
High-Mix-Roboterschweißautomatisierung

Für Einzelstücke, High-Mix-Produktion und Werkstücke, die sich in Spezifikation oder Geometrie unterscheiden, werden Erkennung, Planung und Ausführung als ein robotergestütztes Schweißsystem konfiguriert. Das Grundprinzip ändert sich: Statt die Bahnen bei jedem Mischungswechsel neu anzulernen, wird das tatsächliche Werkstück neu erfasst.

Roboterschweißautomatisierung Ausgewählte Anwendung: H-Träger Inbetriebnahme beim Kunden dokumentiert
High-Mix-Roboterschweißautomatisierung (Featured Application H-Träger)

Warum Teaching in der Hochmix-Fertigung zur Belastung wird

Beim konventionellen Roboterschweißen programmieren Bediener mit einem Teach-Pendant Startpunkte, Endpunkte und Wendepunkte einzeln. Brennerausrichtung, Kollisionsvermeidung und Positioniererkoordination werden in das Programm integriert. Ändert sich das Werkstück, muss diese Arbeit erneut durchgeführt werden.

Der Roboter folgt einprogrammierten Bahnen. Hochmix- und Kleinserienfertigung, Einzelstücke, häufige Umrüstungen sowie Lage- und Formabweichungen des tatsächlichen Werkstücks machen Annahmen fester Bahnen fragil. Das Teach-in selbst wird oft zum Rüst-Engpass.

Konventionelles Teaching

Punktweises Teaching und Programmerstellung

Die Bahnen werden mit einem Teach-Pendant eingelernt und auf festen Positionen abgefahren. Variantenwechsel und Geometrieabweichungen schicken den Auftrag zurück an den Einlernspezialisten.
Vision-basierte Automatisierung

Die Bahn aus der Erkennung erstellen

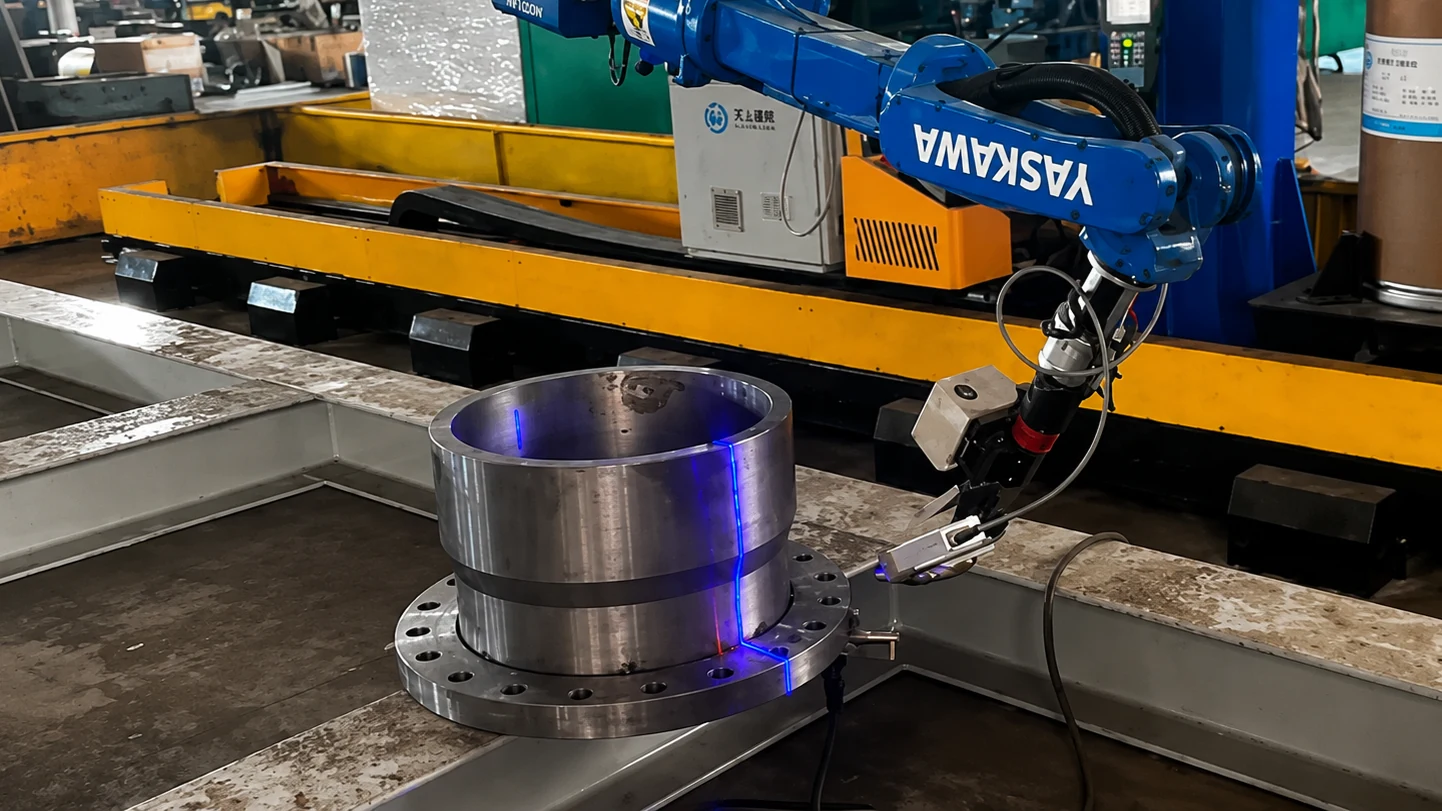
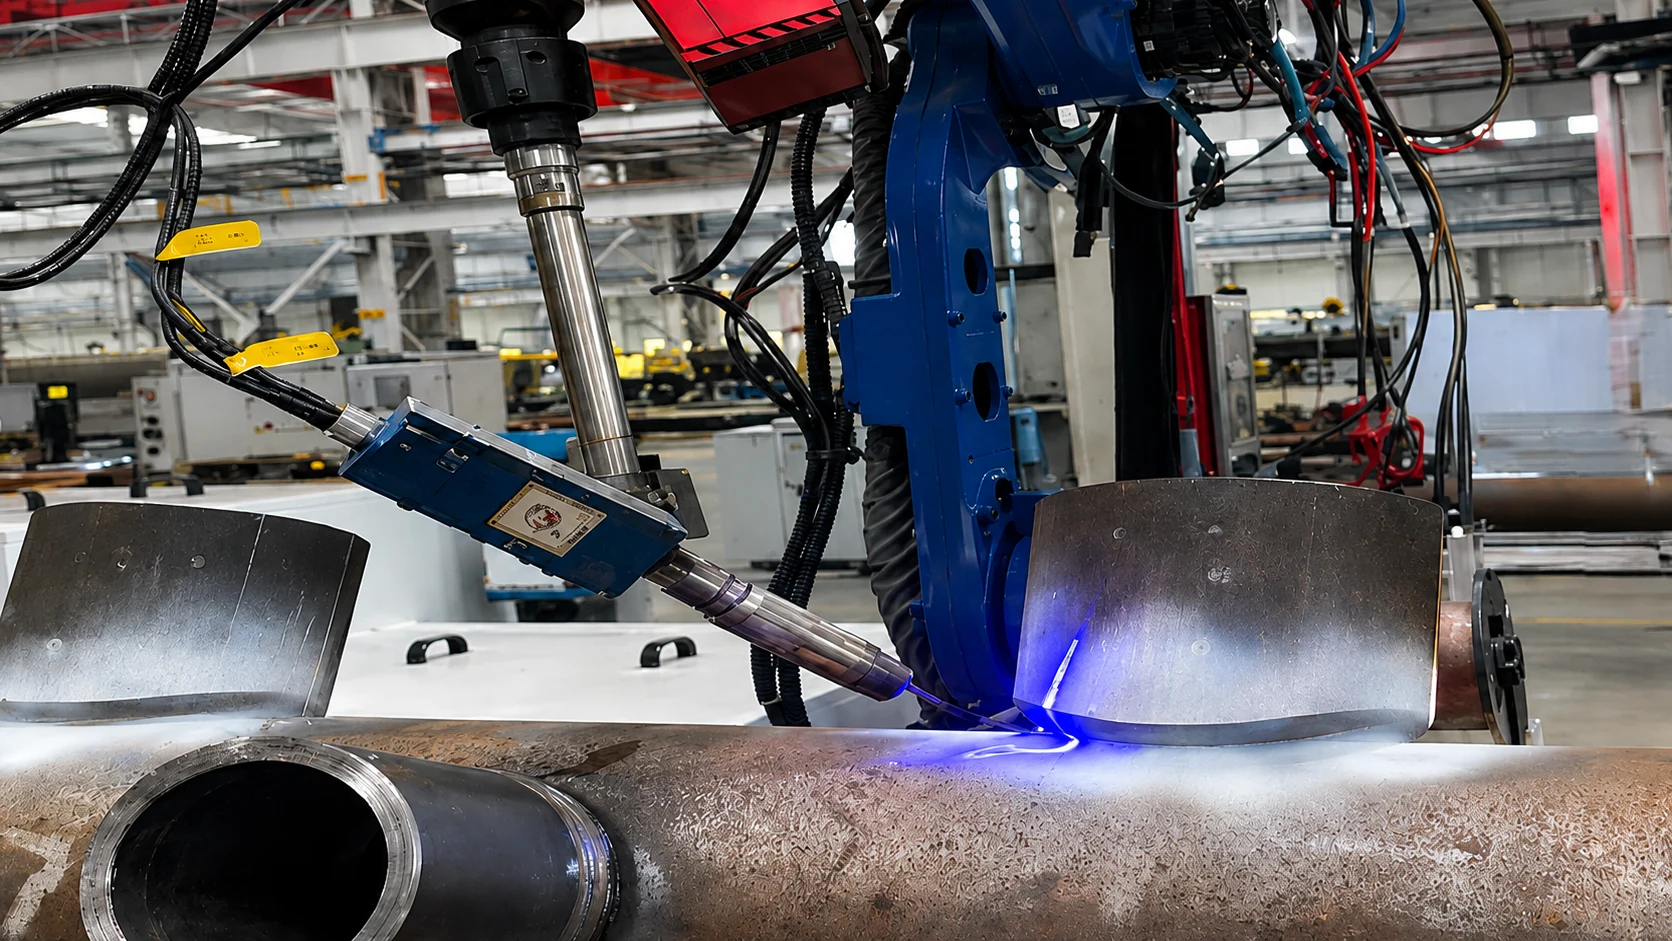
Die 3D-Sensorik erfasst das tatsächliche Werkstück, Schweißkandidaten werden erkannt und Bahnen aus den Zielen, der Reihenfolge und den Parametern generiert, die der Bediener auswählt. Vor dem Schweißen lokalisiert ein Näherungssensor an der Brennerseite Start- und Endpunkte; wo erforderlich, korrigiert die Lichtbogenverfolgung Abweichungen während des Schweißens.

Konventionelles Teaching vs. High-Mix-Roboterschweißautomatisierung

Der Unterschied liegt darin, wie die Vorbereitung durchgeführt wird und wie Abweichungen gehandhabt werden.

Achse
Konventionelles Teaching
High-Mix-Roboterschweißautomatisierung
Programmiermethode
Punkt-Teaching mit einem Teach-Pendant; Bahnen werden manuell erstellt.
Bahnen werden aus Erkennungsergebnissen und Bedienereinstellungen generiert.
Reaktion auf Werkstückwechsel
Programme und Bahnen müssen in der Regel für jeden Fertigungsmix überprüft werden.
Das tatsächliche Werkstück wird erneut erfasst; Schweißziele werden vor dem Fortfahren bestätigt.
Positions- und Geometrieabweichung
Starke Annahme einer festen Position und festen Geometrie.
Abweichungen sind zu erwarten; Sensorik und Korrektur werden kombiniert.
Bedienerabhängigkeit
Im Mittelpunkt stehen qualifizierte Teach-Spezialisten.
Im Mittelpunkt steht die Bestätigung von Schweißzielen und -parametern.
Korrektur und Nachführung
Folgt primär eingelernten Bahnen.
Vor dem Schweißen werden Start- und Endpunkte lokalisiert; wo erforderlich, korrigiert die Lichtbogenverfolgung Abweichungen während des Schweißens.
Best-Fit-Fertigung
Wiederholte Produktion desselben Werkstücks.
High-Mix Low-Volume, Einzelstücke und gemischte Werkstücke.
Vorrichtungen und Lagebestimmung
Von einer festen Positionierung wird durch die Vorrichtungen stark ausgegangen.
Auflage und Sicherheit bleiben erforderlich; die tatsächliche Position wird durch Sensorik neu erfasst.
Programmverwaltung
Die Anzahl der Programme steigt mit der Anzahl der Varianten.
Betriebszentrale: Erkennung des tatsächlichen Werkstücks und Aufgabendefinition.

Wie das Werkstück erkannt und die Bahn generiert wird

Das Bedienkonzept besteht darin, das tatsächliche Werkstück erneut zu erfassen, erkannte Schweißkandidaten zur Bestätigung durch den Bediener anzuzeigen und die Roboterbewegung aus den bestätigten Zielen, Parametern und der Reihenfolge zu generieren. Sensorik und Korrektur werden dann je nach Fuge und Applikation angewendet.

Verifizierten Bediener-/System-Workflow für H-Träger ansehen →

Erkennung, Planung und Ausführung in einem System

AGR liefert keine Kameras oder Software allein. Bildverarbeitung, Planung, Roboter, Schweißen und Steuerung werden als ein System integriert. Die Einheiten werden passend zum Projekt kombiniert.

Planung

Automatisierte Schweißbahngenerierung

Schweißaufgaben und Bahnpläne werden aus den Erkennungsergebnissen sowie den vom Bediener festgelegten Schweißzielen, Parametern und der Reihenfolge erstellt.

Großflächige Erkennung

3D-Vision für die Gesamtlage des Werkstücks

Position, Ausrichtung und Geometrie des Werkstücks werden weiträumig im Überblick erfasst.

Lokale Positionierung

Start- und Endpunkte der Schweißnaht lokalisieren

Ein Näherungssensor an der Brennerseite bestätigt Start- und Endpunkte und korrigiert die Position relativ zur generierten Bahn.

Ausführung

Robotersystem

Der Roboter, der den geplanten Pfad ausführt, plus alle erforderlichen Peripherieachsen.

Schweißen

Schweißsystemeinheit

Schweißstromquelle, Brenner, Drahtvorschub und zugehörige Hardware zur Schweißausführung.

Integration

Integrierte Steuerung von Erkennung, Bahngenerierung und Schweißbewegung

Erkennung, Planung und Ausführung sind unter einer Steuerungsarchitektur verbunden.

Welche Arten von Werkstücken wurden bearbeitet

Zu den Anwendungsbeispielen zählen Stahlbauten, Brücken und Stahlrahmen, Schiffssektionen, Schotten mit tiefen Fugenvorbereitungen, Umweltschutzausrüstung, Flansche, rotationssymmetrische Werkstücke, Langbauteile, Druckbehälter und Bahnkomponenten. Die Eignung hängt von der Bestätigung der Werkstückbedingungen ab.

  • H-Träger
  • Baustahlkonstruktionen
  • Brücken und Stahlkonstruktionen
  • Lange Bauteile
  • Baugruppen liefern
  • Schotten mit tiefer Fuge
  • Runde Werkstücke
  • Flansche
  • Druckbehälter
  • Bahnteile
  • Umwelttechnische Ausrüstung

A. Konstruktionsbauteile

H-Träger, Baustahl, Brücken, Rahmen und Langbauteile

  • H-Träger
  • Baustahlkonstruktionen
  • Brücken und Stahlkonstruktionen
  • Lange Bauteile

Rippenpositionen, Bauteillängen und Nahtpositionen ändern sich von Werkstück zu Werkstück. Konventionelles Teaching führt zu kumulativem Nachteaching-Aufwand und Programmverwaltungsaufwand.

Das tatsächliche Werkstück wird gescannt, sodass Bauteile und Rippen erkannt und Kandidatennähte extrahiert werden. Beim H-Träger wählt der Bediener die Ziele aus, bevor der Pfad generiert wird. Auch bei langen Bauteilen und Stahlkonstruktionen ist der Ausgangspunkt die tatsächliche Geometrie – kein fester Pfad.

B. Komplexe Geometrie und räumliches Schweißen

Baugruppen, Schotte mit Tiefnut, kreisförmige Werkstücke, Flansche, Druckbehälter liefern

  • Baugruppen liefern
  • Schotten mit tiefer Fuge
  • Runde Werkstücke
  • Flansche
  • Druckbehälter

Räumliche Fügeverbindungen, Bögen und Düsenbereiche erfordern oft langwierige Punktteaching-Zyklen für Bahn und Brennerausrichtung.

Modell-plus-Vision oder adaptive Steuerung wird eingesetzt, um Bahnen unter Berücksichtigung des Ist-Positionsversatzes zu erstellen. Druckbehälter werden nicht als rein teachless behandelt. Beispiele für Schiffsvormontage beziehen sich auf die Vormontagestufe – nicht auf die Spezialisierung auf den vollständigen Schiffbau.

C. Hohe Variantenvielfalt und häufige Umrüstung

Bahnteile, Umwelttechnik und ähnliche rüstintensive Arbeiten

  • Bahnteile
  • Umwelttechnische Ausrüstung

Der Mix ist hoch und dieselben Vorrichtungen und Programme lassen sich kaum lange beibehalten. Konventionell erfordert jede Umrüstung erneut Teaching.

Die Einrichtung konzentriert sich auf die Erkennung des realen Werkstücks und die Aufgabenkonfiguration. Bahnteile sind Anwendungsbeispiele aus gemeinsamen Projekten. Umwelttechnische Anlagen können ebenfalls berücksichtigt werden.

Nicht alles wird als teachless bezeichnet.

Es gibt mehr als einen Weg zu dieser Automatisierung. Teachless ist eine Technologieklasse. Klassen werden projektbezogen ausgewählt.

A

Teachless / modellfrei

Beginnt mit der Erfassung des tatsächlichen Werkstücks und reduziert die Abhängigkeit vom manuellen Teach-in pro Werkstück. CAD ist nicht immer erforderlich. Diese Klasse hat sich zuerst bei Aufgaben mit hoher Variantenvielfalt wie H-Trägern weiterentwickelt.

B

Modell + Vision

Verwendet ein vorhandenes Modell oder eine Werkstückdefinition und korrigiert die tatsächliche Position und Abweichung per Bildverarbeitung. Geeignet für komplexe Geometrien, bei denen Modellinformationen nützlich sind.

C

Adaptive Regelung

Während der 3D-Messung und Schweißausführung werden Position, Brennerausrichtung und Schweißparameter an die tatsächlichen Bedingungen angepasst. Das Schweißen von Druckbehälterstutzen ist adaptive Regelung / Modell-plus-Vision – nicht rein Teachless.

Details zu Erkennung und Pfadgenerierung finden Sie unter Technologie & Validierung →

AGR konzipiert es als System

AGR ist kein reiner Softwareanbieter. Von der Anwendungsdefinition bis zur Inbetriebnahme wird die Arbeit als Schweißautomatisierungssystem konzipiert.

  • Anwendungsdefinition und Systems Engineering
  • Roboter, Schweißausrüstung und Vision-System
  • Externe Achsen, Vorrichtungen, Sicherheit und Steuerung
  • Schweißprozessintegration und Inbetriebnahme

Für welche Produktion dies geeignet ist

Konventionelle Teach-in-Zellen sind nicht überholt. Für ein einzelnes Produkt, höhere Losgrößen, stabile Geometrie und Programme, die sich selten ändern, ist eine Roboterschweißzelle ist oft einfacher und praxisgerechter.

Gut geeignet

Werkstätten mit High-Mix-Fertigung, Einzelstücken und häufigem Werkstückwechsel

High-Mix Low-Volume, Einzelstücke, häufiger Werkstückwechsel, Abweichungen des Ist-Werkstücks und nicht standardisierte Strukturbauteile. Dies ist zu berücksichtigen, wenn der Aufwand für das konventionelle punktweise Teach-In hoch ist.

Wann eine Zelle praktischer ist

Wiederholte Produktion einer definierten Teilefamilie

Wenn eine definierte Teilefamilie dasselbe Programm auf Vorrichtungen und Positionierern ausführt, zunächst eine konventionelle Zelle bewerten. Teachless ist nicht für jede Schweißaufgabe überlegen.

Acht-Schritt-Workflow

Beim H-Träger wählt der Bediener nach dem Scannen die Schweißziele aus und bestätigt sie, legt Parameter und Reihenfolge fest, dann werden Schweißprogramm und Bahn erzeugt. Nach der Erzeugung werden Kollisionen in der PC-Simulation vor der Ausführung geprüft.

01

Werkstück positionieren und vorbereiten

Platzieren und vorbereiten Sie den H-Träger entsprechend den Vorrichtungs- und Auflagebedingungen.

02

Das tatsächliche Werkstück per 3D-Scan erfassen oder ein 3D-Modell verwenden

Das eingelegte Werkstück per 3D-Scan erfassen oder ein vorhandenes 3D-Modell verwenden.

03

Punktwolke verarbeiten und das Werkstück erkennen / modellieren

Punktwolkendaten verarbeiten und H-Trägerkörper sowie Positionen, Anzahl und Zustand der Rippen erkennen / modellieren.

04

Nahtkandidaten extrahieren und anzeigen

Nahtkandidaten werden aus den Erkennungsergebnissen extrahiert und auf dem Bildschirm angezeigt.

05
Bediener

Zu schweißende Nähte auswählen und bestätigen

Erforderliche Nähte auswählen und bestätigen. Unnötige Nähte können vom Bediener ausgeschlossen werden.

06
Bediener

Schweißparameter und Schweißreihenfolge festlegen

Schweißparameter und eine erforderliche Schweißreihenfolge festlegen.

07

Automatische Generierung von Roboterprogramm und Bewegungsbahn

Aus den Einstellungen berechnet die Software Zwischenbahnen zwischen Start- und Endpunkten und generiert automatisch das Roboterprogramm und die Bewegungsbahn.

08

Simulieren, prüfen, positionieren, dann starten

Die generierte Bewegung wird am PC simuliert, um Kollisionen zu prüfen, und der Bediener bestätigt die Ausführung. Vor dem Schweißen lokalisiert ein Näherungssensor an der Brennerseite Nahtanfang und -ende; anschließend kann der bestätigte Zyklus gestartet werden. Wo erforderlich, korrigiert die Nahtverfolgung Abweichungen während des Schweißens. Kurze Nähte und ähnliche Fälle können ohne Nahtverfolgung ausgeführt werden.

Teachless H-Träger-Schweißreihenfolge

実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。

動画はクリック後に読み込み・再生します(自動再生なし)。

Werkstückplatzierung, 3D-Scan, Erkennung, Schweißauswahl und -bestätigung durch den Bediener, Bahngenerierung, Bedienerbestätigung und Schweißausführung.

Nach der Einrichtung kann dasselbe Werkstück einfacher neu gestartet werden.

Für dasselbe Werkstück können nach einmaliger Festlegung von Schweißzielen und -parametern die vorhandenen Einstellungen wiederverwendet werden. Wenn die Werkstückplatzierung innerhalb eines zulässigen Bereichs liegt, kann die Produktion ohne Wiederholung der vollständigen Ersteinrichtung gestartet werden. Der zulässige Versatz und die Bedingungen werden je Werkstück und Anlagenkonfiguration bestätigt.

Was das System übernimmt

Erkennung des tatsächlichen Werkstücks, Extraktion von Nahtkandidaten, automatische Generierung von Roboterprogramm und Bewegungsbahn, Lokalisierung von Start- und Endpunkt sowie bei Bedarf Lichtbogenfolge

Was der Bediener übernimmt

Erforderliche Nähte auswählen und bestätigen, Schweißparameter und ggf. eine Schweißreihenfolge festlegen, Kollisionen in der Simulation prüfen und den Inhalt vor der Ausführung bestätigen

Ein 3D-Modell ist nicht zwingend erforderlich

Robotergestütztes H-Träger-Schweißen unterstützt sowohl die Verwendung eines vorhandenen 3D-Modells als auch die Erstellung eines Modells aus einem 3D-Scan des tatsächlichen Werkstücks. Selbst wenn ein 3D-Modell verfügbar ist, legt der Bediener dennoch Schweißziele und Parameter fest und bestätigt diese. In anderen Technologieklassen können Modellinformationen nützlich sein.

Häufig gestellte Fragen

Teachless beschreibt Methoden, die die Abhängigkeit von konventionellem punktweisem Teach-in reduzieren, indem das tatsächliche Werkstück erkannt und Pfade generiert werden. Es ist keine eigenständige Produktkategorie. In der AGR Hochmix-Roboter-Schweißautomatisierung werden Teachless-/Modellfreie Ansätze je nach Projekt neben Modell-plus-Vision und adaptiver Regelung eingesetzt.

Konventionell programmiert ein Bediener mit einem Teach-Pendant Startpunkte, Endpunkte, Wendepunkte, Brennerausrichtung, Kollisionsvermeidung und Positioniererkoordination Punkt für Punkt. Wenn sich das Werkstück ändert, müssen Programme oft neu erstellt werden. High-Mix-Ansätze kombinieren 3D-Sensorik, Werkstückerkennung, Extraktion von Nahtkandidaten, Bahnplanung und Positionskorrektur. Die Anwendbarkeit hängt weiterhin von den Werkstückbedingungen ab.

Bei High-Mix-, Kleinmengen- oder Einzelfertigung summiert sich der Teach-Aufwand bei jedem Werkstückwechsel. Wenn man mit der Neuerfassung des tatsächlichen Werkstücks beginnt und die Bahn darauf aufbaut, hilft das, die Abhängigkeit vom Punkt-Teaching des Roboters zu reduzieren, und kann den Umrüstaufwand verringern. Bei Wiederholung desselben Werkstücks in hoher Stückzahl kann eine konventionelle Teach-Zelle nach wie vor die praktischere Wahl sein.

Ja. Robotergestütztes H-Träger-Schweißen ist eine ausgereifte, ausgewiesene Anwendung. Derselbe Ansatz kann auf Stahlbaukonstruktionen, Brücken und Stahlrahmen, Schiffsunterbaugruppen, Schotten mit tiefen Fugen, Umweltschutzanlagen, Flansche, kreisförmige Werkstücke, lange Bauteile und ähnliche Arbeiten angewendet werden. Für Schienenfahrzeugteile und Druckbehälter liegen Anwendungsbeispiele aus gemeinsamen Projekten vor. Die Eignung hängt weiterhin davon ab, dass die Werkstückbedingungen bestätigt werden.

Nein. Teachless- / modellfreie Ansätze beginnen mit der Erfassung des tatsächlichen Werkstücks und reduzieren die Abhängigkeit vom manuellen Teaching pro Werkstück. Wenn Modellinformationen nützlich sind – beispielsweise bei komplexer Geometrie – wird ein Modell-plus-Vision-Ansatz verwendet. CAD ist nicht immer erforderlich. Für H-Träger werden sowohl vorhandene 3D-Modelle als auch 3D-Scans des tatsächlichen Werkstücks unterstützt.

Nein. Beim H-Träger zeigt das System nach dem Scannen und Erkennen mögliche Schweißnähte an. Der Bediener wählt Ziele aus und bestätigt sie, legt dann Schweißparameter und eine eventuell erforderliche Schweißreihenfolge fest. Aus diesen Eingaben erzeugt das System das Roboterprogramm und die Bewegungsbahn und prüft Kollisionen in der Simulation. Der Bediener bestätigt anschließend das Ergebnis und startet den Schweißzyklus. Andere Technologieklassen verwenden je nach Projekt unterschiedliche Bestätigungsschritte.

Eine Roboterschweißzelle ist eine als ein Paket gebaute Anlage – Vorrichtungen, Positionierer und Sensorik – für eine definierte Teilefamilie. Die automatisierte Roboterschweißung für hohe Variantenvielfalt konzentriert sich darauf, Schweißziele durch Erkennung und Bahngenerierung neu zu erfassen, wenn sich Werkstückform oder -mix ändern. Das robotergestützte H-Träger-Schweißen ist eine hervorgehobene Anwendung dieses Ansatzes.

Ja. Wenn die Arbeit eine stabile Teilefamilie mit gleichbleibender Geometrie und Programmen ist, die sich selten ändern, ist eine robotergestützte Schweißzelle oft einfacher und praktischer. Teachless ist nicht für jede Schweißaufgabe überlegen.

Alle FAQs ansehen →

Support wird auch nach der Installation fortgesetzt.

AGR bietet Remote- und Vor-Ort-Techniksupport für gelieferte Systeme, einschließlich Installation und Inbetriebnahme, Bedienerschulung, Systemeinrichtung, Fehlerbehebung, Wartungsunterstützung und Produktionshochlauf. Der Serviceumfang wird gemäß Systemkonfiguration, Lieferregion, Projektanforderungen und vereinbartem Servicearrangement koordiniert.

Weltweiter technischer Service

Technische Unterstützung und Koordination für gelieferte AGR-Systeme.

[email protected]

Repräsentanz Kanada

Toronto, Ontario, Kanada — regionale Kommunikations- und Servicekoordination für Nordamerika.

[email protected]

Niederlassung Dänemark

Incuba Navitas, Inge Lehmanns Gade 10, 6th Floor, DK-8000, Aarhus C, Denmark — regionale Kommunikation und Servicekoordination für Europa.

+45 5376 5172
[email protected]

Regionale Teileverfügbarkeit: Gängige Verbrauchsmaterialien und ausgewählte Ersatzteile können regional auf Basis installierter Systeme und Serviceanforderungen bevorratet werden, um die Teilelieferzeit zu verkürzen und eine schnellere Wartungsreaktion zu unterstützen.

Mit einer Anwendungsanalyse starten

Fotos oder Zeichnungen von Werkstücken, die ihre Form ändern – H-Träger oder andere – helfen der technischen Prüfung voranzukommen.

Ihre Anwendung besprechen Technische Bewertung anfordern