
Roboterschweißzellen
Zellenlayouts mit Fokus auf eine definierte Teilefamilie. Vorrichtungen, Positionierer, Sensorik und Sicherheitstechnik werden als ein Paket ausgelegt. Produkt ansehen →
Im Stahlbau und in der Konstruktionsstahlfertigung liegt die High-Mix- und Einzelfertigung von Trägern, Stützen, Steifen und Verbindungsbauteilen im Zentrum der Schwierigkeiten bei der Schweißautomatisierung. Diese Seite beschreibt typische Herausforderungen und AGR-Produkte, die bewertet werden können – High-Mix-Roboterschweißautomatisierung, Roboterschweißzellen und Schweißvorbereitungsautomatisierung. Das Schweißen von H-Trägern ist eine hervorgehobene Anwendung im Stahlbau.

In der Stahlbaufertigung werden Träger, Stützen, Rippen, Steifen und Anschlussbauteile bearbeitet, die ähnlich aussehen, sich jedoch in Abmessungen und Fügeverbindungen unterscheiden. Das alleinige Wiederholen fester Programme führt oft dazu, dass die Teachzeit die Produktionskapazität einschränkt.
Werkstücke im Stahlbau unterscheiden sich üblicherweise von Bauteil zu Bauteil in Montagegenauigkeit und Nahtvorbereitung. Für das Roboterschweißen müssen Sensormethoden für die Schweißnaht und Methoden zur Erzeugung der Roboterbewegung unter der Annahme dieser Abweichungen ausgelegt werden. Ohne eine Auslegung, die Abweichungen toleriert, werden sich Qualität und Produktivität nach der Robotisierung nicht stabilisieren.
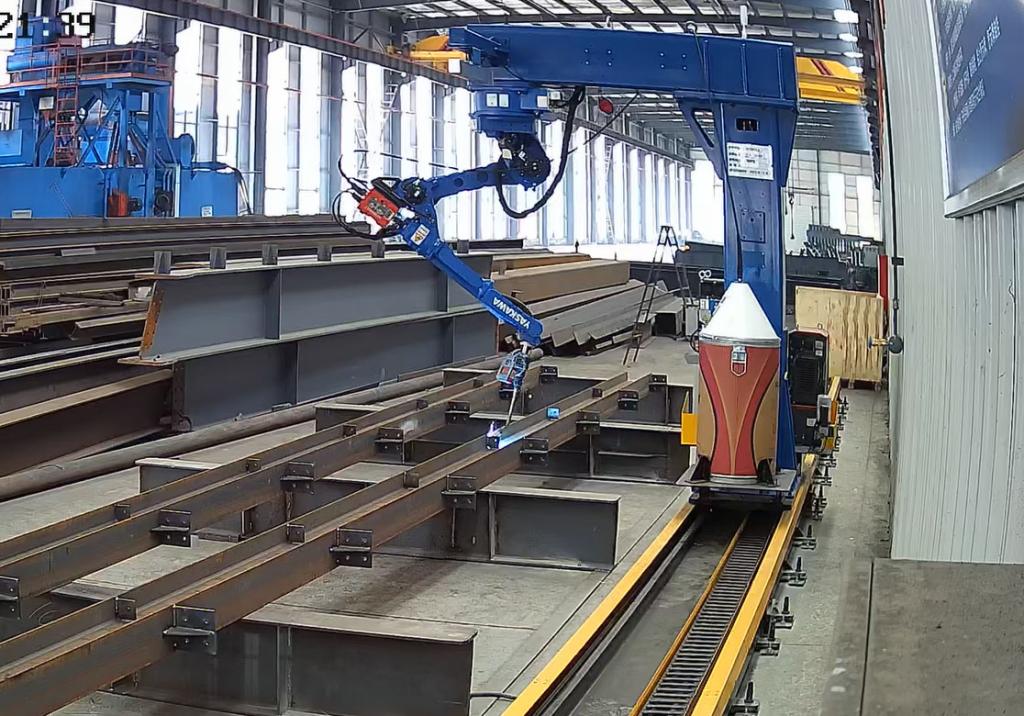
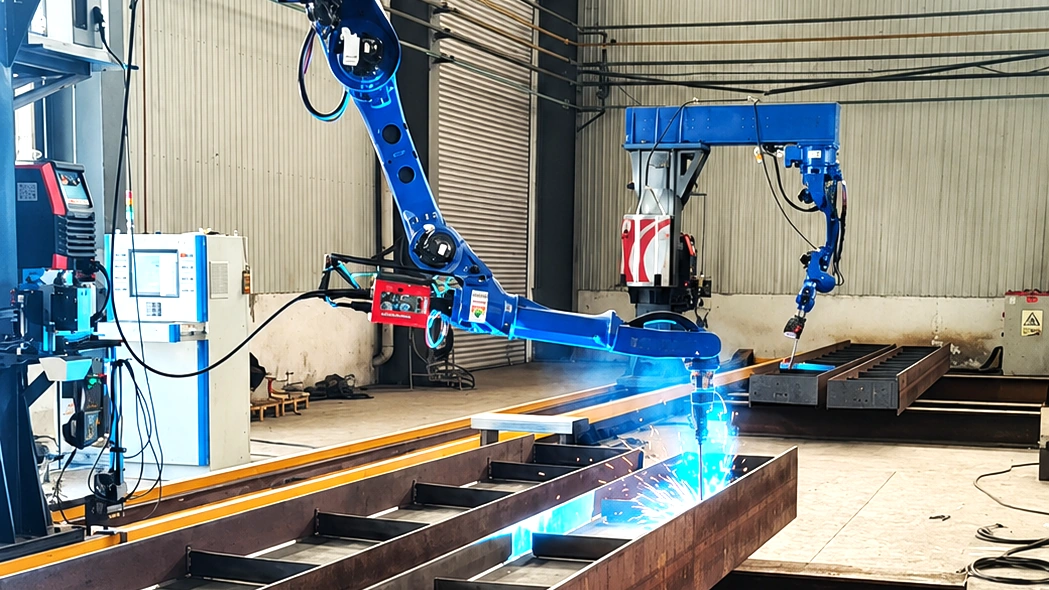
Die Stahlbaufertigung hängt häufig von der Erfahrung qualifizierter Schweißer ab. Da die Qualifikation personenabhängig wird und Fachkräfte schwerer zu sichern sind, werden Methoden zur Stabilisierung von Schweißqualität und Produktion geprüft. Die Gründe für die Bewertung einer Automatisierung unterscheiden sich je nach Projekt:
Unabhängig vom Hauptgrund beginnt die Bewertung mit der Erfassung der Bedingungen der Zielwerkstücke und der aktuellen Problemstellen.
Zellenlayouts mit Fokus auf eine definierte Teilefamilie. Vorrichtungen, Positionierer, Sensorik und Sicherheitstechnik werden als ein Paket ausgelegt. Produkt ansehen →
Schweißt durch Erkennung und Bahngenerierung bei Werkstückwechsel. H-Träger-Schweißen ist eine Schwerpunktanwendung im Stahlbau. Produkt ansehen →
Als vorgelagerter Schritt in der Stahlbaufertigung kann die Automatisierung von Fugenvorbereitung und Anfasen bewertet werden. Produkt ansehen →
Vor der Automatisierung des Stahlbauschweißens prüfen wir die folgenden Bedingungen. Sie bilden den Ausgangspunkt für die Eignungsprüfung und Produktauswahl.
Zielbauteile, Nahttypen, Dicke und Nahtvorbereitungsbedingungen.
Einzel-, High-Mix-Kleinserien- oder Serienfertigung mit höheren Stückzahlen.
Teach- und Programmieraufwand bei jeder Werkstückänderung.
Anforderungen an Sichtprüfung und Prüfungen wie UT/RT.
Verwandte Technologie: 3D-Erkennung und automatisierte Programmierung (Bahngenerierung) · Tastkantensuche & Lichtbogensensorik · Versuche & Schweißvalidierung
Verwandte Lektüre: Wie wir an automatisierte Programmierung (Offline-Teach-In) herangehen · Wie wir an das Roboterschweißen von Dickblechen herangehen · FAQ
Kundenorientierte Anwendung der High-Mix-Roboterschweißautomatisierung für die H-Träger-Fertigung.
Fertigungslinie der AGR Group Werke für das Schweißen von Auslegern und Löffelstielen für Baumaschinen.
Wenn Träger, Stützen, Steifen und Verbindungsbauteile Einzelstücke oder variantenreich sind, wächst der Teach-Aufwand bei jedem Werkstückwechsel und die Roboterbahnen müssen Punkt für Punkt neu geteacht werden. Nahtvorbereitungsvarianten, Montagegenauigkeit, Verzug und Prüfstandards unterscheiden sich zudem je Projekt. AGR strukturiert die Bewertungsziele – Hochvarianten-Roboterschweißautomatisierung (H-Träger-Schweißen ist eine Schwerpunktanwendung), Roboterschweißzellen und Schweißvorbereitungsautomatisierung – anhand von Werkstückbedingungen, Fugen und Stückzahl.
Das Schweißen von Trägern, Stützen, Rippen, Steifen und Anschlussbauteilen kann bewertet werden, wenn Fugen geometrie, Brennerzugänglichkeit, Dicke und Prüfnormen den Bedingungen entsprechen. Es gilt nicht pauschal für jedes Baustahlbauteil. Die Eignung wird im Einzelfall bestätigt.
High-Mix-Roboterschweißautomatisierung konzentriert sich auf die Wiedererfassung von Schweißzielen durch Erkennung und Bahngenerierung, wenn sich Werkstückform oder -mix ändern. Das H-Träger-Schweißen ist eine herausgehobene Anwendung dieses Ansatzes. Eine Roboterschweißzelle ist eine als Zellenlayout konzipierte Anlage, die auf eine definierte Teilefamilie ausgerichtet ist. Welcher Weg gewählt wird, hängt von Werkstückgeometrie, Blechdicke, Fügeverbindungen und Stückzahl ab.
Zeichnungen, Fotos, Dicken- und Fügedaten beschleunigen die erste Einschätzung.
H-Träger- und Strukturanwendungen besprechen