
Automatyzacja zrobotyzowanego spawania o wysokiej różnorodności

W przypadku produkcji jednostkowej, wieloasortymentowej oraz elementów różniących się specyfikacją lub geometrią, rozpoznawanie, planowanie i wykonanie są konfigurowane jako jeden zrobotyzowany system spawalniczy. Premisa zmienia się z ponownego nauczania ścieżek przy każdej zmianie asortymentu na ponowne przechwycenie rzeczywistego elementu.

Automatyzacja spawania robotycznego Wyróżnione zastosowanie: dwuteownik Wdrożenie u klienta potwierdzone dokumentacją
Automatyzacja zrobotyzowanego spawania o wysokiej różnorodności (wiodące zastosowanie: belki H)

Dlaczego nauczanie staje się obciążeniem w produkcji wysokomiksowej

W konwencjonalnym spawaniu zrobotyzowanym operatorzy używają panelu teach do programowania punktów początkowych, końcowych i punktów pośrednich jeden po drugim. Orientacja palnika, unikanie kolizji i koordynacja pozycjonera są wbudowane w program. Gdy detal się zmienia, tę pracę trzeba wykonać ponownie.

Robot podąża zapamiętanymi ścieżkami. Praca o wysokiej mieszance i niskiej objętości, jednorazowe zlecenia, częste przezbrojenia oraz zmiany rzeczywistego położenia lub kształtu elementu sprawiają, że założenia stałych ścieżek są kruche. Samo nauczanie często staje się wąskim gardłem przezbrojenia.

Konwencjonalne programowanie

Nauczanie punkt po punkcie i tworzenie programów

Ścieżki są zapamiętywane za pomocą teach pendant i realizowane na stałych pozycjach. Zmiany asortymentu i odchyłki geometrii kierują zadanie z powrotem do specjalisty od programowania.
Automatyzacja oparta na wizji

Zbuduj ścieżkę na podstawie rozpoznania

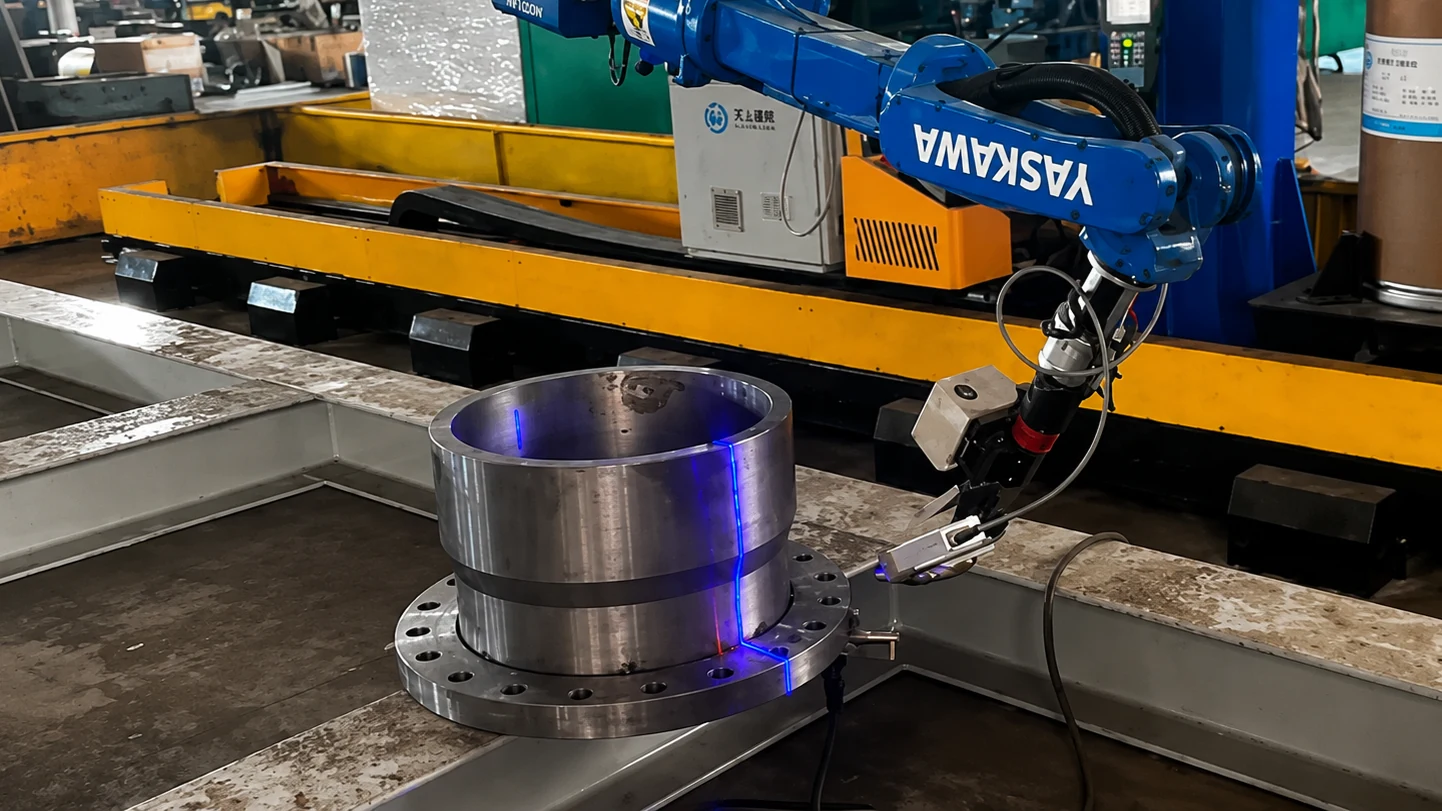
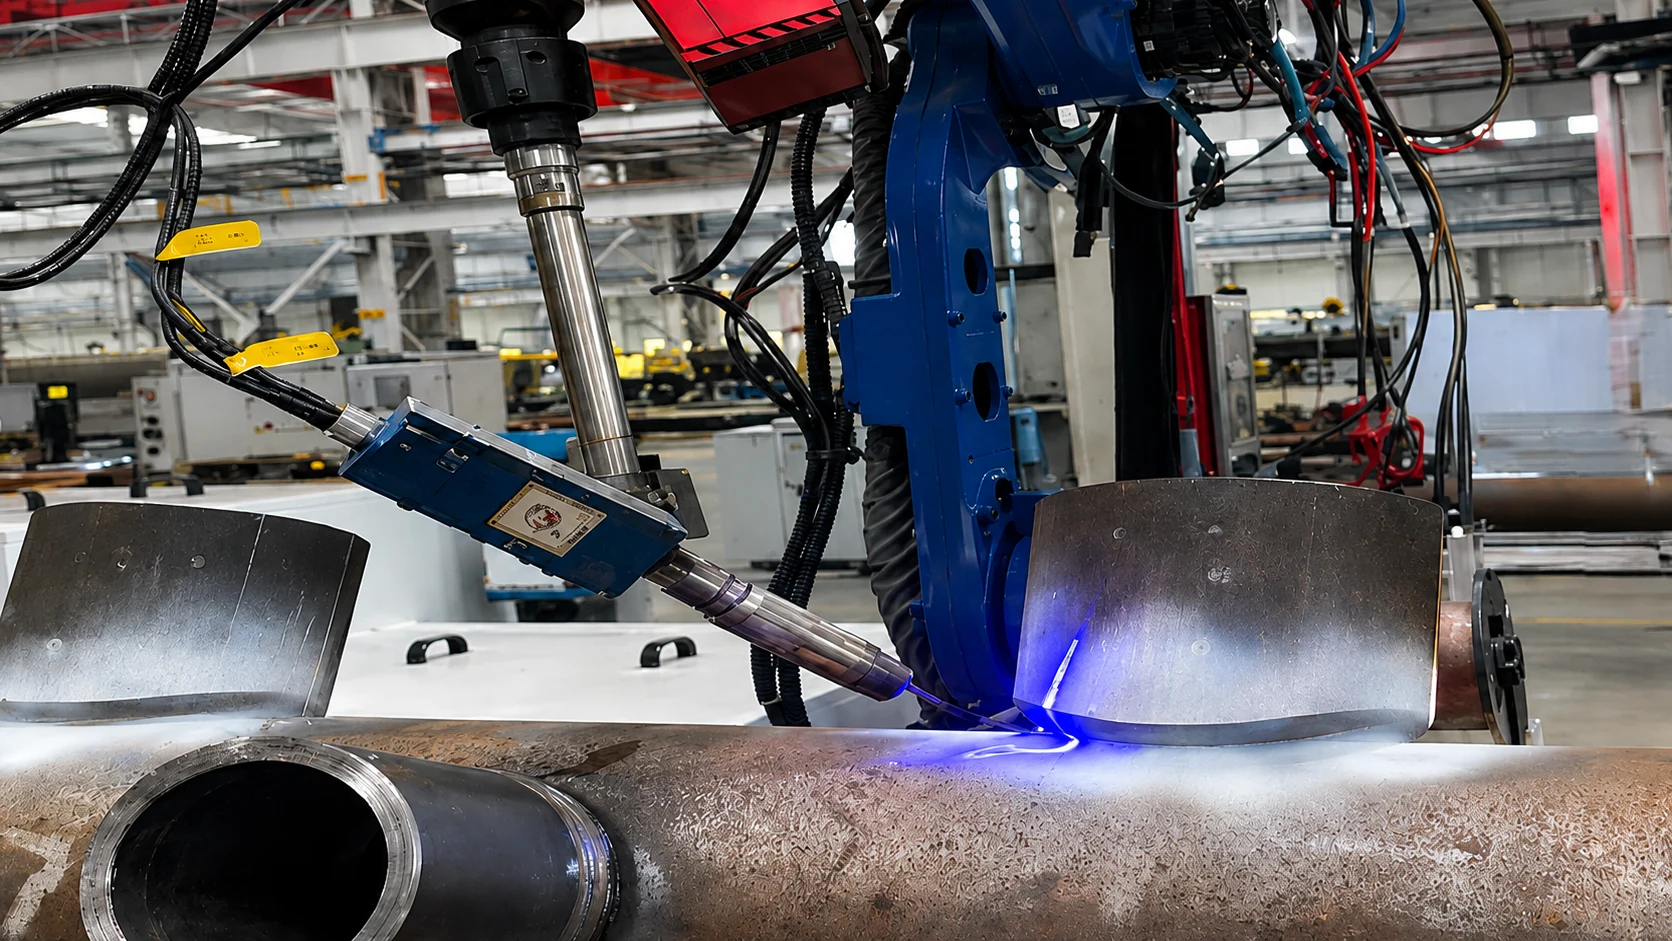
Czujniki 3D rejestrują rzeczywisty detal, rozpoznawane są potencjalne spoiny, a ścieżki generowane są na podstawie celów, kolejności i parametrów wybranych przez operatora. Przed spawaniem czujnik zbliżeniowy przy palniku lokalizuje punkty początku i końca spoiny; w razie potrzeby śledzenie łuku koryguje odchylenia podczas spawania.

Konwencjonalne programowanie a automatyzacja spawania robotycznego w produkcji wieloasortymentowej

Różnica polega na sposobie przygotowania i sposobie obsługi zmienności.

Konwencjonalne programowanie
Automatyzacja zrobotyzowanego spawania o wysokiej różnorodności
Metoda programowania
Nauczanie punktowe za pomocą teach pendant; ścieżki budowane ręcznie.
Ścieżki są generowane na podstawie wyników rozpoznania i ustawień operatora.
Reagowanie na zmianę detalu
Programy i ścieżki zazwyczaj wymagają przeglądu dla każdego asortymentu.
Rzeczywisty element jest ponownie przechwytywany; cele spawalnicze są potwierdzane przed kontynuacją.
Zmienność pozycji i geometrii
Przyjęte założenie: stałe położenie i stała geometria.
Zmienność jest oczekiwana; wykrywanie i korekcja są łączone.
Zależność od operatora
Skoncentrowane na wykwalifikowanych specjalistach od nauczania robotów.
Skoncentrowane na potwierdzeniu celów i parametrów spawania.
Korekcja i śledzenie
Głównie realizuje zapamiętane ścieżki.
Przed spawaniem lokalizowane są punkty początku i końca; w razie potrzeby śledzenie łuku koryguje odchylenie podczas spawania.
Produkcja najlepiej dopasowana
Powtarzalna produkcja tego samego detalu.
Wysoka różnorodność, małe serie, pojedyncze sztuki i detale różnego rodzaju.
Uchwyty i bazowanie
Stała pozycja detalu jest w dużej mierze zapewniana przez uchwyty.
Podparcie i zabezpieczenie pozostają konieczne; rzeczywiste położenie jest ponownie wykrywane przez czujniki.
Zarządzanie programami
Liczba programów rośnie wraz ze wzrostem liczby wariantów.
Operacje opierają się na rozpoznaniu rzeczywistego detalu i konfiguracji zadania.

Jak rozpoznawany jest detal i generowana ścieżka

Koncepcja działania polega na ponownym przechwyceniu rzeczywistego elementu, przedstawieniu rozpoznanych kandydackich spoin do potwierdzenia przez operatora i wygenerowaniu ruchu robota na podstawie potwierdzonych celów, parametrów i sekwencji. Następnie stosuje się sensorykę i korekcję zgodnie ze złączem i aplikacją.

Zobacz zweryfikowany przepływ pracy operatora/systemu dla dwuteownika →

Rozpoznawanie, planowanie i wykonanie w jednym systemie

AGR nie dostarcza wyłącznie kamer ani oprogramowania. Wizja, planowanie, robot, spawanie i sterowanie są zintegrowane jako jeden system. Jednostki są łączone stosownie do projektu.

Planowanie

Zautomatyzowane generowanie ścieżki spawania

Zadania spawalnicze i plany ścieżek są tworzone na podstawie wyników rozpoznawania oraz celów spawania, parametrów i kolejności ustalonych przez operatora.

Rozpoznawanie w szerokim polu widzenia

Wizja 3D do ogólnego określania położenia detalu

Ogólna pozycja, orientacja i geometria detalu są rejestrowane w szerokim zakresie.

Lokalne pozycjonowanie

Wyznacz początek i koniec spoiny

Czujnik zbliżeniowy przy palniku potwierdza punkty początkowy i końcowy oraz koryguje pozycję względem wygenerowanej trajektorii.

Realizacja

System robotyczny

Robot wykonujący zaplanowaną ścieżkę oraz wszelkie wymagane osie peryferyjne.

Spawanie

Zespół systemu spawalniczego

Źródło zasilania, palnik, podajnik drutu i powiązany sprzęt do realizacji spawania.

Integracja

Zintegrowane sterowanie rozpoznawaniem, generowaniem ścieżki i ruchem spawalniczym

Rozpoznawanie, planowanie i wykonanie są połączone w ramach jednej architektury sterowania.

Jakie rodzaje detali były już obsługiwane

Przykłady zastosowań obejmują stalowe konstrukcje budowlane, mosty i szkielety stalowe, podzespoły kadłubów statków, grodzie wymagające głębokich rowków, urządzenia ochrony środowiska, kołnierze, elementy obrotowe, długie elementy, zbiorniki ciśnieniowe i części kolejowe. Dopasowanie zależy od potwierdzenia warunków detalu.

  • Dźwigar dwuteowy
  • Stalowe konstrukcje budowlane
  • Mosty i konstrukcje stalowe
  • Długie elementy
  • Podzespoły kadłubów
  • Przegrody z głębokim rowkiem
  • Detale okrągłe
  • Kołnierze
  • Zbiorniki ciśnieniowe
  • Części kolejowe
  • Urządzenia środowiskowe

A. Elementy konstrukcyjne

Belki H, stal konstrukcyjna, mosty, ramy i długie elementy

  • Dźwigar dwuteowy
  • Stalowe konstrukcje budowlane
  • Mosty i konstrukcje stalowe
  • Długie elementy

Położenie żeber, długość elementów i pozycje połączeń zmieniają się z detalu na detal. Konwencjonalne uczenie nakłada na siebie ponowne uczenie punktów i zarządzanie programami.

Rzeczywisty element jest skanowany, dzięki czemu elementy i żebra są rozpoznawane, a kandydackie spoiny są wyodrębniane. Na dwuteowniku operator wybiera cele przed wygenerowaniem ścieżki. Również w przypadku długich elementów i ram stalowych punktem wyjścia jest rzeczywista geometria — nie stała ścieżka.

B. Złożona geometria i spawanie przestrzenne

Podzespoły kadłubów, grodzie z głębokim rowkiem, elementy okrągłe, kołnierze, zbiorniki ciśnieniowe

  • Podzespoły kadłubów
  • Przegrody z głębokim rowkiem
  • Detale okrągłe
  • Kołnierze
  • Zbiorniki ciśnieniowe

Złącza przestrzenne, łuki i strefy wokół dyszy często wymagają długich cykli punktowego nauczania ścieżki i orientacji palnika.

Sterowanie modelowo-wizyjne lub adaptacyjne jest stosowane do budowania ścieżek z uwzględnieniem przesunięcia rzeczywistego położenia. Zbiorniki ciśnieniowe nie są traktowane jako czysto teachless. Przykłady podzespołów okrętowych dotyczą etapu podzespołów — nie specjalizacji w budowie pełnych kadłubów.

C. Wysoka różnorodność i częste przezbrojenia

Części kolejowe, urządzenia ochrony środowiska i podobne prace wymagające częstego przezbrojenia

  • Części kolejowe
  • Urządzenia środowiskowe

Asortyment jest szeroki i trudno utrzymać długo te same oprzyrządowanie i programy. Konwencjonalnie każde przezbrojenie wymaga ponownego nauczania.

Konfiguracja opiera się na rozpoznawaniu rzeczywistego elementu i ustawieniu zadania. Elementy kolejowe to przykłady zastosowań z projektów realizowanych wspólnie z klientami. Można również uwzględnić urządzenia ochrony środowiska.

Nie wszystko nazywa się teachless.

Istnieje więcej niż jedna droga do tej automatyzacji. Teachless to jedna klasa technologii. Klasy są wybierane w zależności od projektu.

A

Teachless / bez modelu

Zaczyna się od wykrywania rzeczywistego detalu i zmniejsza zależność od ręcznego nauczania dla każdego detalu. CAD nie jest zawsze wymagany. Ta klasa rozwinęła się najpierw w produkcji wieloasortymentowej, takiej jak dwuteowniki H.

B

Model + wizja

Wykorzystuje istniejący model lub definicję elementu i koryguje rzeczywiste położenie oraz odchylenie za pomocą wizji. Odpowiednie dla złożonej geometrii, gdzie informacje z modelu są użyteczne.

C

Sterowanie adaptacyjne

Podczas pomiaru 3D i realizacji spawania pozycja, orientacja uchwytu spawalniczego i parametry spawania są korygowane do rzeczywistych warunków. Spawanie króćców zbiorników ciśnieniowych to sterowanie adaptacyjne / model plus system wizyjny—nie czysty tryb Teachless.

Zobacz szczegóły rozpoznawania i generowania ścieżki w Technologia i walidacja →

AGR projektuje to jako system

AGR nie jest dostawcą wyłącznie oprogramowania. Od definicji zastosowania po rozruch, praca jest projektowana jako system automatyzacji spawania.

  • Definicja zastosowania i inżynieria systemów
  • Robot, sprzęt spawalniczy i system wizyjny
  • Osie zewnętrzne, oprzyrządowanie, bezpieczeństwo i sterowanie
  • Integracja procesu spawania i rozruch

Do jakiego typu produkcji to się nadaje

Cele z konwencjonalnym programowaniem nie są przestarzałe. Dla pojedynczego produktu, większych partii, stabilnej geometrii i programów, które rzadko się zmieniają, Gniazdo spawania robotycznego jest często prostsze i bardziej praktyczne.

Dobre dopasowanie

Zakłady z produkcją o wysokiej różnorodności, pojedynczymi sztukami i częstymi przezbrojeniami

Wysoka różnorodność, małe serie, pojedyncze sztuki, częste przezbrojenia, zmienność rzeczywistych detali i niestandardowe elementy konstrukcyjne. Warto to uwzględnić, gdy nakład pracy przy konwencjonalnym nauczaniu punkt po punkcie jest duży.

Kiedy cela jest bardziej praktycznym rozwiązaniem

Powtarzalna produkcja zdefiniowanej rodziny detali

Jeśli dla określonej rodziny detali na tych samych oprzyrządowaniach i pozycjonerach wykonywany jest ten sam program, najpierw warto rozważyć konwencjonalną celę spawalniczą. Teachless nie jest lepszym wyborem w każdym zadaniu spawalniczym.

Ośmioetapowy proces pracy

W przypadku belek H po skanowaniu operator wybiera i zatwierdza spoiny docelowe, ustawia parametry i kolejność, a następnie generowany jest program spawania i tor. Po wygenerowaniu kolizje są sprawdzane w symulacji na PC przed wykonaniem.

01

Umieść i przygotuj detal

Umieść i przygotuj dwuteownik zgodnie z warunkami mocowania i podparcia.

02

Skanowanie 3D rzeczywistego detalu lub użycie modelu 3D

Zeskanuj umieszczony detal w 3D lub użyj istniejącego modelu 3D.

03

Przetwarzanie chmury punktów i rozpoznawanie / modelowanie przedmiotu obrabianego

Przetwarzanie danych chmury punktów i rozpoznawanie / modelowanie korpusu dwuteownika oraz położenia, liczby i stanu żeber.

04

Wykrywanie i wyświetlanie kandydujących spoin

Proponowane spoiny są wyodrębniane z wyników rozpoznawania i wyświetlane na ekranie.

05
Operator

Wybierz i potwierdź spoiny do spawania

Wybierz i potwierdź wymagane spoiny. Niepotrzebne spoiny mogą być wykluczone przez operatora.

06
Operator

Ustaw parametry spawania i kolejność spawania

Ustaw parametry spawania i wymaganą kolejność spawania.

07

Automatyczne generowanie programu robota i ścieżki ruchu

Na podstawie ustawień oprogramowanie oblicza trajektorie pośrednie między punktem początkowym i końcowym oraz automatycznie generuje program robota i ścieżkę ruchu.

08

Symuluj, potwierdź, zlokalizuj, następnie rozpocznij

Wygenerowany ruch jest symulowany na PC w celu sprawdzenia kolizji, a operator potwierdza wykonanie. Przed spawaniem czujnik zbliżeniowy po stronie palnika lokalizuje początek i koniec spoiny; potwierdzony cykl może wtedy zostać uruchomiony. W razie potrzeby śledzenie łuku koryguje odchylenia podczas spawania. Krótkie spoiny i podobne przypadki mogą być wykonywane bez śledzenia łuku.

Sekwencja spawania dwuteowników Teachless

実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。

動画はクリック後に読み込み・再生します(自動再生なし)。

Umieszczenie elementu obrabianego, skanowanie 3D, rozpoznanie, wybór i potwierdzenie spoiny przez operatora, generowanie ścieżki, potwierdzenie przez operatora i wykonanie spawania.

Po skonfigurowaniu ten sam element można wznowić w prostszy sposób.

W przypadku tego samego elementu, po jednorazowym ustawieniu celów spawania i parametrów, istniejące ustawienia mogą być ponownie wykorzystane. Jeśli umiejscowienie elementu mieści się w akceptowalnym zakresie, produkcję można rozpocząć bez powtarzania pełnej konfiguracji wstępnej. Akceptowalne przesunięcie i warunki są potwierdzane dla każdego elementu i konfiguracji urządzenia.

Co obsługuje system

Rozpoznawanie rzeczywistego detalu, wyodrębnianie potencjalnych spoin, automatyczne generowanie programu robota i ścieżki ruchu, wyznaczanie punktów początkowego i końcowego oraz śledzenie łuku w razie potrzeby

Co obsługuje operator

Wybieranie i potwierdzanie wymaganych spoin, ustawianie parametrów spawania i wymaganej kolejności spawania, sprawdzanie kolizji w symulacji oraz potwierdzanie zawartości przed wykonaniem

Model 3D nie jest obowiązkowy

Robotyczne spawanie dwuteowników obsługuje zarówno wykorzystanie istniejącego modelu 3D, jak i wygenerowanie modelu na podstawie skanu 3D rzeczywistego detalu. Nawet gdy model 3D jest dostępny, operator nadal ustawia i zatwierdza cele spoin oraz parametry. W innych klasach technologii informacje z modelu mogą być przydatne.

Najczęściej zadawane pytania

Teachless opisuje metody ograniczające zależność od konwencjonalnego, punktowego programowania poprzez rozpoznawanie rzeczywistego detalu i generowanie trajektorii. Nie jest to samodzielna kategoria produktowa. W Automatyzacji Spawania Robotycznego Wysokomiksowego AGR podejścia teachless / bezmodelowe są stosowane obok rozwiązań model-plus-wizja i sterowania adaptacyjnego, w zależności od projektu.

Konwencjonalnie operator używa panelu teach do programowania punktów początkowych, końcowych, punktów zawracania, orientacji palnika, unikania kolizji i koordynacji pozycjonera punkt po punkcie. Gdy detal się zmienia, programy często trzeba budować od nowa. Podejścia wieloasortymentowe łączą skanowanie 3D, rozpoznawanie detali, wyodrębnianie kandydujących spoin, planowanie ścieżki i korekcję pozycji. Stosowalność nadal zależy od warunków detalu.

W produkcji wieloasortymentowej, niskoseryjnej lub jednostkowej nakład pracy związany z nauczaniem narasta przy każdej zmianie detalu. Rozpoczęcie od ponownego wykrywania rzeczywistego detalu i budowania ścieżki pomaga zmniejszyć zależność od nauczania punktowego robota i może ułatwić przezbrojenie. Przy powtarzalnej produkcji tego samego detalu w dużych ilościach konwencjonalna cela spawalnicza z nauczaniem może nadal być bardziej praktycznym wyborem.

Tak. Robotyczne spawanie dwuteowników to dojrzałe, wiodące zastosowanie. To samo podejście można zastosować do stalowych konstrukcji budowlanych, mostów i ram stalowych, podzespołów okrętowych, grodzi z głębokimi rowkami, urządzeń ochrony środowiska, kołnierzy, detali okrągłych, długich elementów i podobnych prac. Detale kolejowe i zbiorniki ciśnieniowe mają przykłady zastosowań z projektów kooperacyjnych. Dopasowanie nadal zależy od potwierdzenia warunków detalu.

Nie. Podejścia Teachless / bezmodelowe rozpoczynają się od pomiaru rzeczywistego elementu i ograniczają zależność od ręcznego nauczania dla każdego elementu. Gdy informacje modelowe są użyteczne — na przykład przy złożonej geometrii — stosuje się podejście łączące model z wizją. CAD nie jest zawsze wymagany. W przypadku belek H obsługiwane są zarówno istniejące modele 3D, jak i skany 3D rzeczywistego elementu.

Nie. W przypadku belek H po skanowaniu i rozpoznaniu system wyświetla proponowane spoiny. Operator wybiera i zatwierdza spoiny docelowe, a następnie ustawia parametry spawania oraz wymaganą kolejność spawania. Na podstawie tych danych system generuje program robota i tor ruchu oraz sprawdza kolizje w symulacji. Następnie operator zatwierdza wynik i uruchamia cykl spawania. Inne klasy technologii wykorzystują inne kroki zatwierdzania w zależności od projektu.

Zrobotyzowana cela spawalnicza to urządzenie zbudowane jako jedna całość — oprzyrządowanie, pozycjonery i sensoryka — wokół zdefiniowanej rodziny detali. Automatyzacja spawania zrobotyzowanego produkcji wieloasortymentowej koncentruje się na ponownym wyznaczaniu celów spawania poprzez rozpoznawanie i generowanie ścieżki, gdy zmienia się kształt lub asortyment detali. Robotyczne spawanie dwuteowników to wyróżniona aplikacja tego podejścia.

Tak. Gdy praca dotyczy stabilnej rodziny detali o spójnej geometrii i programach, które rzadko się zmieniają, cela spawania robotycznego jest często prostsza i bardziej praktyczna. Teachless nie jest rozwiązaniem optymalnym dla każdego zadania spawalniczego.

Zobacz wszystkie FAQ →

Wsparcie jest kontynuowane po instalacji.

AGR zapewnia zdalne i na miejscu wsparcie techniczne dla dostarczonych systemów, w tym instalację i uruchomienie, szkolenie operatorów, konfigurację systemu, rozwiązywanie problemów, wsparcie w utrzymaniu i rozruch produkcji. Zakres usług jest koordynowany zgodnie z konfiguracją systemu, regionem dostawy, wymaganiami projektu i uzgodnionymi warunkami serwisu.

Globalny serwis techniczny

Wsparcie inżynierskie i koordynacja techniczna dla dostarczonych systemów AGR.

[email protected]

Biuro przedstawicielskie w Kanadzie

Toronto, Ontario, Kanada — regionalna komunikacja i koordynacja serwisu dla Ameryki Północnej.

[email protected]

Biuro w Danii

Incuba Navitas, Inge Lehmanns Gade 10, 6th Floor, DK-8000, Aarhus C, Dania — regionalna komunikacja i koordynacja serwisu dla Europy.

+45 5376 5172
[email protected]

Regionalna dostępność części: Typowe materiały eksploatacyjne i wybrane części serwisowe mogą być magazynowane regionalnie w oparciu o zainstalowane systemy i wymagania serwisowe, aby skrócić czas dostawy części i wspierać szybszą reakcję serwisową.

Rozpocznij od oceny zastosowania

Zdjęcia lub rysunki detali o zmiennym kształcie — belek dwuteowych lub innych — pomagają przyspieszyć przegląd techniczny.

Omów swoje zastosowanie Zamów ocenę techniczną