
Automatización de soldadura robótica de alta mezcla

Para piezas únicas, producción de alta variedad y piezas que difieren en especificación o geometría, el reconocimiento, la planificación y la ejecución se configuran como un solo sistema de soldadura robotizada. La premisa cambia de volver a enseñar trayectorias en cada cambio de mezcla a recapturar la pieza real.

Automatización de soldadura robótica Aplicación destacada: viga H Implementación para el cliente documentada
Automatización de soldadura robótica de alta mezcla (aplicación destacada en vigas H)

Por qué la programación se convierte en una carga en la producción de alta variedad

En la soldadura robótica convencional, los operadores utilizan un teach pendant para programar puntos de inicio, puntos finales y puntos de giro uno por uno. La orientación de la antorcha, la evitación de colisiones y la coordinación del posicionador se incorporan al programa. Cuando cambia la pieza, ese trabajo debe realizarse de nuevo.

El robot sigue trayectorias memorizadas. El trabajo de alta variedad y bajo volumen, las piezas únicas, los cambios frecuentes y las variaciones en la posición o forma real de la pieza hacen que los supuestos de trayectoria fija sean frágiles. La enseñanza misma a menudo se convierte en el cuello de botella de la preparación.

Enseñanza convencional

Enseñanza punto a punto y creación de programas

Las trayectorias se memorizan con un teach pendant y se ejecutan en posiciones fijas. Los cambios de referencia y la variación geométrica devuelven el trabajo al especialista en enseñanza del robot.
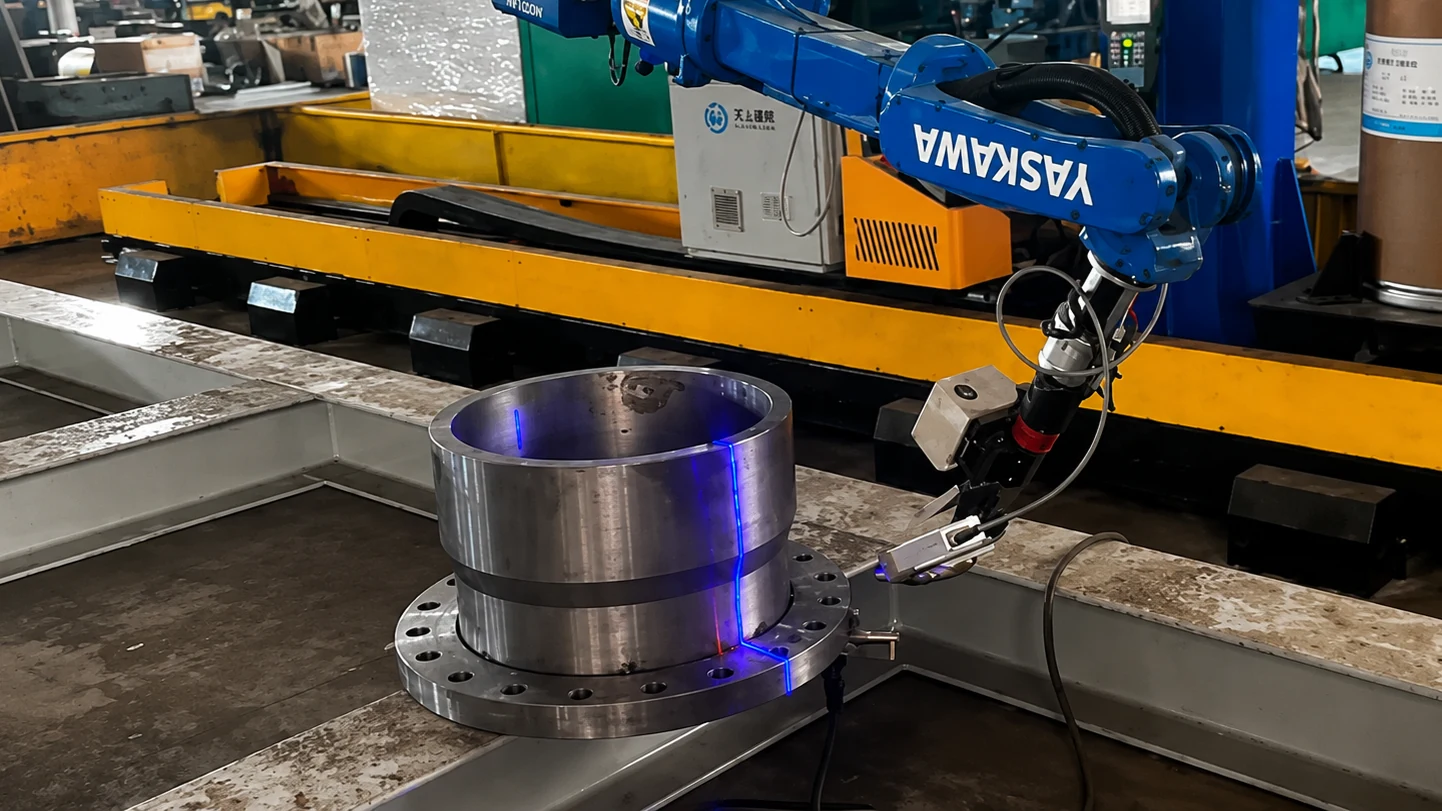
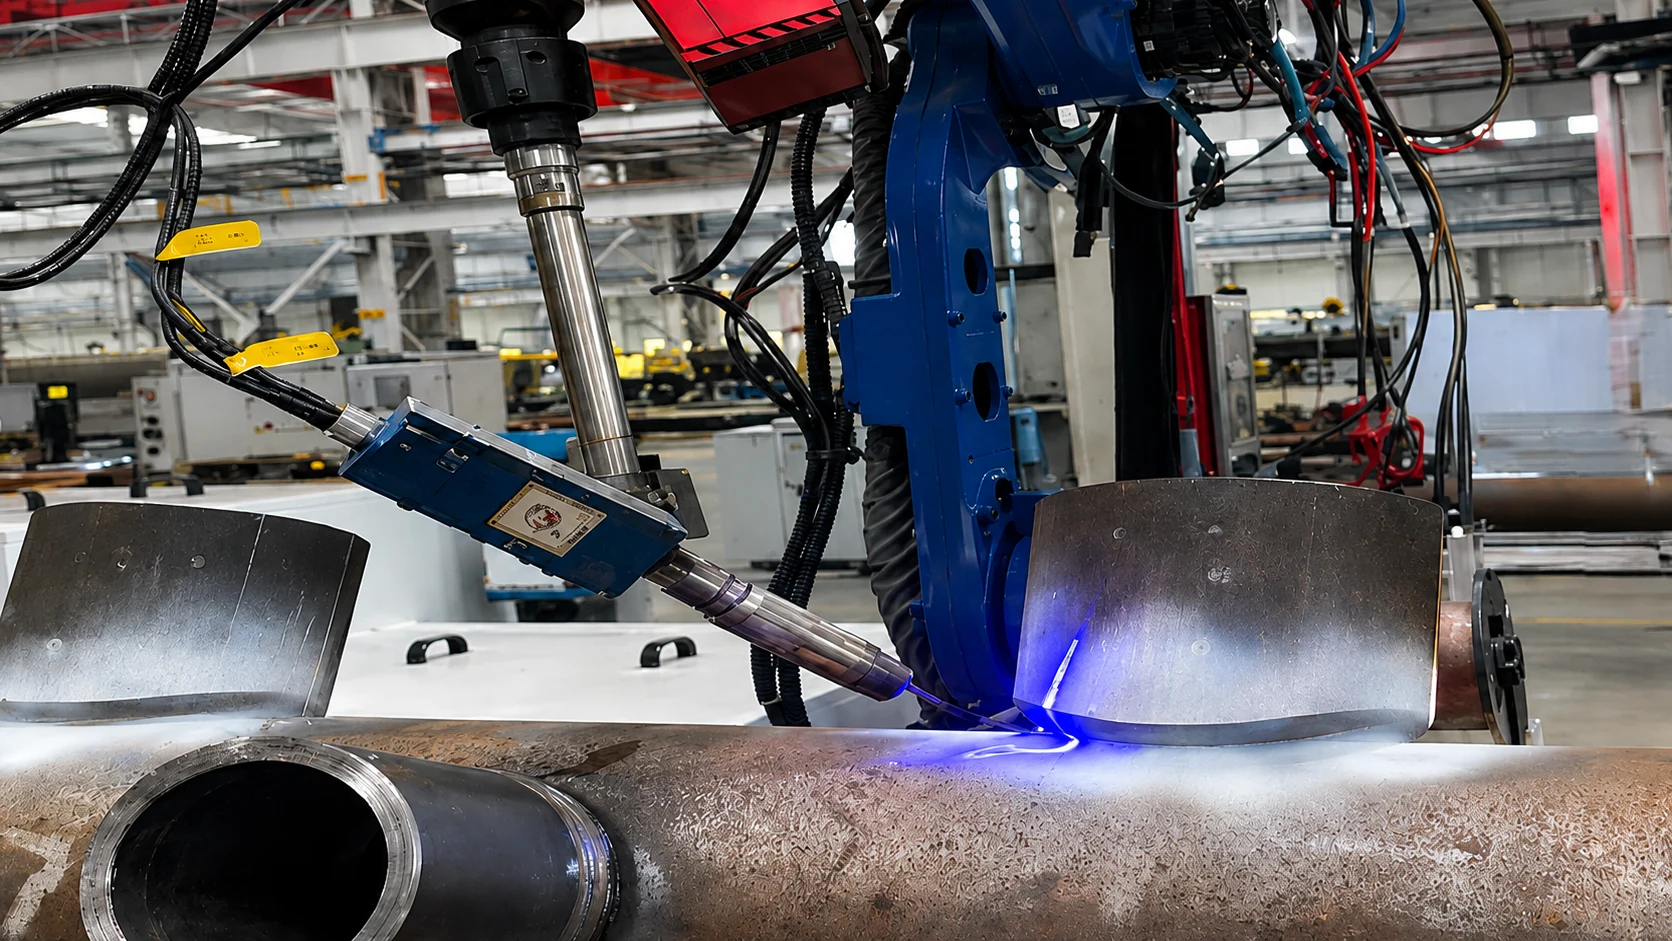
Automatización basada en visión

Construir la trayectoria a partir del reconocimiento

El sensado 3D captura la pieza real, se reconocen los cordones candidatos y se generan trayectorias a partir de los objetivos, el orden y los parámetros que selecciona el operador. Antes de soldar, un sensor de proximidad junto a la antorcha localiza los puntos de inicio y fin; cuando es necesario, el seguimiento del arco corrige la desviación durante la soldadura.

Enseñanza convencional frente a automatización de soldadura robotizada de alta variedad

La diferencia está en cómo se realiza la preparación y cómo se gestiona la variación.

Eje
Enseñanza convencional
Automatización de soldadura robótica de alta mezcla
Método de programación
Enseñanza punto a punto con un teach pendant; las trayectorias se construyen manualmente.
Las trayectorias se generan a partir de los resultados de reconocimiento y los ajustes del operador.
Respuesta al cambio de pieza
Los programas y las trayectorias normalmente requieren revisión para cada variedad de producción.
La pieza real se vuelve a capturar; los objetivos de soldadura se confirman antes de continuar.
Variación de posición y geometría
Se asume fuertemente una posición y una geometría fijas.
Se espera variación; se combinan detección y corrección.
Dependencia del operador
Centrado en especialistas calificados en enseñanza del robot.
Centrado en confirmar objetivos de soldadura y parámetros.
Corrección y seguimiento
Principalmente sigue trayectorias memorizadas.
Antes de soldar, se localizan los puntos de inicio y fin; cuando es necesario, el seguimiento de arco corrige la desviación durante la soldadura.
Producción de mejor encaje
Producción repetida de la misma pieza.
Alta mezcla y bajo volumen, piezas únicas y piezas variadas.
Dispositivos de fijación y localización
La posición fija se presupone en gran medida gracias a los dispositivos de fijación.
El soporte y la seguridad siguen siendo necesarios; la posición real se vuelve a capturar mediante detección.
Gestión de programas
La cantidad de programas crece a medida que aumenta el número de variantes.
Las operaciones se centran en el reconocimiento de la pieza real y la configuración de tareas.

Cómo se reconoce la pieza de trabajo y se genera la trayectoria

El concepto operativo consiste en recapturar la pieza real, presentar los candidatos de soldadura reconocidos para confirmación del operador y generar el movimiento del robot a partir de los objetivos, parámetros y secuencia confirmados. Luego se aplican la detección y la corrección según la unión y la aplicación.

Consulte el flujo de trabajo verificado operador/sistema para vigas H →

Reconocimiento, planificación y ejecución en un solo sistema

AGR no entrega cámaras ni software por separado. La visión, la planificación, el robot, la soldadura y el control se integran como un solo sistema. Las unidades se combinan para ajustarse al proyecto.

Planificación

Generación automatizada de trayectorias de soldadura

Las tareas de soldadura y los planes de trayectoria se construyen a partir de los resultados de reconocimiento y los objetivos de soldadura, parámetros y orden establecidos por el operador.

Reconocimiento de área amplia

Visión 3D para la pose global de la pieza

La posición, orientación y geometría general de la pieza se capturan a gran escala.

Detección local de posición

Localizar puntos de inicio y fin del cordón de soldadura

Un sensor de proximidad del lado de la antorcha confirma los puntos de inicio y fin y corrige la posición respecto a la trayectoria generada.

Ejecución

Sistema de robot

El robot que ejecuta la trayectoria planificada, más los ejes periféricos requeridos.

Soldadura

Unidad del sistema de soldadura

Fuente de soldadura, antorcha, alimentador de alambre y demás hardware de ejecución de la soldadura.

Integración

Control integrado de reconocimiento, generación de trayectorias y movimiento de soldadura

El reconocimiento, la planificación y la ejecución están conectados bajo una única arquitectura de control.

Qué tipos de piezas se han tratado

Los ejemplos de aplicación incluyen estructuras metálicas de edificios, puentes y marcos de acero, subconjuntos de construcción naval, mamparos con ranura profunda, equipos medioambientales, bridas, piezas circulares, elementos largos, recipientes a presión y piezas ferroviarias. La idoneidad depende de confirmar las condiciones de la pieza.

  • Viga H
  • Estructuras de acero de construcción
  • Puentes y estructuras de acero
  • Perfiles largos
  • Enviar subconjuntos
  • Tabiques con ranura profunda
  • Piezas circulares
  • Bridas
  • Recipientes a presión
  • Piezas ferroviarias
  • Equipos ambientales

A. Elementos estructurales

Vigas H, acero para edificación, puentes, marcos y elementos largos

  • Viga H
  • Estructuras de acero de construcción
  • Puentes y estructuras de acero
  • Perfiles largos

Las posiciones de los rigidizadores, la longitud de los perfiles y las posiciones de las juntas cambian de una pieza a otra. La enseñanza convencional acumula el reenseñado de puntos y la gestión de programas.

La pieza real se escanea para reconocer los perfiles y los nervios y extraer los cordones candidatos. En vigas H, el operador selecciona los objetivos antes de generar la trayectoria. También en perfiles largos y estructuras de acero, el punto de partida es la geometría real, no una trayectoria fija.

B. Geometría compleja y soldadura espacial

Enviar subconjuntos, tabiques con ranura profunda, piezas circulares, bridas, recipientes a presión

  • Enviar subconjuntos
  • Tabiques con ranura profunda
  • Piezas circulares
  • Bridas
  • Recipientes a presión

Las juntas espaciales, los arcos y las zonas de la boquilla suelen requerir ciclos prolongados de enseñanza punto a punto para la trayectoria y la orientación de la antorcha.

Se utiliza modelo + visión o control adaptativo para construir trayectorias teniendo en cuenta el desplazamiento de la posición real. Los recipientes a presión no se tratan como puramente Teachless. Los ejemplos de subconjuntos navales son para la etapa de subconjunto, no para la especialización en construcción naval de casco completo.

C. Alta mezcla y cambios de serie frecuentes

Piezas ferroviarias, equipos medioambientales y trabajos similares con cambios frecuentes de producto

  • Piezas ferroviarias
  • Equipos ambientales

La mezcla de producción es alta y es difícil mantener los mismos dispositivos y programas durante mucho tiempo. Convencionalmente, cada cambio de producción implica volver a la enseñanza.

La configuración se centra en el reconocimiento de la pieza real y en la configuración de tareas. Las piezas ferroviarias son ejemplos de aplicación de proyectos colaborativos. También se puede abordar el equipamiento medioambiental.

No todo se llama teachless.

Hay más de un camino hacia esta automatización. Teachless es una clase de tecnología. Las clases se seleccionan según el proyecto.

A

Teachless / sin modelo

Parte de la detección de la pieza real y reduce la dependencia de la enseñanza manual para cada pieza. No siempre se requiere CAD. Esta clase de solución se adoptó primero en trabajos de alta variedad como las vigas H.

B

Modelo + visión

Utiliza un modelo existente o una definición de pieza y corrige la posición real y la desviación con visión. Adecuado para geometrías complejas donde la información del modelo es útil.

C

Control adaptativo

Durante la medición 3D y la ejecución de la soldadura, se corrigen posición, orientación de la antorcha y parámetros de soldadura para adaptarse a las condiciones reales. La soldadura de boquillas de recipientes a presión es control adaptativo / modelo más visión, no puramente Teachless.

Consulte el detalle de reconocimiento y generación de trayectoria en Tecnología y Validación →

AGR lo diseña como un sistema

AGR no es un proveedor exclusivamente de software. Desde la definición de la aplicación hasta la puesta en marcha, el trabajo se diseña como un sistema de soldadura robotizada.

  • Definición de aplicación e ingeniería de sistemas
  • Robot, equipo de soldadura y visión
  • Ejes externos, dispositivos de fijación, seguridad y control
  • Integración y puesta en marcha del proceso de soldadura

Para qué tipo de producción es adecuado

Las celdas de enseñanza convencional no están obsoletas. Para un producto único, lotes más grandes, geometría estable y programas que rara vez cambian, una Celda de soldadura robótica a menudo es más simple y más práctico.

Buena compatibilidad

Talleres con alta mezcla, piezas únicas y cambios frecuentes de producción

Alta mezcla y bajo volumen, piezas únicas, cambio frecuente de pieza, variación de la pieza real y perfiles estructurales no estándar. Considere esto cuando la carga de enseñanza por puntos convencional es alta.

Cuándo una celda es más práctica

Producción repetida de una familia de piezas definida

Si una familia de piezas definida ejecuta el mismo programa en dispositivos de fijación y posicionadores, evalúe primero una celda convencional. Teachless no es superior para todo trabajo de soldadura.

Flujo de trabajo de ocho pasos

En viga H, después del escaneo el operador selecciona y confirma los objetivos de soldadura, establece parámetros y orden, luego se generan el programa y la trayectoria de soldadura. Después de la generación, la interferencia se verifica en simulación por PC antes de la ejecución.

01

Colocar y preparar la pieza

Colocar y preparar la viga H para que coincida con las condiciones de utillaje y soporte.

02

Escanee en 3D la pieza real o utilice un modelo 3D

Capture la pieza colocada con un escaneo 3D, o utilice un modelo 3D existente.

03

Procesar la nube de puntos y reconocer / modelar la pieza de trabajo

Procesar los datos de nube de puntos y reconocer / modelar las posiciones, el recuento y la condición del cuerpo y las nervaduras de la viga H.

04

Extraer y mostrar cordones candidatos

Los cordones de soldadura candidatos se extraen de los resultados de reconocimiento y se muestran en pantalla.

05
Operador

Seleccionar y confirmar los cordones a soldar

Seleccione y confirme los cordones requeridos. El operador puede excluir los cordones innecesarios.

06
Operador

Configurar parámetros de soldadura y orden de soldadura

Configure los parámetros de soldadura y el orden de soldadura necesario.

07

Generar automáticamente el programa del robot y la trayectoria de movimiento

A partir de los ajustes, el software calcula las trayectorias intermedias entre los puntos de inicio y fin, y genera automáticamente el programa del robot y la trayectoria de movimiento.

08

Simular, confirmar, localizar y, a continuación, iniciar

El movimiento generado se simula en un PC para verificar interferencias, y el operador confirma la ejecución. Antes de soldar, un sensor de proximidad del lado de la antorcha localiza los puntos de inicio y fin del cordón; luego puede iniciarse el ciclo confirmado. Cuando es necesario, el seguimiento del cordón mediante arco corrige la desviación durante la soldadura. Los cordones cortos y casos similares pueden ejecutarse sin seguimiento por arco.

Secuencia de soldadura Teachless para vigas H

実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。

動画はクリック後に読み込み・再生します(自動再生なし)。

Posicionamiento de la pieza, escaneo 3D, reconocimiento, selección y confirmación de soldadura por el operador, generación de trayectoria, confirmación del operador y ejecución de la soldadura.

Una vez configurado el sistema, la misma pieza puede reiniciarse de forma más sencilla.

Para la misma pieza, una vez que los objetivos de soldadura y los parámetros se han establecido, se pueden reutilizar los ajustes existentes. Si la colocación de la pieza está dentro de un rango aceptable, la producción puede iniciarse sin repetir la configuración completa inicial. El desvío aceptable y las condiciones se confirman por pieza y configuración del equipo.

Lo que gestiona el sistema

Reconocimiento de la pieza real, extracción de cordones candidatos, generación automática del programa del robot y de la trayectoria de movimiento, localización de inicio/fin y seguimiento del arco cuando sea necesario

Lo que gestiona el operador

Selección y confirmación de los cordones requeridos, configuración de parámetros de soldadura y del orden de soldadura necesario, verificación de interferencias en simulación y confirmación del contenido antes de la ejecución

No es obligatorio un modelo 3D

La soldadura robótica de vigas H admite tanto el uso de un modelo 3D existente como la generación de un modelo a partir de un escaneo 3D de la pieza real. Incluso cuando se dispone de un modelo 3D, el operador sigue configurando y confirmando los objetivos y parámetros de soldadura. En otras clases de tecnología, la información del modelo puede ser útil.

Preguntas frecuentes

Teachless describe métodos que reducen la dependencia de la enseñanza punto por punto convencional al reconocer la pieza real y generar trayectorias. No es una categoría de producto independiente. En la Automatización de Soldadura Robótica de Alta Mix de AGR, los enfoques teachless / sin modelo se utilizan junto con los de modelo más visión y el control adaptativo, según el proyecto.

Convencionalmente, un operador utiliza una pupila de enseñanza para programar punto por punto los puntos de inicio y fin, los puntos de giro, la orientación de la antorcha, la evitación de colisiones y la coordinación del posicionador. Cuando cambia la pieza, a menudo hay que reconstruir los programas. Los enfoques de alta variedad combinan sensado 3D, detección del componente, extracción de cordones de soldadura candidatos, planificación de trayectorias y corrección de posición. La aplicabilidad sigue dependiendo de las condiciones de la pieza.

En la producción de alta variedad, bajo volumen o piezas únicas, el esfuerzo de programación se acumula cada vez que cambia la pieza. Partir de la redetección de la pieza real y de la generación de la trayectoria ayuda a reducir la dependencia de la enseñanza de puntos del robot y puede facilitar la puesta a punto en los cambios de pieza. Para la repetición de la misma pieza en alto volumen, una celda convencional con enseñanza puede seguir siendo la opción más práctica.

Sí. La soldadura robótica de vigas H es una aplicación madura destacada. El mismo enfoque puede aplicarse a estructuras de acero para edificios, puentes y marcos de acero, subconjuntos de construcción naval, mamparos con ranuras profundas, equipos ambientales, bridas, piezas circulares, elementos largos y trabajos similares. Las piezas ferroviarias y los recipientes a presión tienen ejemplos de aplicación de proyectos colaborativos. La idoneidad aún depende de confirmar las condiciones de la pieza.

No. Los enfoques Teachless / sin modelo parten de detectar la pieza real y reducen la dependencia de la enseñanza manual por pieza. Cuando la información del modelo es útil —por ejemplo, en geometría compleja— se utiliza un enfoque de modelo + visión. No siempre se requiere CAD. Para viga H, se admiten tanto modelos 3D existentes como escaneos 3D de la pieza real.

No. En viga H, después del escaneo y reconocimiento el sistema muestra los cordones de soldadura candidatos. El operador selecciona y confirma los objetivos, luego establece los parámetros de soldadura y cualquier orden de soldadura requerida. A partir de esa entrada, el sistema genera el programa del robot y la trayectoria de movimiento y verifica la interferencia en simulación. El operador luego confirma el resultado e inicia el ciclo de soldadura. Otras clases de tecnología utilizan pasos de confirmación diferentes según el proyecto.

Una celda de soldadura robotizada es un equipo construido como un solo paquete —utillajes, posicionadores y sensórica— en torno a una familia de piezas definida. La automatización de soldadura robotizada de alta variedad se centra en volver a capturar los objetivos de soldadura mediante reconocimiento y generación de trayectorias cuando cambia la forma o la variedad de las piezas. La soldadura robotizada de perfiles H es una aplicación destacada de ese enfoque.

Sí. Cuando el trabajo es una familia de piezas estable con geometría consistente y programas que rara vez cambian, una celda de soldadura robótica suele ser más simple y práctica. Teachless no es superior para todos los trabajos de soldadura.

Ver todas las preguntas frecuentes →

El soporte continúa después de la instalación.

AGR proporciona soporte técnico remoto y en sitio para los sistemas entregados, incluidos instalación y puesta en marcha, capacitación de operadores, configuración del sistema, resolución de problemas, soporte de mantenimiento y arranque de producción. El alcance del servicio se coordina según la configuración del sistema, la región de entrega, los requisitos del proyecto y el acuerdo de servicio establecido.

Servicio técnico global

Soporte de ingeniería y coordinación técnica para sistemas AGR entregados.

[email protected]

Oficina de Representación en Canadá

Toronto, Ontario, Canadá — comunicación regional y coordinación de servicio para América del Norte.

[email protected]

Oficina en Dinamarca

Incuba Navitas, Inge Lehmanns Gade 10, 6th Floor, DK-8000, Aarhus C, Dinamarca — comunicación regional y coordinación de servicio para Europa.

+45 5376 5172
[email protected]

Disponibilidad regional de repuestos: Los consumibles comunes y las piezas de servicio seleccionadas pueden almacenarse regionalmente según los sistemas instalados y los requisitos de servicio para reducir el plazo de entrega de piezas y apoyar una respuesta de mantenimiento más rápida.

Comenzar con una evaluación de aplicación

Las fotos o planos de piezas que cambian de forma, viga H u otras, ayudan a que la revisión técnica avance.

Consultar su aplicación Solicite una Evaluación Técnica