Automazione della saldatura robotizzata ad alta varietà

Per pezzi singoli, produzione ad alta varietà e particolari che differiscono per specifica o geometria, riconoscimento, pianificazione ed esecuzione sono configurati come un unico sistema robotizzato di saldatura. La premessa cambia: non si riprogrammano i percorsi a ogni cambio di mix, ma si riacquisisce il pezzo reale.

Automazione della saldatura robotizzata Applicazione in evidenza: trave H Installazione presso il cliente documentata
Automazione della saldatura robotizzata ad alta varietà (applicazione di punta: travi H)

Perché l'insegnamento diventa un onere nella produzione ad alta varietà

Nella saldatura robotizzata convenzionale, gli operatori utilizzano un teach pendant per programmare punti di inizio, punti finali e punti di inversione uno per uno. L'orientamento della torcia, l'evitamento delle collisioni e il coordinamento del posizionatore sono integrati nel programma. Quando il pezzo cambia, quel lavoro deve essere rifatto.

Il robot segue percorsi memorizzati. Lavoro ad alta varietà e basso volume, pezzi unici, cambi frequenti e variazioni nella posizione o forma reale del pezzo rendono fragili le ipotesi di percorso fisso. L'insegnamento stesso diventa spesso il collo di bottiglia nell'allestimento.

Programmazione convenzionale

Insegnamento punto per punto e creazione del programma

Le traiettorie vengono memorizzate con un teach pendant ed eseguite su posizioni fisse. Cambi di mix e variazioni geometriche costringono a richiamare il tecnico addetto all'insegnamento.

Automazione basata su visione

Genera il percorso dal riconoscimento

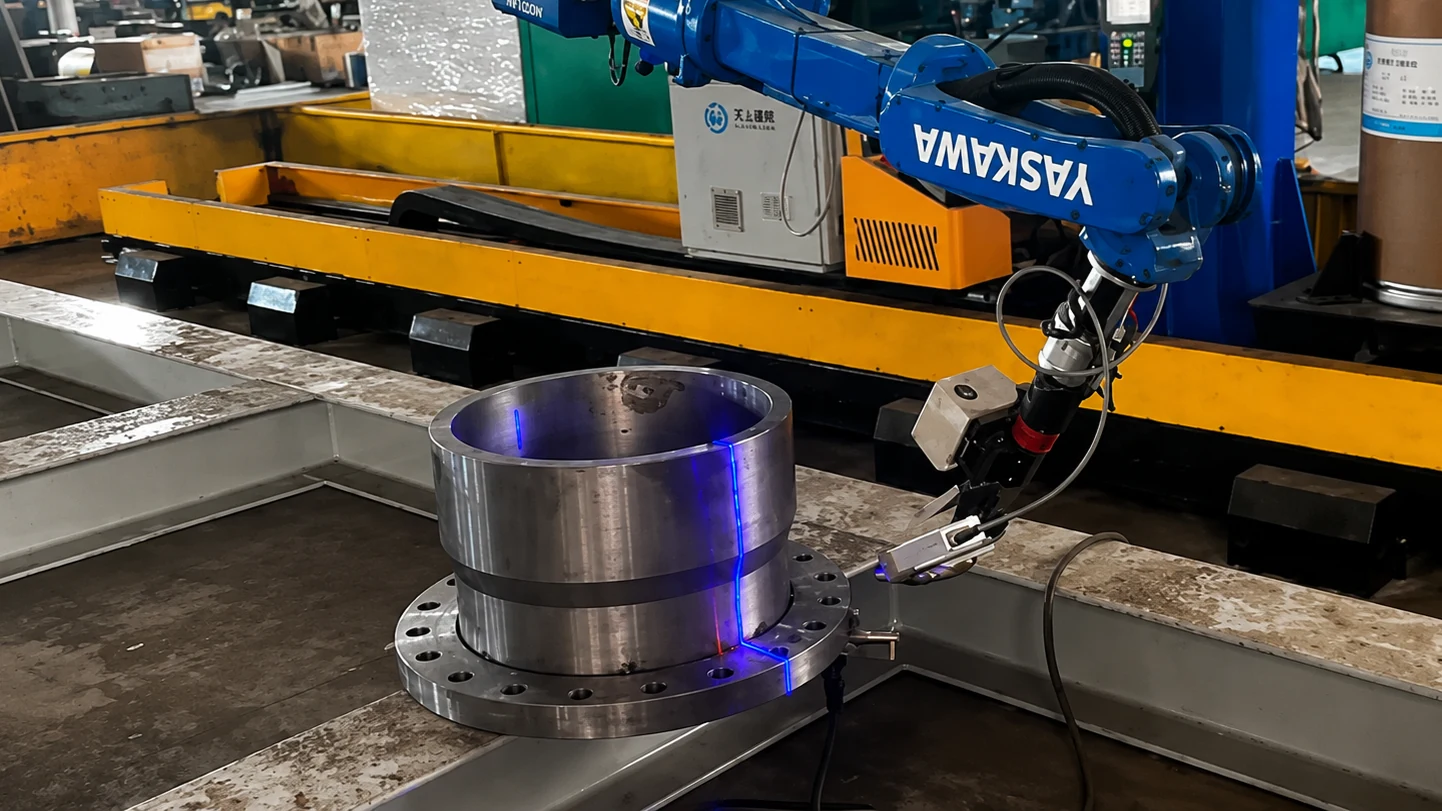
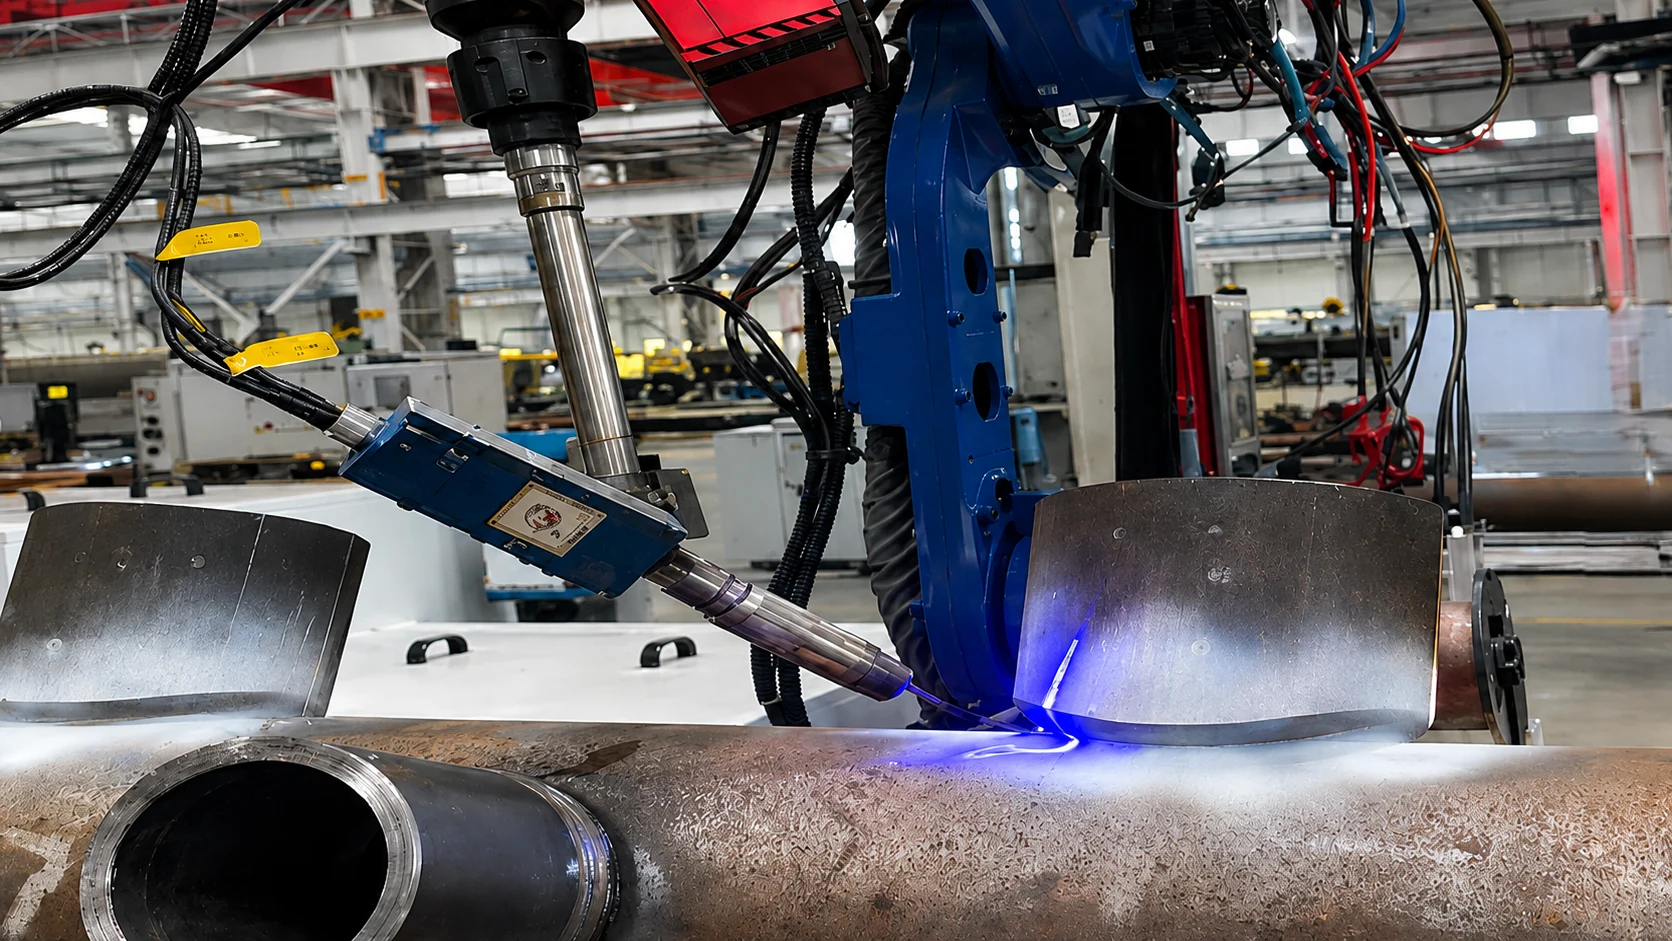
Il rilevamento 3D acquisisce il pezzo reale, vengono riconosciuti i cordoni di saldatura candidati e i percorsi vengono generati in base ai target, all'ordine e ai parametri selezionati dall'operatore. Prima della saldatura, un sensore di prossimità lato torcia individua i punti di inizio e fine; ove necessario, il controllo d'arco corregge la deviazione durante la saldatura.

Programmazione convenzionale vs. automazione robotizzata per saldatura ad alta varietà

La differenza sta in come viene eseguita la preparazione e in come viene gestita la variabilità.

Asse
Programmazione convenzionale
Automazione della saldatura robotizzata ad alta varietà
Metodo di programmazione
Insegnamento punto per punto con teach pendant; le traiettorie vengono costruite manualmente.
I percorsi vengono generati dai risultati del riconoscimento e dalle impostazioni dell'operatore.
Risposta alla variazione del pezzo
I programmi e i percorsi in genere richiedono una revisione per ogni mix produttivo.
Il pezzo reale viene riacquisito; gli obiettivi di saldatura vengono confermati prima di procedere.
Variazione di posizione e geometria
Si assume rigidamente posizione e geometria fisse.
Le variazioni sono attese; rilevamento e correzione sono combinati.
Dipendenza dall'operatore
Incentrato su specialisti qualificati nell'insegnamento (teaching).
Incentrato sulla conferma degli obiettivi e dei parametri di saldatura.
Correzione e inseguimento
Segue principalmente percorsi memorizzati.
Prima della saldatura, vengono individuati i punti di inizio e fine; ove necessario, il tracciamento dell'arco corregge la deviazione durante la saldatura.
Produzione best-fit
Produzione ripetuta dello stesso pezzo.
Alta varietà e basso volume, pezzi unici e pezzi misti.
Attrezzature e posizionamento
La posizione fissa è ampiamente presupposta grazie alle attrezzature.
Supporto e sicurezza restano necessari; la posizione effettiva viene riacquisita tramite sensing.
Gestione dei programmi
Il numero di programmi cresce all'aumentare delle varianti.
Le operazioni si concentrano sul riconoscimento del pezzo reale e sulla configurazione dell'attività.

Come viene riconosciuto il pezzo e generato il percorso

Il concetto operativo è riacquisire il pezzo reale, presentare i cordoni di saldatura riconosciuti per la conferma dell'operatore e generare il movimento del robot dagli obiettivi, parametri e sequenza confermati. La sensoristica e la correzione vengono poi applicate in base al giunto e all'applicazione.

Guarda il flusso di lavoro verificato operatore/sistema per travi H →

Riconoscimento, pianificazione ed esecuzione in un unico sistema

AGR non fornisce telecamere o software da soli. Visione, pianificazione, robot, saldatura e controllo sono integrati come un unico sistema. Le unità vengono combinate in base al progetto.

Pianificazione

Generazione automatizzata del percorso di saldatura

I compiti di saldatura e i piani di percorso sono costruiti dai risultati del riconoscimento e dagli obiettivi di saldatura, parametri e ordine impostati dall'operatore.

Riconoscimento ad ampia area

Visione 3D per la posa complessiva del pezzo

La posizione, l'orientamento e la geometria complessivi del pezzo vengono rilevati su larga scala.

Posizionamento locale

Individuare i punti di inizio e fine del cordone di saldatura

Un sensore di prossimità lato torcia conferma i punti di inizio e fine e corregge la posizione rispetto alla traiettoria generata.

Esecuzione

Sistema robotico

Il robot che esegue il percorso pianificato, più eventuali assi periferici richiesti.

Saldatura

Unità del sistema di saldatura

Sorgente di saldatura, torcia, avanzamento filo e relative apparecchiature di esecuzione della saldatura.

Integrazione

Controllo integrato di riconoscimento, generazione del percorso e movimento di saldatura

Riconoscimento, pianificazione ed esecuzione sono collegati sotto un'unica architettura di controllo.

Quali tipi di pezzi sono stati affrontati

Gli esempi applicativi includono strutture in acciaio per edifici, ponti e telai in acciaio, sottoassiemi navali, paratie con cianfrini profondi, attrezzature ambientali, flange, pezzi circolari, elementi lunghi, recipienti a pressione e componenti ferroviari. L'idoneità dipende dalla conferma delle condizioni del pezzo.

  • Trave H
  • Strutture edili in acciaio
  • Ponti e strutture in acciaio
  • Elementi lunghi
  • Spedire sottoassiemi
  • Paratie con giunto a gola profonda
  • Pezzi circolari
  • Flange
  • Recipienti a pressione
  • Parti ferroviarie
  • Apparecchiature per l'ambiente di lavoro

A. Elementi strutturali

Travi H, carpenteria metallica, ponti, telai e profili lunghi

  • Trave H
  • Strutture edili in acciaio
  • Ponti e strutture in acciaio
  • Elementi lunghi

La posizione delle nervature, la lunghezza degli elementi e le posizioni dei giunti cambiano da pezzo a pezzo. Il teaching convenzionale accumula riprogrammazioni dei punti e gestione dei programmi.

Il pezzo reale viene scansionato in modo che membrature e nervature siano riconosciute e vengano estratti i cordoni candidati. Su trave H, l'operatore seleziona gli obiettivi prima che il percorso venga generato. Anche per membrature lunghe e telai in acciaio, il punto di partenza è la geometria reale, non un percorso fisso.

B. Geometria complessa e saldatura spaziale

Spedire sottoassiemi, paratie a giunto profondo, pezzi circolari, flange, recipienti a pressione

  • Spedire sottoassiemi
  • Paratie con giunto a gola profonda
  • Pezzi circolari
  • Flange
  • Recipienti a pressione

Giunti spaziali, archi e regioni dell'ugello richiedono spesso lunghi cicli di insegnamento punto per punto per il percorso e l'orientamento della torcia.

Si utilizza un approccio modello+visione o il controllo adattivo per costruire i percorsi tenendo conto dello scostamento di posizione reale. I recipienti a pressione non sono trattati come puramente teachless. Gli esempi di sottoassiemi navali si riferiscono alla fase di sottoassieme—non alla specializzazione nella costruzione completa dello scafo.

C. Alta varietà e cambi di produzione frequenti

Parti ferroviarie, apparecchiature ambientali e lavorazioni simili con frequenti cambi di produzione

  • Parti ferroviarie
  • Apparecchiature per l'ambiente di lavoro

Il mix è elevato ed è difficile mantenere a lungo le stesse attrezzature e gli stessi programmi. Convenzionalmente, ogni cambio di produzione richiede un ritorno all'insegnamento.

L'allestimento si basa sul riconoscimento del pezzo reale e sulla configurazione delle attività. I componenti ferroviari sono esempi applicativi tratti da progetti collaborativi. Possono essere prese in carico anche apparecchiature per il trattamento ambientale.

Non tutto viene chiamato teachless.

Esiste più di un percorso verso questa automazione. Teachless è una classe tecnologica. Le classi vengono selezionate in base al progetto.

A

Teachless / senza modello

Parte dal rilevamento del pezzo reale e riduce la dipendenza dal teaching manuale per ogni pezzo. Il CAD non è sempre necessario. Questa classe si è evoluta prima su lavorazioni ad alta varietà come le travi a I.

B

Modello + visione

Utilizza un modello o una definizione del pezzo esistente e corregge la posizione effettiva e la deviazione tramite visione. Adatto a geometrie complesse in cui le informazioni del modello sono utili.

C

Controllo adattivo

Durante la misurazione 3D e l'esecuzione della saldatura, posizione, orientamento della torcia e parametri di saldatura vengono corretti per adattarsi alle condizioni reali. La saldatura degli ugelli dei recipienti a pressione è controllo adattivo / modello + visione—non puramente teachless.

Vedi i dettagli su riconoscimento e generazione del percorso in Tecnologia e validazione →

AGR lo progetta come sistema

AGR non è un fornitore di solo software. Dall'analisi applicativa all'avvio, il lavoro è progettato come sistema di automazione della saldatura.

  • Definizione dell'applicazione e ingegneria dei sistemi
  • Robot, attrezzatura di saldatura e visione
  • Assi esterni, attrezzature, sicurezza e controllo
  • Integrazione e avvio del processo di saldatura

A quale produzione è adatta

Le celle con programmazione convenzionale non sono obsolete. Per un singolo prodotto, lotti più grandi, geometria stabile e programmi che cambiano raramente, una Cella di saldatura robotizzata spesso è più semplice e più pratico.

Adatto

Officine con alta varietà, pezzi unici e frequenti cambi di produzione

Alta varietà e basso volume, pezzi unici, frequenti cambi di pezzo, variazione reale del pezzo e elementi strutturali non standard. Considerare questo quando il carico di insegnamento punto per punto convenzionale è elevato.

Quando una cella è più pratica

Produzione ripetuta di una famiglia definita di particolari

Se una famiglia di pezzi definita esegue lo stesso programma su attrezzature di fissaggio e posizionatori, valutare prima una cella convenzionale. Teachless non è superiore per ogni lavoro di saldatura.

Flusso di lavoro in otto fasi

Su trave H, dopo la scansione l'operatore seleziona e conferma gli obiettivi di saldatura, imposta parametri e sequenza, quindi vengono generati il programma di saldatura e il percorso. Dopo la generazione, le interferenze vengono verificate in simulazione su PC prima dell'esecuzione.

01

Posizionare e preparare il pezzo

Posizionare e preparare la trave H in base alle condizioni di fissaggio e supporto.

02

Scansionare in 3D il pezzo reale oppure utilizzare un modello 3D

Rileva il pezzo posizionato con una scansione 3D, oppure utilizza un modello 3D esistente.

03

Elaborare la nuvola di punti e riconoscere / modellare il pezzo

Elaborare i dati point-cloud e riconoscere / modellare il corpo dell'H-beam e la posizione, il numero e lo stato delle nervature.

04

Estrai e visualizza i possibili cordoni di saldatura

I potenziali cordoni di saldatura vengono estratti dai risultati del riconoscimento e mostrati sullo schermo.

05
Operatore

Seleziona e conferma i cordoni da saldare

Seleziona e conferma i cordoni richiesti. I cordoni non necessari possono essere esclusi dall'operatore.

06
Operatore

Imposta i parametri di saldatura e l'ordine di saldatura

Imposta i parametri di saldatura e l'eventuale ordine di saldatura richiesto.

07

Generazione automatica del programma robot e del percorso di movimento

A partire dalle impostazioni, il software calcola le traiettorie intermedie tra i punti di inizio e fine e genera automaticamente il programma robot e il percorso di movimento.

08

Simulare, confermare, posizionare, poi avviare

Il movimento generato viene simulato su PC per verificare le interferenze e l'operatore conferma l'esecuzione. Prima della saldatura, un sensore di prossimità lato torcia individua i punti di inizio e fine del cordone; il ciclo confermato può quindi partire. Ove necessario, il tracciamento dell'arco corregge la deviazione durante la saldatura. Cordoni corti e casi simili possono essere eseguiti senza tracciamento dell'arco.

Sequenza di saldatura Teachless per travi H

実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。

動画はクリック後に読み込み・再生します(自動再生なし)。

Posizionamento del pezzo, scansione 3D, riconoscimento, selezione e conferma della saldatura da parte dell'operatore, generazione del percorso, conferma dell'operatore ed esecuzione della saldatura.

Una volta configurato, lo stesso pezzo può essere riavviato più semplicemente.

Per lo stesso pezzo, una volta impostati gli obiettivi e i parametri di saldatura, è possibile riutilizzare le impostazioni esistenti. Se il posizionamento del pezzo rientra in un intervallo accettabile, la produzione può iniziare senza ripetere la configurazione completa iniziale. Lo scostamento accettabile e le condizioni sono confermati per ciascun pezzo e configurazione dell'attrezzatura.

Cosa gestisce il sistema

Riconoscimento del pezzo reale, estrazione dei cordoni candidati, generazione automatica del programma robot e del percorso di movimento, localizzazione di inizio/fine e arc tracking quando necessario

Cosa gestisce l'operatore

Selezione e conferma dei cordoni richiesti, impostazione dei parametri di saldatura e dell'eventuale ordine di saldatura richiesto, verifica delle interferenze in simulazione e conferma del contenuto prima dell'esecuzione

Un modello 3D non è obbligatorio

La saldatura robotizzata di travi H supporta sia l'utilizzo di un modello 3D esistente sia la generazione di un modello da una scansione 3D del pezzo reale. Anche quando è disponibile un modello 3D, l'operatore imposta e conferma comunque gli obiettivi e i parametri di saldatura. In altre classi di tecnologia, le informazioni del modello possono essere utili.

Domande frequenti

Teachless descrive metodi che riducono la dipendenza dall'insegnamento convenzionale punto per punto, riconoscendo il pezzo reale e generando traiettorie. Non è una categoria di prodotto autonoma. Nell'Automazione Robotica di Saldatura ad Alta Varietà di AGR, gli approcci teachless / model-free vengono utilizzati insieme a modello-più-visione e controllo adattivo, a seconda del progetto.

Convenzionalmente, un operatore utilizza un teach pendant per programmare punto per punto punti di inizio, punti finali, punti di cambio direzione, orientamento della torcia, evitamento delle collisioni e coordinamento del posizionatore. Quando il pezzo cambia, i programmi spesso devono essere ricostruiti. Gli approcci ad alta varietà combinano rilevamento 3D, riconoscimento del pezzo, estrazione delle linee di saldatura candidate, pianificazione del percorso e correzione della posizione. L'applicabilità dipende comunque dalle condizioni del pezzo.

Nella produzione high-mix, a basso volume o one-off, il lavoro di insegnamento si accumula ogni volta che il pezzo cambia. Partire dalla nuova rilevazione del pezzo reale e dalla costruzione del percorso aiuta a ridurre la dipendenza dall'insegnamento punto per punto del robot e può facilitare il cambio di pezzo. Per la ripetizione ad alto volume dello stesso pezzo, una cella convenzionale con teaching può ancora essere la scelta più pratica.

Sì. La saldatura robotizzata di travi a H è un'applicazione matura di punta. Lo stesso approccio può essere applicato a strutture in acciaio per l'edilizia, ponti e telai in acciaio, sottoassiemi navali, paratie a gola profonda, attrezzature ambientali, flange, pezzi circolari, elementi lunghi e lavorazioni simili. Componenti ferroviari e recipienti a pressione hanno esempi applicativi da progetti collaborativi. L'idoneità dipende comunque dalla conferma delle condizioni del pezzo.

No. Gli approcci Teachless / senza modello partono dal rilevamento del pezzo reale e riducono la dipendenza dall'insegnamento manuale per ogni pezzo. Quando le informazioni del modello sono utili—ad esempio su geometrie complesse—si utilizza un approccio modello+visione. Il CAD non è sempre necessario. Per le travi H sono supportati sia i modelli 3D esistenti sia le scansioni 3D del pezzo reale.

No. Sulle travi H, dopo la scansione e il riconoscimento il sistema mostra i cordoni candidati. L'operatore seleziona e conferma gli obiettivi, quindi imposta i parametri di saldatura ed eventuali sequenze di saldatura richieste. Da questi input il sistema genera il programma del robot e il percorso di movimento e verifica le interferenze in simulazione. L'operatore conferma quindi il risultato e avvia il ciclo di saldatura. Altre classi tecnologiche utilizzano passaggi di conferma diversi in base al progetto.

Una cella di saldatura robotizzata è un'attrezzatura costruita come un unico pacchetto—dispositivi di fissaggio, posizionatori e sensori—attorno a una famiglia definita di pezzi. L'automazione della saldatura robotizzata ad alta varietà si concentra sul riacquisizione dei target di saldatura tramite riconoscimento e generazione del percorso quando la forma o la varietà dei pezzi cambia. La saldatura robotizzata di travi H è un'applicazione rappresentativa di questo approccio.

Sì. Quando il lavoro è una famiglia di pezzi stabile con geometria coerente e programmi che cambiano raramente, una cella di saldatura robotizzata è spesso più semplice e più pratica. Teachless non è superiore per ogni lavoro di saldatura.

Visualizza tutte le FAQ →

Il supporto continua dopo l'installazione.

AGR fornisce supporto tecnico remoto e in loco per i sistemi forniti, inclusi installazione e messa in servizio, formazione degli operatori, configurazione del sistema, risoluzione dei problemi, supporto alla manutenzione e ramp-up produttivo. L'ambito del servizio è coordinato in base alla configurazione del sistema, alla regione di consegna, ai requisiti del progetto e all'accordo di servizio concordato.

Servizio tecnico globale

Supporto ingegneristico e coordinamento tecnico per i sistemi AGR forniti.

[email protected]

Ufficio di rappresentanza in Canada

Toronto, Ontario, Canada — coordinamento regionale per comunicazione e assistenza in Nord America.

[email protected]

Ufficio Danimarca

Incuba Navitas, Inge Lehmanns Gade 10, 6th Floor, DK-8000, Aarhus C, Danimarca — comunicazione regionale e coordinamento del servizio per l'Europa.

+45 5376 5172
[email protected]

Disponibilità regionale dei ricambi: I materiali di consumo comuni e alcune parti di servizio selezionate possono essere stoccati a livello regionale in base ai sistemi installati e ai requisiti di servizio, per ridurre i tempi di approvvigionamento delle parti e supportare una risposta di manutenzione più rapida.

Inizia con una valutazione dell'applicazione

Foto o disegni di pezzi la cui forma varia—travi H o altro—aiutano la revisione tecnica a procedere.

Discutere la vostra applicazione Richiedi una Valutazione Tecnica