Ensino convencional
Ensino ponto a ponto e criação de programa
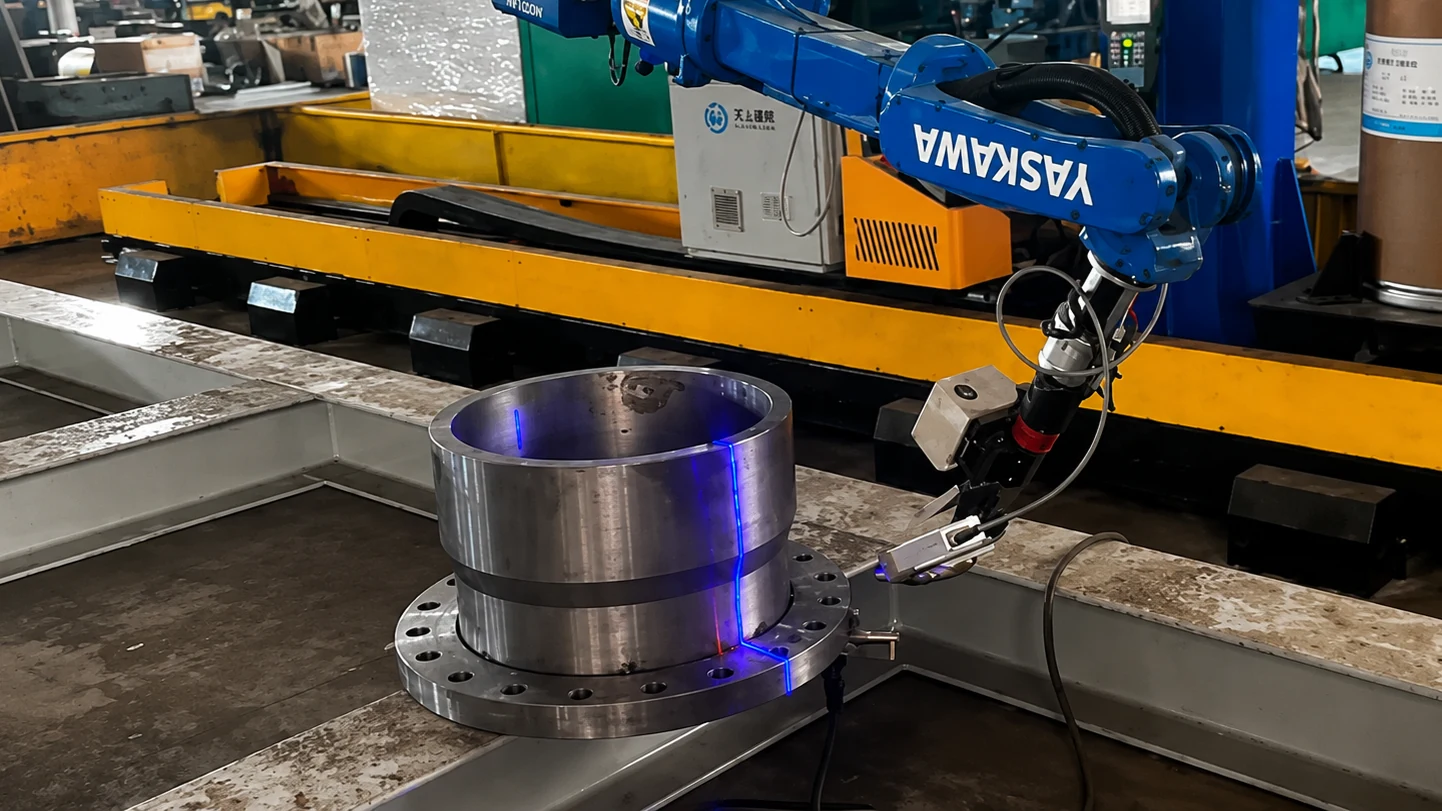
Os caminhos são memorizados com um teach pendant e executados em posições fixas. Mudanças de mix e variação de geometria devolvem o trabalho ao especialista em ensino do robô.
Para peças únicas, produção de alta variedade e peças que diferem em especificação ou geometria, o reconhecimento, o planejamento e a execução são configurados como um único sistema de soldagem robotizada. A premissa deixa de ser o reensino de trajetórias a cada mudança de mix e passa a ser a recaptura da peça real.
Automação de soldagem robotizada Aplicação em destaque: viga H Implantação registrada no cliente
Na soldagem robótica convencional, os operadores usam o teach pendant para programar pontos de início, pontos finais e pontos de retorno um a um. A orientação da tocha, a prevenção de colisão e a coordenação do posicionador são incorporadas ao programa. Quando a peça muda, esse trabalho precisa ser feito novamente.
O robô segue trajetórias memorizadas. Trabalho de alta variedade e baixo volume, peças únicas, trocas frequentes e variações na posição ou forma real da peça tornam as premissas de trajetória fixa frágeis. O próprio ensino frequentemente se torna o gargalo de setup.
Ensino convencional
Os caminhos são memorizados com um teach pendant e executados em posições fixas. Mudanças de mix e variação de geometria devolvem o trabalho ao especialista em ensino do robô.
Automação baseada em visão
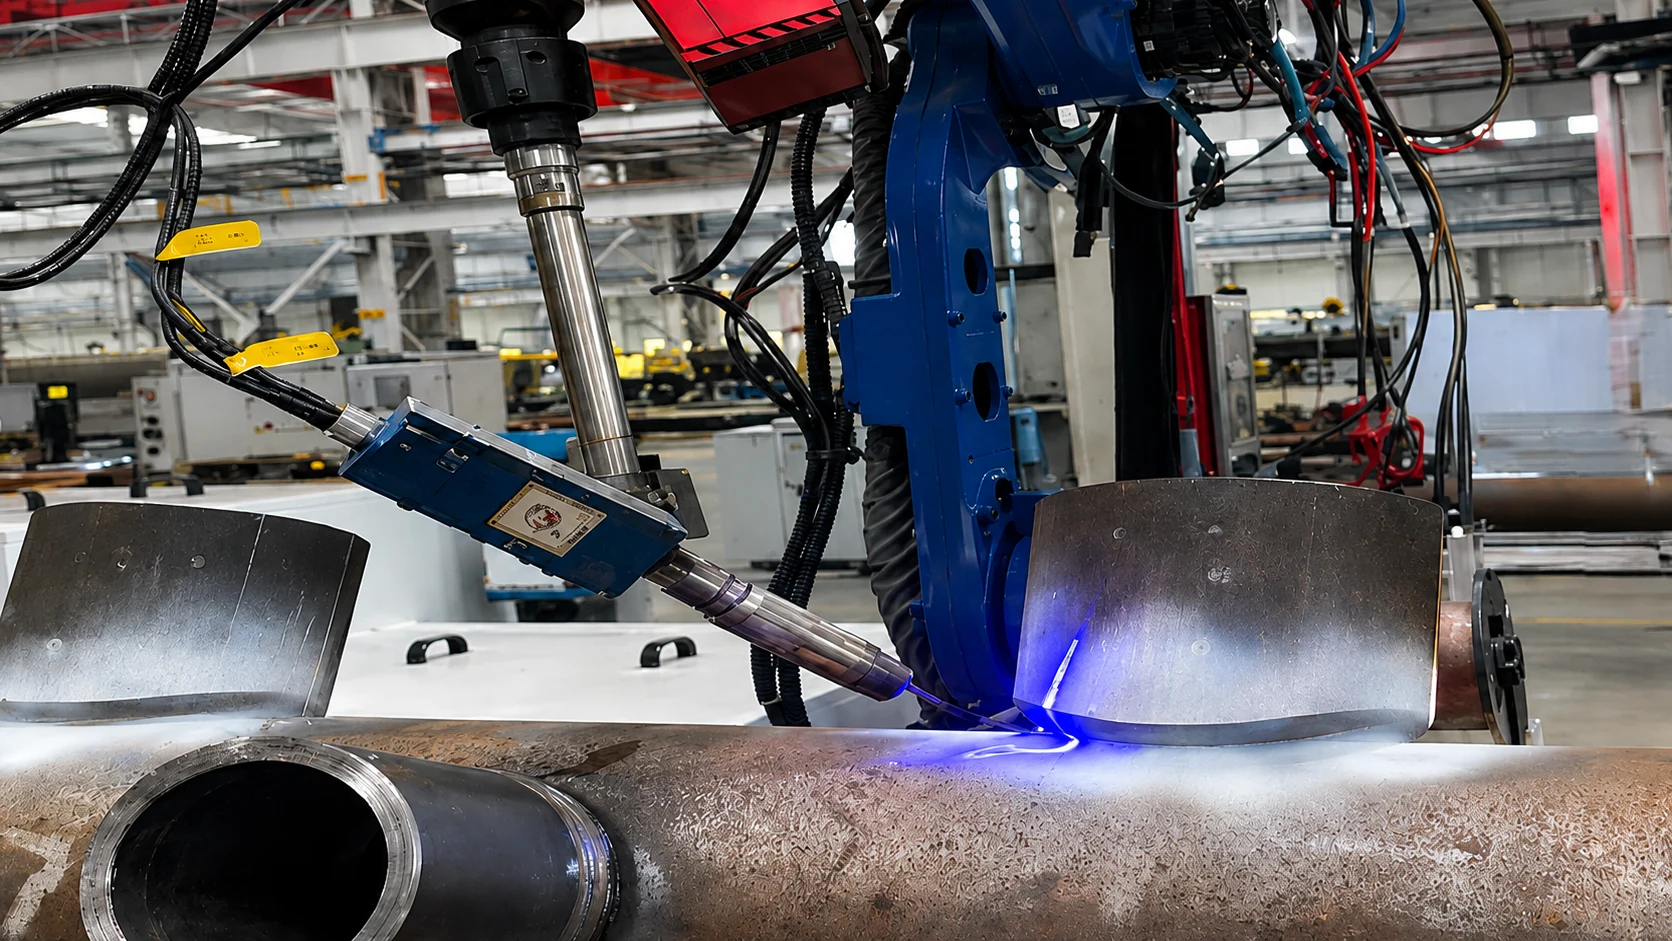
O sensoriamento 3D captura a peça real, os cordões candidatos são reconhecidos e as trajetórias são geradas a partir dos alvos, da ordem e dos parâmetros selecionados pelo operador. Antes da soldagem, um sensor de proximidade junto à tocha localiza os pontos de início e fim; quando necessário, o rastreamento a arco corrige o desvio durante a soldagem.
A diferença está em como a preparação é feita e como a variação é tratada.
O conceito operacional é recapturar a peça real, apresentar as soldas candidatas reconhecidas para confirmação do operador e gerar o movimento do robô a partir dos alvos confirmados, parâmetros e sequência. O sensoriamento e a correção são então aplicados de acordo com a junta e a aplicação.
Veja o fluxo de trabalho verificado do operador/sistema para vigas H →
A AGR não entrega câmeras ou software isoladamente. Visão, planejamento, robô, soldagem e controle são integrados como um único sistema. As unidades são combinadas conforme o projeto.
Planejamento
As tarefas de solda e os planos de trajetória são construídos a partir dos resultados de reconhecimento e dos alvos de solda, parâmetros e ordem definidos pelo operador.
Reconhecimento de área ampla
A posição, a orientação e a geometria gerais da peça são capturadas em uma escala ampla.
Posicionamento local
Um sensor de proximidade junto à tocha confirma os pontos de início e fim e corrige a posição em relação à trajetória gerada.
Execução
O robô que executa a trajetória planejada, mais quaisquer eixos periféricos necessários.
Soldagem
Fonte de soldagem, tocha, alimentação de arame e demais equipamentos de execução da soldagem.
Integração
Reconhecimento, planejamento e execução estão conectados sob uma única arquitetura de controle.
A capacidade de alta variedade amadureceu primeiro na soldagem robótica de vigas H. O mesmo raciocínio foi aplicado a pequenas peças ferroviárias de alta variedade e a regiões complexas em vasos de pressão. Viga H é uma aplicação em destaque — não a definição deste produto.
Os exemplos de aplicação incluem estruturas metálicas para edificações, pontes e pórticos de aço, subconjuntos navais, anteparas com chanfro profundo, equipamentos ambientais, flanges, peças circulares, perfis longos, vasos de pressão e componentes ferroviários. A adequação depende da confirmação das condições da peça.
A. Elementos estruturais
As posições das nervuras, o comprimento dos elementos e as posições das juntas mudam de peça para peça. O ensino convencional acumula reensino e gestão de programas.
A peça real é escaneada para que perfis e nervuras sejam reconhecidos e os cordões de solda candidatos sejam extraídos. Em viga H, o operador seleciona os alvos antes da geração da trajetória. Também para peças longas e estruturas metálicas, o ponto de partida é a geometria real — não uma trajetória fixa.
B. Geometria complexa e soldagem espacial
Juntas espaciais, arcos e regiões do bocal da tocha frequentemente exigem longos ciclos de ensino ponto a ponto para trajetória e orientação da tocha.
Modelo + visão ou controle adaptativo é usado para gerar trajetórias levando em conta o desvio da posição real. Vasos de pressão não são tratados como totalmente teachless. Exemplos de subconjuntos navais referem-se à etapa de subconjunto — não à especialização em construção de cascos completos.
C. Alta variedade e trocas frequentes
O mix é alto e é difícil manter os mesmos dispositivos e programas por muito tempo. Convencionalmente, a cada troca retorna-se ao ensino.
A configuração baseia-se no reconhecimento da peça real e na configuração da tarefa. Peças ferroviárias são exemplos de aplicação de projetos colaborativos. Equipamentos ambientais também podem ser atendidos.
Há mais de um caminho para esta automação. Teachless é uma classe de tecnologia. As classes são selecionadas por projeto.
A
Parte do sensoriamento da peça real e reduz a dependência de ensino manual para cada peça. O CAD nem sempre é necessário. Esta classe avançou primeiro em trabalhos de alta variedade, como vigas H.
B
Utiliza um modelo ou definição de peça existente e corrige a posição real e o desvio com visão. Adequado para geometria complexa onde as informações do modelo são úteis.
C
Durante a medição 3D e a execução da soldagem, posição, orientação do maçarico e parâmetros de soldagem são corrigidos para corresponder às condições reais. A soldagem de bocais de vasos de pressão é controle adaptativo / modelo + visão — não é teachless puro.
Veja detalhes de reconhecimento e geração de trajetória em Tecnologia e Validação →
A AGR não é um fornecedor exclusivo de software. Da definição da aplicação até a entrada em operação, o trabalho é projetado como um sistema de automação de soldagem.
Células com ensino convencional não são obsoletas. Para um único produto, lotes maiores, geometria estável e programas que raramente mudam, uma Célula de Soldagem Robotizada geralmente é mais simples e mais prático.
Boa adequação
Alta variedade e baixo volume, peças únicas, troca frequente de peças, variação da peça real e perfis estruturais não padronizados. Considere isto quando a carga do ensino ponto a ponto convencional for elevada.
Quando uma célula é mais prática
Se uma família de peças definida executa o mesmo programa em dispositivos e posicionadores, avalie primeiro uma célula convencional. O Teachless não é superior para todo trabalho de soldagem.
A viga H é uma aplicação em destaque nesta categoria. A peça real é escaneada em 3D; a viga H e os reforços são reconhecidos e as juntas candidatas são extraídas. O operador seleciona os alvos, define os parâmetros de soldagem e qualquer ordem de soldagem necessária, e então o sistema gera o programa do robô e a trajetória de movimento. As interferências são verificadas em simulação no PC. Antes da soldagem, um sensor de proximidade junto ao maçarico localiza os pontos de início e fim. O operador então confirma e inicia o ciclo de soldagem.
Implantação registrada. O sistema robotizado de soldagem de viga H possui implantações registradas junto a clientes. Após o escaneamento, o sistema não decide automaticamente cada cordão de solda nem executa a soldagem sem confirmação do operador.
Em viga H, após o escaneamento, o operador seleciona e confirma os alvos de solda, define os parâmetros e a sequência, e então o programa de soldagem e a trajetória são gerados. Após a geração, a interferência é verificada em simulação no PC antes da execução.
Posicionar e preparar o perfil H para atender às condições do dispositivo de fixação e dos apoios.
Capture a peça posicionada com uma varredura 3D ou use um modelo 3D existente.
Processar os dados da nuvem de pontos e reconhecer / modelar o corpo da viga H e as posições, a quantidade e a condição das nervuras.
Os cordões de solda candidatos são extraídos dos resultados de reconhecimento e exibidos na tela.
Selecione e confirme as juntas necessárias. Juntas desnecessárias podem ser excluídas pelo operador.
Defina os parâmetros de soldagem e qualquer ordem de soldagem requerida.
A partir das configurações, o software calcula trajetórias intermediárias entre os pontos inicial e final e gera automaticamente o programa do robô e a trajetória de movimento.
O movimento gerado é simulado em um PC para verificar interferências, e o operador confirma a execução. Antes da soldagem, um sensor de proximidade junto ao maçarico localiza os pontos de início e fim da junta; o ciclo confirmado pode então ser iniciado. Quando necessário, o rastreamento de arco corrige desvios durante a soldagem. Juntas curtas e casos semelhantes podem ser executados sem rastreamento de arco.
実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。
動画はクリック後に読み込み・再生します(自動再生なし)。
Para a mesma peça, após os alvos e parâmetros de soldagem terem sido definidos uma vez, as configurações existentes podem ser reutilizadas. Se o posicionamento da peça estiver dentro de uma faixa aceitável, a produção pode começar sem repetir toda a configuração inicial. O desvio aceitável e as condições são confirmados por peça e por configuração do equipamento.
Reconhecimento da peça real, extração de cordões candidatos, geração automática do programa do robô e da trajetória de movimento, localização de início/fim e rastreamento de arco quando necessário
Selecionar e confirmar as juntas necessárias, definir parâmetros de soldagem e qualquer ordem de soldagem requerida, verificar interferências em simulação e confirmar o conteúdo antes da execução
A soldagem robótica de vigas H suporta tanto o uso de um modelo 3D existente quanto a geração de um modelo a partir de um escaneamento 3D da peça real. Mesmo quando um modelo 3D está disponível, o operador ainda define e confirma os alvos e parâmetros de soldagem. Em outras classes de tecnologia, as informações do modelo podem ser úteis.
Exemplo de aplicação de um projeto real
Uma aplicação para reconhecer e soldar sequencialmente pequenas peças com geometrias diferentes em um fluxo de trabalho de alta variedade.
Ver detalhes
Exemplo de aplicação de um projeto real
Uma aplicação de controle adaptativo que mede a geometria tridimensional da junta do bocal e planeja camadas e trajetórias de solda em torno da geometria real do chanfro.
Ver detalhes
Teachless descreve métodos que reduzem a dependência do ensino convencional ponto a ponto, reconhecendo a peça real e gerando trajetórias. Não é uma categoria de produto autônoma. Na Automação de Soldagem Robótica de Alta Variedade da AGR, abordagens teachless / sem modelo são usadas em conjunto com modelo mais visão e controle adaptativo, dependendo do projeto.
Convencionalmente, um operador utiliza um teach pendant para programar pontos de início, pontos finais, pontos de retorno, orientação da tocha, prevenção de colisão e coordenação do posicionador ponto a ponto. Quando a peça muda, os programas frequentemente precisam ser refeitos. Abordagens de alta variedade combinam sensoriamento 3D, reconhecimento de peça, extração de candidatos de solda, planejamento de trajetória e correção de posição. A aplicabilidade ainda depende das condições da peça.
Na produção de alta variedade, baixo volume ou peças únicas, o esforço de programação (ensino) se acumula a cada mudança de peça. Partir do re-sensoriamento da peça real e construir a trajetória ajuda a reduzir a dependência do ensino de pontos do robô e pode facilitar o setup de troca. Para repetição em alto volume da mesma peça, uma célula convencional com ensino ainda pode ser a escolha mais prática.
Sim. A soldagem robótica de viga H é uma aplicação madura em destaque. A mesma abordagem pode ser aplicada a estruturas de aço para edificações, pontes e estruturas metálicas, subconjuntos navais, anteparas de chanfro profundo, equipamentos ambientais, flanges, peças circulares, perfis longos e trabalhos similares. Peças ferroviárias e vasos de pressão têm exemplos de aplicação de projetos colaborativos. A adequação ainda depende da confirmação das condições da peça.
Não. As abordagens Teachless / sem modelo partem da detecção da peça real e reduzem a dependência de ensino manual por peça. Quando as informações do modelo são úteis — por exemplo, em geometrias complexas — utiliza-se uma abordagem de modelo + visão. O CAD nem sempre é necessário. Para viga H, tanto modelos 3D existentes quanto escaneamentos 3D da peça real são suportados.
Não. Em viga H, após o escaneamento e o reconhecimento, o sistema exibe as juntas de solda candidatas. O operador seleciona e confirma os alvos, depois define os parâmetros de soldagem e qualquer sequência de soldagem necessária. A partir dessa entrada, o sistema gera o programa do robô e a trajetória de movimento e verifica a interferência em simulação. O operador então confirma o resultado e inicia o ciclo de soldagem. Outras classes de tecnologia utilizam etapas de confirmação diferentes conforme o projeto.
Uma célula de soldagem robótica é um equipamento construído como um pacote único — dispositivos de fixação, posicionadores e sensoriamento — em torno de uma família de peças definida. A Automação de Soldagem Robótica de Alto Mix concentra-se em recapturar os alvos de solda por meio de reconhecimento e geração de trajetória quando a forma ou o mix de peças muda. A soldagem robótica de vigas H é uma aplicação destacada dessa abordagem.
Sim. Quando o trabalho é uma família de peças estável, com geometria consistente e programas que raramente mudam, uma célula de solda costuma ser mais simples e mais prática. O Teachless não é superior para todo trabalho de soldagem.
A AGR fornece suporte técnico remoto e presencial para os sistemas entregues, incluindo instalação e comissionamento, treinamento de operadores, configuração do sistema, solução de problemas, suporte de manutenção e ramp-up de produção. O escopo do serviço é coordenado de acordo com a configuração do sistema, região de entrega, requisitos do projeto e acordo de serviço estabelecido.
Suporte de engenharia e coordenação técnica para sistemas AGR entregues.
Toronto, Ontário, Canadá — comunicação regional e coordenação de serviços para a América do Norte.
Incuba Navitas, Inge Lehmanns Gade 10, 6º andar, DK-8000, Aarhus C, Dinamarca — comunicação regional e coordenação de serviços para a Europa.
+45 5376 5172
[email protected]
Disponibilidade regional de peças: Consumíveis comuns e peças de reposição selecionadas podem ser estocados regionalmente com base nos sistemas instalados e nos requisitos de serviço, para reduzir o prazo de entrega de peças e apoiar uma resposta mais rápida de manutenção.
Fotos ou desenhos de peças que mudam de forma—perfil H ou outras—ajudam a análise técnica a avançar.
Discutir Sua Aplicação Solicite uma Avaliação Técnica