
Roboterschweißen für Statoren und Rotoren in der Windenergie.
AGR konzipiert Roboterschweißsysteme für große geschweißte Strukturbauteile für Statoren und Rotoren von Windkraftanlagen, abgestimmt auf Werkstückbedingungen und Prüfanforderungen.

Bei großen, schweren Werkstücken entscheidet die Prozessauslegung über die Qualität.
Statoren und Rotoren für Windkraftanlagen sind dickwandige geschweißte Strukturbauteile, die groß und schwer sind. Wie das Werkstück gewendet und positioniert wird, der Brennerzugang und die Schweißpositionskontrolle werden zu zentralen Themen der Anlagenauslegung.
- Geschweißte Strukturbauteile aus dicken Blechen, die Stator und Rotor bilden
- Wenden, Positionieren und Zugänglichkeit bei großen, schweren Werkstücken
- Mehrlagen-Mehrraupen-Schweißen, Fugenschweißen und Beherrschung des Wärmeverzugs
- Prozessauslegung, die Prüfnormen (einschließlich UT) voraussetzt
Je größer das Werkstück, desto größer die Auswirkungen von Schweißverzug und Lageabweichungen der Fuge. Spannmethode, Schweißreihenfolge und Steuerung der Wärmeeinbringung müssen zusammen mit der Anlagenauslegung bewertet werden.
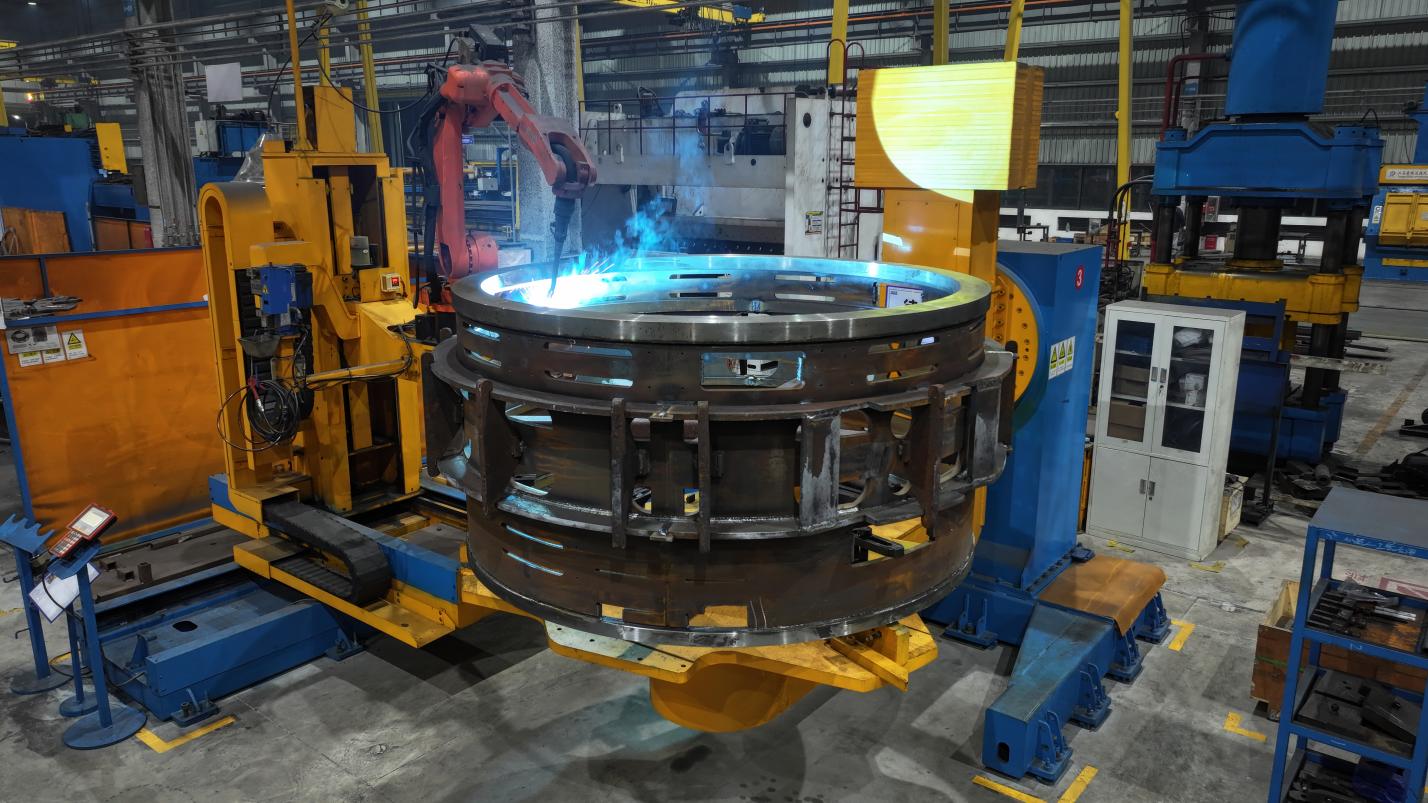
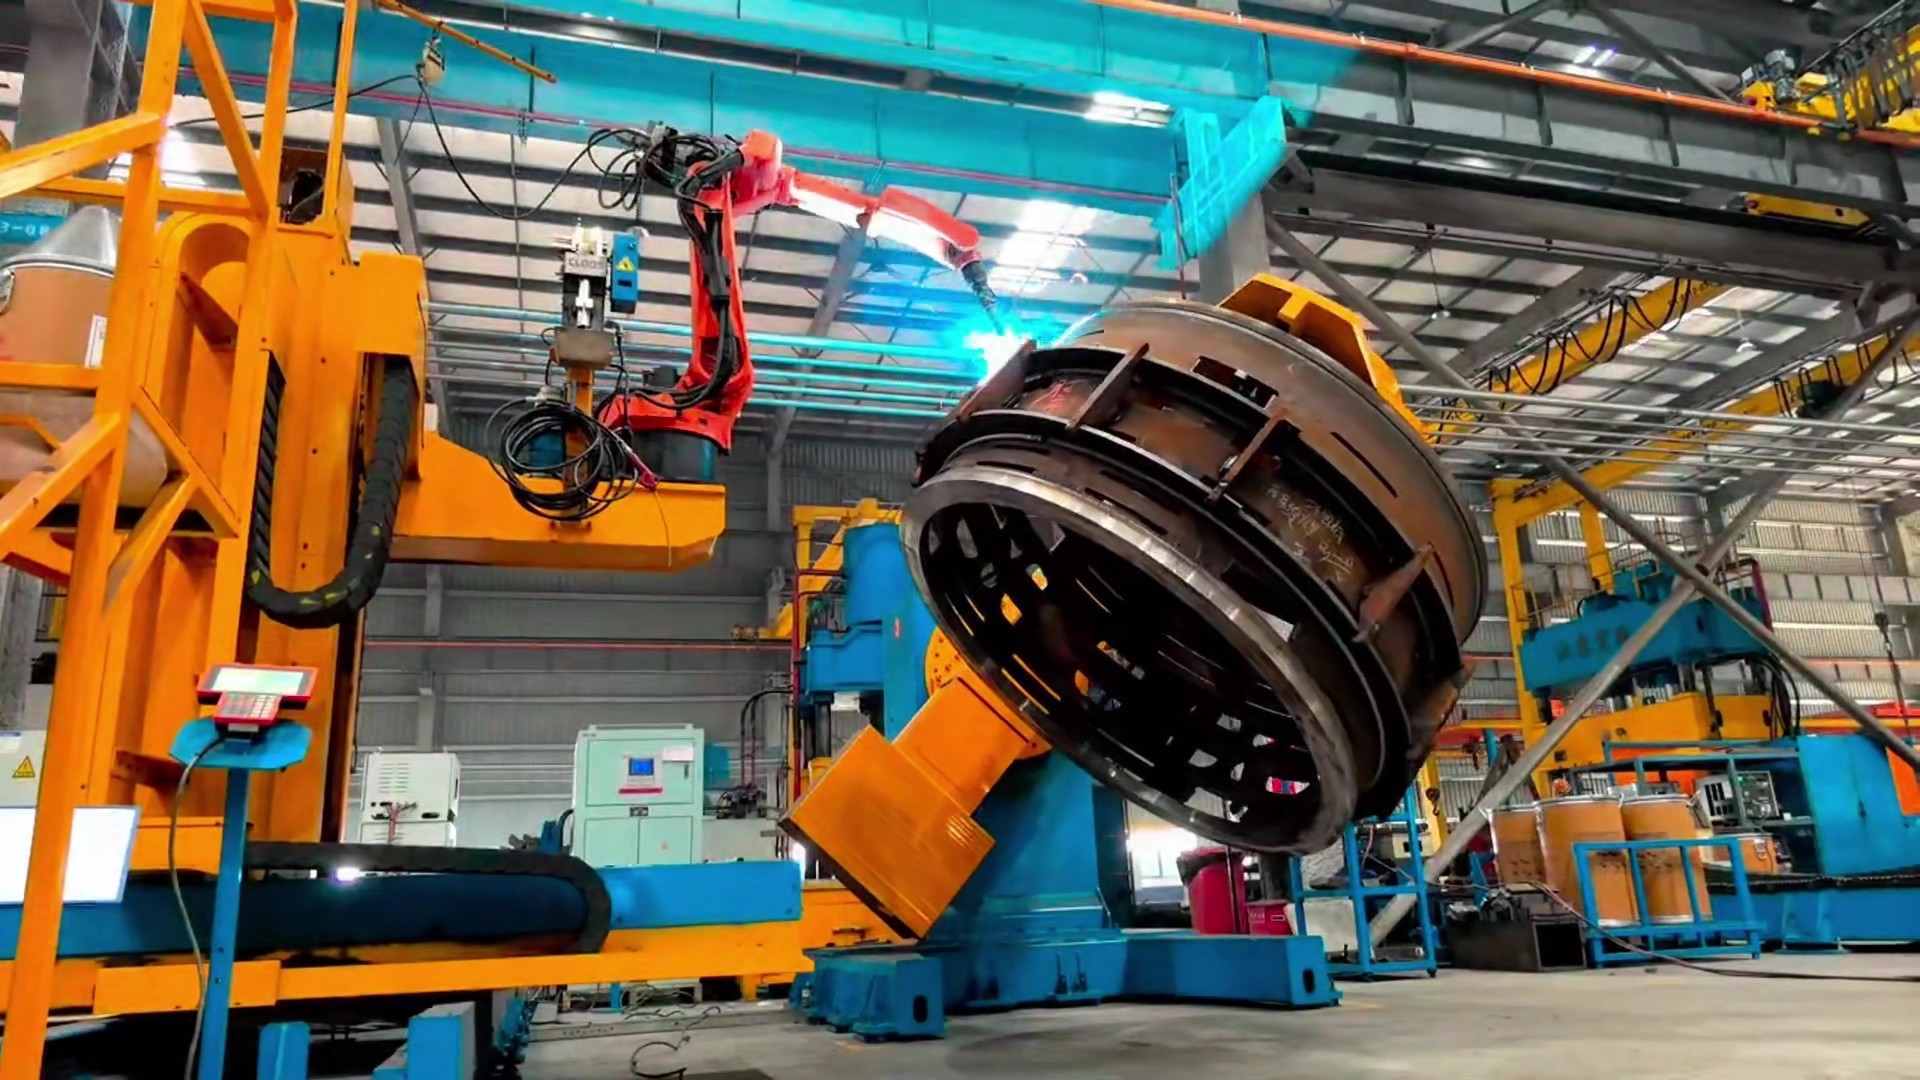
Sichern Sie prozessseitig die Qualität, die die Optik nicht zeigen kann.
Das Stator- und Rotor-Schweißen kann anhand von Prüfstandards für die interne Qualität beurteilt werden, die visuelle Prüfungen nicht bestätigen können – Bindefehler, Wurzelfehler und Zwischenlagenqualität. Die Behandlung von Prüfkriterien als Anforderungen an die Prozessauslegung – nicht nur als Prüfungen nach dem Schweißen – ist der Ausgangspunkt bei der Bewertung der Automatisierung.
- Prüfnormen (einschließlich UT) und Abnahmekriterien bestätigen
- Nahtgeometrie und Wurzelbereich steuern, sowie Wärmeeinbringung und Zwischenlagentemperatur
- Schweißparameter festlegen und das Schweißen durch Versuchsschweißungen validieren
Verwandte Lektüre: Qualitätsbestätigung einschließlich Ultraschallprüfung (UT)
Bewertung als Zelle oder Linie anhand der Werkstückbedingungen.
Die Automatisierung des Stator- und Rotor-Schweißens wird bewertet als Roboterschweißzelle oder eine Roboterschweißlinie. Die Handhabung großer, schwerer Werkstücke und das Produktionsvolumen bestimmen die Aufteilung des Layouts.
- Positionieren und Wenden großer Werkstücke sowie Auslegung von Positionierern und Vorrichtungen
- Reaktion auf Lageabweichungen der Naht (Tastsensorik und Lichtbogensensorik)
- Auswahl des Roboter-Layouts abgestimmt auf Schweißposition und Zugänglichkeit
- End-to-End-Prozessgestaltung von Versuchen und Schweißvalidierung bis zur Inbetriebnahme
Verwandte Technologie: Tastkantensuche & Lichtbogensensorik · Versuche & Schweißvalidierung
Stator- und Rotorschweißen besprechen
Zeichnungen, Dicken- und Prüfnormdaten der Zielteile beschleunigen die erste Einschätzung.
Technische Bewertung anfordern