Automatisierung von Brennschneiden und Anfasen als Vorbereitungsprozesse vor dem Schweißen.

Fasenschneiden und Anfasen sind unterschiedliche Prozesse. AGR automatisiert die Schweißnahtvorbereitung – nicht das Schweißen selbst. Der aktuelle Umfang ist das automatisierte Fasenschneiden per Brennschneiden. Das Anfasen wird separat als Teachless-Anfasroboter ausgelegt.

Robotergestütztes Fasenschneiden (Gas) — Werkstückerkennung und Schneidprozess

Fasenschneidautomatisierung – kein Add-on zu einer Schweißzelle

Robotergestütztes Fasenschneiden (Gas) automatisiert die gasbasierte Fasenvorbereitung als eigenständigen Prozess. Es erfordert keine Installation einer Schweißzelle.

Die Schweißvision erfasst Fugen und Schweißkandidaten. Die Fasenvision erfasst Kanten, Konturen, Fasengeometrie und Ist-Maße. Da die Erfassungsziele unterschiedlich sind, ist die Vision-Architektur getrennt vom Schweißen ausgelegt. Dies ist kein gemeinsames System, bei dem nur das End-of-Arm-Werkzeug getauscht wird.

Fasenschneiden und Anfasen sind unterschiedliche Prozesse.

Fasenschneiden formt die Schweißnahtfuge. Anfasen bearbeitet Kanten. Kompatible Anfasroboter-Konfigurationen können auch entgraten, aber die drei sind nicht austauschbar.

A. Robotergestütztes Brennschneiden

Robotergestütztes Fasenschneiden

Erkennt Konturen und Fasengeometrien an dickwandigen Strukturbauteilen und generiert anschließend Brennschneidbahnen für die Fasenvorbereitung. Eingesetzt in der industriellen Fertigung.

B. Unabhängiger Prozess vor dem Schweißen

Fasenautomatisierung

Ein teachless Fasenroboter, der Kanten mithilfe von 3D-Vision-Erkennung und einer auf die Werkstückgeometrie abgestimmten Bahngenerierung bearbeitet. Er ist kein Zubehör zum Brennschneiden.

Fasenschneiden ist kein isoliertes Schneiden

Fasenschneiden bereitet Bauteile für das nachgelagerte Passen (Fit-up) und Schweißen vor. Das System erkennt die Ist-Geometrie des Werkstücks, bereitet die Fase vor und reduziert die wiederholte manuelle Programmierung pro Werkstück. Qualitäts- und Produktivitätsergebnisse hängen von den Werkstückbedingungen ab.

  • Erkennung der Ist-Geometrie des Werkstücks
  • Fasenvorbereitung und Kantenvorbereitung
  • Weniger wiederholte manuelle Programmierung
  • Vorbereitung für nachgelagertes Fitting und Schweißen
  • Flexible Reaktion auf unterschiedliche Werkstücke

Fasenschneiden mit 3D-Vision und Roboter

Ein teachless Brennschneidroboter ist ein Schneidsystem, das 3D-Werkstückerkennung mit Roboterbewegung koppelt. Der Roboter schneidet nicht nur – Erkennung, Planung, Schneiden und Steuerung werden als ein System konstruiert.

3D-Vision für die Gesamtposition und -orientierung des Werkstücks

Erfasst die Gesamtposition, Ausrichtung und Kontur des Werkstücks.

Lokalisierte Messung von Schnittposition und Fasenlage

Bestätigt die lokale Schnittposition und Fasengeometrie im Schneidbereich.

Schneidsystem

Fasenvorbereitung durch Brennschneiden.

Optionen für externe Achsen

Externe Achsen hinzufügen, wenn Reichweite oder Brennerausrichtung dies erfordern.

Automatische Bahngenerierung

Plant Schneidaufgaben und -bahnen aus den Erkennungsergebnissen.

Integrierte Steuerung von Erkennung, Bahngenerierung und Schneidprozess

Verknüpft Erkennung, Planung und Schnittausführung unter einer Steuerungsarchitektur.

Zu den Anwendungsbereichen zählen Baumaschinen, Bergbauausrüstung, Brückenbau, Schiffbau und Windenergie. Auch die Einzelfertigung mit hoher Variantenvielfalt und geringen Stückzahlen ist abgedeckt.

Wann feststehend, wann bodenverfahrbar?

Das Layout wird je Anwendung gewählt. Merkmale sind an die Konfiguration gebunden. Merkmale einer Ausführung gelten nicht als gemeinsame Spezifikation für jedes Bevel-System.

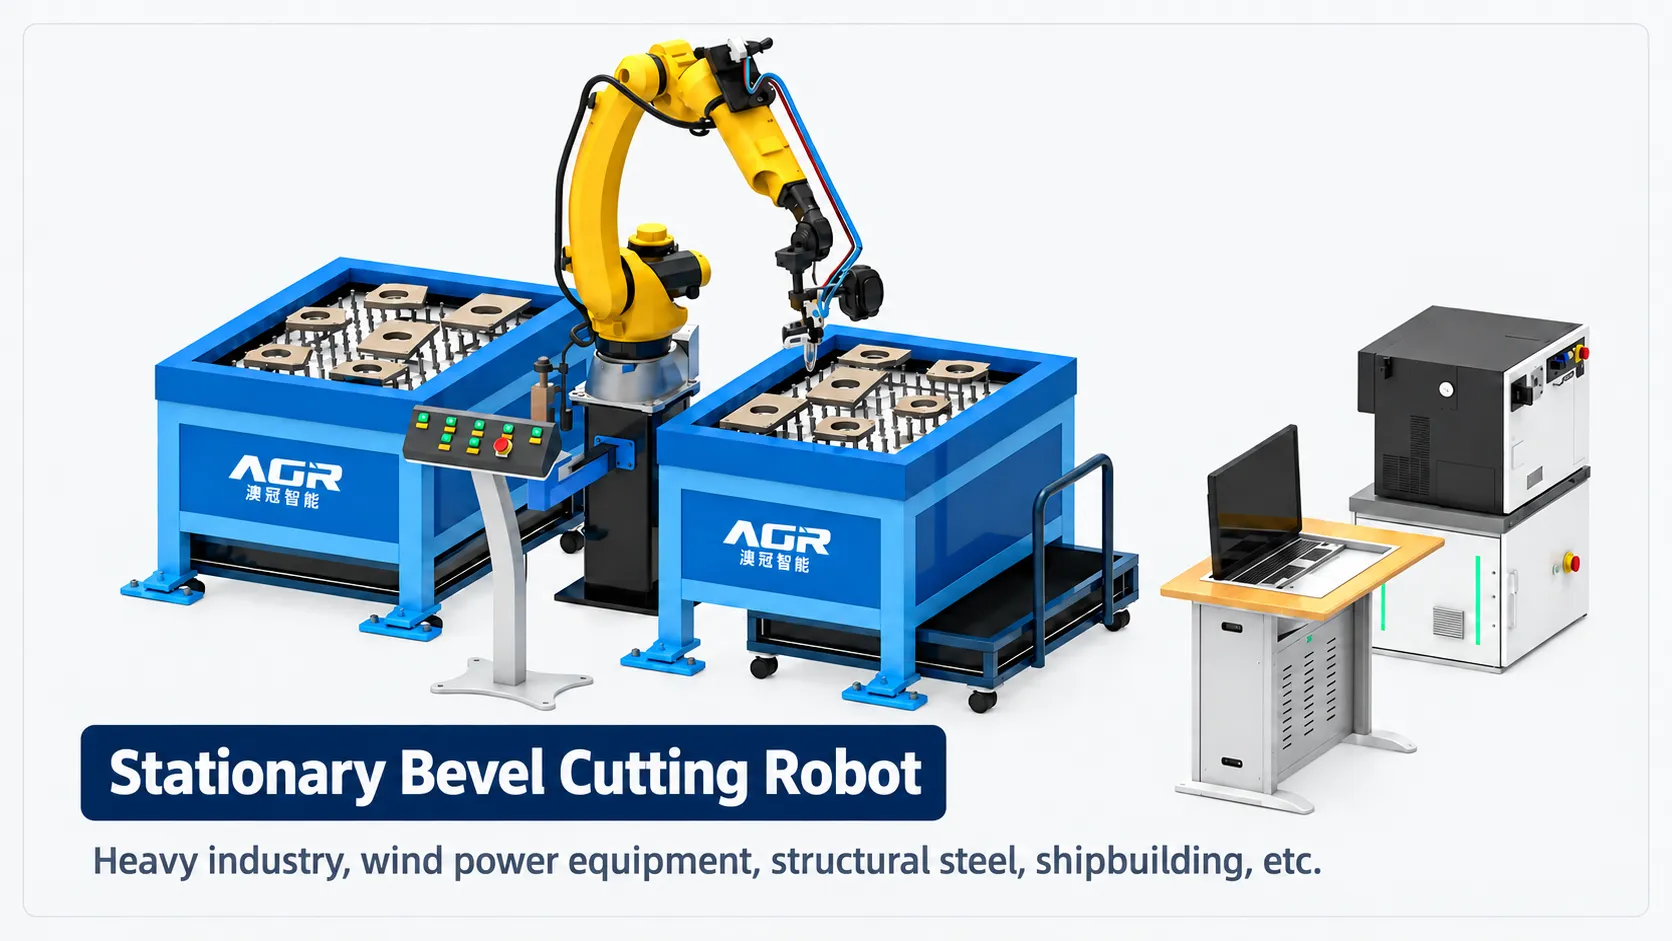
Fixed robotic bevel cutting system
Fixed robotic bevel cutting system. Stationary layout with a defined work envelope.
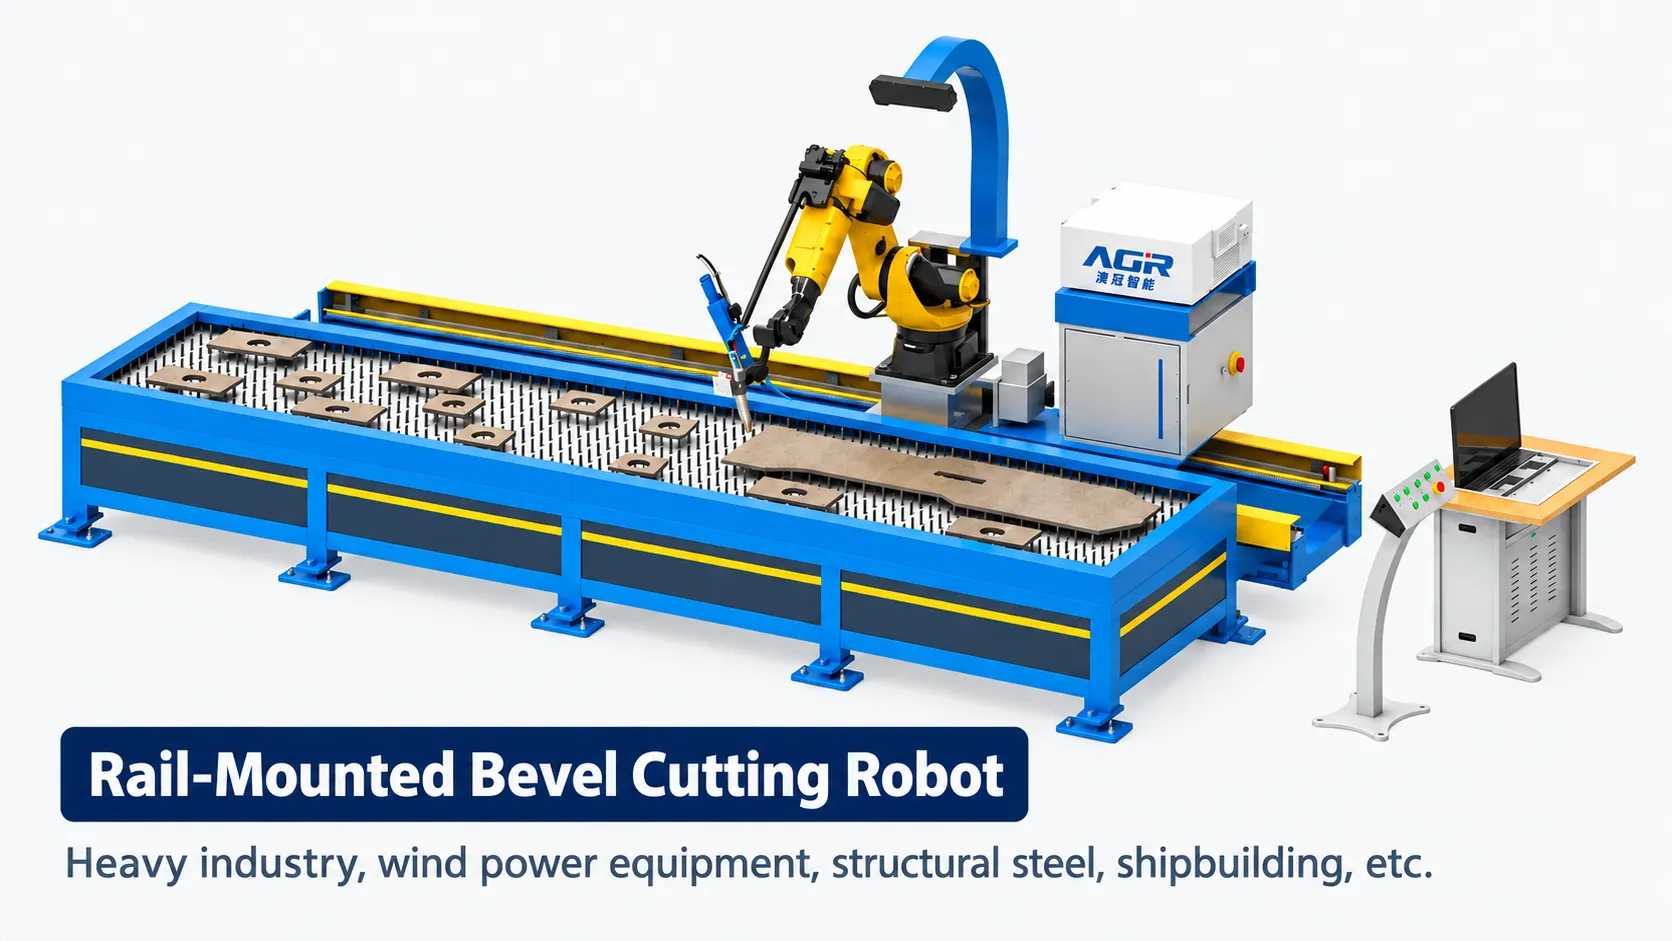
Floor-traveling robotic bevel cutting system
Floor-traveling robotic bevel cutting system. For wider work envelopes and flexible placement.

Stationäres robotergestütztes Anfasen

Für lokalisierte Arbeitsbereiche

Geeignet für kompakte Layouts und Arbeitsplätze mit einer oder zwei Stationen. Feste Konfigurationen unterstützen Spiegelungsvisualisierung, Batchverarbeitung, One-Touch-Start und kontinuierliche Bearbeitung mehrerer Werkstücke.

Bodenverfahrendes robotergestütztes Anfasen

Großer Arbeitsbereich, hohe Flexibilität

Bewegt sich mit 7-Achs-Koordination über einen größeren Bereich. Nutzt Aufgabenplanung und Visualisierung und kann mehrere Werkstücke in einem Durchlauf bearbeiten. Geeignet für große Bauteile und Standorte mit wechselnder Positionierung.

Repräsentative Werkstücke mit Fasen

Fasengeometrie und Werkstückform variieren je nach Anwendung.

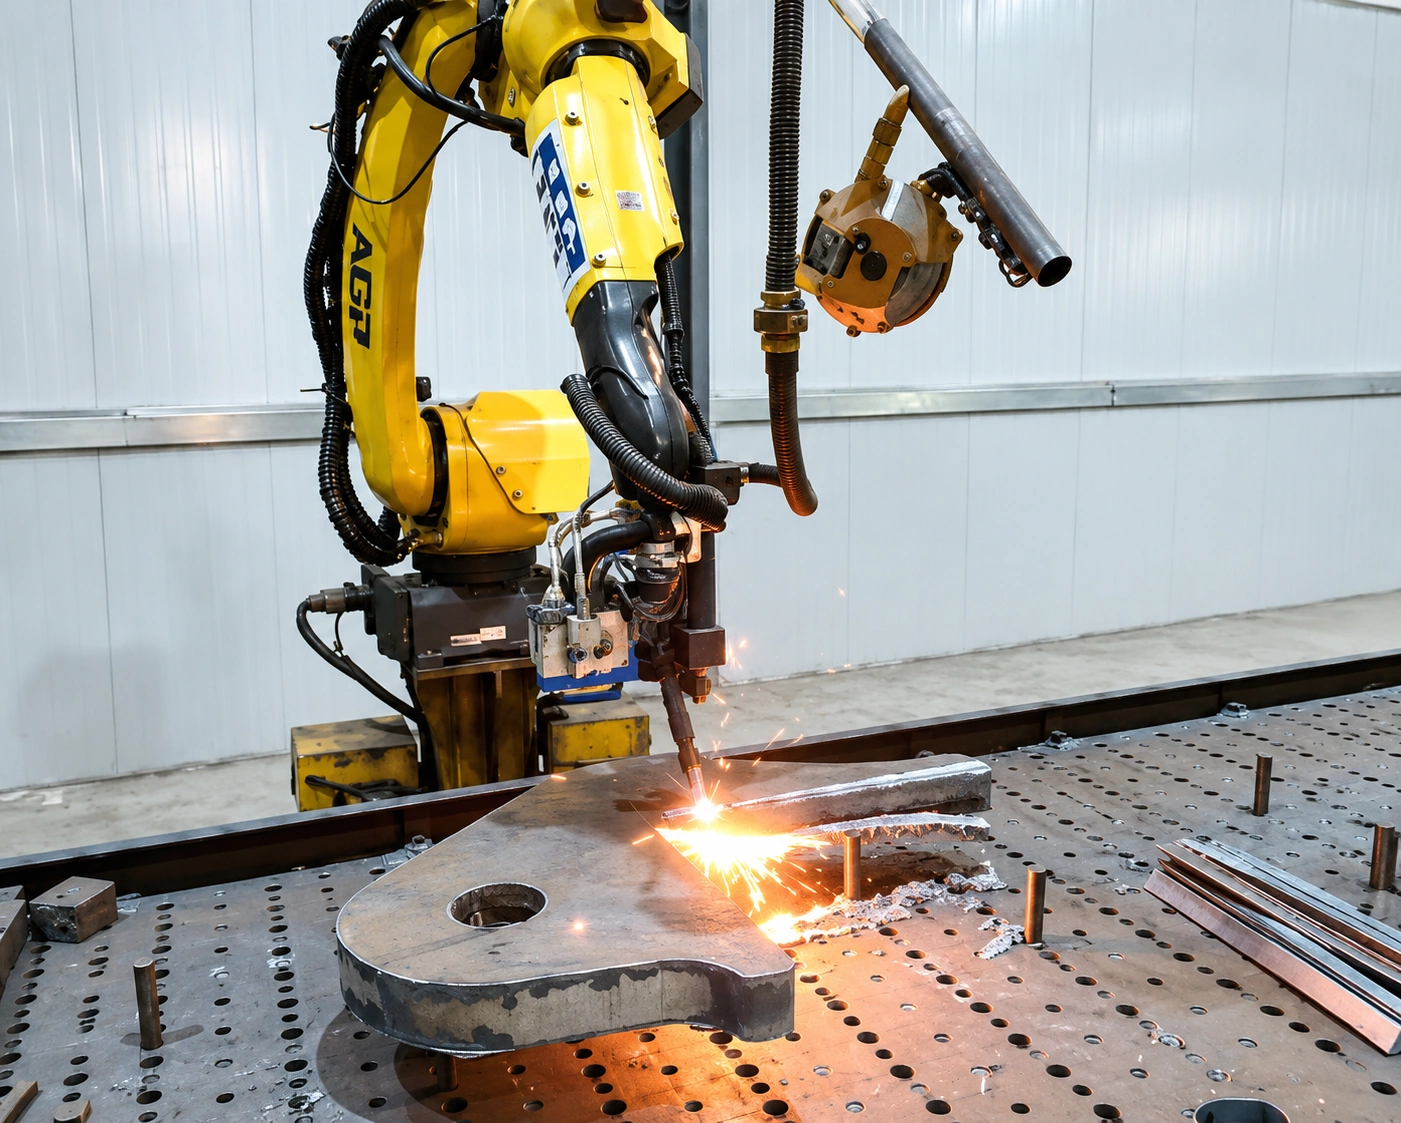
Representative robotic bevel cutting workpiece example 01
Bevel workpiece example 01. Distortion-prone workpieces and compound bevels are evaluated by configuration.
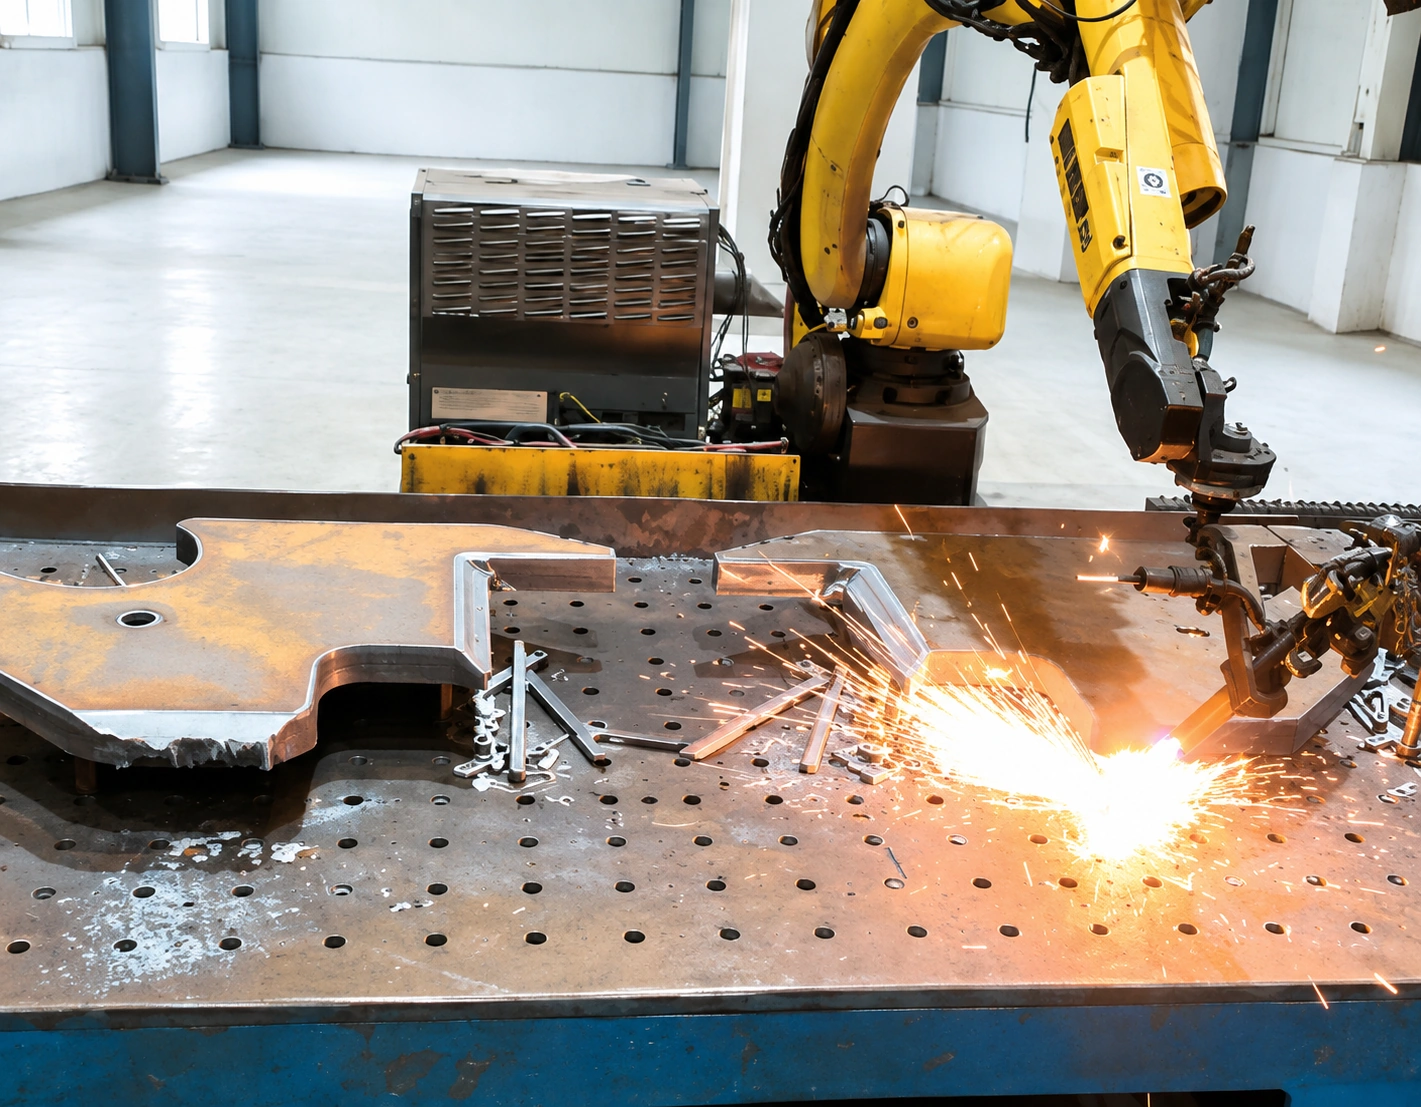
Representative robotic bevel cutting workpiece example 02
Bevel workpiece example 02. An example station layout matched to the production method.

Repräsentative Architekturen und weitere Layouts

Repräsentative Bauformen werden zuerst gezeigt; weitere sind unten aufgeführt. Die endgültige Konfiguration wird anhand der Werkstückbedingungen festgelegt.
Feste Doppelstationskonfiguration

Stationäres Layout mit definiertem Arbeitsbereich. Ein- oder Zweistations-Layouts, die eine kontinuierliche Bearbeitung ermöglichen.

Bodenverfahrend

7-achsige koordinierte Bewegung über einen weiten Arbeitsbereich. Für große Bauteile und Einsatzorte, an denen sich die Positionierung ändert.

Wechseltisch

Ermöglicht das Bereitstellen des nächsten Werkstücks während des Schneidbetriebs – geeignet für häufige Umrüstungen.

Automatisierter Rollenvorschub

Wird in Betracht gezogen, wenn lange Bauteile oder kontinuierliche Zuführung erforderlich sind.

Weitere Konfigurationsbeispiele. Ausgewählt nach Werkstück und Produktionsbedingungen.

  • Überkopf-Arbeitsstation
  • Linie mit mehreren Stationen
  • Gegenüberliegendes Doppelstations-Layout mit bodenfahrendem Aufbau.
  • Fest installierte globale Kamera mit zwei Arbeitsstationen
  • Konfiguration für verzugsanfällige Werkstücke
  • Kombiniertes Fasenschneiden, einschließlich erweitertem Prozessumfang

Vierstufige Logik und eine sechsstufige Umsetzung

Der Arbeitsablauf gliedert sich in vier Phasen: Aufgabendefinition, Scannen und Lokalisieren, Erkennen und Planen sowie Schnittausführung. Die folgenden sechs Schritte übertragen diese Logik in die Werkstattreihenfolge.

01

Aufgabendefinition

Definieren, was geschnitten werden soll und welche Fase. Die Werkstückplatzierung aus dem Sechs-Schritt-Ablauf gehört hierher.

02

Scannen und Lokalisierung

Das gesamte Werkstück erkennen und Position sowie Orientierung bestimmen.

03

Erkennung und Planung

Kontur- und Fasen-Geometrie erfassen, dann Schnittpositionen und -bahnen generieren.

04

Schnittausführung

Plan bestätigen, Zyklus starten und Fasenschneiden mit Brenngas ausführen.

01

Werkstück positionieren

Positionieren Sie das Zielwerkstück gemäß der Aufgabendefinition.

02

Das gesamte Werkstück erkennen

Als Scan und Lokalisierung: Position, Orientierung und Form erkennen. Verwendet eine Bildverarbeitungsarchitektur, die sich von der Schweißrippenerkennung unterscheidet.

03

Kontur- und Fasen-Geometrie erfassen

Kanten, Konturen, Fasenform und Ist-Maße erfassen.

04

Schnittpositionen bestimmen

Als Erkennung und Planung: Schnittpositionen aus den erfassten Daten festlegen.

05

Schneidbahn generieren

Erzeugt eine auf die Fasengeometrie und Brennerreichweite abgestimmte Bahn.

06

Bestätigen, starten und ausführen

Schnittausführung. Plan bestätigen, Zyklus starten und Fasenschneiden mit Gas automatisch ausführen.

Robotergestütztes Fasenschneiden (Gas) — vollständige Prozesssequenz

実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。

動画はクリック後に読み込み・再生します(自動再生なし)。

Werkstückerkennung, Kontur- und Fasenvorbereitung, Bahngenerierung, Brennschneiden und Fasenbearbeitung.

3D-Vision-Erkennung und Bahngenerierung passend zur Werkstückgeometrie

Ein teachless Fasenroboter automatisiert das Fasen mit 3D-Vision. Es ist ein eigenständiger Prozess vor dem Schweißen – kein Zubehör zum Brennschneiden. Er bearbeitet Kanten wie Lochumfänge, Außenkonturen und Ecken, anstatt Schweißnahtgeometrien zu schneiden.

Bei kompatiblen Konfigurationen kann das Fasen freier Kanten als sekundärer Schritt ein automatisiertes Entgraten umfassen. Entgraten ist als begleitender Prozess bei kompatiblen Fasenroboter-Konfigurationen verfügbar. Der Hauptzweck ist das Fasen.

Chamfering example on an irregular workpiece
Chamfering on an irregular workpiece. 3D vision recognition and geometry-matched path generation follow complex contours.
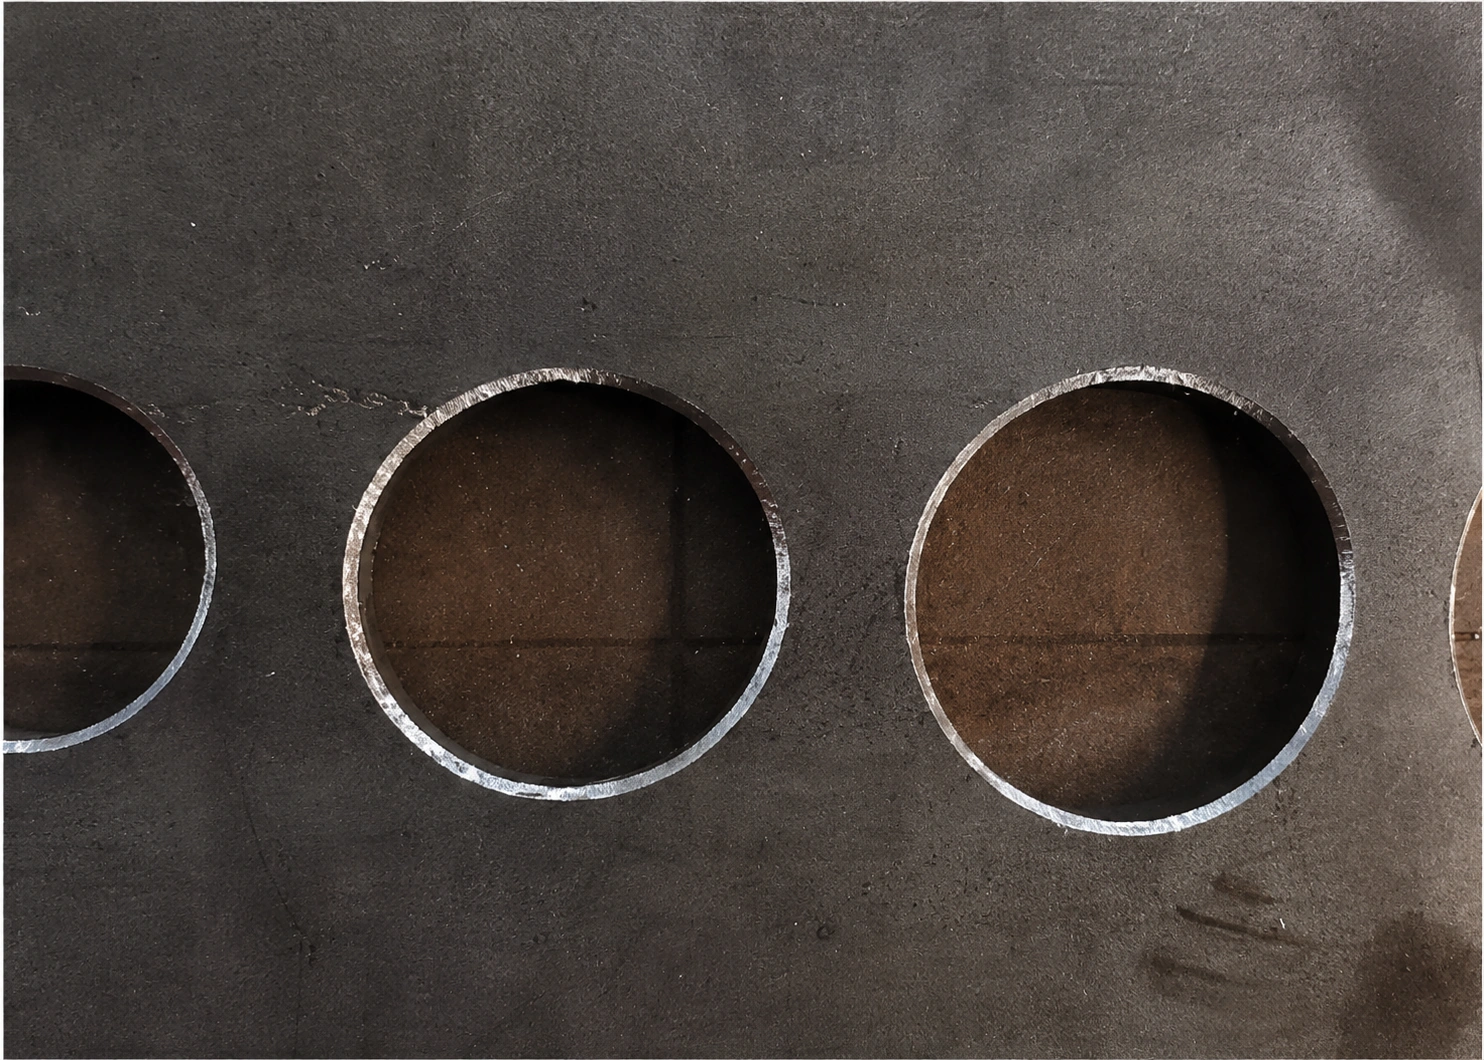
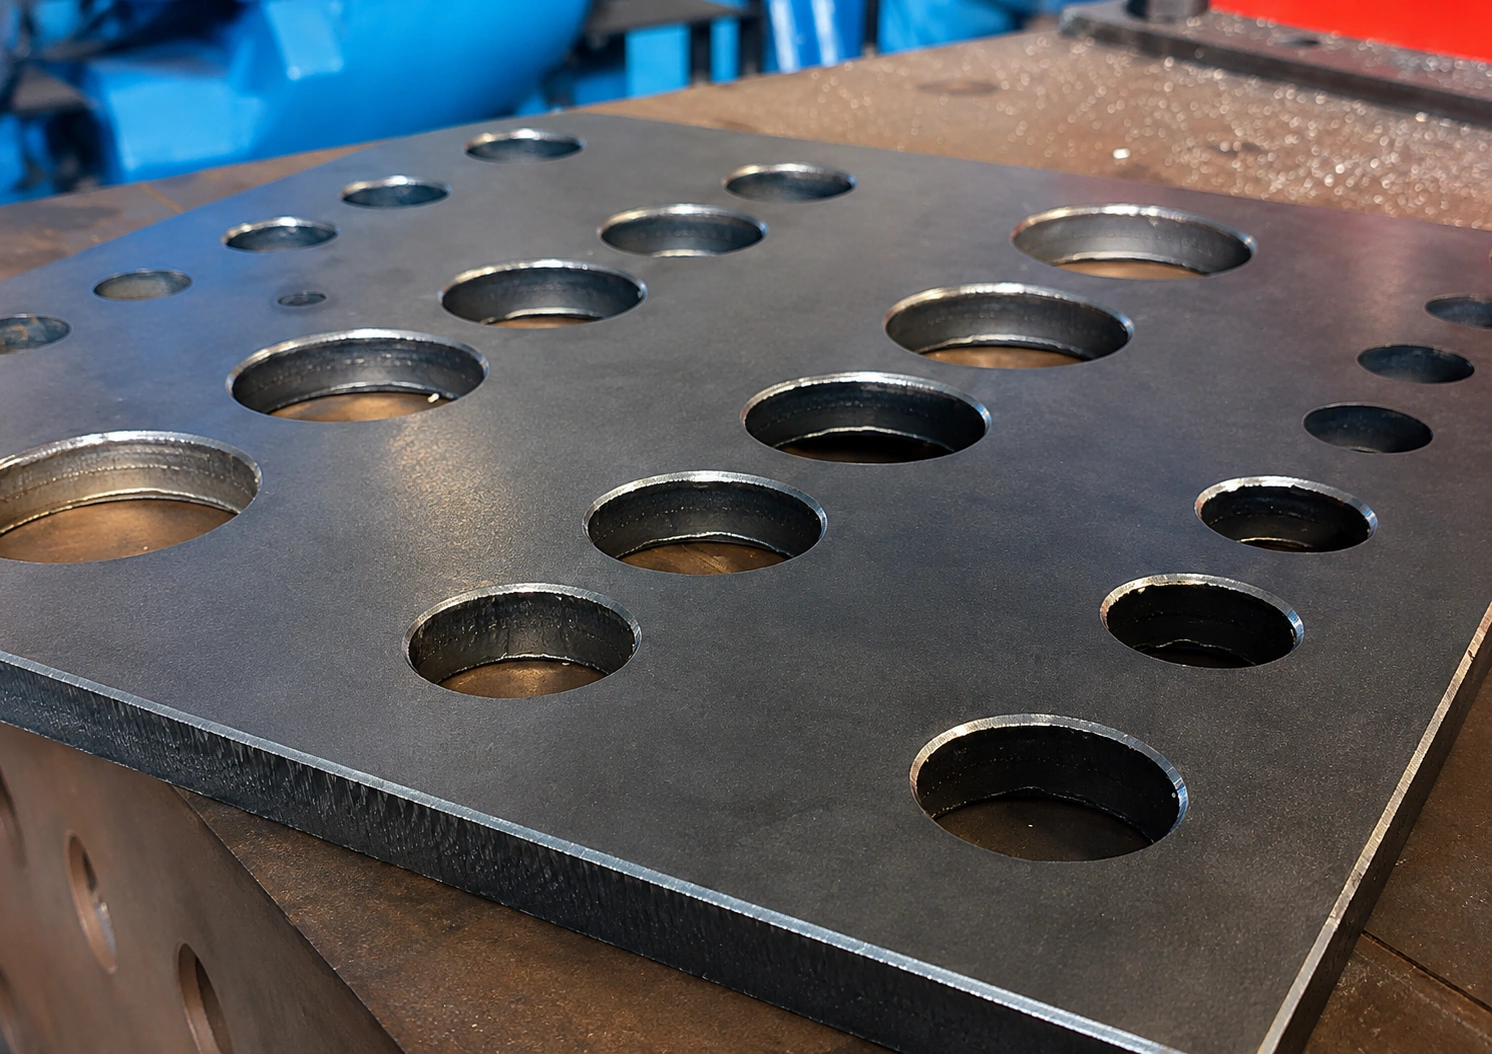
Circular hole chamfering example
Chamfering around a circular hole. Arc paths are matched per workpiece.
Outer-edge chamfering example
Outer-edge and perimeter chamfering. Long straights and curves often mix in these zones.
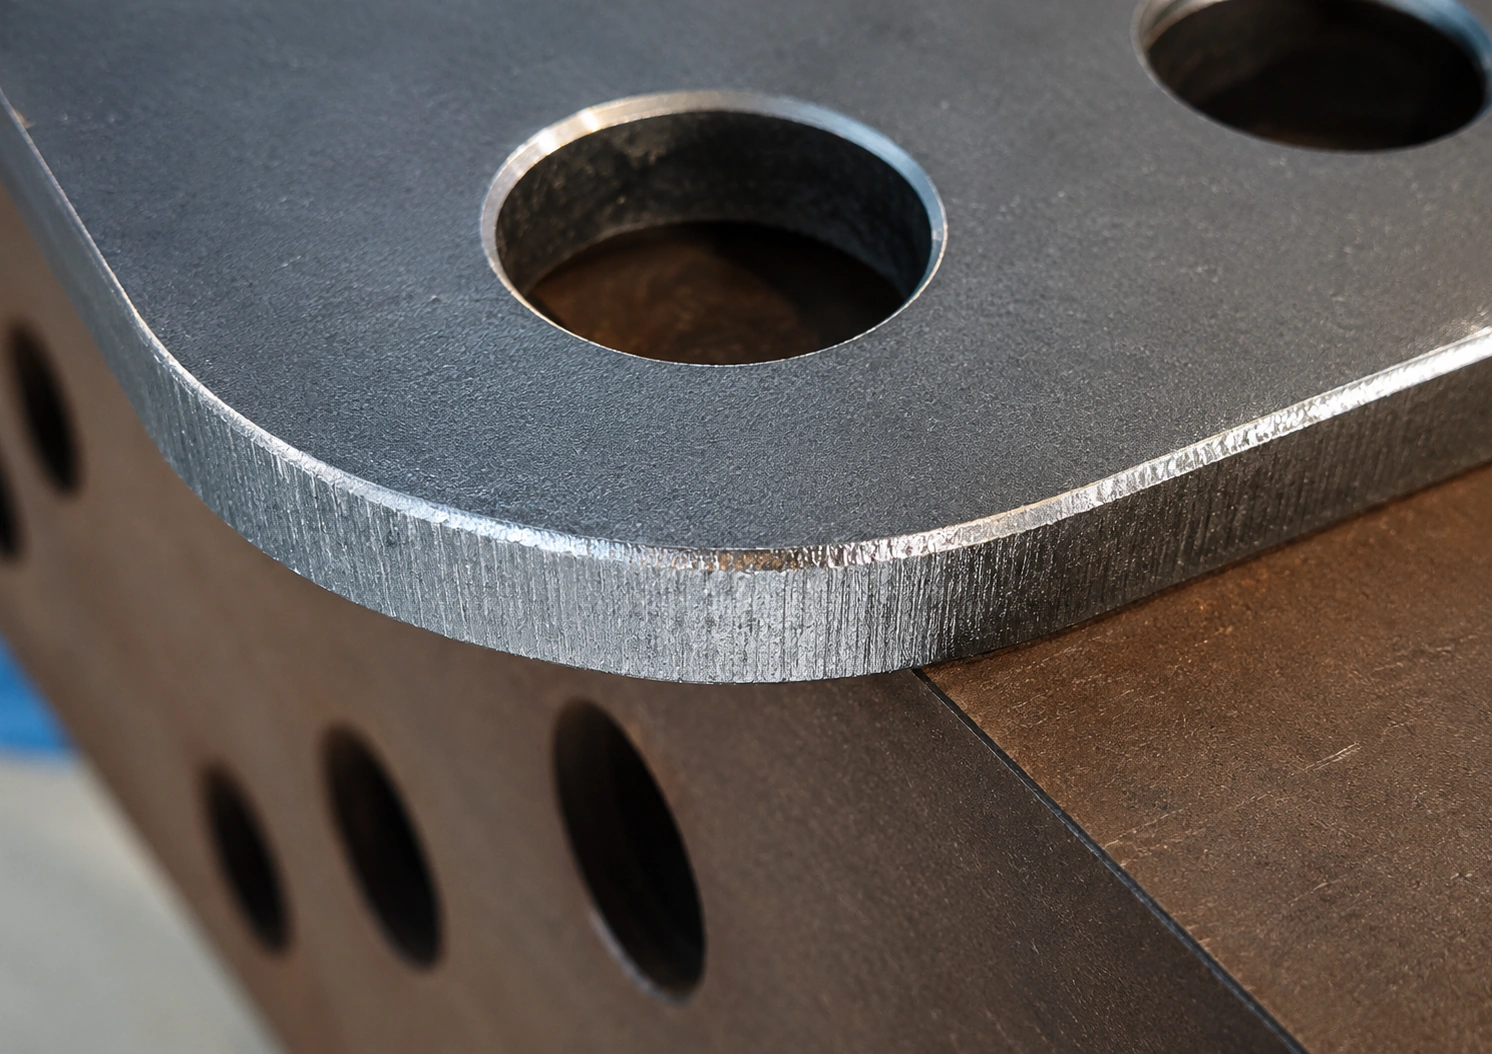
Right-angle corner chamfering example
Right-angle corner chamfering. Path transitions are required at corners.

Erkennung, Bahn, Bearbeitung und Bedienung

In vier Fähigkeitsgruppen gegliedert: Erkennung und Eingabe, Bahngenerierung, Bearbeitung sowie Umrüstung/Betrieb.

Erkennung und Eingabe

Geometrie erfassen und Daten übernehmen

Vielfältige Werkstückformen
Unterstützt Geraden, Kreisbögen und Kurven.
2D-/3D-Eingabe
DXF, DWG, STEP und IGS können als Eingaben verwendet werden.

Bahngenerierung

Bahnen ohne Teach-In erstellen

Autonome Bahnerstellung
Generiert Bahnen nach Bestätigung der Zielkanten. Setzt kein manuelles Teaching pro Werkstück voraus.

Bearbeitung

Nachführung des Schneidkopfs und parallele Bearbeitung

Nachgiebiger Schleifkopf
Eine Kopfkonfiguration, die Folgeverhalten und Prozessstabilität unterstützt.
Parallele Bearbeitung
Konfigurationen, die mehrere Werkstücke gleichzeitig bearbeiten, sind verfügbar.

Rüsten und Bedienung

Rüsten und An-/Abbau

Einfache Bedienerschnittstelle
Eine Oberfläche, die für klare Aufgabenbestätigung ausgelegt ist.
Schneller Produktwechsel
Layouts, die Rüstwechsel bei wechselnden Werkstücken praktikabel machen.
Automatisiertes Wechseln und Spannen von Werkzeug und Werkstück
Kompatible Konfigurationen können An-/Abbau zur Reduzierung manueller Handhabung umfassen. Die Anwendbarkeit hängt von Werkstück und Anlagenlayout ab.

Welche Formen werden beim Fasenschneiden bearbeitet?

Festprogrammiertes Anfasen setzt das Wiederholen derselben Kontur voraus. Wenn sich Lochdurchmesser, Radius, Umfangslänge oder Eckbedingungen pro Werkstück ändern, müssen die Bahnen neu erstellt werden. Erkennung und geometrieabgestimmte Bahngenerierung sollen diesen Aufwand reduzieren.

Runde Bohrungen und Radiusecken

Bereiche mit kontinuierlichen Lichtbögen. Wenn sich Lochdurchmesser oder Radius ändern, erfordern feste Bahnen oft Nacharbeit an den Punkten. Die Ist-Geometrie wird erfasst, damit die Lichtbogenbahnen angepasst werden können.

Außenkanten

Geraden und Kurven wechseln sich ab, und die Außenprofile ändern sich je nach Teilefamilie. Das manuelle Teachen eines vollständigen Umfangs erfordert zusätzliche Programme bei jedem Umrüsten.

Rechtwinklige Ecken

Ecken erfordern Übergänge in Bahn und Kopflage. Feste Bahnen neigen in diesen Bereichen zu Interferenzen oder unvollständiger Ausführung.

Unregelmäßige Werkstücke

Profile außerhalb von Standardkonturen. Modellvorgabe und Ist-Erkennung werden kombiniert, sodass die Bahnen den Kanten des jeweiligen Werkstücks folgen.

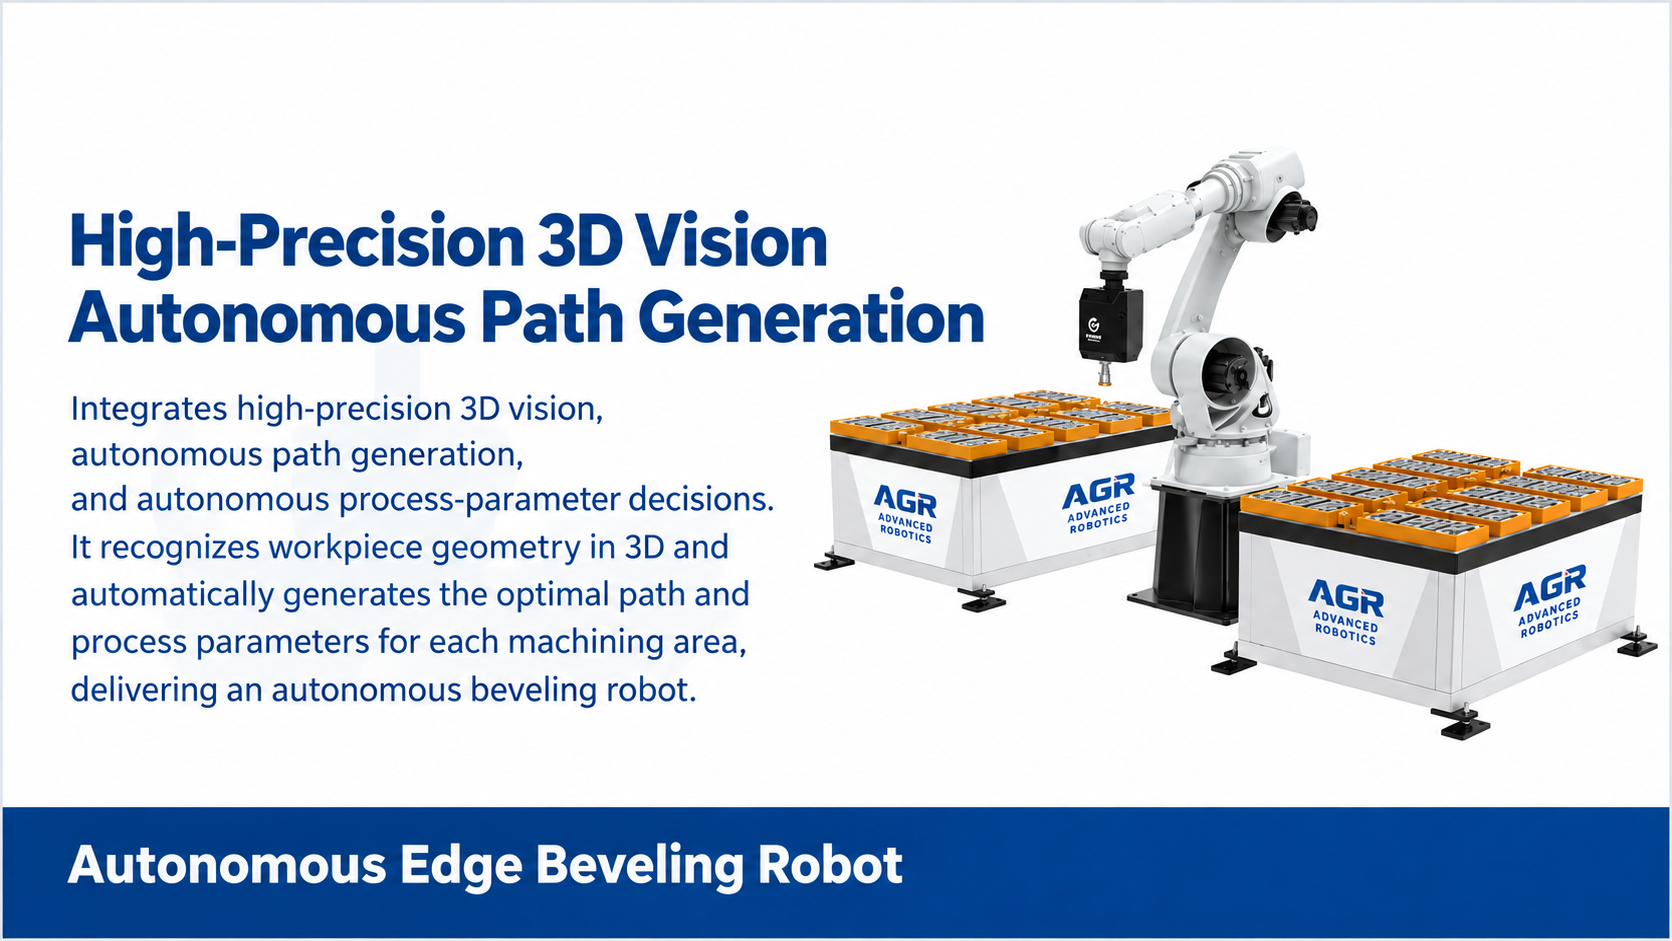
Chamfering automation system overview
Chamfering automation system overview. Integrates 3D vision recognition, geometry-matched path generation, and a robot processing cell.

Geschwindigkeit, Genauigkeit, Blechdicke und Zykluszeit hängen von Werkstück- und Prozessbedingungen ab.

Verwandte Themen: High-Mix-Roboterschweißautomatisierung · Roboterschweißzellen · Teachless-Automatisierung des Fasenbrennschneidens in einem Werk für Strukturbauteile

Häufig gestellte Fragen

Ein fest installiertes robotergestütztes Fasenschneidsystem ist eine stationäre Anordnung mit definiertem Arbeitsbereich. Funktionen wie Spiegelvisualisierung, Batch-Verarbeitung, One-Touch-Start und kontinuierliche Verarbeitung mehrerer Werkstücke gehören zu festen Konfigurationen. Ein bodenverfahrbares robotergestütztes Fasenschneidsystem bewegt sich über einen größeren Bereich mit 7-achsiger koordinierter Bewegung und flexibler Aufgabenplanung. Keine der beiden Konfigurationen ist eine Schweißroboter-Kamera, die fürs Schneiden umgerüstet wurde.

Typische Ziele sind Strukturbauteile aus Dickblech für Baumaschinen, Bergbautechnik, Stahlbrückenbau, Schiffbau und Windenergie. Auch High-Mix-/Low-Volume-Einzelfertigung ist im Anwendungsbereich. Verzugsanfällige Werkstücke und Compound-Fasen werden konfigurationsabhängig bewertet. Die endgültige Spezifikation hängt von der Bestätigung der tatsächlichen Werkstückbedingungen ab. Der aktuelle Anwendungsbereich umfasst ausschließlich automatisiertes Fasenschneiden per Brennschneiden.

Fasenschneiden bereitet die Fugengeometrie für das Schweißen vor. Anfasen bearbeitet Kanten wie Lochumfänge und Außenkonturen. Beides sind Prozesse vor dem Schweißen, aber sie sind unterschiedlich. Entgraten ist eine sekundäre Kantenbearbeitung, die bei kompatiblen Anfasroboter-Konfigurationen verfügbar ist – es ist nicht gleichbedeutend mit Fasenschneiden oder Anfasen.

Es unterstützt vielfältige Werkstückformen, darunter Geraden, Bögen und Kurven. Beispiele für Bearbeitungen sind kreisförmige Bohrungen, abgerundete Ecken, Außenkanten, rechtwinklige Ecken und unregelmäßige Werkstücke. 2D-/3D-Eingaben (DXF, DWG, STEP, IGS) werden unterstützt. Formen, die mit festen Bahnen schwer zu programmieren sind, profitieren am meisten von einer auf die Werkstückgeometrie abgestimmten Erkennung und Bahngenerierung.

Bei kompatiblen teachless-Fasenroboter-Konfigurationen kann das Fasen freier Kanten als sekundärer Schritt ein automatisiertes Entgraten umfassen. Der Hauptzweck ist das Fasen. Entgraten ist kein dediziertes Produkt und ein anderer Prozess als das Fasenschneiden.

Nein. Schneiden und Fasenvorbereitung erkennen Konturen und Fasengeometrie; die Schweiß-Vision erkennt Fugen und potenzielle Schweißnähte. Jedes System ist für seine Werkstückbedingungen ausgelegt. Dies ist kein gemeinsames Visionssystem, bei dem nur das End-of-Arm-Werkzeug gewechselt wird.

Der aktuelle Umfang ist ausschließlich Teachless-Fasenschneiden durch Brennschneiden. Laserschneiden, Plasmaschneiden und andere Schneidverfahren sind nicht im Umfang enthalten.

Alle FAQs ansehen →

Support wird auch nach der Installation fortgesetzt.

AGR bietet Remote- und Vor-Ort-Techniksupport für gelieferte Systeme, einschließlich Installation und Inbetriebnahme, Bedienerschulung, Systemeinrichtung, Fehlerbehebung, Wartungsunterstützung und Produktionshochlauf. Der Serviceumfang wird gemäß Systemkonfiguration, Lieferregion, Projektanforderungen und vereinbartem Servicearrangement koordiniert.

Weltweiter technischer Service

Technische Unterstützung und Koordination für gelieferte AGR-Systeme.

[email protected]

Repräsentanz Kanada

Toronto, Ontario, Kanada — regionale Kommunikations- und Servicekoordination für Nordamerika.

[email protected]

Niederlassung Dänemark

Incuba Navitas, Inge Lehmanns Gade 10, 6th Floor, DK-8000, Aarhus C, Denmark — regionale Kommunikation und Servicekoordination für Europa.

+45 5376 5172
[email protected]

Regionale Teileverfügbarkeit: Gängige Verbrauchsmaterialien und ausgewählte Ersatzteile können regional auf Basis installierter Systeme und Serviceanforderungen bevorratet werden, um die Teilelieferzeit zu verkürzen und eine schnellere Wartungsreaktion zu unterstützen.

Mit einer Anwendungsanalyse für das Fasenschneiden starten

Werkstoff, Blechdicke, Fasenlage und Zeichnungen unterstützen das Global-Vertriebsteam bei der technischen Bewertung.

Fasenschneiden für Ihre Anwendung besprechen Werkstückbewertung anfordern