
Geliefert / im Produktionsbetrieb – Nachweis
Liefer- und Betriebsmaterialien werden je nach Projektbedingungen bereitgestellt.
Eine Roboterschweißzelle automatisiert das Schweißen für eine definierte Teilefamilie. AGR bewertet das Werkstück unter Einbeziehung der Sicherheitsauslegung als eine Zellenarchitektur und plant und realisiert dann ein System, das für den Produktionseinsatz ausgelegt ist, inklusive Inbetriebnahme.
Dies ist eine andere Aufgabe als bei der Hochmix-Roboterschweißautomatisierung, die von wechselnden Werkstücken und erkennungsgesteuerter Bahngenerierung ausgeht. Eine Schweißzelle ist darauf ausgelegt, definierte Teilefamilien unter vorrichtungsbasierten Bedingungen stabil zu schweißen.
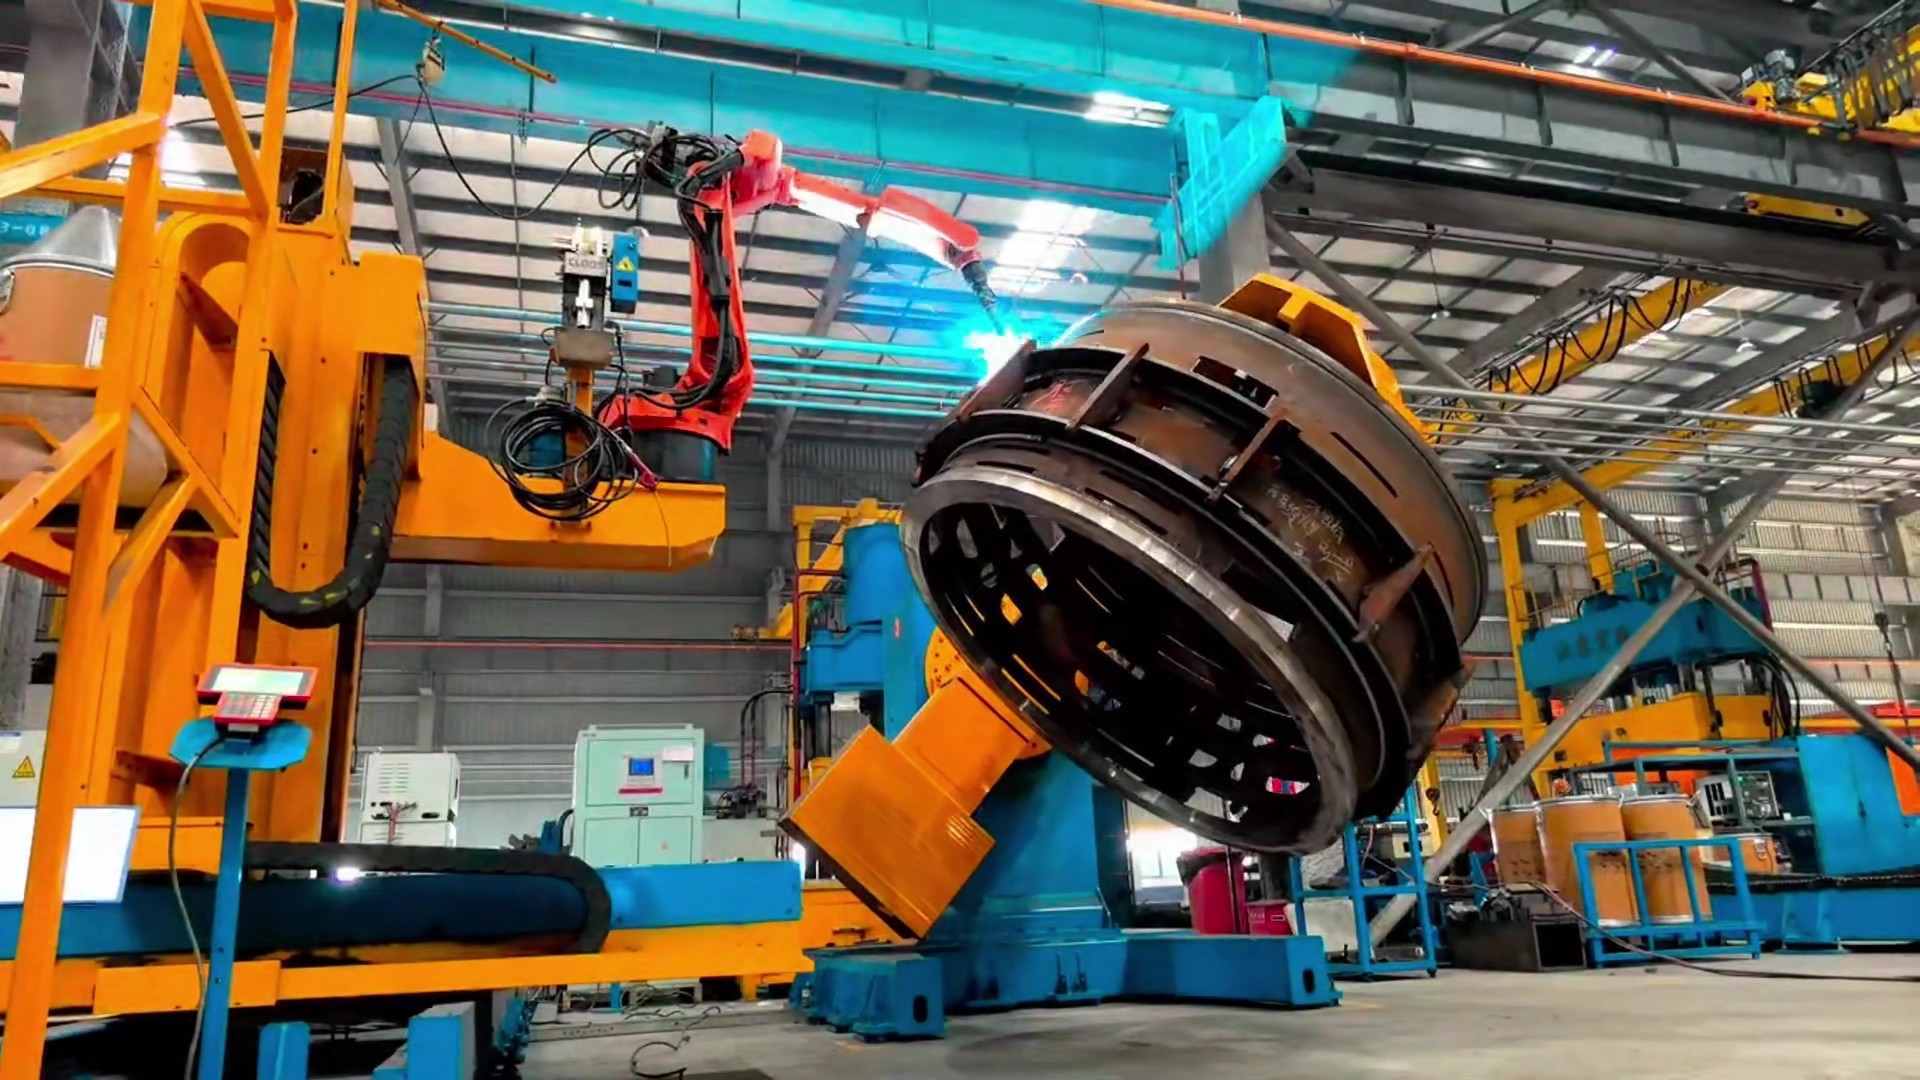
Roboterschweißzellen eignen sich für dedizierte Prozesse, stabile Serienfertigung, identische oder ähnliche Teilefamilien und die Automatisierung einzelner Arbeitsbereiche. Typische Auslöser sind Schwankungen der Schweißqualität, Abhängigkeit von qualifizierten Schweißern, steigende Stückzahlen und Umrüstaufwand. Wenn das Hauptproblem darin besteht, dass bei wesentlichen Änderungen der Werkstückgeometrie jedes Mal neu geteacht werden muss, beginnen Sie mit High-Mix-Roboterschweißautomatisierung. Zellen und High-Mix-Automatisierung sind nicht dasselbe Konzept.
Video der Zellenkonfiguration – einschließlich Roboter, Schweißstromquelle, Vorrichtungen, Positionierer und Sicherheit – sowie der tatsächlichen Schweißbewegung. Die Wiedergabe startet nach Klick; kein Autoplay.
動画はクリック後に読み込み・再生します(自動再生なし)。
Werkstoff, Dicke, Fügeverbindungen, Brennerzugänglichkeit und Qualitätsanforderungen bestätigen.
Auswahl nach Werkstückgröße, Erreichbarkeit und Schweißbedingungen.
Individuelle Auslegung basierend auf Einspannung, Lage und Aufstellbedingungen.
Kompensation am realen Werkstück, Sicherheitssysteme, Validierung im Versuch, Installation und Hochlauf.
Vorrichtungen, Positionierer, Verfahrachsen, Sensorik und Sicherheit werden rund um das Werkstück und die Anlagenumgebung ausgelegt. AGR hört nicht beim Roboterarm auf: Schweißstromquellen, externe Achsen, Steuerungen und – wenn erforderlich – Bildverarbeitung und Nahtverfolgung werden in die Zelle integriert. Konzept, Auslegung, Bau und Inbetriebnahme bleiben unter einer ingenieurtechnischen Verantwortung.
Elemente, die in die Zelle integriert werden können
Roboter, Schweißstromquelle, Vorrichtungen, Positionierer und Verfahrachsen werden als eine Schweißzelle koordiniert, wobei Verfahrachsen und Positionierer als externe Roboterachsen gesteuert werden. Von der Konzeption über die Fertigung bis hin zu Installation und Inbetriebnahme bleibt alles im eigenen Haus.
Manuelle, pneumatische oder hydraulische Vorrichtungen, ausgelegt auf Werkstückgeometrie, Abmessungen, Schweißlage und Rüstbedingungen.
Positionierer, Verfahrachsen und Hub-/Drehmechanismen, dimensioniert nach Werkstückgewicht, Schwerpunkt, Arbeitsraum und erforderlichen Schweißlagen.
Tastkantensuche, Lichtbogensensorik, Nahtverfolgung, Rauchabsaugung, Schutzeinrichtungen, Türverriegelungen und zugehörige Sicherheitssteuerungen nach Bedarf.
Bei Dickblechkonstruktionen und Baumaschinenteilen summieren sich Toleranzen aus Schneiden, Umformen und Heften. Tatsächliche Fugenlage und Wurzelspalt variieren. Vorrichtungen allein können diese Schwankungen bei großen oder Dickblech-Werkstücken nicht vollständig beseitigen. AGR kombiniert daher vorrichtungsbasierte Grundpositionierung mit sensorbasierter Kompensation am realen Werkstück.
Referenzposition und Schweißlage mit Vorrichtungen und Positionierern halten. Es wird nicht davon ausgegangen, dass die Genauigkeit allein aus den Vorrichtungen kommt; anschließend erfolgt die Kompensation.
Die Tastkantensuche erkennt die Schweißnahtlage und korrigiert den Versatz. Die Wurzelspaltbreite kann gemessen werden, wenn der Prozess dies erfordert.
Während des Schweißens korrigiert Lichtbogensensorik oder Lasernahtverfolgung die Fügeabweichung während des Schweißfortschritts.
Der gemessene Wurzelspalt kann zur Auswahl der Schweißparameter für die Spaltbreite herangezogen werden. Sensoren und Algorithmen werden auf Fugengeometrie, Dicke und Werkstoffzustand abgestimmt und in die Schweißzelle integriert.
Versuchsaufbauten und Schweißtests bestätigen Erscheinungsbild, innere Qualität und Verzugsaspekte. Die Bedingungen werden vor Installation und Inbetriebnahme verfeinert. Wo Prüfanforderungen gelten, werden diese während der Prozessauslegung berücksichtigt.
| Typischer Fokus | Strukturbauteile aus dicken Blechen und Teilefamilien, die für die Wiederholfertigung geeignet sind |
|---|---|
| Systemkomponenten | Roboter, Schweißstromquelle, Vorrichtungen, Positionierer, externe Achsen, Steuerung, Sicherheitstechnik; Vision und Nahtverfolgung bei Bedarf |
| Prüfpunkte | Dicke, Fügeverbindungen, Brennerzugänglichkeit, Qualitätsstandards, Taktzeit, Wartung |
| Grenzen | Keine universelle Zelle – jede Teilefamilie erfordert eine Anwendungsbewertung |
Liefer- und Betriebsmaterialien werden je nach Projektbedingungen bereitgestellt.
Versuchsaufbauten und Schweißtests bestätigen Qualitätsaspekte.
Referenzzeichnungen aus der Angebotsphase sind von Liefernachweisen zu unterscheiden.
Fertigungslinie der AGR Group Werke für das Schweißen von Auslegern und Löffelstielen für Baumaschinen.
Kundeneinsatz von Roboterschweißen für Landmaschinenkomponenten.
Kundeneinsätze von Roboterschweißsystemen für die Fertigung von Verbrennungs- und Fackelausrüstung.
Eine Roboterschweißzelle ist eine Produktionsanlage, die das Schweißen für eine definierte Teilefamilie automatisiert. Roboter, Schweißstromquelle, Vorrichtungen, Positionierer, Sensorik und Sicherheitstechnik werden als eine Zelle gemeinsam konstruiert und auf die Werkstückbedingungen abgestimmt.
Zellen funktionieren gut, wenn Sie sich auf eine definierte Teilefamilie konzentrieren und eine stabilere Rüstung und Schweißqualität benötigen. Typische Auslöser sind Schwankungen der Schweißqualität, Abhängigkeit von qualifizierten Schweißern, steigendes Volumen und Rüstaufwand.
Nein. AGR konzipiert die Zelle als integriertes System: Bewertung von Werkstück und Schweißprozess, Auswahl von Roboter und Stromquelle, Vorrichtungen und Positionierer, externe Achsen, Steuerung, Sensorik, Sicherheit, Versuchsvalidierung und Inbetriebnahme. Vision und Nahtverfolgung werden einbezogen, wenn die Anwendung sie erfordert.
Vorrichtungen und Positionierer stellen die grundlegende Positionierung und Lage sicher. Die Nahtsuche per Berührung findet dann die Schweißpositionen und korrigiert den Versatz; der Wurzelspalt kann bei Bedarf gemessen werden. Während des Schweißens können Lichtbogen-Sensorik oder Lasernahtverfolgung die Nahtabweichung während des Schweißfortschritts korrigieren.
Ja. Schutzeinrichtungen, Türverriegelungen und Sicherheitssteuerungen werden für die Werksumgebung und die Schweißbedingungen in die Zelle einkonstruiert.
Ab der Konzeptphase bestätigt AGR die Werkstückbedingungen, validiert die Qualität durch Versuche und Schweißtests und installiert und nimmt das System anschließend in Betrieb. Die Anwendbarkeit wird anhand von Bauteilgeometrie, Dicke, Volumen und Prüfanforderungen beurteilt.
AGR bietet Remote- und Vor-Ort-Techniksupport für gelieferte Systeme, einschließlich Installation und Inbetriebnahme, Bedienerschulung, Systemeinrichtung, Fehlerbehebung, Wartungsunterstützung und Produktionshochlauf. Der Serviceumfang wird gemäß Systemkonfiguration, Lieferregion, Projektanforderungen und vereinbartem Servicearrangement koordiniert.
Technische Unterstützung und Koordination für gelieferte AGR-Systeme.
Toronto, Ontario, Kanada — regionale Kommunikations- und Servicekoordination für Nordamerika.
Incuba Navitas, Inge Lehmanns Gade 10, 6th Floor, DK-8000, Aarhus C, Denmark — regionale Kommunikation und Servicekoordination für Europa.
+45 5376 5172
[email protected]
Regionale Teileverfügbarkeit: Gängige Verbrauchsmaterialien und ausgewählte Ersatzteile können regional auf Basis installierter Systeme und Serviceanforderungen bevorratet werden, um die Teilelieferzeit zu verkürzen und eine schnellere Wartungsreaktion zu unterstützen.
Teilen Sie Zielbauteile, Blechdicke, Stückzahl und Prüfanforderungen mit.
Schweißzelle besprechen