
Automatisation du soudage robotisé à forte mixité

Pour les pièces unitaires, la production à forte mixité et les pièces dont la spécification ou la géométrie varie, la reconnaissance, la planification et l'exécution sont configurées comme un seul système de soudage robotisé. Le principe change : au lieu de réapprendre les trajectoires à chaque changement de mix, on recapture la pièce réelle.

Automatisation du soudage robotisé Application mise en avant : poutre en H Déploiement chez le client, documenté
Automatisation du soudage robotisé à forte mixité (application phare : poutres en H)

Pourquoi l'apprentissage devient une charge en production à forte mixité

En soudage robotisé conventionnel, les opérateurs utilisent un teach pendant pour programmer les points de départ, les points d'arrivée et les points de retournement un par un. L'orientation de la torche, l'évitement des collisions et la coordination du positionneur sont intégrés au programme. Lorsque la pièce change, ce travail doit être refait.

Le robot suit des trajectoires mémorisées. Le travail à forte mixité et faible volume, les pièces uniques, les changements fréquents et les décalages de position ou de forme réelle des pièces rendent les hypothèses de trajectoire fixe fragiles. L'apprentissage lui-même devient souvent le goulot d'étranglement de la mise en route.

Enseignement conventionnel

Apprentissage point par point et création de programme

Les trajectoires sont mémorisées avec un pupitre d'apprentissage et exécutées sur des positions fixes. Les changements de mixité et les variations de géométrie renvoient le travail au spécialiste de la programmation.
Automatisation basée sur la vision

Construire la trajectoire à partir de la reconnaissance

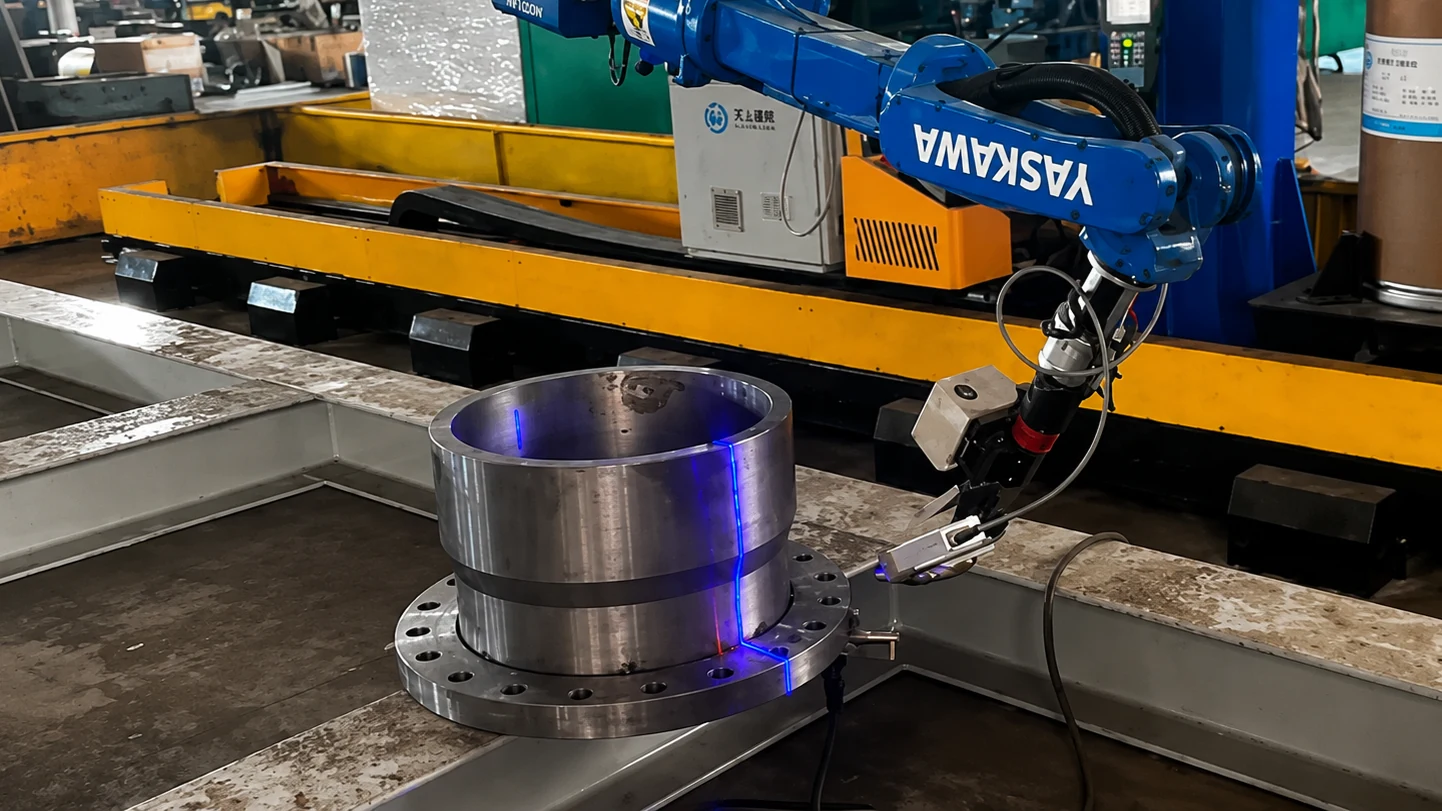
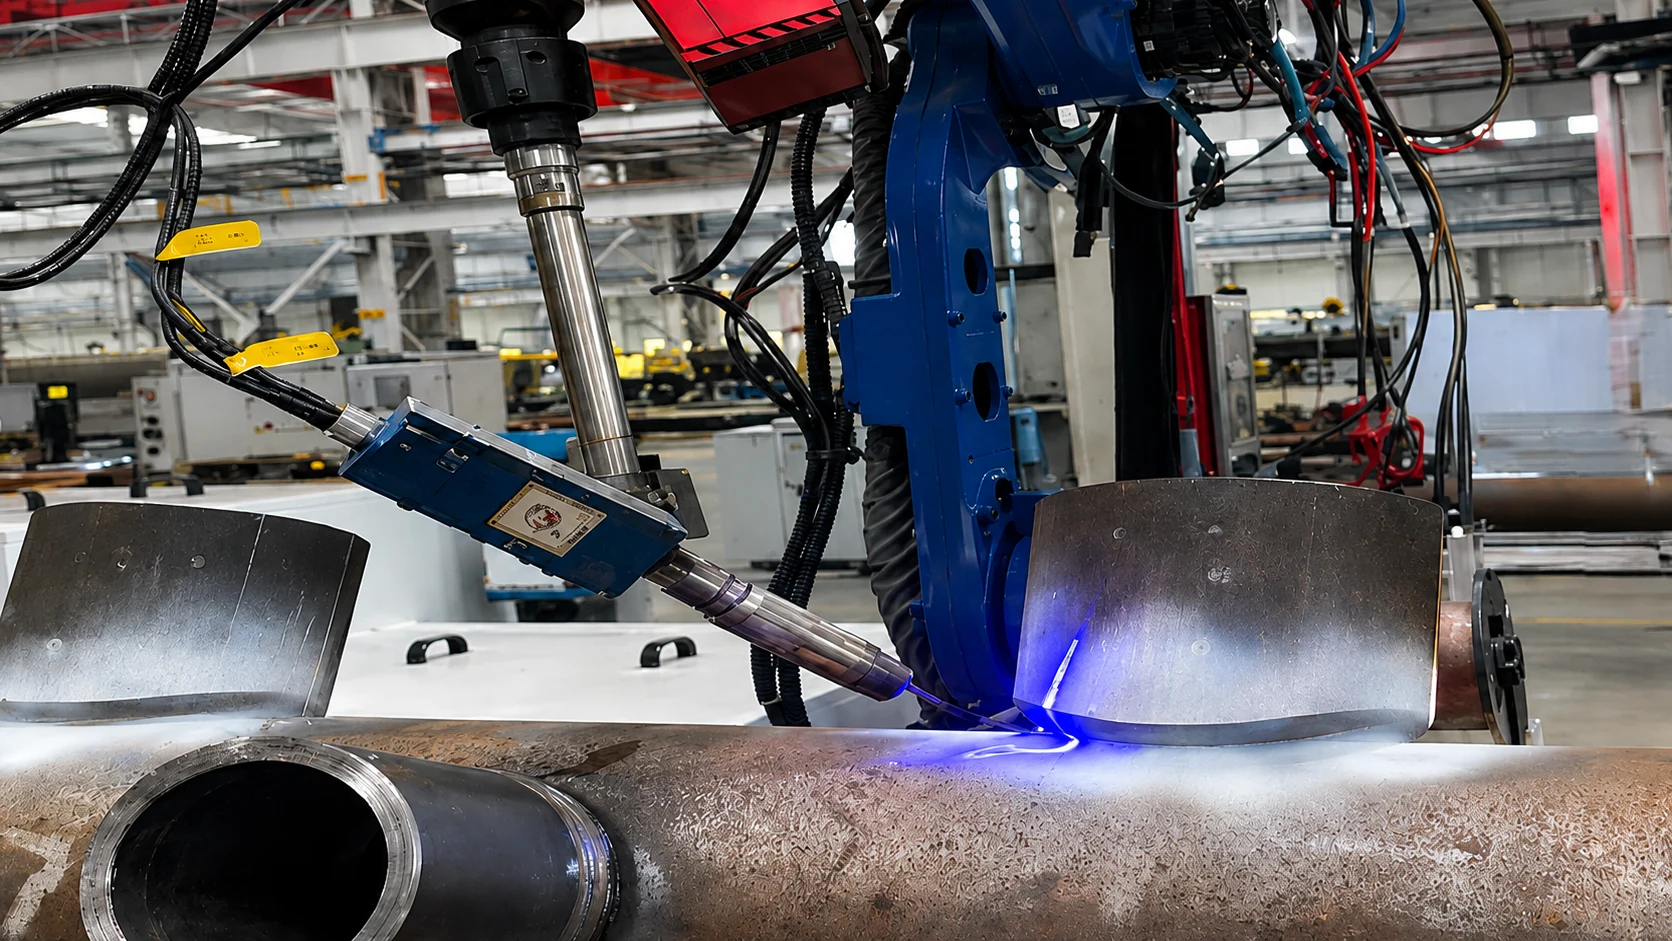
La perception 3D capture la pièce réelle, les soudures candidates sont reconnues et les trajectoires sont générées à partir des cibles, de l'ordre et des paramètres sélectionnés par l'opérateur. Avant le soudage, un capteur de proximité côté torche localise les points de départ et d'arrivée ; si nécessaire, le suivi d'arc corrige la déviation pendant le soudage.

Enseignement conventionnel vs automatisation du soudage robotisé pour production à forte variété

La différence réside dans la façon dont la préparation est effectuée et dont la variation est gérée.

Axe
Enseignement conventionnel
Automatisation du soudage robotisé à forte mixité
Méthode de programmation
Apprentissage point par point avec un pupitre d'apprentissage ; les trajectoires sont construites manuellement.
Les trajectoires sont générées à partir des résultats de reconnaissance et des réglages de l'opérateur.
Réponse au changement de pièce
Les programmes et les trajectoires doivent généralement être revus pour chaque mix de production.
La pièce réelle est à nouveau capturée ; les cibles de soudage sont confirmées avant de poursuivre.
Variation de position et de géométrie
Repose sur l'hypothèse forte d'une position et d'une géométrie fixes.
La variation est attendue ; la détection et la correction sont combinées.
Dépendance à l'opérateur
Centré sur des spécialistes qualifiés en apprentissage.
Centré sur la confirmation des cibles et paramètres de soudage.
Correction et suivi
Suit principalement des trajectoires mémorisées.
Avant le soudage, les points de départ et d'arrivée sont localisés ; si nécessaire, le suivi d'arc corrige l'écart pendant le soudage.
Production adaptée au mieux
Production répétée de la même pièce.
Forte mixité, faible volume, pièces uniques et pièces variées.
Montages et positionnement
Une position fixe est fortement présumée grâce aux montages.
Le support et la sécurité restent nécessaires ; la position réelle est de nouveau acquise par détection.
Gestion des programmes
Le nombre de programmes augmente avec le nombre de variantes.
Les opérations reposent sur la reconnaissance de la pièce réelle et la configuration des tâches.

Comment la pièce est reconnue et la trajectoire est générée

Le concept de fonctionnement consiste à re-capturer la pièce réelle, à présenter les cordons candidats reconnus pour confirmation par l'opérateur, et à générer le mouvement du robot à partir des cibles, paramètres et séquences confirmés. La détection et la correction sont ensuite appliquées en fonction du joint et de l'application.

Voir le flux de travail opérateur/système validé pour les poutres en H →

Reconnaissance, planification et exécution dans un seul système

AGR ne livre pas uniquement des caméras ou des logiciels. La vision, la planification, le robot, le soudage et le contrôle sont intégrés en un seul système. Les unités sont combinées en fonction du projet.

Planification

Génération automatisée de trajectoire de soudage

Les tâches de soudage et les plans de trajectoire sont construits à partir des résultats de reconnaissance et des cibles de soudage, paramètres et ordre définis par l'opérateur.

Reconnaissance sur une large zone

Vision 3D pour la pose globale de la pièce

La position globale, l'orientation et la géométrie de la pièce sont capturées à grande échelle.

Repérage local

Localiser les points de début et de fin du cordon de soudure

Un capteur de proximité côté torche confirme les points de départ et d'arrivée et corrige la position par rapport à la trajectoire générée.

Exécution

Système robotisé

Le robot qui exécute la trajectoire planifiée, ainsi que tous les axes périphériques nécessaires.

Soudage

Unité de système de soudage

Source de courant, torche, dévidoir de fil et matériel d'exécution de soudage associé.

Intégration

Contrôle intégré de la reconnaissance, de la génération de trajectoire et du mouvement de soudage

La reconnaissance, la planification et l'exécution sont reliées sous une seule architecture de commande.

Quels types de pièces ont été traités

Les exemples d'application incluent les bâtiments à structure acier, les ponts et ossatures métalliques, les sous-ensembles navals, les cloisons à gorge profonde, les équipements environnementaux, les brides, les pièces circulaires, les éléments longs, les appareils à pression et les pièces ferroviaires. L'adéquation dépend de la confirmation des conditions des pièces.

  • Poutre en H
  • Structures en acier de construction
  • Ponts et charpentes métalliques
  • Éléments longs
  • Expédier des sous-ensembles
  • Cloisons à gorge profonde
  • Pièces circulaires
  • Brides
  • Appareils à pression
  • Pièces ferroviaires
  • Équipement environnemental

A. Éléments de structure

Poutres en H, charpente de bâtiment, ponts, bâtis et éléments longs

  • Poutre en H
  • Structures en acier de construction
  • Ponts et charpentes métalliques
  • Éléments longs

Les emplacements des nervures, la longueur des éléments et les positions des joints changent d'une pièce à l'autre. L'apprentissage conventionnel cumule les reprises de points et la gestion des programmes.

La pièce réelle est scannée afin que les membrures et les nervures soient reconnues et que les cordons candidats soient extraits. Sur une poutre en H, l'opérateur sélectionne les cibles avant que la trajectoire ne soit générée. Pour les pièces longues et les charpentes métalliques également, le point de départ est la géométrie réelle — pas une trajectoire fixe.

B. Géométrie complexe et soudage spatial

Expédier des sous-ensembles, des cloisons à rainure profonde, des pièces circulaires, des brides, des appareils à pression

  • Expédier des sous-ensembles
  • Cloisons à gorge profonde
  • Pièces circulaires
  • Brides
  • Appareils à pression

Les joints spatiaux, les arcs et les zones de buse nécessitent souvent de longs cycles d'apprentissage point par point pour la trajectoire et l'orientation de la torche.

Le contrôle modèle-plus-vision ou adaptatif est utilisé pour construire les trajectoires en tenant compte du décalage de position réelle. Les appareils à pression ne sont pas traités comme du Teachless pur. Les exemples de sous-ensembles navals concernent l'étape de sous-ensemble—pas une spécialisation en construction navale de coque complète.

C. Forte mixité et changements fréquents

Pièces ferroviaires, équipements environnementaux et travaux similaires à forte fréquence de changement

  • Pièces ferroviaires
  • Équipement environnemental

Le mix est élevé et il est difficile de conserver longtemps les mêmes montages et programmes. Classiquement, chaque changement de série impose un retour à l'apprentissage.

La configuration repose sur la reconnaissance de la pièce réelle et la configuration des tâches. Les pièces ferroviaires sont des exemples d'application issus de projets collaboratifs. Les équipements environnementaux peuvent également être traités.

Tout n'est pas appelé teachless.

Il existe plusieurs voies vers cette automatisation. Teachless est une classe de technologie. Les classes sont sélectionnées par projet.

A

Teachless / sans modèle

Part de la détection de la pièce réelle et réduit la dépendance à l'apprentissage manuel pour chaque pièce. La CAO n'est pas toujours nécessaire. Cette catégorie a d'abord progressé sur les applications à grande variété telles que les poutres en H.

B

Modèle + vision

Utilise un modèle ou une définition de pièce existant et corrige la position réelle et l'écart par vision. Adapté aux géométries complexes où les informations du modèle sont utiles.

C

Commande adaptative

Lors de la mesure 3D et de l'exécution du soudage, la position, l'orientation de la torche et les paramètres de soudage sont corrigés pour correspondre aux conditions réelles. Le soudage des piquages d'appareils à pression relève du contrôle adaptatif / modèle plus vision—et non du teachless pur.

Voir les détails de reconnaissance et de génération de trajectoire dans Technologie et validation →

AGR le conçoit comme un système

AGR n'est pas un fournisseur de logiciels uniquement. De la définition de l'application jusqu'au démarrage, le travail est conçu comme un système d'automatisation de soudage.

  • Définition de l'application et ingénierie système
  • Robot, équipement de soudage et vision
  • Axes externes, montages, sécurité et commande
  • Intégration et démarrage du procédé de soudage

À quels types de production cela convient-il.

Les cellules à enseignement conventionnel ne sont pas obsolètes. Pour un produit unique, des tailles de lot plus importantes, une géométrie stable et des programmes rarement modifiés, une Cellule de soudage robotisé est souvent plus simple et plus pratique.

Adapté

Ateliers à forte mixité, pièces uniques et changements fréquents

Forte mixité, faible volume, pièces uniques, changements fréquents de pièce, variation réelle des pièces et éléments structurels non standard. À considérer lorsque la charge d'apprentissage point par point conventionnelle est élevée.

Quand une cellule est plus pratique

Production répétée d'une famille de pièces définie

Si une famille de pièces définie exécute le même programme sur des montages et des positionneurs, évaluer d'abord une cellule conventionnelle. Teachless n'est pas supérieur pour tous les travaux de soudage.

Flux de travail en huit étapes

Sur les poutres en H, après le scan, l'opérateur sélectionne et confirme les cibles de soudure, définit les paramètres et l'ordre, puis le programme et la trajectoire de soudage sont générés. Après génération, les interférences sont vérifiées en simulation PC avant l'exécution.

01

Placer et préparer la pièce

Placer et préparer la poutre en H en fonction du montage et des conditions de support.

02

Scanner 3D la pièce réelle, ou utiliser un modèle 3D

Numériser la pièce mise en place par scan 3D, ou utiliser un modèle 3D existant.

03

Traiter le nuage de points et reconnaître / modéliser la pièce

Traiter les données du nuage de points et reconnaître / modéliser le corps de la poutre en H ainsi que la position, le nombre et l'état des nervures.

04

Extraire et afficher les soudures candidates

Les cordons de soudure candidats sont extraits des résultats de reconnaissance et affichés à l'écran.

05
Opérateur

Sélectionner et confirmer les cordons à souder

Sélectionner et confirmer les cordons requis. Les cordons inutiles peuvent être exclus par l'opérateur.

06
Opérateur

Régler les paramètres de soudage et l'ordre de soudage

Régler les paramètres de soudage et l'ordre de soudage éventuel.

07

Génération automatique du programme robot et de la trajectoire de mouvement

À partir des réglages, le logiciel calcule les trajectoires intermédiaires entre les points de départ et d'arrivée et génère automatiquement le programme robot et la trajectoire de mouvement.

08

Simuler, confirmer, localiser, puis démarrer

Le mouvement généré est simulé sur PC pour vérifier les interférences, et l'opérateur confirme l'exécution. Avant le soudage, un capteur de proximité monté côté torche localise les points de début et de fin de joint ; le cycle confirmé peut alors démarrer. Si nécessaire, le suivi d'arc corrige les écarts pendant le soudage. Les joints courts et les cas similaires peuvent être soudés sans suivi d'arc.

Séquence de soudage sur poutre en H Teachless

実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。

動画はクリック後に読み込み・再生します(自動再生なし)。

Positionnement de la pièce, scan 3D, reconnaissance, sélection et confirmation du soudage par l'opérateur, génération de trajectoire, confirmation par l'opérateur et exécution du soudage.

Une fois configurée, la même pièce peut redémarrer plus simplement.

Pour la même pièce, une fois les cibles et paramètres de soudage définis, les réglages existants peuvent être réutilisés. Si le positionnement de la pièce reste dans une plage acceptable, la production peut démarrer sans répéter toute la configuration initiale. Le décalage acceptable et les conditions sont confirmés pour chaque pièce et configuration d'équipement.

Ce que le système gère

Reconnaissance de la pièce réelle, extraction des cordons de soudure candidats, génération automatique du programme robot et de la trajectoire de mouvement, localisation début/fin, et suivi d'arc si nécessaire

Ce que l'opérateur gère

Sélection et confirmation des cordons requis, réglage des paramètres de soudage et de l'ordre de soudage éventuel, vérification des interférences en simulation, et confirmation du contenu avant exécution

Un modèle 3D n'est pas obligatoire

Le soudage robotisé de poutres en H permet aussi bien d'utiliser un modèle 3D existant que de générer un modèle à partir d'un scan 3D de la pièce réelle. Même lorsqu'un modèle 3D est disponible, l'opérateur définit et confirme toujours les cibles et les paramètres de soudage. Pour d'autres classes de technologies, les informations du modèle peuvent être utiles.

Questions fréquentes

Teachless désigne des méthodes qui réduisent la dépendance à l'apprentissage point par point conventionnel en reconnaissant la pièce réelle et en générant des trajectoires. Il ne s'agit pas d'une catégorie de produit autonome. Dans l'Automatisation de Soudage Robotisé Grande Variété d'AGR, les approches teachless / sans modèle sont utilisées aux côtés des approches à modèle + vision et du contrôle adaptatif, selon le projet.

Conventionnellement, un opérateur utilise un pupitre de programmation pour enseigner point par point les points de départ et d'arrivée, les points de retournement, l'orientation de la torche, l'évitement des collisions et la coordination du positionneur. Lorsque la pièce change, les programmes doivent souvent être reconstruits. Les approches pour production à forte variété combinent la détection 3D, la reconnaissance des pièces, l'extraction des cordons de soudure possibles, la planification de trajectoire et la correction de position. L'applicabilité dépend toujours des conditions de la pièce.

En production à forte mixité, faible volume ou en pièces uniques, l'effort d'apprentissage s'accumule à chaque changement de pièce. Partir d'une re-détection de la pièce réelle et construire la trajectoire aide à réduire la dépendance à l'apprentissage par points du robot et peut faciliter la préparation des changements de série. Pour la répétition en grande série de la même pièce, une cellule d'apprentissage conventionnelle peut rester le choix le plus pratique.

Oui. Le soudage robotique de poutres en H est une application mature phare. La même approche peut s'appliquer aux structures en acier de bâtiment, aux ponts et charpentes métalliques, aux sous-ensembles de navires, aux cloisons à gorge profonde, aux équipements environnementaux, aux brides, aux pièces circulaires, aux éléments longs et travaux similaires. Les pièces ferroviaires et les récipients sous pression ont des exemples d'application issus de projets collaboratifs. L'adéquation dépend toujours de la confirmation des conditions des pièces.

Non. Les approches Teachless / sans modèle partent de la détection de la pièce réelle et réduisent la dépendance à l'enseignement manuel pièce par pièce. Lorsque les informations de modèle sont utiles—par exemple sur une géométrie complexe—une approche combinant modèle et vision est utilisée. La CAO n'est pas toujours nécessaire. Pour les poutres en H, les modèles 3D existants et les scans 3D de la pièce réelle sont pris en charge.

Non. Sur les poutres en H, après le scan et la reconnaissance, le système affiche les cordons de soudure candidats. L'opérateur sélectionne et confirme les cibles, puis définit les paramètres de soudage et l'ordre de soudage requis. À partir de ces données, le système génère le programme robot et la trajectoire et vérifie les interférences en simulation. L'opérateur confirme ensuite le résultat et lance le cycle de soudage. Les autres classes technologiques utilisent des étapes de confirmation différentes selon le projet.

Une cellule de soudage robotisée est un équipement conçu comme un ensemble — montages, positionneurs et perception — autour d'une famille de pièces définie. L'automatisation du soudage robotisé grande mixité se concentre sur la re-capture des cibles de soudure par reconnaissance et génération de trajectoire lorsque la forme ou la mixité des pièces change. Le soudage robotisé de poutres en H est une application phare de cette approche.

Oui. Lorsque le travail concerne une famille de pièces stable avec une géométrie constante et des programmes qui changent rarement, une cellule de soudage robotique est souvent plus simple et plus pratique. Teachless n'est pas supérieur pour chaque travail de soudage.

Voir toutes les FAQ →

L'assistance se poursuit après l'installation.

AGR fournit un support technique à distance et sur site pour les systèmes livrés, incluant l'installation et la mise en service, la formation des opérateurs, la configuration du système, le dépannage, le support de maintenance et la montée en cadence de production. L'étendue du service est coordonnée selon la configuration du système, la région de livraison, les exigences du projet et l'accord de service convenu.

Service technique mondial

Support d'ingénierie et coordination technique pour les systèmes AGR livrés.

[email protected]

Bureau de représentation au Canada

Toronto, Ontario, Canada — coordination régionale de la communication et du service pour l'Amérique du Nord.

[email protected]

Bureau au Danemark

Incuba Navitas, Inge Lehmanns Gade 10, 6th Floor, DK-8000, Aarhus C, Denmark — communication régionale et coordination du service pour l'Europe.

+45 5376 5172
[email protected]

Disponibilité régionale des pièces : Les consommables courants et certaines pièces de rechange sélectionnées peuvent être stockés au niveau régional en fonction des systèmes installés et des exigences de service, afin de réduire les délais d'approvisionnement des pièces et de soutenir une réponse de maintenance plus rapide.

Commencer par une évaluation d'application

Des photos ou des plans de pièces dont la forme change—poutre en H ou autre—aident à faire avancer l'examen technique.

Discuter de votre application Demander une évaluation technique