
Roboterschweißen für Strukturteile von Baumaschinen.
Für Schweißprozesse an Dickblech-Strukturbauteilen wie Auslegern, Armen, Rahmen und Konsolen. AGR beurteilt, ob eine robotergestützte Schweißzelle oder eine integrierte Linie besser zur Teilefamilie, zum Produktionsmix und zum Volumen je Maschinentyp passt.

Teilefamilien, die sich je nach Maschinentyp ändern – oft auf derselben Produktionsanlage.
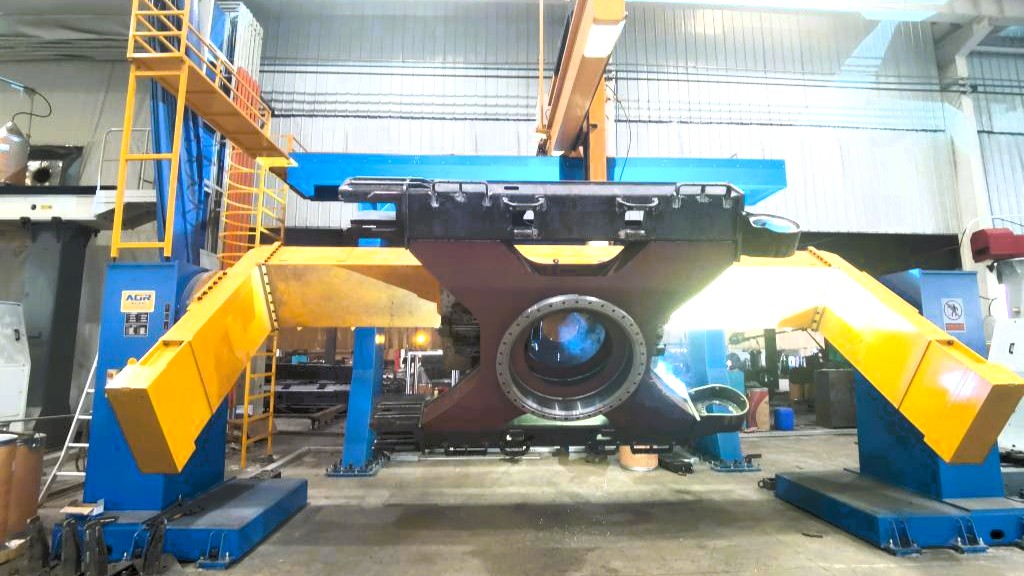
In der Baumaschinenproduktion werden üblicherweise Teilefamilien, die sich nach Modell und Spezifikation unterscheiden – Ausleger, Arme, Rahmen, Drehrahmen, Konsolen und verwandte Strukturen – auf demselben Produktionssystem bearbeitet. Das Dickblechschweißen steht im Mittelpunkt, einschließlich Fugenschweißen, Mehrlagen-Mehrschichtschweißen und Bereichen, die teilweises Wenden oder Lagekontrolle erfordern.
- Schweißen großer Strukturteile wie Ausleger und Arme
- Teilefamilien einschließlich Rahmen, Fahrgestellkomponenten und Halterungen
- Abmessungen und Fugen, die sich je nach Maschinentyp und Spezifikation ändern
- Fugennahtschweißen an dicken Blechen und Mehrlagen-Mehrraupen-Schweißen
- Große Werkstücke, die gewendet und positioniert werden müssen
Bauteilabmessungen unterliegen Bearbeitungs- und Montageabweichungen. Feste Programme machen aus Fugenlageversatz und Wurzelspaltunterschieden Qualitätsstreuung. In der Hochmix-Produktion ist es ein effektiver Ansatz, die Schweißnaht sensorisch zu erfassen und dann die Roboterbewegung festzulegen.
Wo sich Probleme beim Hochmix-Dickblechschweißen typischerweise häufen.
- Teach- und Programmänderungsaufwand bei jeder Änderung des Teilespektrums
- Veränderliche Schweißlagen und bedienerabhängige Qualität
- Verzug bei dicken Blechen und die Schwierigkeit der Auslegung von Halterung und Vorrichtung
- Aufwand und Sicherheit beim Wenden und Positionieren großer Werkstücke
- Anforderungen an Sicht- und Maßprüfung sowie Nacharbeit
Einige dieser Probleme lassen sich allein im Schweißprozess lösen; andere erfordern eine prozessübergreifende Auslegung. Der erste Schritt besteht darin zu ermitteln, wo das Problem tatsächlich liegt.
Schweißzelle oder Linie anhand von Teilefamilie und Stückzahl trennen.
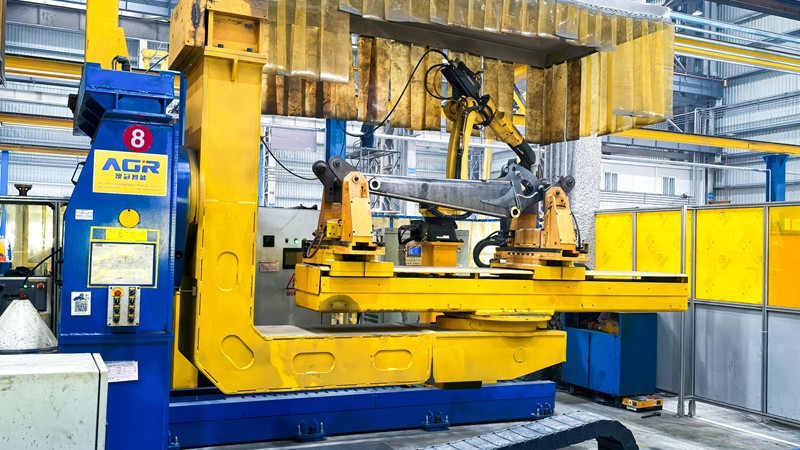
Für die Automatisierung des Strukturschweißens bei Baumaschinen beginnen wir mit Roboterschweißzellen. Bei höherem Volumen und wenn mehrere Prozessschritte verbunden werden müssen, bewerten wir Roboterschweißlinien.
- Qualität und Produktivität für eine feste Teilefamilie stabilisieren → Zellenlayout
- Transfer, mehrere Stationen und vor- und nachgelagerte Schritte integrieren → Linienlayout
- Tastkantensuche und Lichtbogensensorik zum Ausgleich von Fugenlagevariationen
- Positionierer und Vorrichtungskonstruktion zur Steuerung von Schweißlage und Verzug
Verwandte Technologie: Tastkantensuche & Lichtbogensensorik · Versuche & Schweißvalidierung
Verwandte Lektüre: Wie wir an das Roboterschweißen von Dickblechen herangehen · Grundlagen zu Positionierern und Vorrichtungen
Baumaschinenstrukturen besprechen
Teilefamilie, Dicke, Variantenanzahl und Stückzahl beschleunigen die Ersteinschätzung.
Technische Bewertung anfordern