
Fertigungsproduktion in den Werken der AGR Group
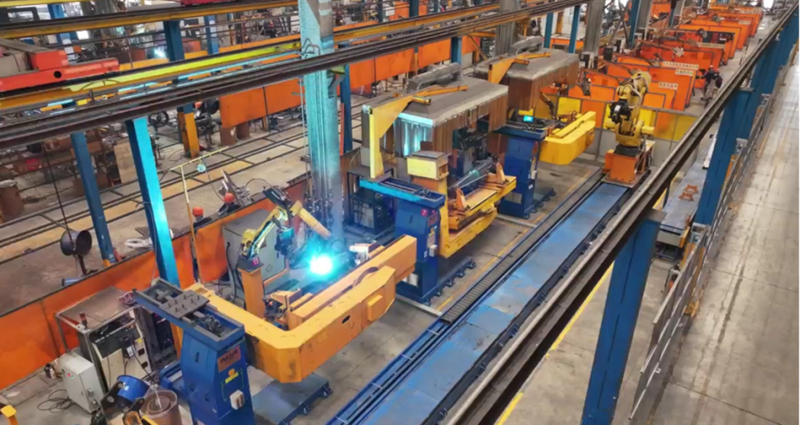
Roboterschweißlinie für Ausleger und Arme für Baumaschinen
Fertigungslinie der AGR Group Werke für das Schweißen von Auslegern und Löffelstielen für Baumaschinen.
Das Robotersystem wird in einem Strukturteilwerk der AGR Group eingesetzt. Hersteller der Endprodukte sind Nutzer der gefertigten Komponenten.

Werkstück
Ausleger und Arme für Baumaschinen. Die Linie deckt mehr als 20 Werkstücktypen im Katalog ab und wurde in der Produktion über 22 Produktmodelle hinweg betrieben.
Herausforderung in der Produktion
Mehrere Ausleger- und Arm-Modelle mussten vom Materialzuführen bis zum abgeschlossenen Schweißen durchlaufen werden, ohne auf manuelles Umsetzen und Bestücken zwischen den Prozessen angewiesen zu sein.
AGR Lösung
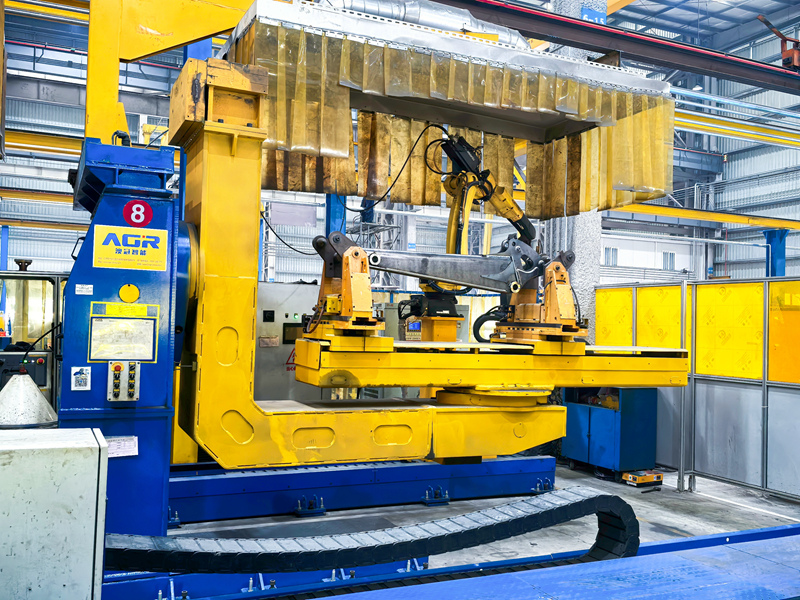
AGR kombinierte Roboterschweißen, Roboterhandhabung, automatische Spannvorrichtungen und einen Lamellenkettenförderer zu einer Produktionslinie im Werk.
Systemkonfiguration
Roboterschweißen, Roboterhandhabung, automatische Spannvorrichtungen, Lamellenkettenförderer, Positionierung per Bildverarbeitung, Sensoren, Schweiß-/Prozessstatusüberwachung, Barcode-/Kameraerfassung, automatische MES-Berichterstattung, Produktionsrückverfolgbarkeit, Visualisierungs-UI und hydraulische Vorrichtungen.
Umsetzung
Im Einsatz in der Produktion im Strukturteilewerk der AGR Group.
Ergebnisse der Fallstudie
Die Linie hat mehr als 60 fertiggestellte Werkstücke pro 8-Stunden-Schicht produziert, den Personaleinsatz von 56 Bedienern auf 12 reduziert und 22 Produktmodelle unterstützt. Die Ergebnisse sind spezifisch für diese Linienkonfiguration.
Einsatzbedingungen
Ähnliche Schweißanwendungen für Ausleger und Arme mit dicken Blechen können bewertet werden. Die endgültige Anwendbarkeit hängt von den Werkstückbedingungen ab.
Automatisierungsablauf
-
01
Werkstückzuführung
Material in die Linie einbringen.
-
02
Transfer
Ein Lamellenkettenförderer verbindet die Prozessschritte.
-
03
Positionierung
Automatisches Spannen und optische Positionierung bestimmen die Werkstückposition.
-
04
Prozesseinstieg
Roboterschweißen und Handhabung führen den erforderlichen Arbeitsgang aus.
-
05
Transfer zwischen Prozessen
Handling-Roboter transportieren das Werkstück zur nächsten Station.
-
06
Abfördern
Das fertiggestellte Werkstück verlässt die Linie.
Technische Highlights
- Vision-Positionierung und sensorbasierte Prozessüberwachung
- Barcode-/Kameraerfassung mit automatischer MES-Rückmeldung
- Benutzeroberfläche für Produktionsrückverfolgbarkeit und Visualisierung
- Hydraulische Vorrichtungen für mehrere Produktmodelle
- Mehr als 20 Werkstücktypen unterstützt; 22 Produktmodelle in Produktion
- Konfiguration aus Schweißrobotern, Handhabungsrobotern und Schweißstromquellen (FANUC Schweißroboter und Panasonic Schweißstromquellen).
Medien & Systemansichten
Anlagen- und Prozessvideo
実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。
動画はクリック後に読み込み・再生します(自動再生なし)。
Ähnliche Anwendung besprechen
Zeichnungen, Werkstückfotos, Material, Blechdicke, Produktionsvolumen und aktueller Prozess helfen uns bei einer ersten Einschätzung.
Ihre Anwendung besprechenVerwandte Seiten
Produkte · Anwendungen · Technologie-Ressourcen · Fallstudien · Anwendungen für Baumaschinen ansehen · Roboter-Schweißlinien ansehen · Zurück zu den Fallstudien · Lesen Sie, wann Automatisierung bei hoher Variantenvielfalt und kleinen Stückzahlen passt · Mit Zeichnung oder Werkstückdetails besprechen