
Gniazda spawania robotycznego
Układy cel spawalniczych skoncentrowane na określonej rodzinie detali. Oprzyrządowanie, pozycjonery, czujniki i zabezpieczenia projektowane jako jeden pakiet. Zobacz produkt →
W wytwarzaniu konstrukcji budowlanych i stalowych konstrukcji nośnych produkcja wieloasortymentowa i jednostkowa belek, słupów, żeber usztywniających i elementów węzłowych znajduje się w centrum trudności automatyzacji spawania. Ta strona przedstawia typowe wyzwania oraz produkty AGR, które mogą być oceniane — Automatyzacja Spawania Robotycznego Wieloasortymentowego, Cela Spawalnicze Zrobotyzowane i Automatyzacja Przygotowania do Spawania. Spawanie dwuteowników to kluczowe zastosowanie w konstrukcjach stalowych.

Wytwarzanie konstrukcji stalowych obejmuje belki, słupy, żebra, usztywnienia i elementy węzłowe, które wyglądają podobnie, ale różnią się wymiarami i połączeniami. Samo powtarzanie stałych programów często sprawia, że czas nauczania ogranicza moce produkcyjne.
Detale konstrukcji stalowych zwykle różnią się dokładnością montażu i stanem rowka w zależności od elementu. W przypadku spawania robotycznego metody wykrywania spoiny i metody generowania ruchu robota muszą być projektowane z założeniem tej zmienności. Bez rozwiązania tolerującego zmienność jakość i wydajność nie ustabilizują się po robotyzacji.
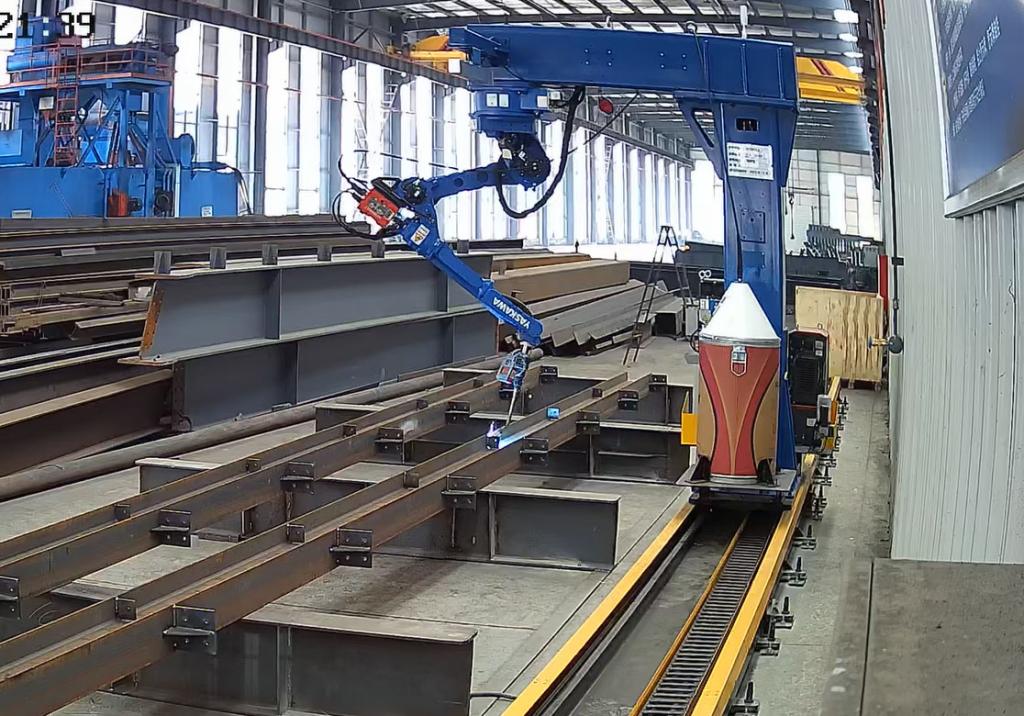
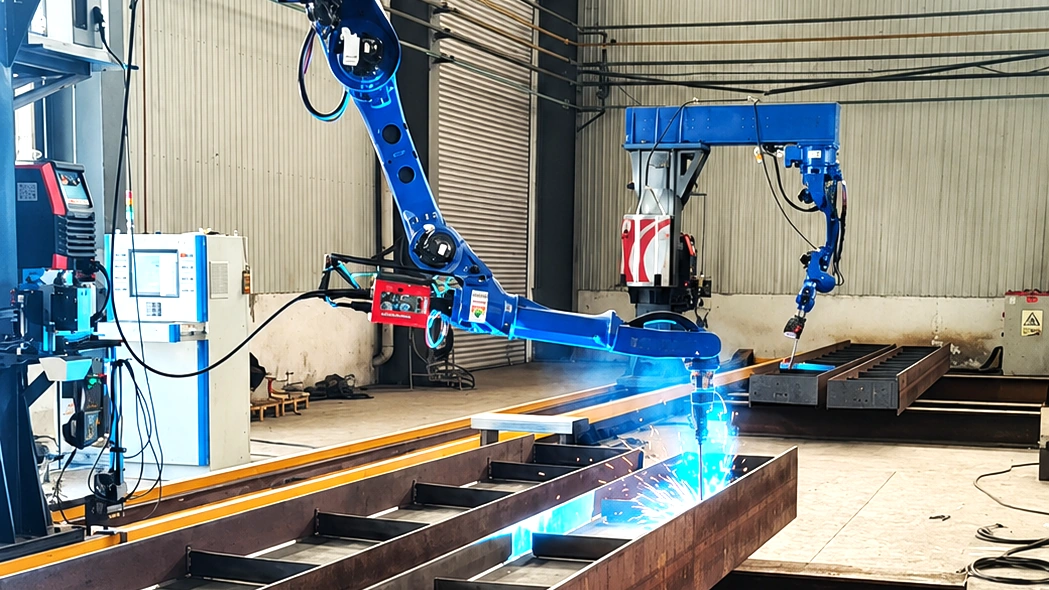
Wytwarzanie konstrukcji stalowych często opiera się na doświadczeniu wykwalifikowanych spawaczy. Ponieważ kwalifikacje stają się zależne od konkretnej osoby, a pozyskanie talentów jest trudniejsze, rozważane są metody stabilizacji jakości spoin i produkcji. Powody oceny automatyzacji różnią się w zależności od projektu:
Niezależnie od głównego powodu, ocena rozpoczyna się od uporządkowania warunków docelowych detali i zlokalizowania obecnych problemów.
Układy cel spawalniczych skoncentrowane na określonej rodzinie detali. Oprzyrządowanie, pozycjonery, czujniki i zabezpieczenia projektowane jako jeden pakiet. Zobacz produkt →
Spawanie z wykorzystaniem rozpoznawania i generowania ścieżek przy zmianie detali. Spawanie dwuteowników to wiodące zastosowanie w konstrukcjach stalowych. Zobacz produkt →
Jako etap wstępny w produkcji konstrukcji stalowych można ocenić automatyzację przygotowania rowka i fazowania. Zobacz produkt →
Przed automatyzacją spawania konstrukcji stalowych potwierdzamy następujące warunki. Stają się one punktem wyjścia dla dopasowania i doboru produktu.
Docelowe elementy, typy połączeń, grubość i stan rowków.
Produkcja jednostkowa, o szerokim asortymencie i małych seriach lub o większej wielkości.
Praca związana z nauczaniem i programowaniem przy każdej zmianie detalu.
Wymagania dotyczące wyglądu i badań, takich jak UT/RT.
Powiązana technologia: Rozpoznawanie 3D i automatyczne programowanie (generowanie ścieżki) · Wykrywanie dotykowe i wykrywanie łukowe · Próby i walidacja spawania
Powiązane lektury: Jak podchodzimy do programowania automatycznego (nauczanie offline) · Jak podchodzimy do spawania robotycznego grubych blach · FAQ
Wdrożenie u klienta automatyzacji wieloasortymentowego spawania zrobotyzowanego do wytwarzania belek dwuteowych.
Linia produkcyjna fabryki Grupy AGR do spawania wysięgników i ramion maszyn budowlanych.
Gdy belki, słupy, żebra i usztywnienia oraz elementy łączące są jednostkowe lub o dużym zróżnicowaniu, obciążenie związane z nauczaniem rośnie przy każdej zmianie detalu, a ścieżki robota muszą być ponownie uczone punkt po punkcie. Zmienność rowków, dokładność montażu, odkształcenia i normy kontroli również różnią się w zależności od projektu. AGR porządkuje cele oceny — Automatyzacja spawania zrobotyzowanego o dużym zróżnicowaniu (spawanie dwuteowników to wiodące zastosowanie), Cela spawalnicza i Automatyzacja przygotowania do spawania — na podstawie warunków detali, złączy i wielkości produkcji.
Spawanie belek, słupów, żeber, usztywnień i elementów łączących można ocenić, gdy geometria złącza, dostęp palnika, grubość i normy kontroli odpowiadają warunkom. Nie ma zastosowania jednolicie do każdego elementu konstrukcji stalowej. Dopasowanie jest potwierdzane indywidualnie dla każdego przypadku.
Automatyzacja zrobotyzowanego spawania o wysokiej różnorodności koncentruje się na ponownym wyznaczaniu celów spawania poprzez rozpoznawanie i generowanie ścieżki, gdy zmienia się kształt lub asortyment detali. Spawanie belek H to wiodące zastosowanie tego podejścia. Cela spawalnicza to urządzenie zbudowane w układzie komorowym, skoncentrowane na określonej rodzinie detali. Wybór ścieżki zależy od geometrii detalu, grubości, połączeń i wielkości produkcji.
Rysunki, zdjęcia, grubość i dane złączy przyspieszają wstępną ocenę.
Omów zastosowania dwuteowników i konstrukcji