Automatiser le chanfreinage et le découpage en biseau comme procédés de préparation avant soudage.

Le coupage de chanfreins et le chanfreinage sont des procédés différents. AGR automatise la préparation à la soudure — pas le soudage lui-même. Le périmètre actuel est le coupage de chanfreins automatisé par oxycoupage. Le chanfreinage est conçu séparément, sous forme d'un robot de chanfreinage Teachless.

Chanfreinage robotisé (gaz) — reconnaissance de la pièce et process de découpe

Automatisation du coupage de chanfreins — pas un simple ajout à une cellule de soudage

Le chanfreinage robotisé (gaz) automatise la préparation de chanfreins au gaz en tant que process à part entière. Il ne nécessite pas l'installation d'une cellule de soudage.

La vision de soudage cible les joints et les candidats de cordon de soudure. La vision de chanfreinage cible les bords, les contours, la géométrie de chanfrein et les dimensions telles que réalisées. Comme les cibles de détection diffèrent, l'architecture de vision est conçue séparément de celle du soudage. Il ne s'agit pas d'un système partagé où l'on se contente d'échanger l'outil en bout de bras.

Le coupage de chanfreins et le chanfreinage sont des procédés différents.

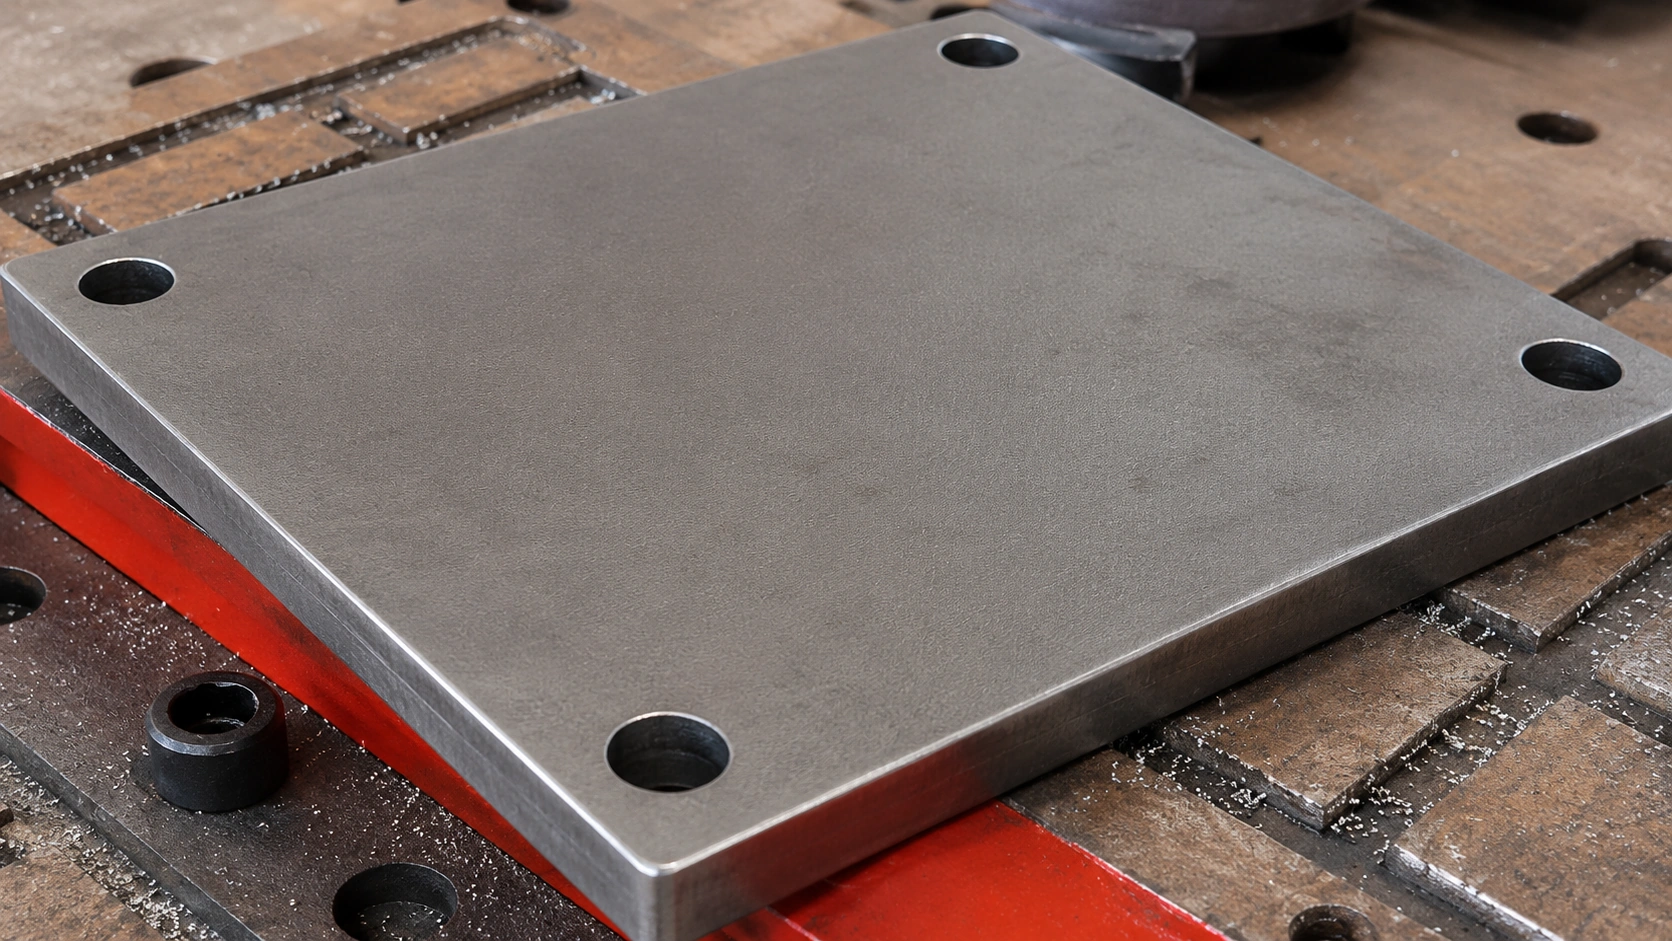
Le coupage de chanfreins façonne le joint soudé. Le chanfreinage finit les bords. Les configurations compatibles du robot de chanfreinage peuvent également ébavurer, mais les trois ne sont pas interchangeables.

A. Découpe de chanfreins robotisée

Chanfreinage robotisé

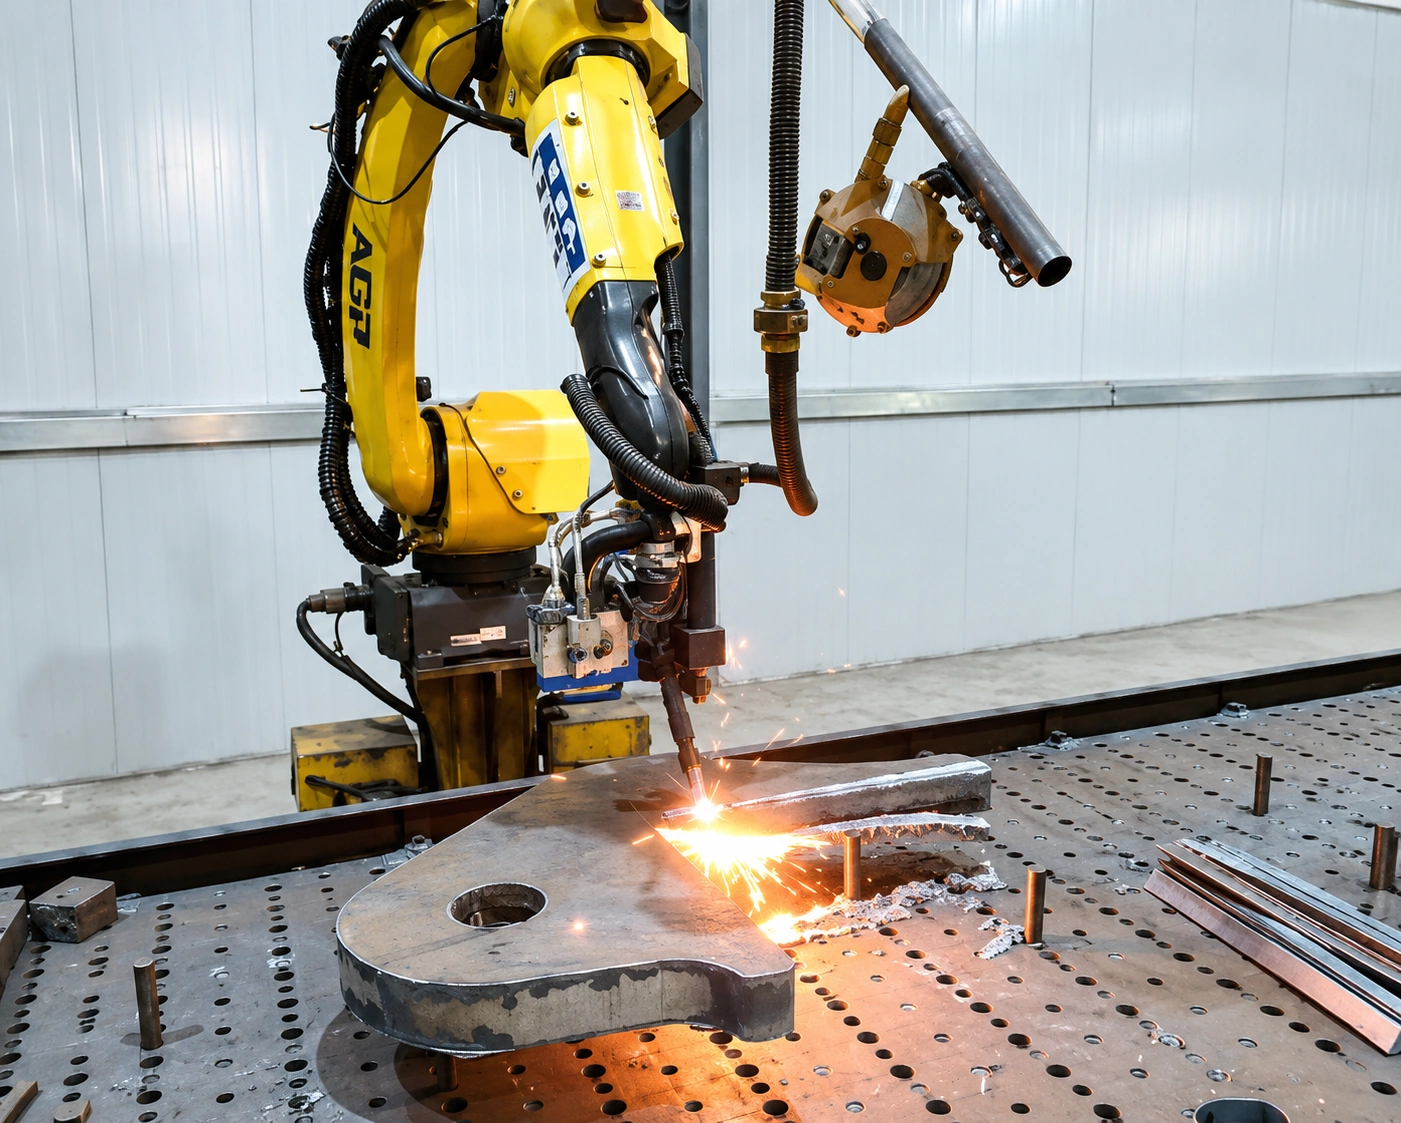
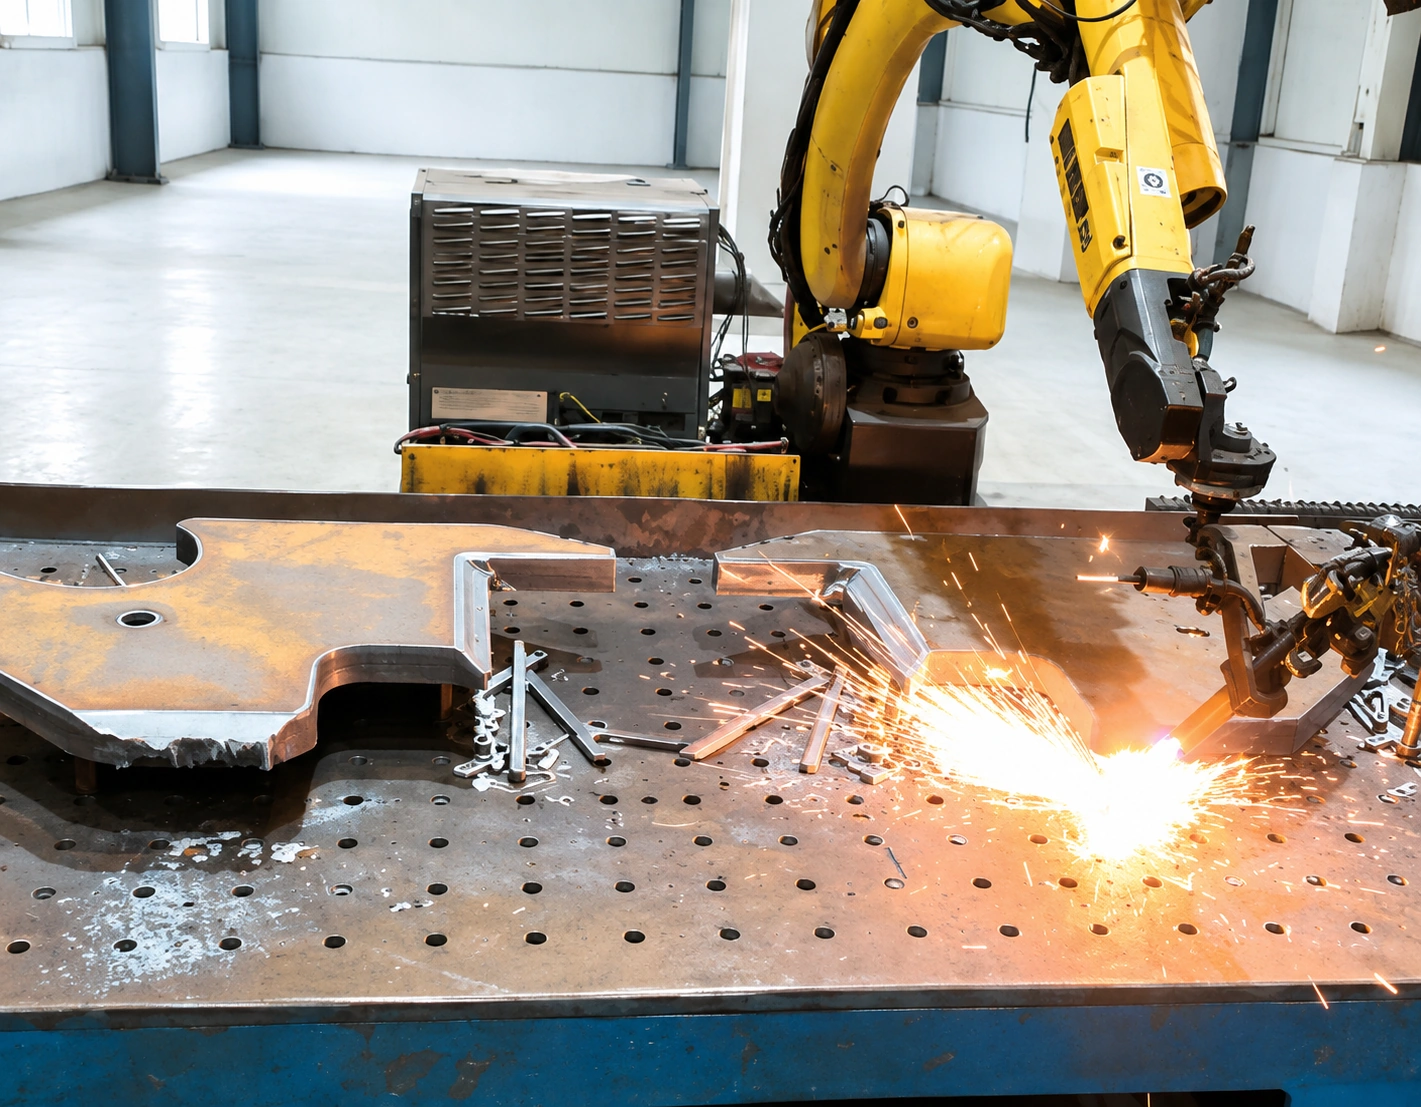
Reconnaît les contours et la géométrie de chanfrein sur les pièces structurelles en tôles épaisses, puis génère les trajectoires d'oxycoupage pour la préparation des chanfreins. Appliqué en milieu de production industrielle.
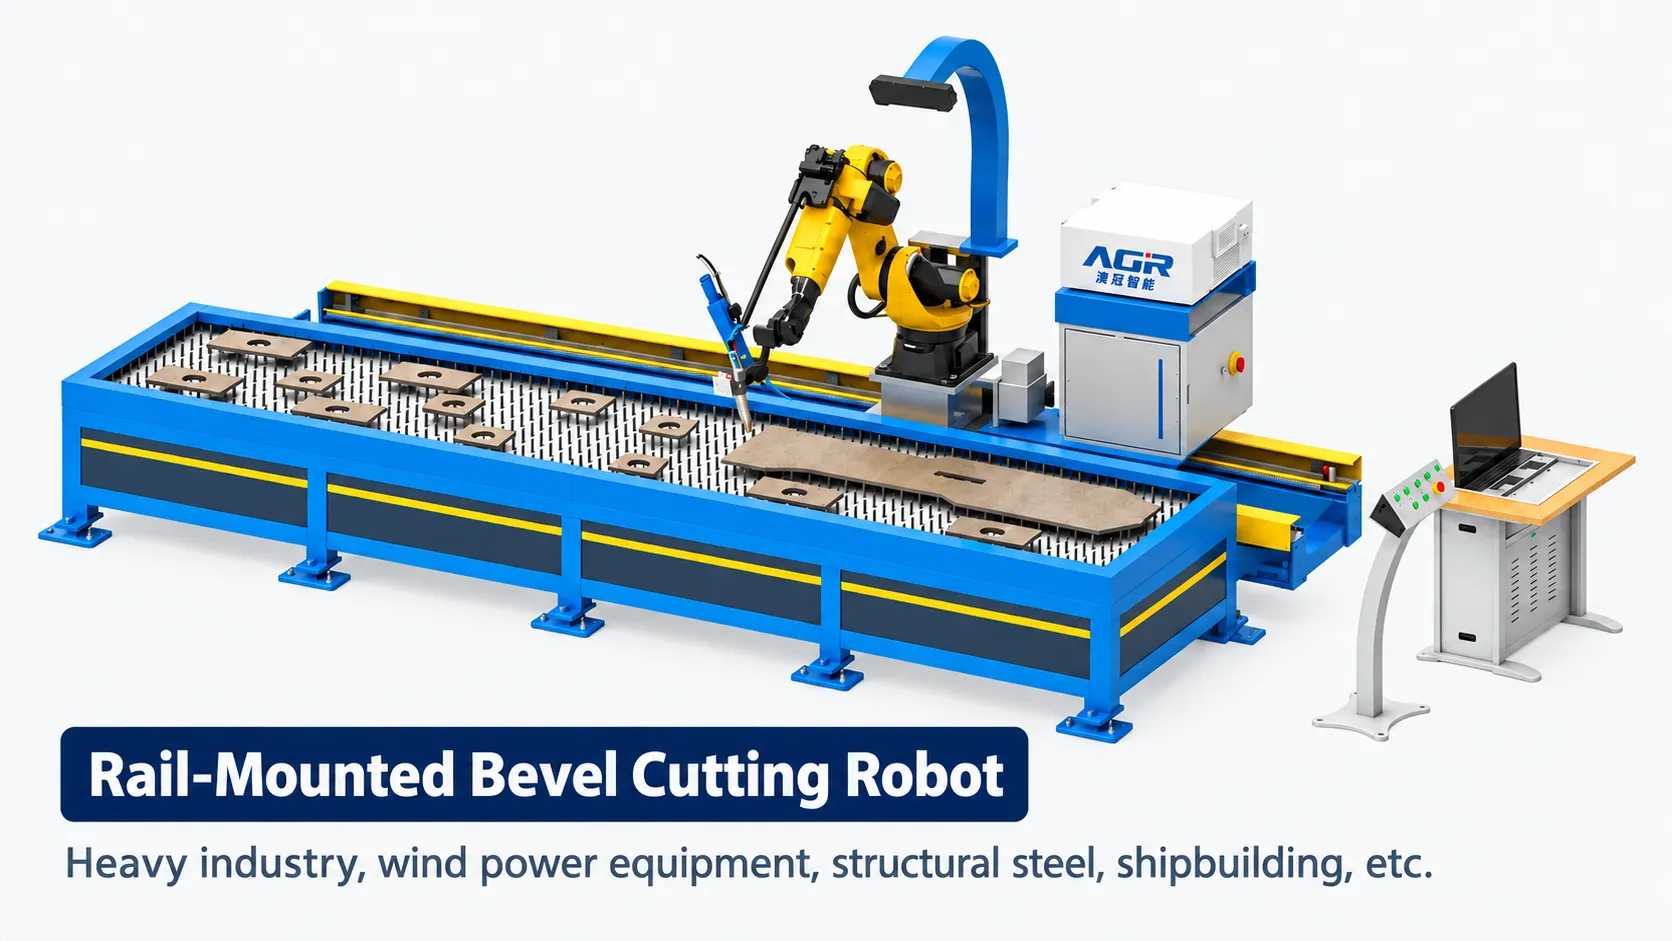
B. Procédé de pré-soudage indépendant

Automatisation du chanfreinage

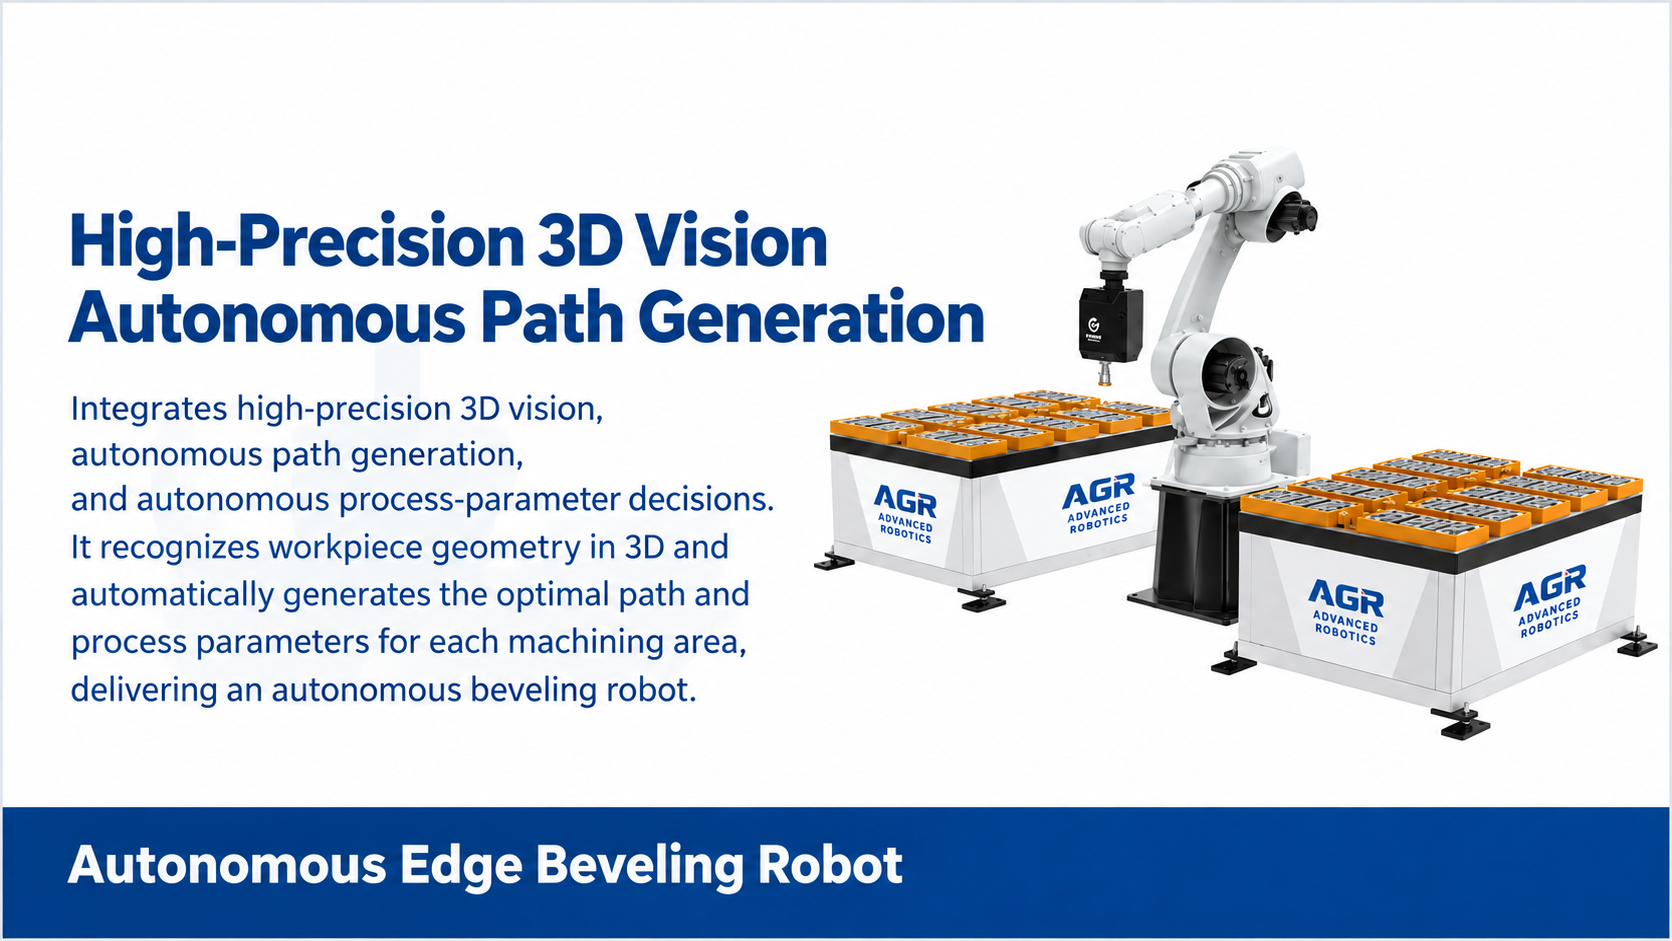
Un robot de chanfreinage Teachless qui assure la finition des bords grâce à la reconnaissance par vision 3D et à la génération de trajectoires adaptées à la géométrie de la pièce. Ce n'est pas un accessoire de la découpe de chanfreins.

Le coupage de chanfreins n'est pas une simple découpe

Le chanfreinage de préparation prépare les pièces pour l'assemblage et le soudage en aval. Le système reconnaît la géométrie de la pièce telle que construite, prépare le chanfrein et réduit la programmation manuelle répétée par pièce. Les résultats en matière de qualité et de productivité dépendent des conditions de la pièce.

  • Reconnaissance de la géométrie de la pièce telle que construite
  • Préparation des chanfreins et des bords
  • Réduction de la programmation manuelle répétée
  • Préparation pour l'assemblage et le soudage en aval
  • Réponse flexible sur différentes pièces

Coupage de chanfreins associant la vision 3D au robot

Un robot de découpe de chanfreins Teachless est un système de coupe qui associe la reconnaissance 3D de la pièce au mouvement du robot. Le robot ne se contente pas de couper — reconnaissance, planification, coupe et contrôle sont conçus comme un seul système.

Vision 3D pour la position et l'orientation globales de la pièce

Capture la position globale de la pièce, son orientation et son contour.

Mesure localisée de la position de coupe et de la géométrie de chanfrein

Confirme la localisation de la coupe et la géométrie du chanfrein au niveau de la zone de coupe.

Système de coupe

Préparation des chanfreins par oxycoupage.

Options d'axes externes

Ajouter des axes externes lorsque la portée ou l'orientation de la torche l'exige.

Génération automatique de trajectoire

Planifie les tâches de découpe et les trajectoires à partir des résultats de reconnaissance.

Contrôle intégré de la reconnaissance, de la génération de trajectoire et de la découpe

Relie la reconnaissance, la planification et l'exécution de coupe sous une même architecture de commande.

Les domaines d'application incluent les engins de construction, les équipements miniers, la charpente métallique de ponts, la construction navale et l'énergie éolienne. La production à l'unité, en forte mixité et faible volume, est également concernée.

Quand utiliser une configuration fixe ou à déplacement au sol

L'implantation est sélectionnée par application. Les caractéristiques sont liées à la configuration. Les caractéristiques d'une forme ne sont pas traitées comme spécification commune à tous les systèmes de chanfreinage.

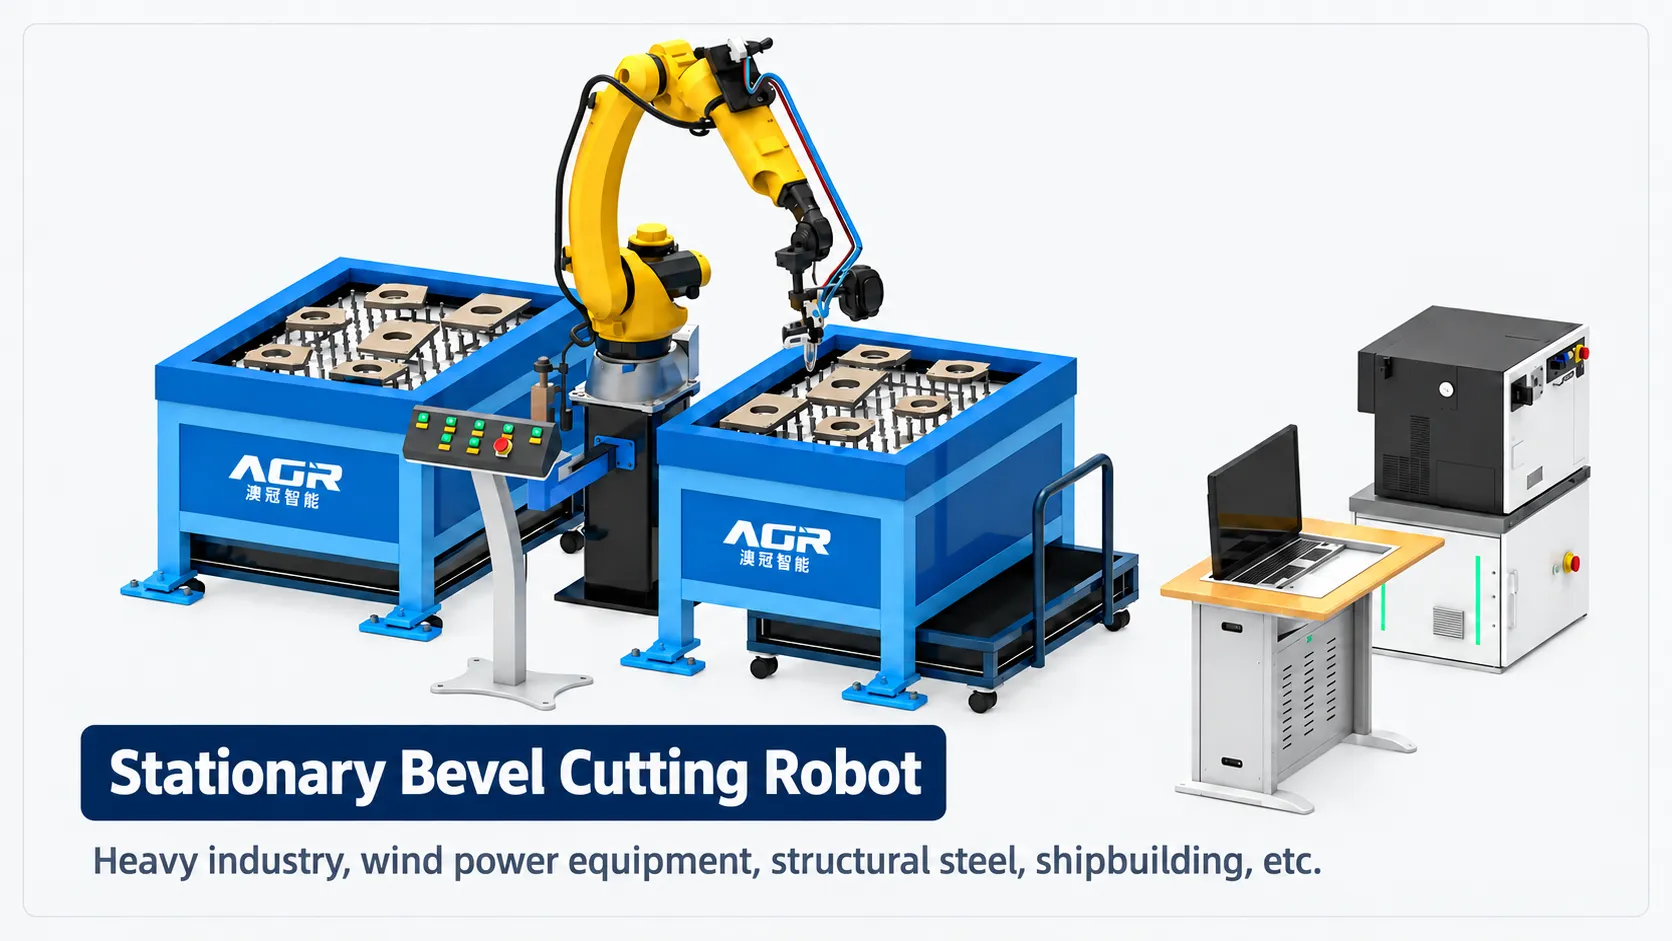
Fixed robotic bevel cutting system
Fixed robotic bevel cutting system. Stationary layout with a defined work envelope.
Floor-traveling robotic bevel cutting system
Floor-traveling robotic bevel cutting system. For wider work envelopes and flexible placement.

Chanfreinage robotisé à position fixe

Pour les zones de travail localisées

Adapté aux implantations compactes et aux postes à une ou deux stations. Les configurations fixes prennent en charge la visualisation en miroir, le traitement par lots, le démarrage en un clic et le traitement continu de plusieurs pièces.

Chanfreinage robotisé avec déplacement au sol

Grande enveloppe, haute flexibilité

Se déplace sur une zone plus large avec un mouvement coordonné à 7 axes. Utilise la planification de tâches et la visualisation, et peut traiter plusieurs pièces en lot. Adapté aux éléments de grande taille et aux sites où l'implantation change.

Pièces représentatives pour chanfreinage

La géométrie du chanfrein et la forme de la pièce varient selon l'application.

Representative robotic bevel cutting workpiece example 01
Bevel workpiece example 01. Distortion-prone workpieces and compound bevels are evaluated by configuration.
Representative robotic bevel cutting workpiece example 02
Bevel workpiece example 02. An example station layout matched to the production method.

Architectures représentatives et autres configurations

Les formes représentatives sont présentées en premier ; les autres sont listées ci-dessous. La configuration finale est définie à partir des conditions de la pièce.

Configuration fixe à double poste

Implantation fixe avec une enveloppe de travail définie. Implantations à poste unique ou double poste permettant un traitement en continu.

Déplacement au sol

Mouvement coordonné à 7 axes sur une large enveloppe. Pour les grandes pièces et les sites où le placement change.

Table alternée

Permet de préparer la pièce suivante pendant que la découpe est en cours — adapté aux changements fréquents.

Alimentation par rouleaux automatisée

Envisagé lorsque des éléments longs ou une alimentation continue sont nécessaires.

Exemples de configuration supplémentaires. Sélectionnés en fonction de la pièce et des conditions de production.

  • Poste de travail suspendu
  • Ligne multi-postes
  • Configuration à double poste en vis-à-vis sur rail au sol
  • Caméra globale fixe avec double poste de travail
  • Configuration pour pièces sujettes aux déformations
  • Découpe de chanfreins composés, incluant un périmètre de procédé élargi

Une logique en quatre étapes et une mise en œuvre en six phases

Le travail se déroule en quatre étapes : définition de la tâche, scan et localisation, reconnaissance et planification, et exécution de la coupe. Les six étapes ci-dessous transposent cette logique dans l'ordre de l'atelier.

01

Définition de la tâche

Définir quoi couper et quel chanfrein. Le positionnement de la pièce issu du flux en six étapes intervient ici.

02

Scan et localisation

Reconnaître la pièce complète et établir sa position et son orientation.

03

Reconnaissance et planification

Acquérir la géométrie du contour et du chanfrein, puis générer les emplacements de coupe et les trajectoires.

04

Exécution de coupe

Confirmer le programme, lancer le cycle et exécuter le chanfreinage au gaz.

01

Placer la pièce

Positionner la pièce cible selon la définition de la tâche.

02

Reconnaître la pièce complète

Scan et localisation : reconnaître la position, l'orientation et la forme. Utilise une architecture de vision distincte de la reconnaissance des nervures de soudage.

03

Acquérir la géométrie du contour et du chanfrein

Capturer les bords, les contours, la forme du chanfrein et les dimensions réelles.

04

Déterminer les emplacements de coupe

Reconnaissance et planification : définir les emplacements de coupe à partir des données acquises.

05

Générer la trajectoire de coupe

Générer une trajectoire adaptée à la géométrie du chanfrein et à la portée de la torche.

06

Confirmer, lancer et exécuter

Exécution de coupe. Confirmez le plan, lancez le cycle et exécutez automatiquement le chanfreinage au gaz.

Chanfreinage robotisé (gaz) — séquence complète du process

実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。

動画はクリック後に読み込み・再生します(自動再生なし)。

Reconnaissance de la pièce, préparation des contours et des chanfreins, génération de trajectoire, oxycoupage et usinage des chanfreins.

Reconnaissance par vision 3D et génération de trajectoire adaptée à la géométrie de la pièce

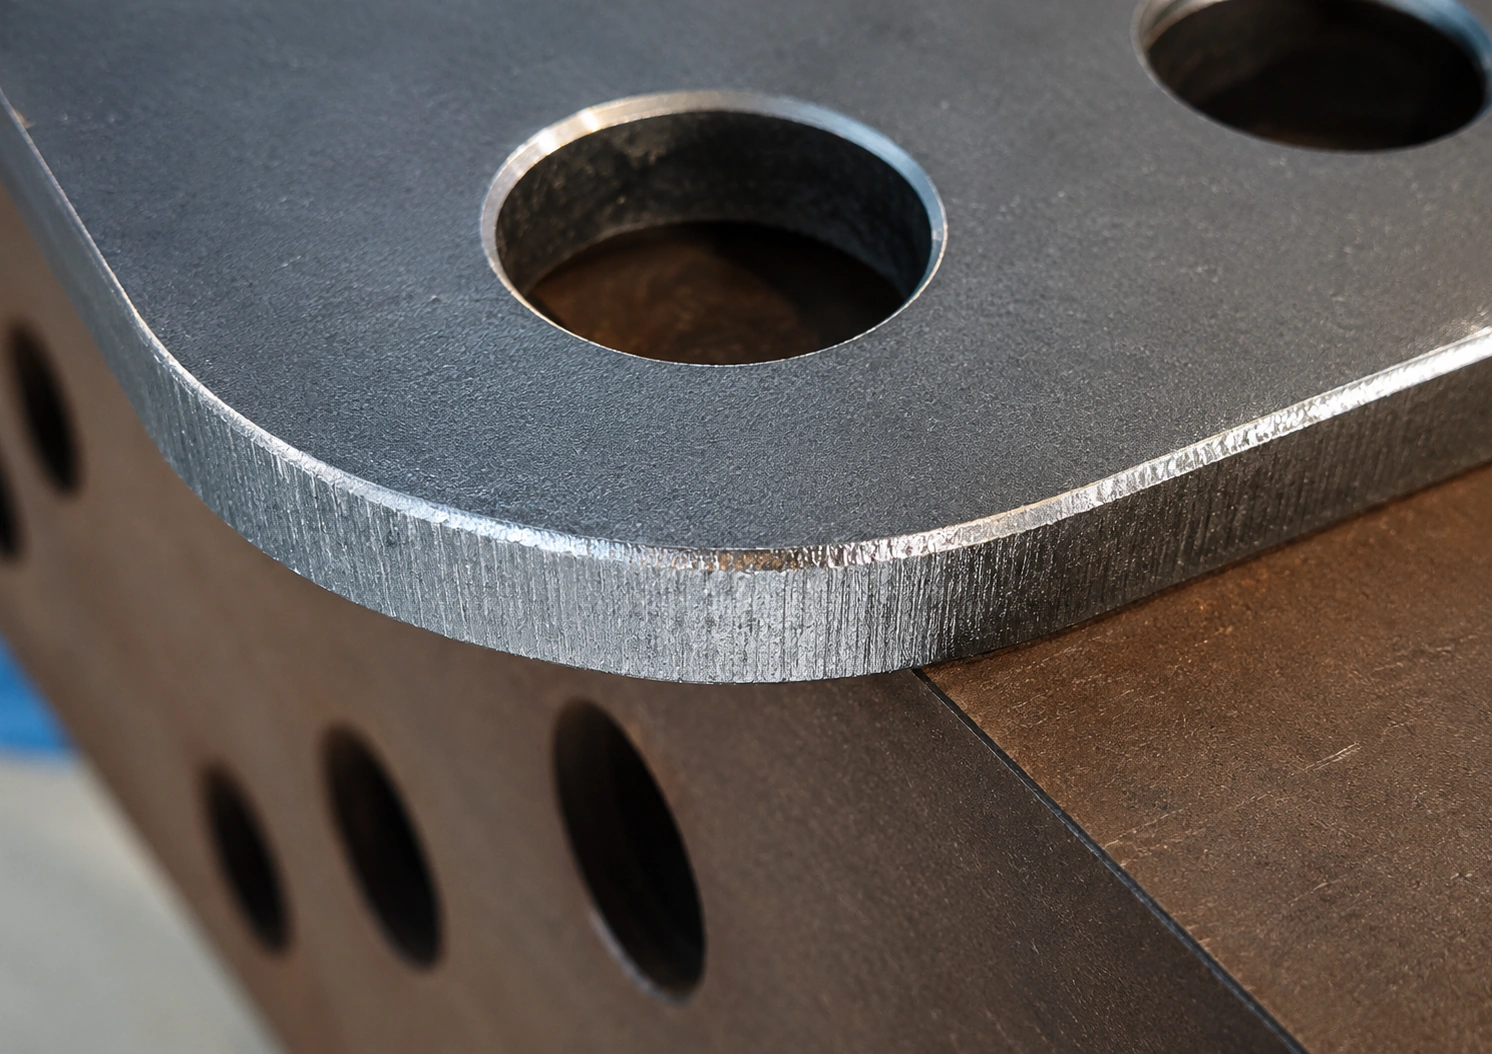
Un robot de chanfreinage Teachless automatise le chanfreinage par vision 3D. Il s'agit d'un processus indépendant avant soudage — pas d'un accessoire de la découpe de chanfreins. Il assure la finition des bords tels que les périmètres de trous, les contours extérieurs et les angles plutôt que de couper la géométrie du joint soudé.

Sur les configurations compatibles, le chanfreinage de bords libres peut inclure l'ébavurage automatisé comme étape secondaire. L'ébavurage est disponible comme processus d'accompagnement sur les configurations robot de chanfreinage compatibles. L'objectif principal est le chanfreinage.

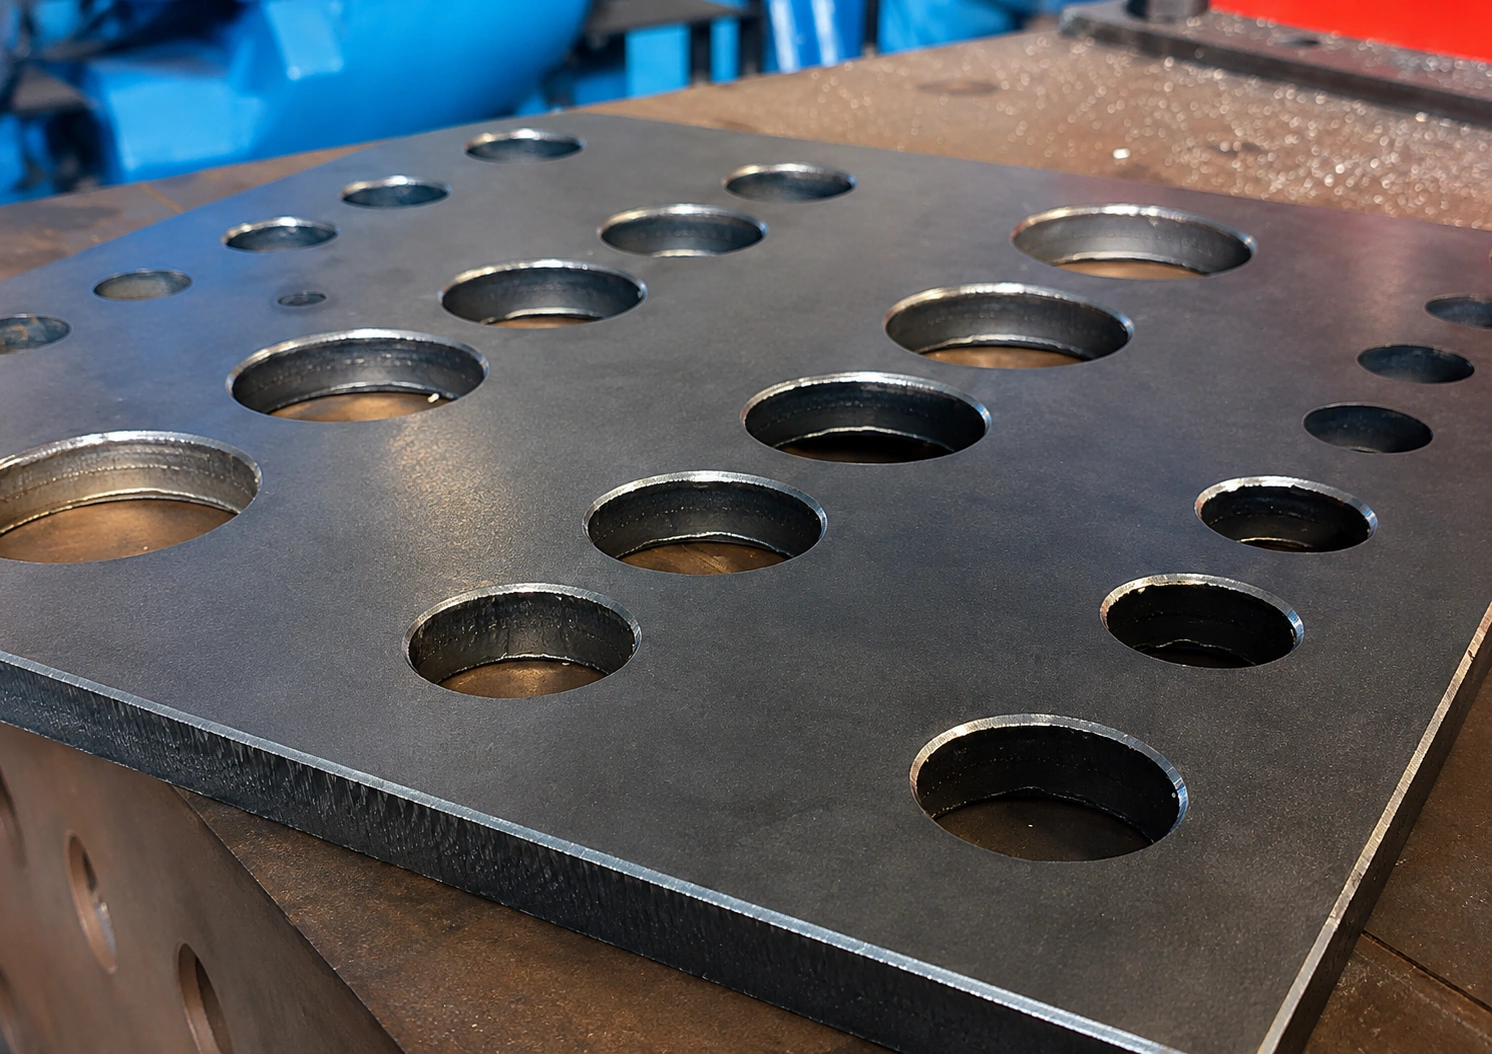
Chamfering example on an irregular workpiece
Chamfering on an irregular workpiece. 3D vision recognition and geometry-matched path generation follow complex contours.
Circular hole chamfering example
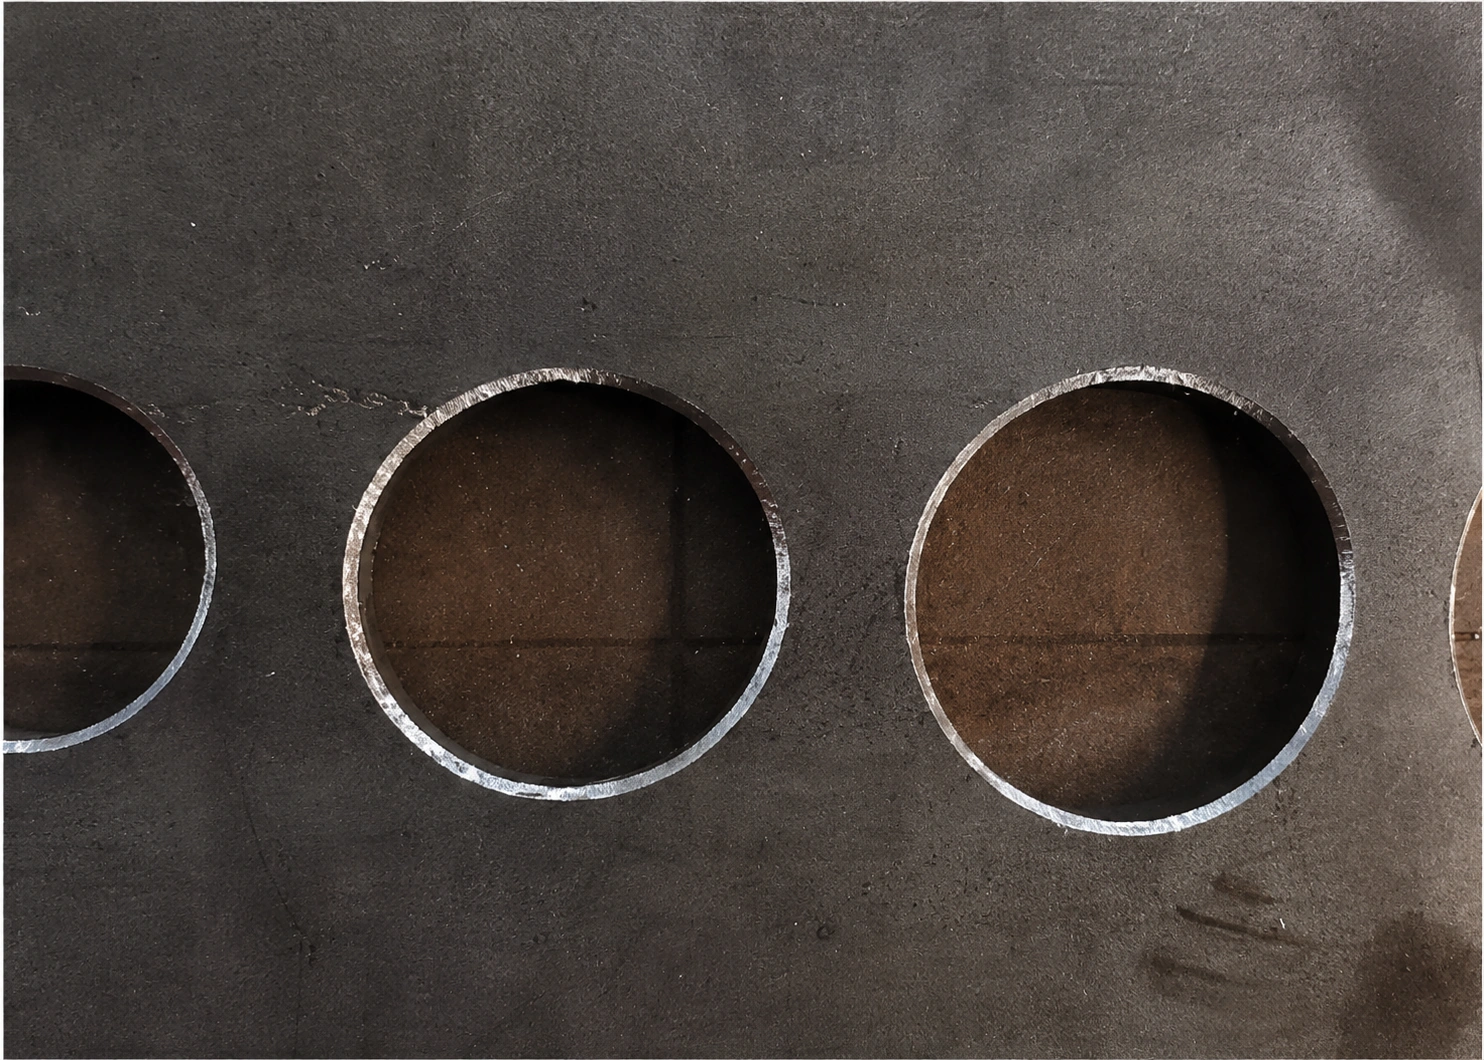
Chamfering around a circular hole. Arc paths are matched per workpiece.
Outer-edge chamfering example
Outer-edge and perimeter chamfering. Long straights and curves often mix in these zones.
Right-angle corner chamfering example
Right-angle corner chamfering. Path transitions are required at corners.

Reconnaissance, trajectoire, traitement et exploitation

Organisé en quatre groupes de capacités : reconnaissance et saisie, génération de trajectoire, traitement, et changement de série/exploitation.

Reconnaissance et saisie

Capturer la géométrie et accepter les données

Formes de pièces variées
Prend en charge les lignes droites, les arcs et les courbes.
Entrée 2D / 3D
Les formats DXF, DWG, STEP et IGS peuvent être utilisés comme entrées.

Génération de trajectoire

Générer des trajectoires sans recourir à l'apprentissage

Création autonome de trajectoire
Génère les trajectoires après confirmation des arêtes cibles. Ne présuppose pas d'apprentissage manuel par pièce.

Traitement

Suivi de la tête de coupe et traitement simultané

Tête de meulage conforme
Une configuration de tête qui prend en charge le comportement de suivi et la stabilité du procédé.
Traitement simultané
Des configurations permettant de traiter plusieurs pièces simultanément sont disponibles.

Changement de série et exploitation

Changement de série et montage/démontage

Interface opérateur simple
Une interface conçue pour une confirmation claire des tâches.
Changement de série rapide
Implantations qui rendent les changements de configuration pratiques lorsque les pièces changent.
Montage/démontage automatisés de l'outil et de la pièce
Les configurations compatibles peuvent inclure un montage/démontage pour réduire la manutention manuelle. L'applicabilité dépend de la pièce et de l'implantation de l'équipement.

Quelles formes le chanfreinage traite-t-il ?

Le chanfreinage à programme fixe suppose la répétition du même contour. Lorsque le diamètre des trous, le rayon, la longueur du périmètre ou les conditions d'angle changent selon la pièce, les trajectoires doivent être reconstruites. La reconnaissance et la génération de trajectoires adaptées à la géométrie sont conçues pour réduire cette charge.

Trous circulaires et angles arrondis

Zones d'arcs continus. Lorsque le diamètre ou le rayon du trou change, les trajectoires fixes nécessitent souvent une reprise des points. La géométrie réelle est capturée afin que les trajectoires d'arc puissent être adaptées.

Bords extérieurs

Lignes droites et courbes se côtoient, et les profils extérieurs changent selon la famille de pièces. L'apprentissage manuel du périmètre complet impose de nouveaux programmes à chaque changement de série.

Angles droits

Les angles nécessitent des transitions de trajectoire et d'attitude de tête. Les trajectoires fixes sont sujettes aux interférences ou à une finition incomplète dans ces zones.

Pièces irrégulières

Profils hors contours standard. La saisie du modèle et la reconnaissance du tel-que-construit sont combinées afin que les trajectoires suivent les bords de cette pièce.

Chamfering automation system overview
Chamfering automation system overview. Integrates 3D vision recognition, geometry-matched path generation, and a robot processing cell.

La vitesse, la précision, l'épaisseur de tôle et le temps de cycle dépendent de la pièce et des conditions du procédé.

En rapport : Automatisation du soudage robotisé à forte mixité · Cellules de soudage robotisé · Automatisation du chanfreinage Teachless dans une usine de pièces structurelles

Questions fréquentes

Un système robotisé fixe de découpe de chanfreins est une implantation stationnaire avec une enveloppe de travail définie. Des fonctions telles que la visualisation en miroir, le traitement par lots, le démarrage en un clic et le traitement continu de plusieurs pièces appartiennent aux configurations fixes. Un système robotisé de découpe de chanfreins mobile au sol se déplace sur une zone plus large avec un mouvement coordonné à 7 axes et une planification de tâches flexible. Aucune des deux configurations n'est une caméra de robot de soudage remontée pour la découpe.

Les cibles typiques incluent les pièces structurelles en tôles épaisses pour les engins de construction, les équipements miniers, la charpente métallique de ponts, la construction navale et l'énergie éolienne. La production à forte mixité et à faible volume, y compris les pièces uniques, est également concernée. Les pièces sujettes à la distorsion et les chanfreins composés sont évalués selon la configuration. La spécification finale dépend de la confirmation des conditions réelles des pièces. Le périmètre actuel se limite au découpage automatisé de chanfreins par oxycoupage uniquement.

Le coupage de chanfreins prépare la géométrie du joint pour le soudage. Le chanfreinage réalise la finition des bords, tels que les périmètres de trous et les contours extérieurs. Les deux sont des opérations avant soudage, mais elles sont différentes. L'ébavurage est une finition de bord secondaire, disponible sur certaines configurations compatibles du robot de chanfreinage — il n'est ni synonyme de coupage de chanfreins, ni de chanfreinage.

Il prend en charge diverses formes de pièces, notamment les lignes droites, les arcs et les courbes. Les exemples d'usinage incluent les trous circulaires, les angles arrondis, les bords extérieurs, les angles droits et les pièces irrégulières. Les entrées 2D/3D (DXF, DWG, STEP, IGS) sont prises en charge. Les formes difficiles à programmer avec des trajectoires fixes bénéficient le plus de la reconnaissance et de la génération de trajectoire adaptées à la géométrie de la pièce.

Sur les configurations robot de chanfreinage teachless compatibles, le chanfreinage de bords libres peut inclure l'ébavurage automatisé comme étape secondaire. L'objectif principal est le chanfreinage. L'ébavurage n'est pas un produit dédié et constitue un processus différent du chanfreinage.

Non. Le découpage et la préparation de chanfrein reconnaissent les contours et la géométrie de chanfrein ; la vision de soudage reconnaît les joints et les soudures candidates. Chacun est conçu pour ses conditions de pièce. Il ne s'agit pas d'un système de vision partagé où seul l'outil en bout de bras est changé.

Le périmètre actuel est le chanfreinage Teachless par oxycoupage uniquement. La découpe laser, la découpe plasma et les autres méthodes de découpe ne sont pas incluses.

Voir toutes les FAQ →

L'assistance se poursuit après l'installation.

AGR fournit un support technique à distance et sur site pour les systèmes livrés, incluant l'installation et la mise en service, la formation des opérateurs, la configuration du système, le dépannage, le support de maintenance et la montée en cadence de production. L'étendue du service est coordonnée selon la configuration du système, la région de livraison, les exigences du projet et l'accord de service convenu.

Service technique mondial

Support d'ingénierie et coordination technique pour les systèmes AGR livrés.

[email protected]

Bureau de représentation au Canada

Toronto, Ontario, Canada — coordination régionale de la communication et du service pour l'Amérique du Nord.

[email protected]

Bureau au Danemark

Incuba Navitas, Inge Lehmanns Gade 10, 6th Floor, DK-8000, Aarhus C, Denmark — communication régionale et coordination du service pour l'Europe.

+45 5376 5172
[email protected]

Disponibilité régionale des pièces : Les consommables courants et certaines pièces de rechange sélectionnées peuvent être stockés au niveau régional en fonction des systèmes installés et des exigences de service, afin de réduire les délais d'approvisionnement des pièces et de soutenir une réponse de maintenance plus rapide.

Commencer par une évaluation d'application de chanfreinage

La matière, l'épaisseur de tôle, la géométrie de chanfrein et les plans aident l'équipe commerciale mondiale à faire progresser l'évaluation technique.

Discuter du chanfreinage pour votre application Demander une évaluation de pièce