Zautomatyzować cięcie ukosów i fazowanie jako procesy przedspawalnicze.

Ukosowanie i fazowanie to różne procesy. AGR automatyzuje przygotowanie do spawania — nie samo spawanie. Obecny zakres to zautomatyzowane cięcie ukosów metodą cięcia gazowego. Fazowanie jest projektowane osobno jako robot do fazowania Teachless.

Cięcie ukosowe robotyczne (gazowe) — rozpoznawanie detalu i proces cięcia

Automatyzacja cięcia ukosów — nie dodatek do celi spawalniczej

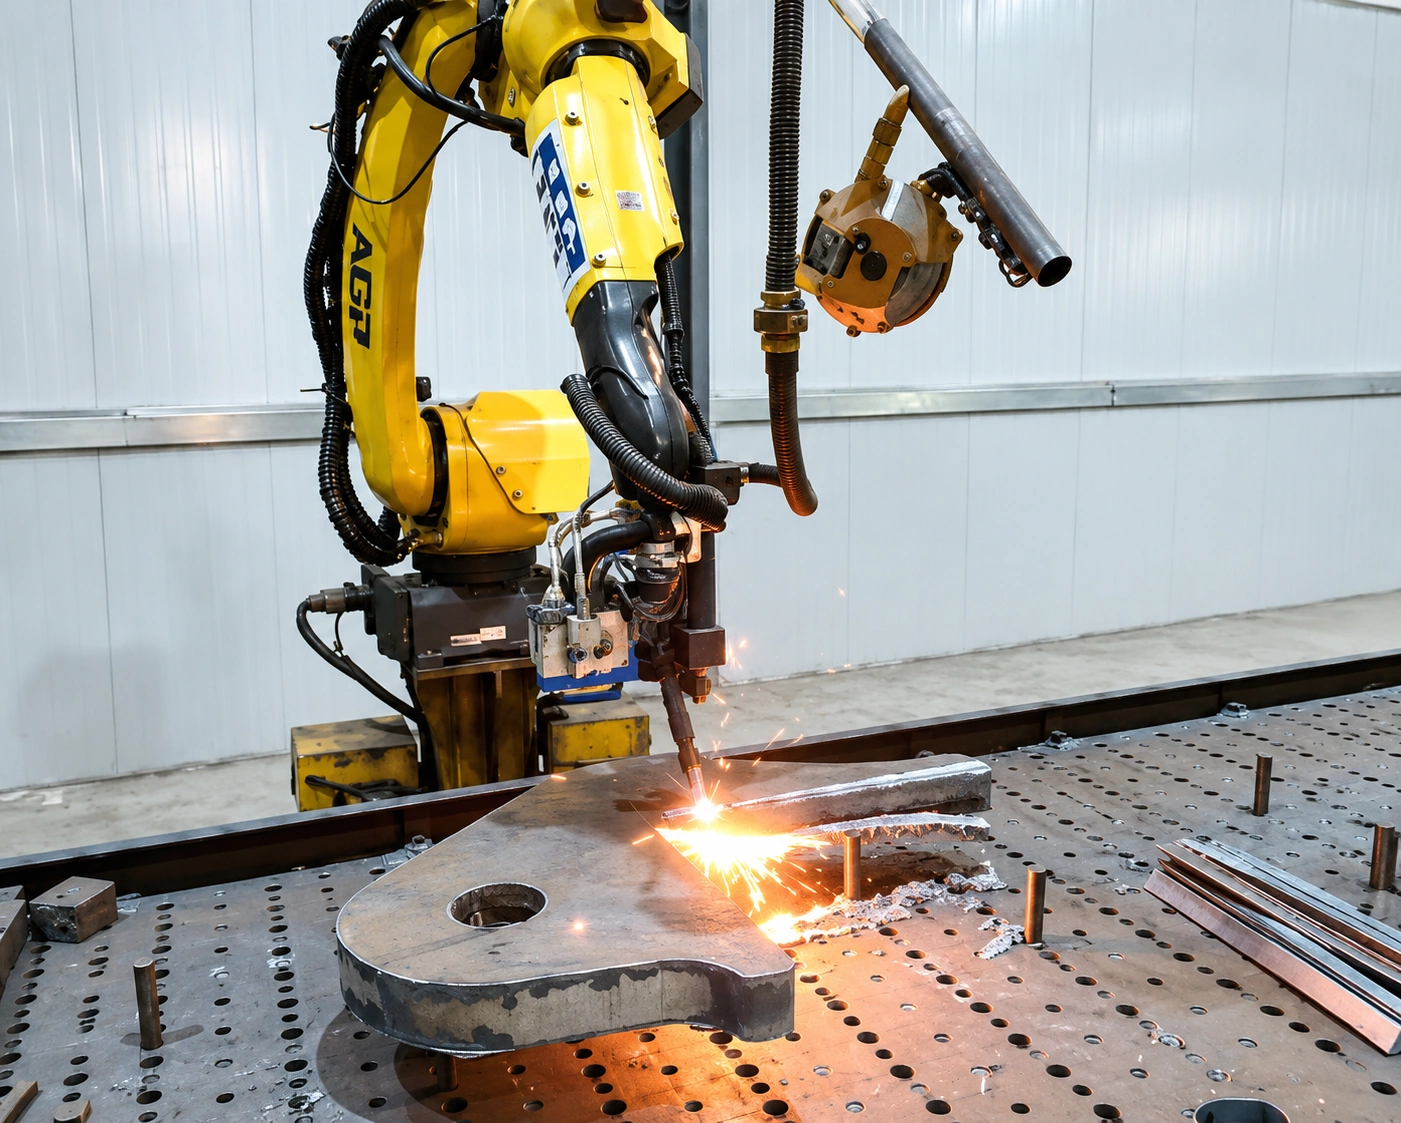
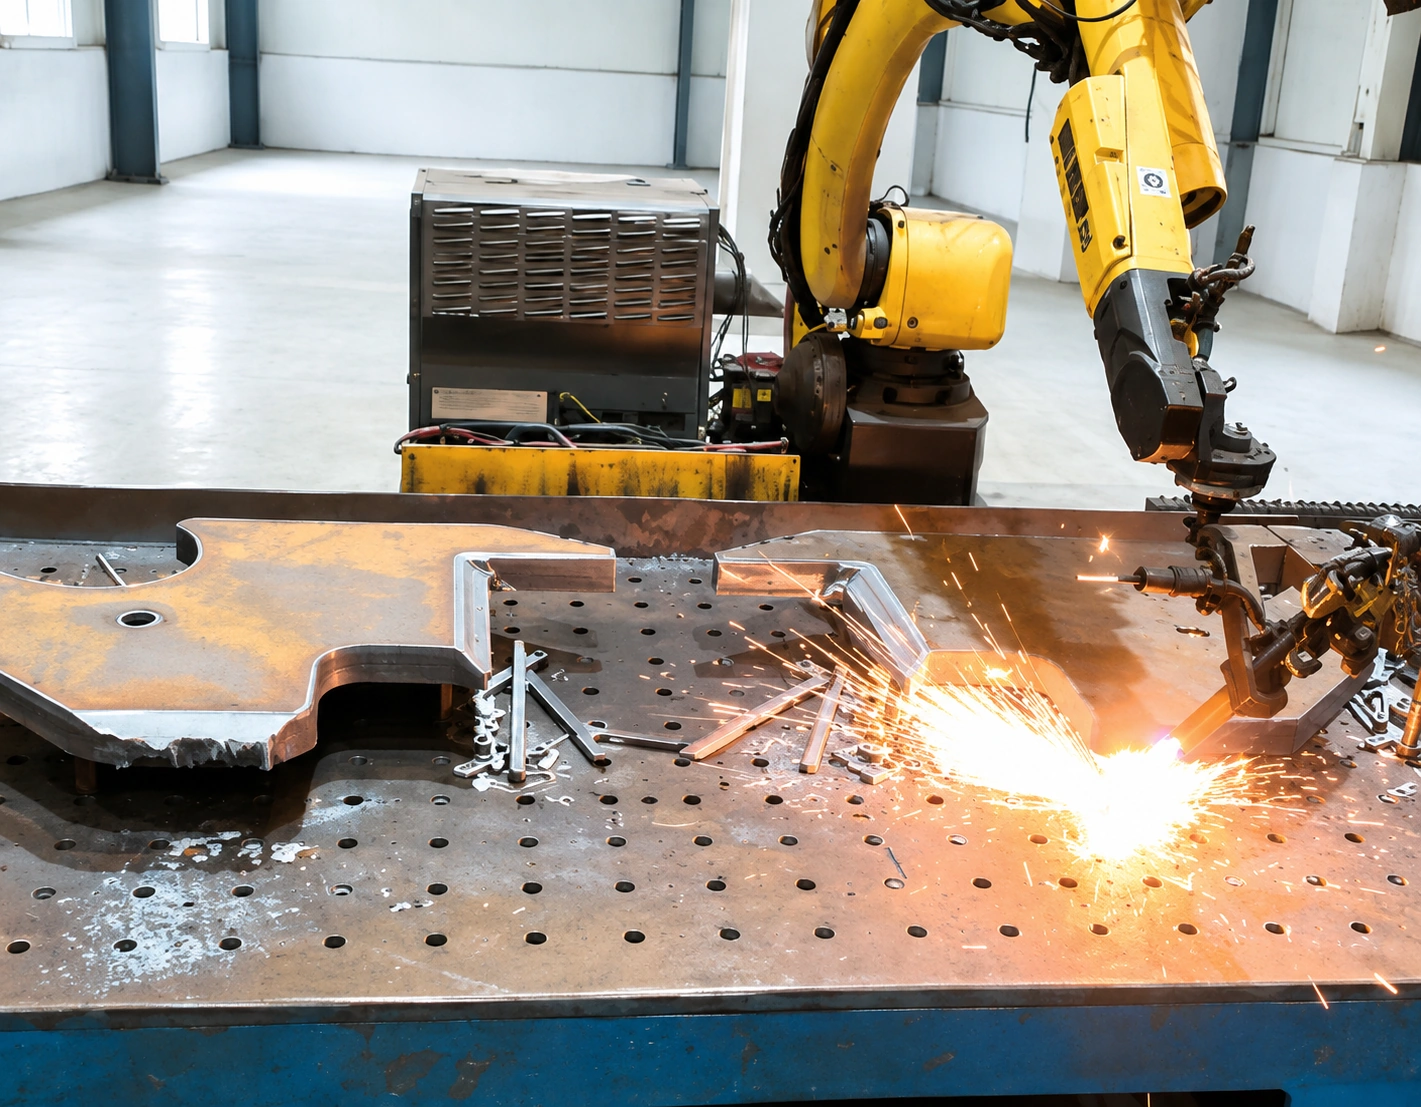
Cięcie ukosowe robotyczne (gazowe) automatyzuje przygotowanie ukosów metodą gazową jako odrębny proces. Nie wymaga instalacji celi spawalniczej.

Wizja spawalnicza wykrywa złącza i potencjalne miejsca spawania. Wizja do cięcia ukosów wykrywa krawędzie, kontury, geometrię ukosu i wymiary powykonawcze. Ponieważ cele detekcji są różne, architektura wizji jest projektowana oddzielnie od spawania. Nie jest to wspólny system, w którym wymienia się tylko narzędzie na ramieniu robota.

Ukosowanie i fazowanie to różne procesy.

Cięcie ukosów kształtuje połączenie spawane. Fazowanie wykańcza krawędzie. Kompatybilne konfiguracje robota do fazowania mogą również usuwać zadziory, ale te trzy procesy nie są zamienne.

A. Zrobotyzowane cięcie ukosowe

Cięcie ukosowe robotyczne

Rozpoznaje kontury i geometrię ukosowania na elementach konstrukcyjnych z blachy grubej, a następnie generuje ścieżki cięcia gazowego do przygotowania ukosowania. Stosowane w warunkach produkcji fabrycznej.
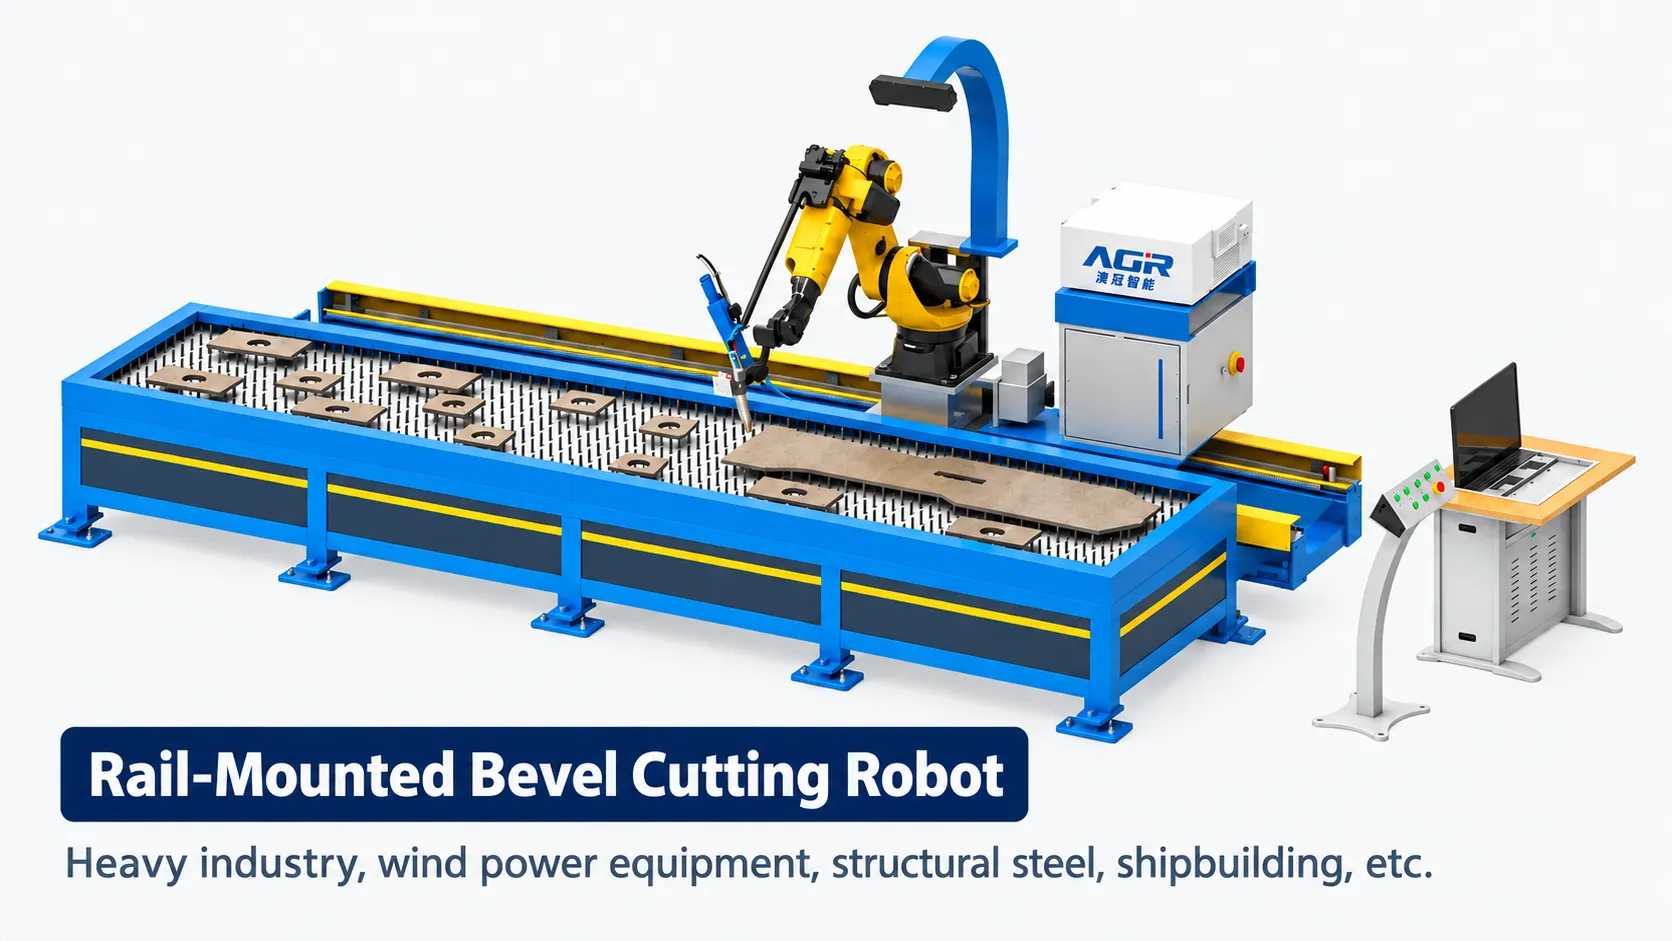
B. Niezależny proces przedspawalniczy

Automatyzacja fazowania

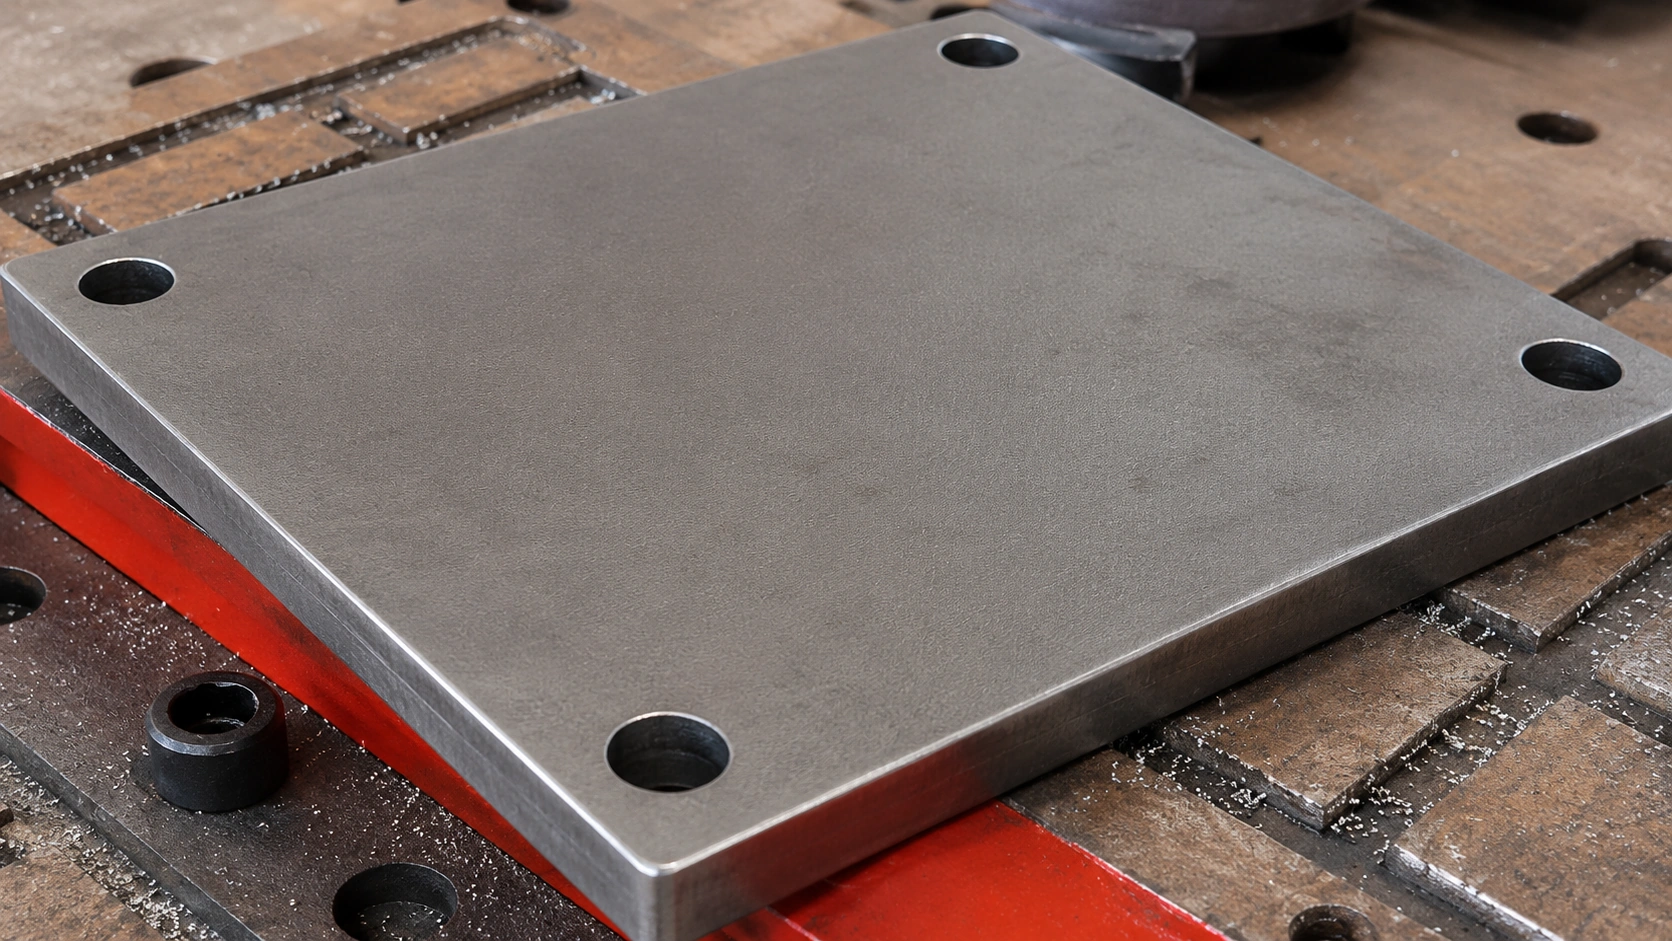
Robot do fazowania Teachless, który wykańcza krawędzie za pomocą rozpoznawania wizyjnego 3D i generowania ścieżek dopasowanych do geometrii przedmiotu obrabianego. Nie jest dodatkiem do cięcia ukosowego.

Cięcie ukosów to nie izolowany proces cięcia

Cięcie ukosów przygotowuje detale do dalszego pasowania i spawania. System rozpoznaje rzeczywistą geometrię detalu, przygotowuje ukos i ogranicza powtarzalne ręczne programowanie każdego detalu. Wyniki jakości i wydajności zależą od warunków detalu.

  • Rozpoznawanie rzeczywistej geometrii elementu obrabianego
  • Przygotowanie ukosów i krawędzi
  • Ograniczenie powtarzalnego programowania ręcznego
  • Przygotowanie do montażu detali i spawania w dalszych etapach
  • Elastyczna reakcja na różne przedmioty obrabiane

Ukosowanie łączące wizję 3D z robotem

Robot do cięcia ukosowego Teachless to system cięcia, który łączy rozpoznawanie 3D detalu z ruchem robota. Robot nie tylko tnie — rozpoznawanie, planowanie, cięcie i sterowanie są zaprojektowane jako jeden system.

Wizja 3D do ogólnego określania położenia i orientacji detalu

Rejestruje ogólną pozycję, orientację i kontur elementu.

Pomiar lokalnej pozycji cięcia i geometrii ukosowania

Potwierdza lokalizację cięcia i geometrię ukosowania w strefie cięcia.

System cięcia

Przygotowanie ukosów metodą cięcia gazowego.

Opcje osi zewnętrznych

Dodaj osie zewnętrzne, gdy wymaga tego zasięg lub orientacja palnika.

Automatyczne generowanie ścieżki

Planuje zadania cięcia i ścieżki na podstawie wyników rozpoznawania.

Zintegrowane sterowanie rozpoznawaniem, generowaniem ścieżki i cięciem

Łączy rozpoznawanie, planowanie i wykonanie cięcia w ramach jednej architektury sterowania.

Kierunki zastosowań obejmują maszyny budowlane, urządzenia górnicze, konstrukcje stalowe mostów, przemysł stoczniowy i energetykę wiatrową. W zakresie jest również produkcja jednostkowa o dużej różnorodności i małych seriach.

Kiedy stosować wersję stacjonarną, a kiedy jezdną podłogową

Układ jest dobierany indywidualnie do zastosowania. Funkcje są przypisane do konfiguracji. Funkcje jednej wersji nie są traktowane jako wspólna specyfikacja dla każdego systemu ukosowania.

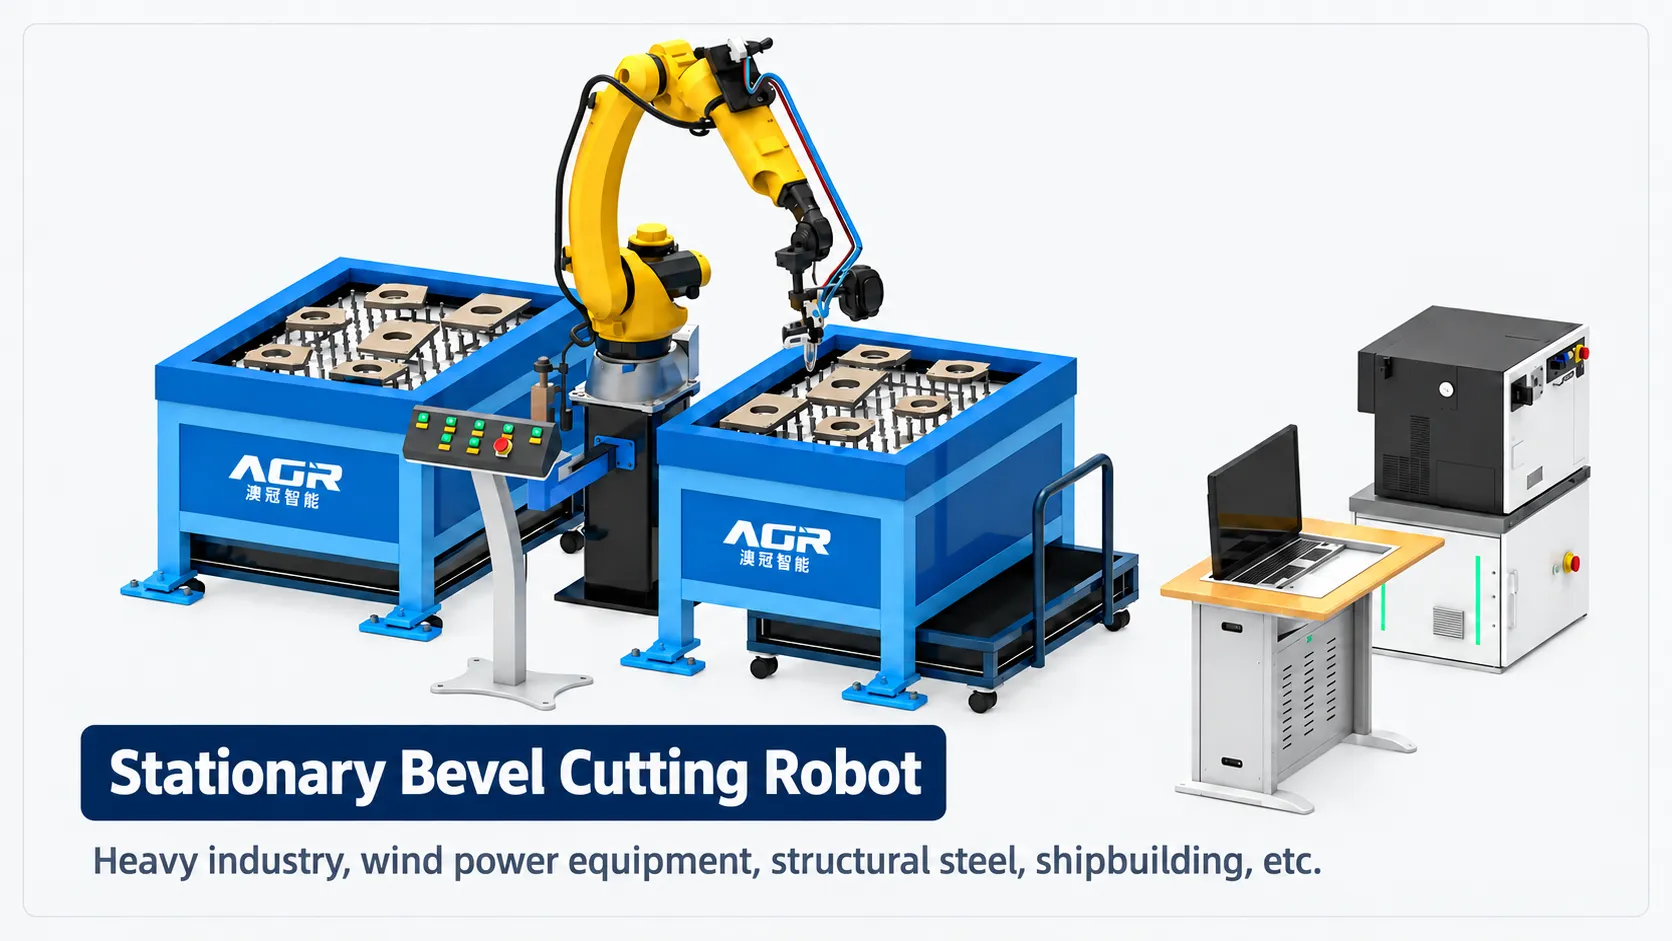
Fixed robotic bevel cutting system
Fixed robotic bevel cutting system. Stationary layout with a defined work envelope.
Floor-traveling robotic bevel cutting system
Floor-traveling robotic bevel cutting system. For wider work envelopes and flexible placement.

Stacjonarne zrobotyzowane cięcie ukosowe

Dla wydzielonych obszarów roboczych

Odpowiednie do kompaktowych układów i stanowisk jedno- lub dwustanowiskowych. Stałe konfiguracje umożliwiają wizualizację lustrzaną, obróbkę wsadową, uruchamianie jednym przyciskiem i ciągłą obróbkę wielu detali.

Zrobotyzowane cięcie ukosowe z przesuwem po posadzce

Szeroki obszar roboczy, wysoka elastyczność

Porusza się po większym obszarze dzięki skoordynowanemu ruchowi 7-osiowemu. Wykorzystuje planowanie zadań i wizualizację oraz może obrabiać wiele elementów partiami. Odpowiedni dla dużych elementów i stanowisk, gdzie zmienia się rozmieszczenie.

Reprezentatywne detale do cięcia ukosowego

Geometria ukosu i kształt detalu różnią się w zależności od zastosowania.

Representative robotic bevel cutting workpiece example 01
Bevel workpiece example 01. Distortion-prone workpieces and compound bevels are evaluated by configuration.
Representative robotic bevel cutting workpiece example 02
Bevel workpiece example 02. An example station layout matched to the production method.

Reprezentatywne architektury i inne układy

Najpierw przedstawiono formy reprezentatywne; pozostałe wymieniono poniżej. Konfiguracja końcowa jest ustalana na podstawie warunków detalu.

Stała konfiguracja dwustanowiskowa

Układ stacjonarny ze zdefiniowaną strefą roboczą. Układy jedno- lub dwustanowiskowe umożliwiające ciągłą obróbkę.

Z przesuwem po posadzce

Skoordynowany ruch 7-osiowy w szerokim zakresie roboczym. Dla dużych elementów konstrukcyjnych i stanowisk, gdzie zmienia się umiejscowienie.

Stół przemienny

Umożliwia przygotowanie następnego detalu w trakcie cięcia — sprawdza się przy częstych przezbrojeniach.

Zautomatyzowany posuw rolkowy

Rozważane, gdy wymagane są długie elementy lub ciągłe podawanie.

Dodatkowe przykłady konfiguracji. Dobierane odpowiednio do przedmiotu obrabianego i warunków produkcji.

  • Stanowisko górne
  • Linia wielostanowiskowa
  • Układ dwóch naprzeciwległych stanowisk z jazdą po posadzce
  • Stała kamera globalna z dwoma stanowiskami roboczymi
  • Konfiguracja dla detali podatnych na odkształcenia
  • Cięcie złożonych fazek, w tym szerszy zakres procesu

Logika czteroetapowa i sześciokrokowe wdrożenie

Praca przebiega w czterech etapach: definicja zadania, skanowanie i lokalizacja, rozpoznanie i planowanie oraz wykonanie cięcia. Poniższe sześć kroków odwzorowuje tę logikę w kolejności realizacji na hali produkcyjnej.

01

Definicja zadania

Określ, co ciąć i jaki ukos. Umiejscowienie detalu z sześcioetapowego przepływu należy do tego kroku.

02

Skanowanie i lokalizacja

Rozpoznaje cały detal i określa jego położenie oraz orientację.

03

Rozpoznawanie i planowanie

Pozyskanie geometrii konturu i ukosu, a następnie wygenerowanie miejsc cięcia i ścieżek.

04

Realizacja cięcia

Potwierdź plan, rozpocznij cykl i wykonaj gazowe cięcie ukosowania.

01

Umieść detal

Ustaw detal docelowy zgodnie z definicją zadania.

02

Rozpoznawanie całego detalu

Skanowanie i lokalizacja: rozpoznawanie pozycji, orientacji i kształtu. Wykorzystuje architekturę wizyjną odmienną od rozpoznawania żeber do spawania.

03

Pozyskanie geometrii konturu i ukosu

Rejestruje krawędzie, kontury, kształt ukosowania i wymiary powykonawcze.

04

Określ miejsca cięcia

Rozpoznawanie i planowanie: wyznaczanie miejsc cięcia na podstawie zebranych danych.

05

Generowanie ścieżki cięcia

Generowanie ścieżki dopasowanej do geometrii ukosu i zasięgu palnika.

06

Potwierdź, rozpocznij i wykonaj

Realizacja cięcia. Potwierdź plan, uruchom cykl i automatycznie wykonaj gazowe cięcie ukosów.

Cięcie ukosowe robotyczne (gazowe) — pełna sekwencja procesu

実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。

動画はクリック後に読み込み・再生します(自動再生なし)。

Rozpoznanie elementu obrabianego, przygotowanie konturu i ukosowania, generowanie ścieżki, cięcie gazowe i obróbka ukosowania.

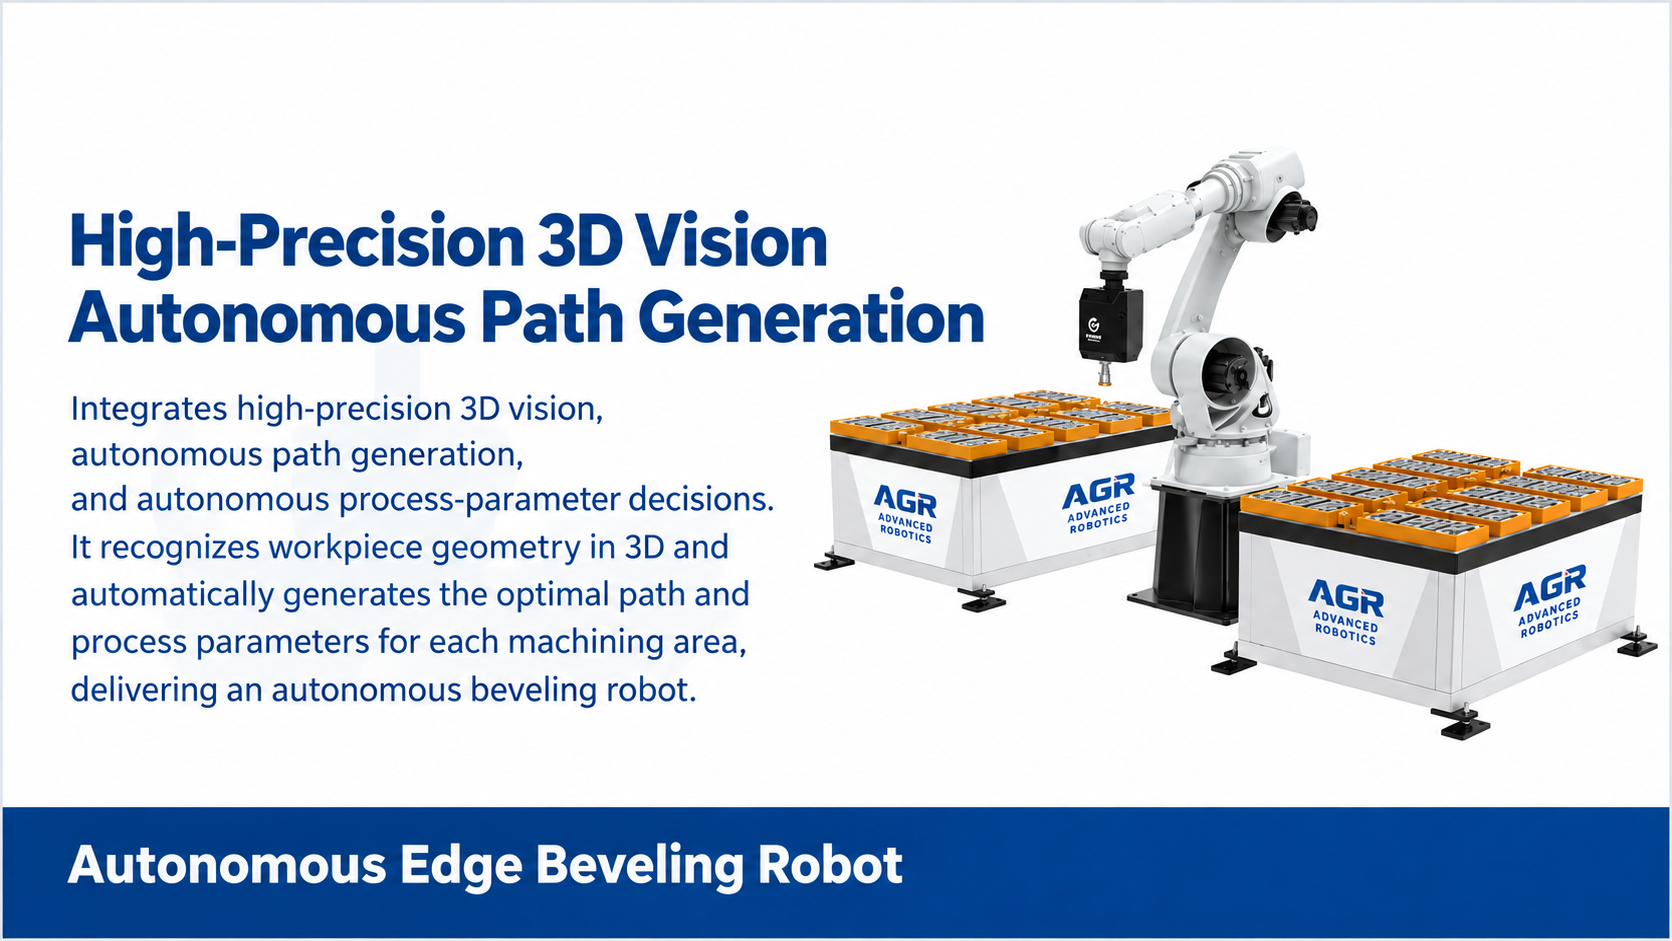
Rozpoznawanie wizyjne 3D i generowanie ścieżki dopasowane do geometrii detalu

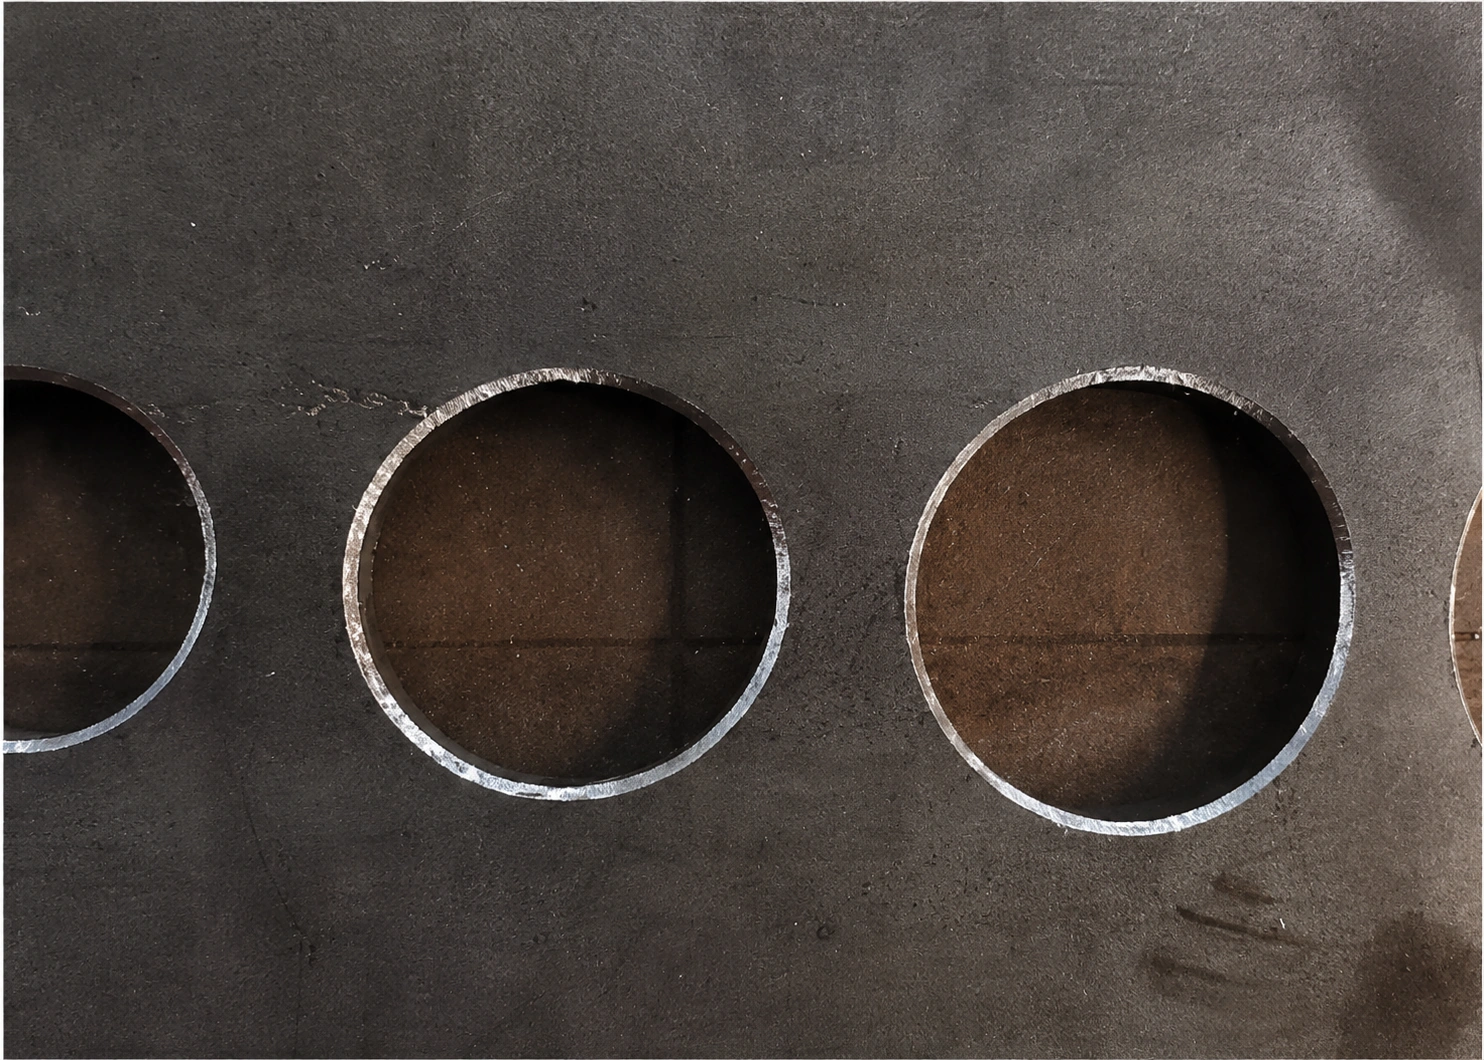
Robot do fazowania Teachless automatyzuje fazowanie za pomocą wizji 3D. Jest to niezależny proces przedspawalniczy — nie dodatek do cięcia ukosowego. Wykańcza krawędzie takie jak obwody otworów, kontury zewnętrzne i narożniki, a nie geometrię połączeń spawanych.

W kompatybilnych konfiguracjach fazowanie swobodnych krawędzi może obejmować zautomatyzowane usuwanie zadziorów jako krok wtórny. Usuwanie zadziorów jest dostępne jako proces towarzyszący w kompatybilnych konfiguracjach robotów do fazowania. Głównym celem jest fazowanie.

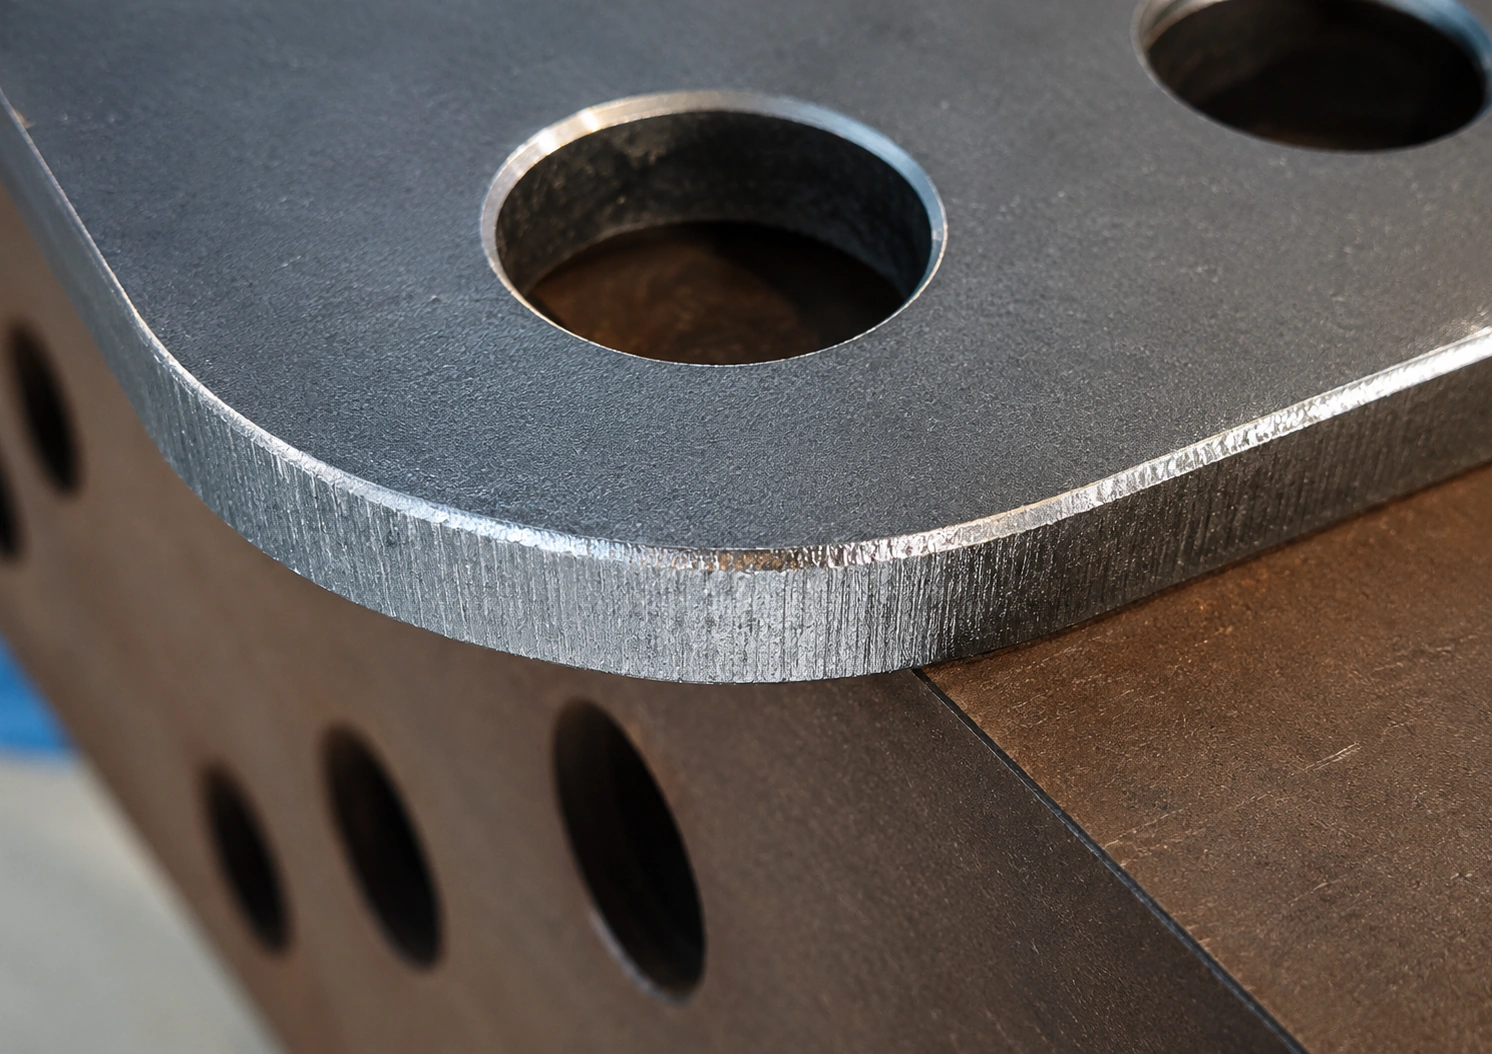
Chamfering example on an irregular workpiece
Chamfering on an irregular workpiece. 3D vision recognition and geometry-matched path generation follow complex contours.
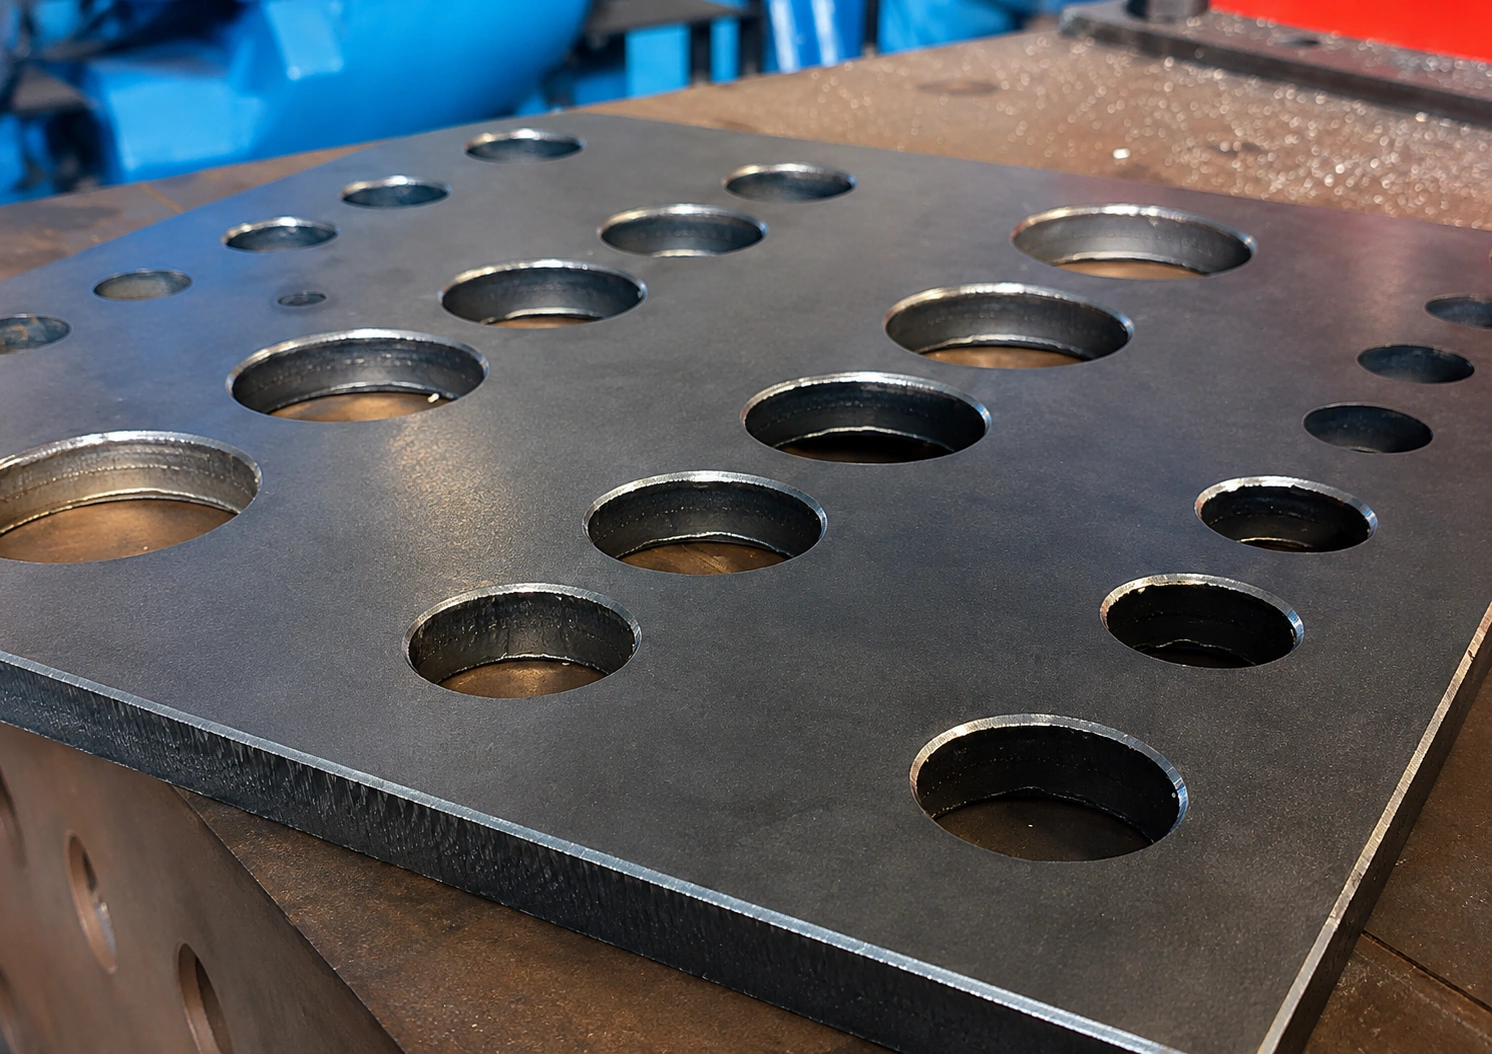
Circular hole chamfering example
Chamfering around a circular hole. Arc paths are matched per workpiece.
Outer-edge chamfering example
Outer-edge and perimeter chamfering. Long straights and curves often mix in these zones.
Right-angle corner chamfering example
Right-angle corner chamfering. Path transitions are required at corners.

Rozpoznawanie, ścieżka, obróbka i obsługa

Podzielone na cztery grupy funkcjonalności: rozpoznawanie i wprowadzanie danych, generowanie ścieżki, obróbka oraz przezbrojenia/obsługa.

Rozpoznawanie i wprowadzanie danych

Rejestruj geometrię i zatwierdzaj dane

Różnorodne kształty detali
Obsługuje odcinki proste, łuki i krzywe.
Dane wejściowe 2D / 3D
DXF, DWG, STEP i IGS mogą być używane jako dane wejściowe.

Generowanie ścieżki

Twórz ścieżki bez nauczania robota

Autonomiczne tworzenie ścieżki
Generuje ścieżki po potwierdzeniu docelowych krawędzi. Nie zakłada ręcznego nauczania dla każdego detalu.

Obróbka

Śledzenie głowicy i obróbka równoległa

Głowica szlifierska z kompensacją
Konfiguracja głowicy obsługująca zachowanie nadążne i stabilność procesu.
Przetwarzanie równoległe
Dostępne są konfiguracje obsługujące wiele detali jednocześnie.

Przezbrojenie i obsługa

Przezbrojenie oraz mocowanie i demontaż

Prosty interfejs operatora
Interfejs zaprojektowany do wyraźnego potwierdzania zadań.
Szybkie przezbrojenie
Układy umożliwiające praktyczne zmiany przezbrojenia przy zmianie elementów.
Zautomatyzowany montaż/demontaż narzędzia i detalu
Kompatybilne konfiguracje mogą obejmować mocowanie i demontaż w celu ograniczenia ręcznego przenoszenia. Zastosowanie zależy od detalu i układu urządzenia.

Jakie kształty obejmuje ukosowanie?

Fazowanie ze stałym programem zakłada powtarzanie tego samego konturu. Gdy średnica otworu, promień, długość obwodu lub warunki naroży zmieniają się w zależności od detalu, trajektorie trzeba tworzyć od nowa. Rozpoznawanie i generowanie trajektorii dopasowanych do geometrii mają na celu zmniejszenie tego obciążenia.

Otwory okrągłe i zaokrąglone narożniki

Strefy ciągłych łuków. Gdy średnica lub promień otworu się zmienia, stałe trajektorie często wymagają korekty punktów. Geometria rzeczywista jest rejestrowana, aby ścieżki łuku mogły być dopasowane.

Krawędzie zewnętrzne

Odcinki proste i łuki występują naprzemiennie, a profile zewnętrzne zmieniają się w zależności od rodziny detali. Ręczne nauczanie pełnego obrysu wymaga dodawania programów przy każdej zmianie przezbrojenia.

Naroża pod kątem prostym

Narożniki wymagają przejść ścieżki i zmiany orientacji głowicy. Stałe ścieżki są w tych strefach podatne na kolizje lub niepełne wykończenie.

Elementy o nieregularnych kształtach

Profile poza standardowymi konturami. Wprowadzanie modelu i rozpoznawanie stanu rzeczywistego są łączone, aby ścieżki podążały za krawędziami tego detalu.

Chamfering automation system overview
Chamfering automation system overview. Integrates 3D vision recognition, geometry-matched path generation, and a robot processing cell.

Prędkość, dokładność, grubość blachy i czas cyklu zależą od detalu i warunków procesu.

Powiązane: Automatyzacja zrobotyzowanego spawania o wysokiej różnorodności · Gniazda spawania robotycznego · Automatyzacja cięcia ukosowego Teachless w fabryce elementów konstrukcyjnych

Najczęściej zadawane pytania

Stacjonarny zrobotyzowany system cięcia ukosowego to stacjonarny układ o zdefiniowanej przestrzeni roboczej. Funkcje takie jak wizualizacja lustrzana, przetwarzanie wsadowe, uruchamianie jednym przyciskiem i ciągłe przetwarzanie wielu detali należą do konfiguracji stacjonarnych. Zrobotyzowany system cięcia ukosowego jeżdżący po podłodze przemieszcza się po większym obszarze ze skoordynowanym ruchem 7-osiowym i elastycznym planowaniem zadań. Żadna z tych konfiguracji nie jest kamerą robota spawalniczego przerobioną do cięcia.

Typowe zastosowania obejmują grubościenne elementy konstrukcyjne dla maszyn budowlanych, sprzętu górniczego, konstrukcji stalowych mostów, przemysłu stoczniowego i energetyki wiatrowej. Produkcja jednostkowa o dużym zróżnicowaniu i małej wielkości serii również wchodzi w zakres. Elementy podatne na odkształcenia i ukosowania złożone są oceniane indywidualnie pod kątem konfiguracji. Ostateczna specyfikacja zależy od potwierdzenia rzeczywistych warunków elementu. Aktualny zakres obejmuje wyłącznie zautomatyzowane cięcie ukosów metodą cięcia gazowego.

Cięcie ukosów przygotowuje geometrię połączenia do spawania. Fazowanie wykańcza krawędzie, takie jak obwody otworów i kontury zewnętrzne. Oba to procesy przedspawalnicze, ale różnią się. Usuwanie zadziorów to dodatkowe wykończenie krawędzi dostępne w kompatybilnych konfiguracjach robota do fazowania — nie jest tożsame z cięciem ukosów ani fazowaniem.

Obsługuje różnorodne kształty detali, w tym linie proste, łuki i krzywe. Przykłady obróbki obejmują otwory okrągłe, zaokrąglone narożniki, krawędzie zewnętrzne, narożniki proste i detale o nieregularnych kształtach. Obsługiwane są dane wejściowe 2D/3D (DXF, DWG, STEP, IGS). Kształty trudne do zaprogramowania stałymi ścieżkami najbardziej korzystają z rozpoznawania i generowania ścieżek dopasowanych do geometrii detalu.

W kompatybilnych konfiguracjach robotów do fazowania teachless fazowanie swobodnych krawędzi może obejmować zautomatyzowane usuwanie zadziorów jako krok wtórny. Głównym celem jest fazowanie. Usuwanie zadziorów nie jest dedykowanym produktem i stanowi inny proces niż cięcie ukosowe.

Nie. Cięcie i przygotowanie rowka rozpoznają kontury i geometrię rowka; wizja spawalnicza rozpoznaje połączenia i potencjalne miejsca spoin. Każda z nich jest zaprojektowana pod warunki swojego detalu. To nie jest wspólny system wizyjny, w którym wymienia się tylko narzędzie na końcu ramienia.

Aktualny zakres obejmuje wyłącznie bezprogramowe cięcie ukosowania metodą gazową. Cięcie laserowe, cięcie plazmowe i inne metody cięcia nie wchodzą w zakres.

Zobacz wszystkie FAQ →

Wsparcie jest kontynuowane po instalacji.

AGR zapewnia zdalne i na miejscu wsparcie techniczne dla dostarczonych systemów, w tym instalację i uruchomienie, szkolenie operatorów, konfigurację systemu, rozwiązywanie problemów, wsparcie w utrzymaniu i rozruch produkcji. Zakres usług jest koordynowany zgodnie z konfiguracją systemu, regionem dostawy, wymaganiami projektu i uzgodnionymi warunkami serwisu.

Globalny serwis techniczny

Wsparcie inżynierskie i koordynacja techniczna dla dostarczonych systemów AGR.

[email protected]

Biuro przedstawicielskie w Kanadzie

Toronto, Ontario, Kanada — regionalna komunikacja i koordynacja serwisu dla Ameryki Północnej.

[email protected]

Biuro w Danii

Incuba Navitas, Inge Lehmanns Gade 10, 6th Floor, DK-8000, Aarhus C, Dania — regionalna komunikacja i koordynacja serwisu dla Europy.

+45 5376 5172
[email protected]

Regionalna dostępność części: Typowe materiały eksploatacyjne i wybrane części serwisowe mogą być magazynowane regionalnie w oparciu o zainstalowane systemy i wymagania serwisowe, aby skrócić czas dostawy części i wspierać szybszą reakcję serwisową.

Rozpocznij od oceny zastosowania cięcia ukosowego

Materiał, grubość blachy, geometria ukosowania i rysunki pomagają globalnemu zespołowi sprzedaży w przeprowadzeniu oceny technicznej.

Omów cięcie ukosowe dla Twojego zastosowania Zamów ocenę detalu