Automatizar el corte de bisel y el chaflanado como procesos previos a la soldadura.

El corte en bisel y el chaflanado son procesos diferentes. AGR automatiza la preparación de soldadura, no la soldadura en sí. El alcance actual es el corte en bisel automatizado por oxicorte. El chaflanado se diseña por separado como un robot de chaflanado teachless.

Corte robótico de bisel (gas) — reconocimiento de pieza y proceso de corte

Automatización del corte en bisel: no un complemento de una celda de soldadura

El corte robótico de bisel (gas) automatiza la preparación de bisel por gas como proceso propio. No requiere la instalación de una celda de soldadura.

La visión de soldadura se enfoca en uniones y posibles cordones de soldadura. La visión de bisel se enfoca en bordes, contornos, geometría de bisel y dimensiones reales (as-built). Debido a que los objetivos de detección son diferentes, la arquitectura de visión se diseña de forma independiente a la de soldadura. No se trata de un sistema compartido donde solo se cambia la herramienta final del brazo.

El corte en bisel y el chaflanado son procesos diferentes.

El corte en bisel conforma la junta de soldadura. El chaflanado remata los bordes. Las configuraciones compatibles de robot de chaflanado también pueden desbarbar, pero los tres no son intercambiables.

A. Corte de bisel robotizado

Corte de bisel robótico

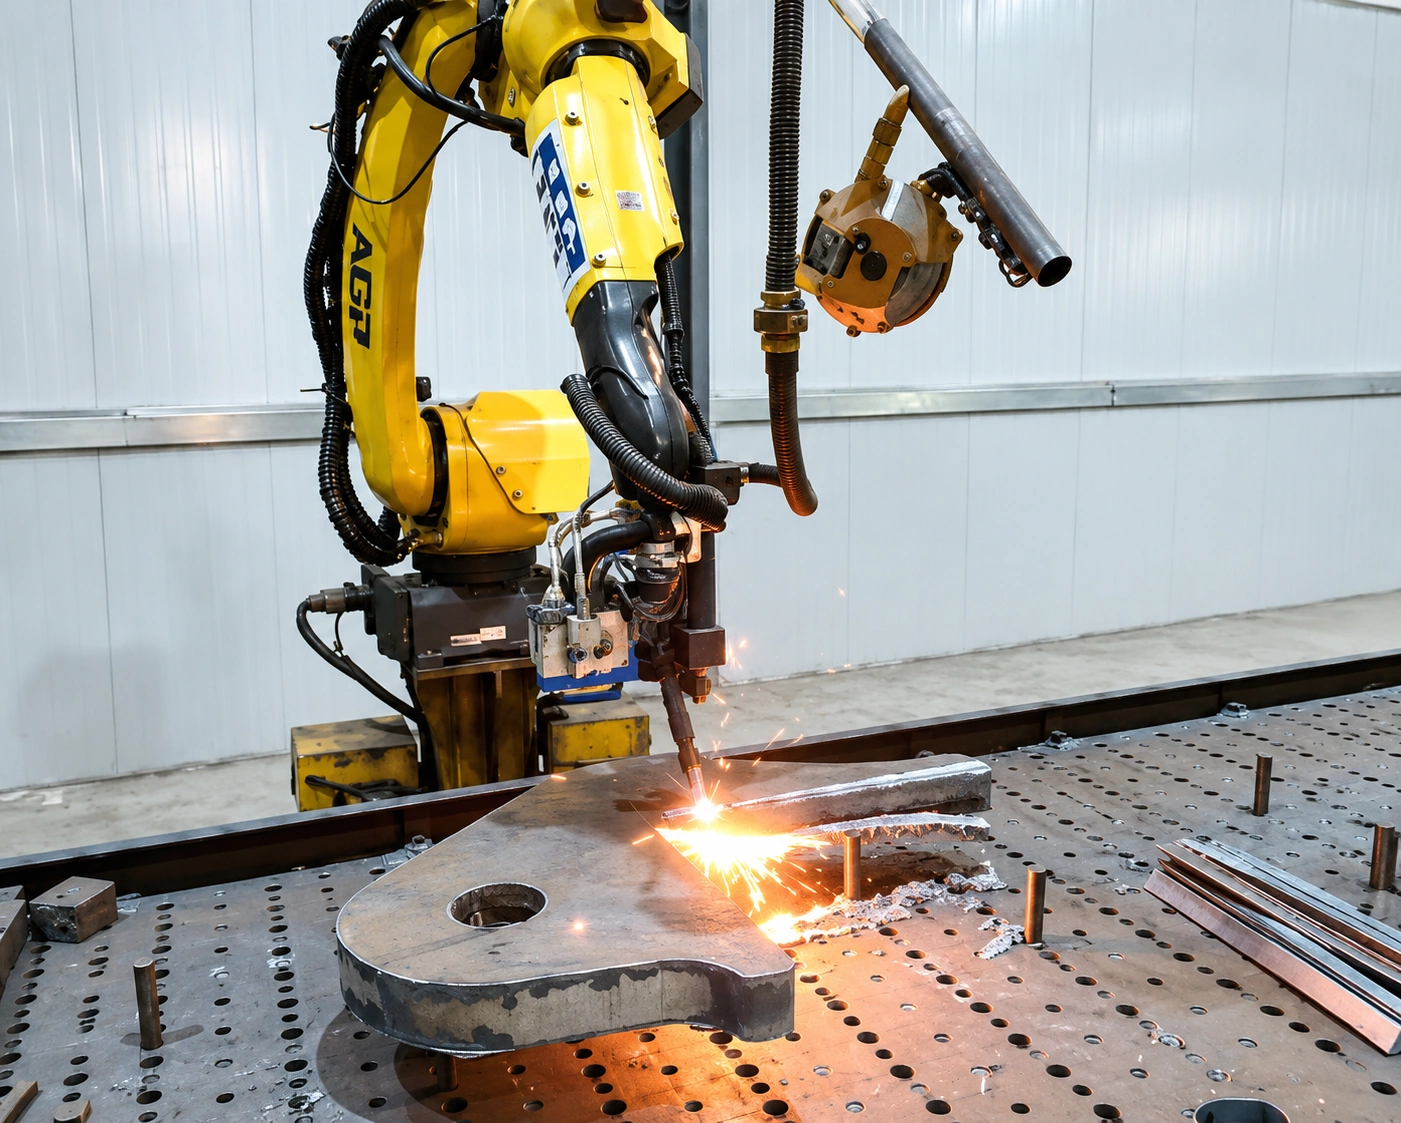
Reconoce contornos y geometría del bisel en piezas estructurales de placa gruesa, y luego genera trayectorias de corte con gas para la preparación de biseles. Aplicado en entornos de producción en fábrica.

B. Proceso independiente previo a la soldadura

Automatización de biselado

Un robot de chaflanado Teachless que acaba bordes mediante reconocimiento con visión 3D y generación de trayectorias adaptada a la geometría de la pieza. No es un accesorio del corte de bisel.

El corte en bisel no es un corte aislado

El corte en bisel prepara las piezas para el ajuste y la soldadura posteriores. El sistema reconoce la geometría real de la pieza, prepara el bisel y reduce la programación manual repetida por pieza. Los resultados de calidad y productividad dependen de las condiciones de la pieza.

  • Reconocimiento de la geometría real de la pieza
  • Bisel y preparación de bordes
  • Menor programación manual repetida
  • Preparación para el ajuste y la soldadura posteriores
  • Respuesta flexible ante diferentes piezas

Corte en bisel que vincula visión 3D con el robot

Un robot de corte de bisel Teachless es un sistema de corte que combina el reconocimiento 3D de piezas con el movimiento del robot. El robot no solo corta — el reconocimiento, la planificación, el corte y el control se diseñan como un solo sistema.

Visión 3D para la posición y orientación global de la pieza

Captura la posición general, orientación y contorno de la pieza.

Medición localizada de la posición de corte y la geometría del bisel

Confirma la ubicación de corte local y la geometría del bisel en la zona de corte.

Sistema de corte

Preparación de bisel por oxicorte.

Opciones de ejes externos

Añada ejes externos cuando el alcance o la orientación de la antorcha lo requieran.

Generación automática de trayectorias

Planifica las tareas de corte y las trayectorias a partir de los resultados de reconocimiento.

Control integrado de reconocimiento, generación de trayectorias y corte

Vincula el reconocimiento, la planificación y la ejecución del corte bajo una única arquitectura de control.

Los ámbitos de aplicación incluyen maquinaria de construcción, equipos de minería, estructuras metálicas para puentes, construcción naval y energía eólica. La producción unitaria de alta mezcla y bajo volumen también está dentro del alcance.

Cuándo usar la versión fija frente a la desplazable por el piso

El diseño se selecciona según la aplicación. Las características están vinculadas a la configuración. Las características de una forma no se tratan como especificación común en todos los sistemas de biselado.

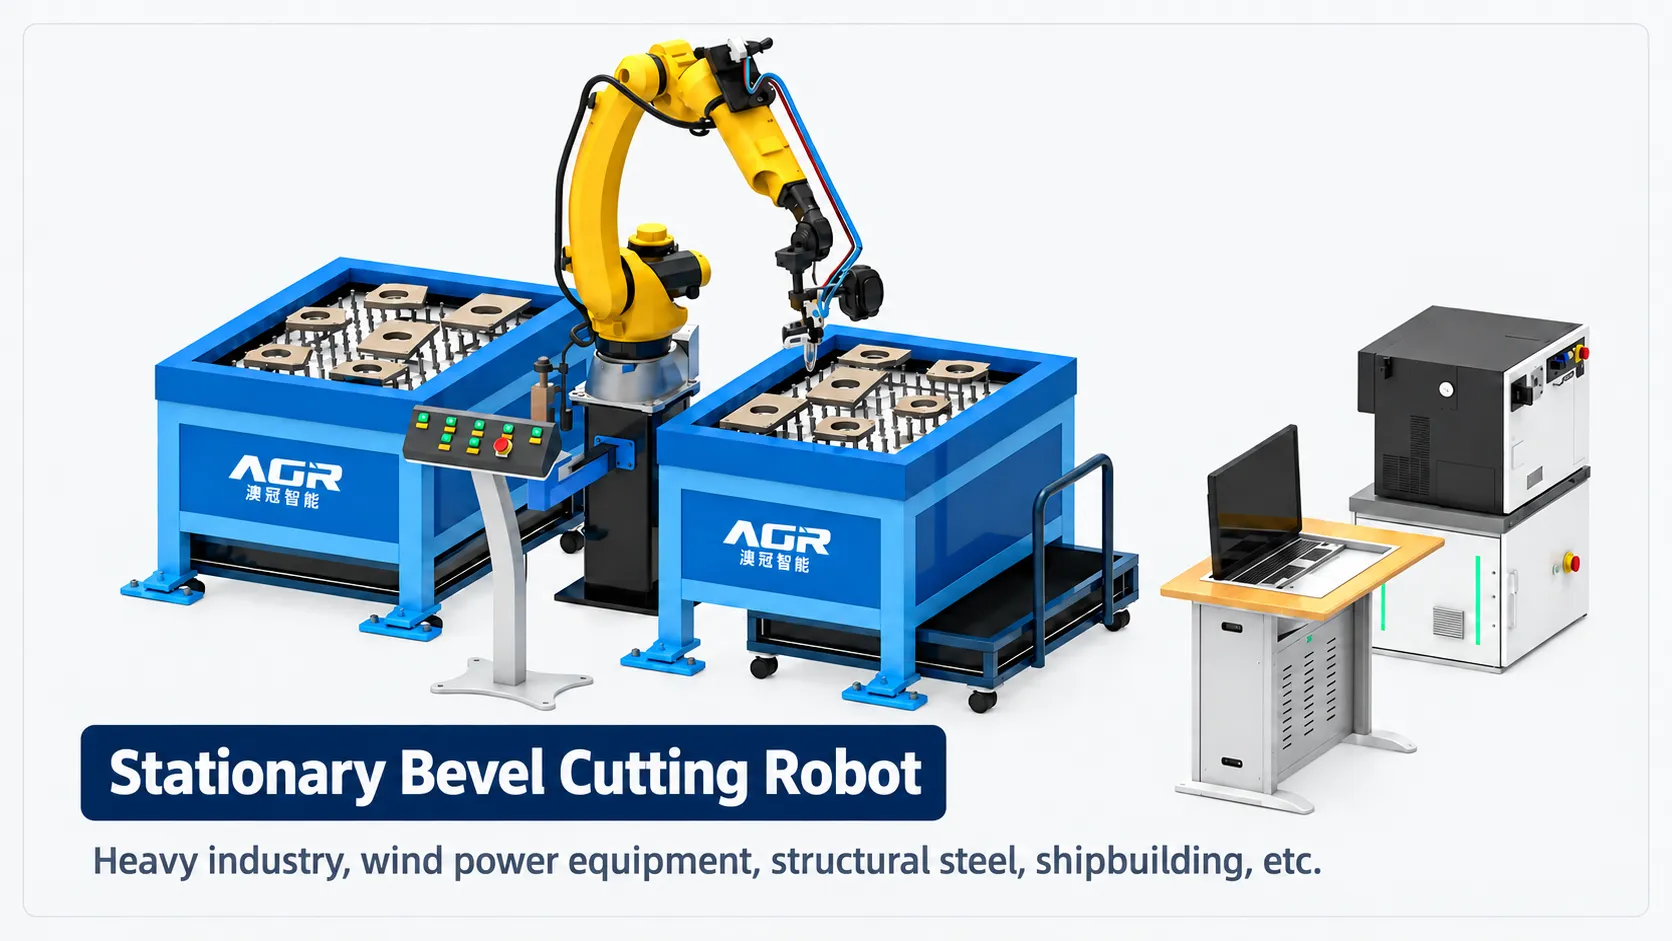
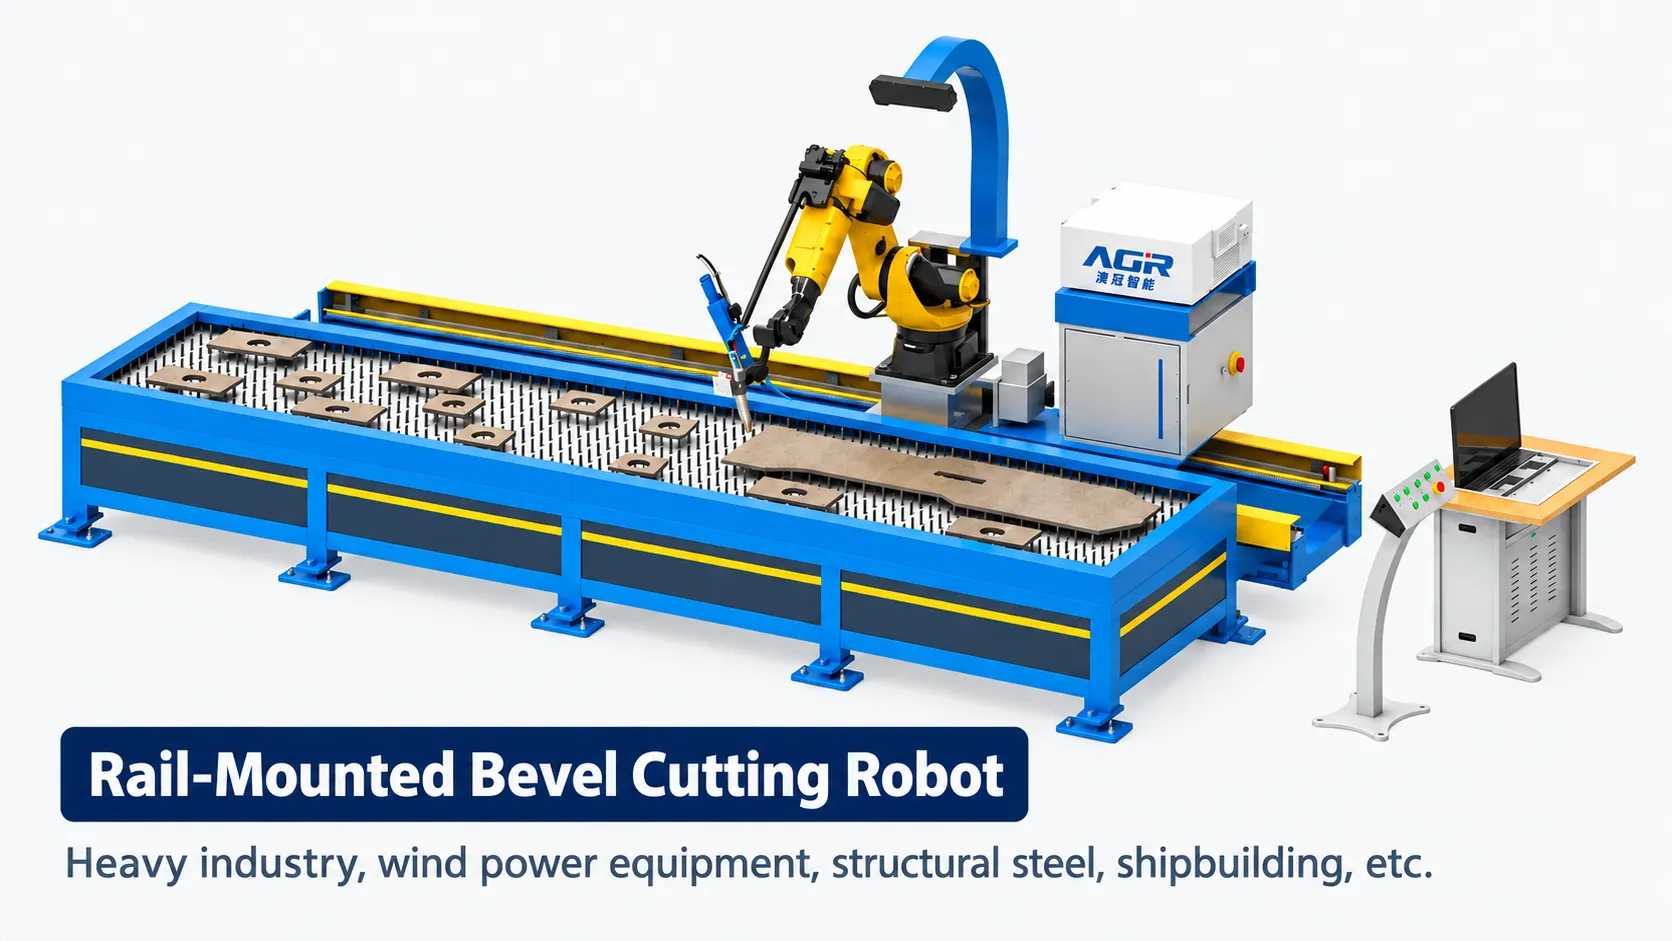
Fixed robotic bevel cutting system
Fixed robotic bevel cutting system. Stationary layout with a defined work envelope.
Floor-traveling robotic bevel cutting system
Floor-traveling robotic bevel cutting system. For wider work envelopes and flexible placement.

Corte de bisel robótico fijo

Para áreas de trabajo localizadas

Adecuado para distribuciones compactas y estaciones de trabajo simples o dobles. Las configuraciones fijas admiten visualización en espejo, procesamiento por lotes, inicio con un toque y procesamiento continuo de múltiples piezas.

Corte de bisel robótico con desplazamiento por piso

Amplia envolvente, alta flexibilidad

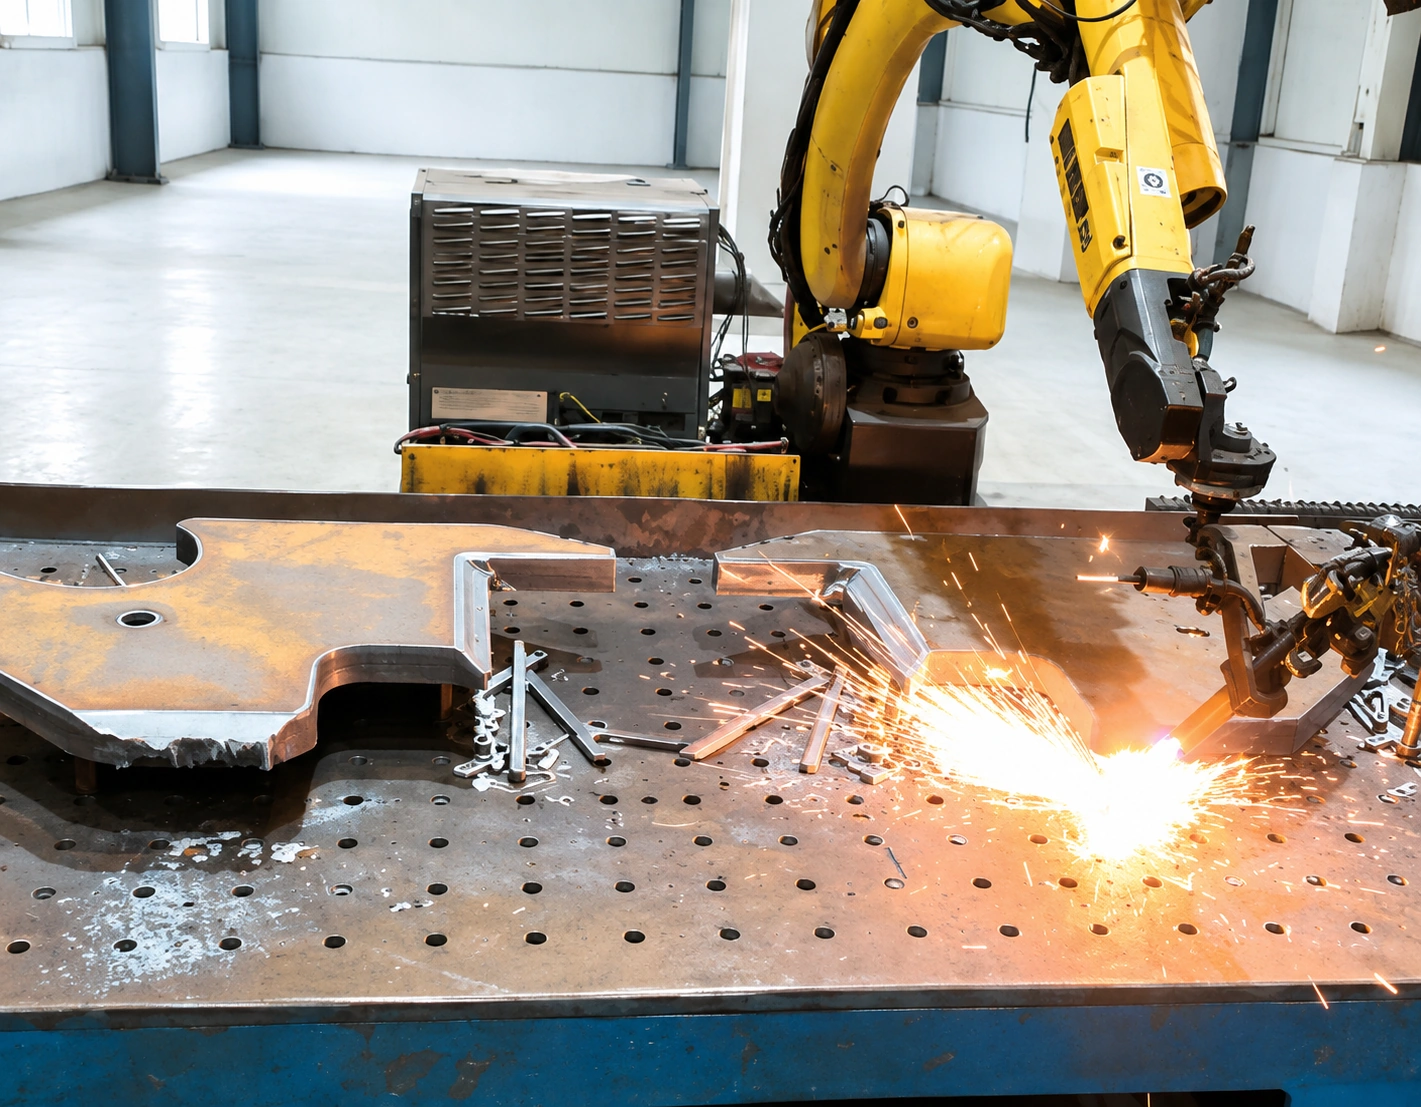
Se desplaza por un área más amplia con movimiento coordinado de 7 ejes. Utiliza planificación de tareas y visualización, y puede procesar múltiples piezas en lote. Adecuado para elementos de gran tamaño y sitios donde cambia la ubicación.

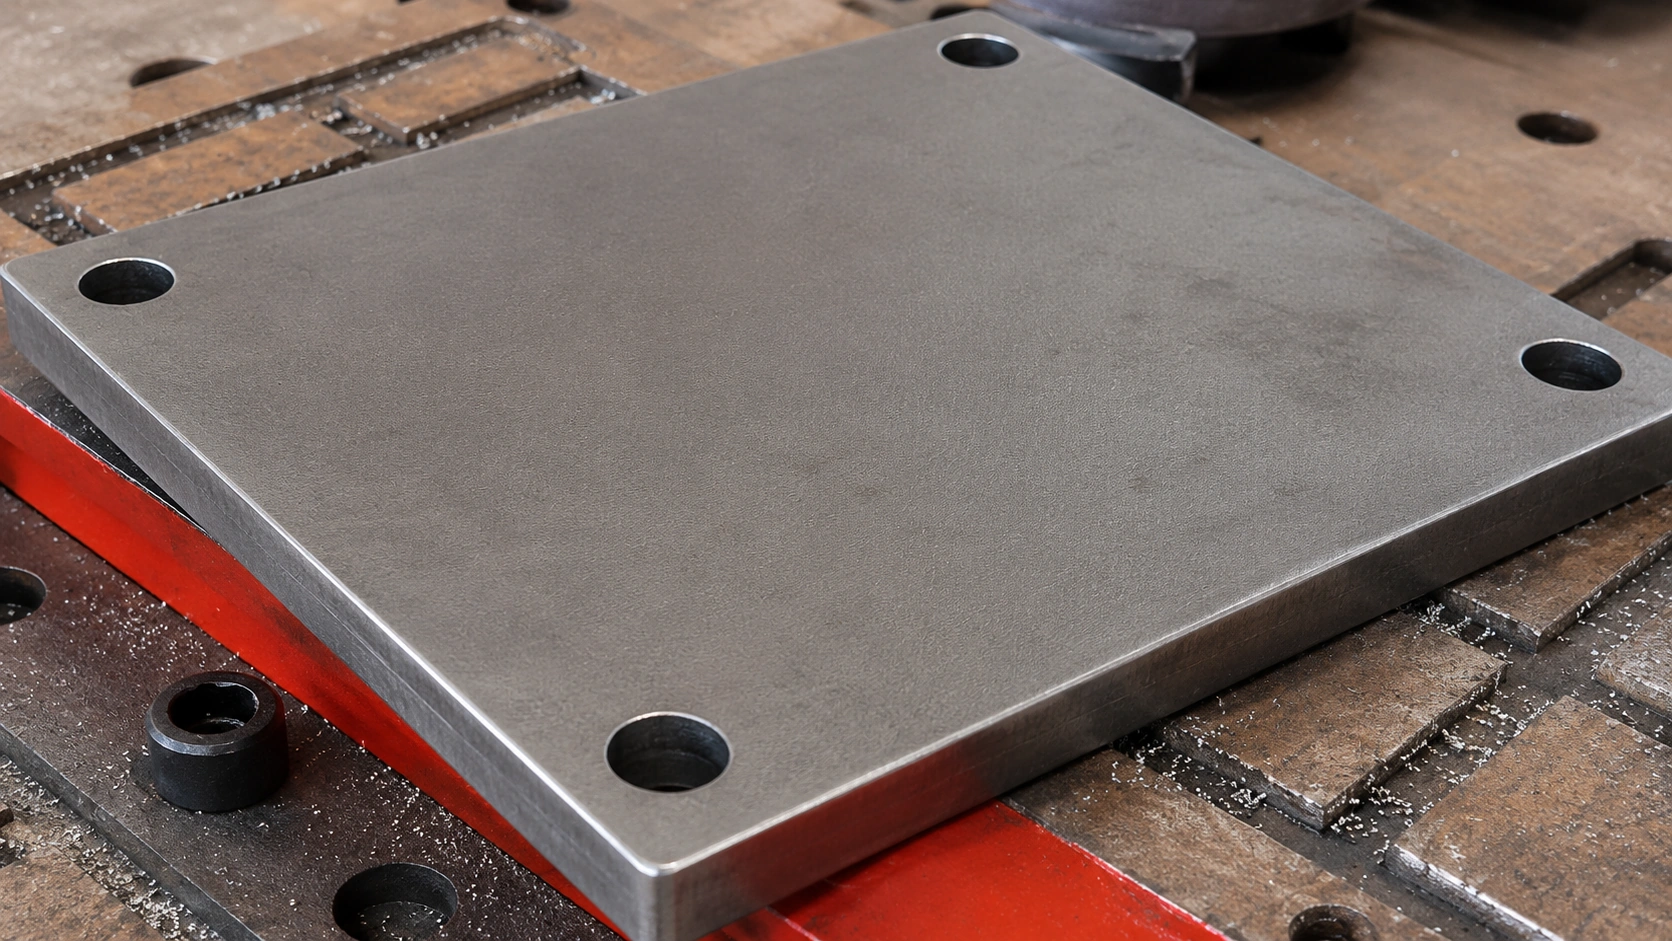
Piezas representativas con bisel

La geometría del bisel y la forma de la pieza varían según la aplicación.

Representative robotic bevel cutting workpiece example 01
Bevel workpiece example 01. Distortion-prone workpieces and compound bevels are evaluated by configuration.
Representative robotic bevel cutting workpiece example 02
Bevel workpiece example 02. An example station layout matched to the production method.

Arquitecturas representativas y otros diseños

Se muestran primero las formas representativas; las demás se enumeran a continuación. La configuración final se establece a partir de las condiciones de la pieza.

Configuración fija de doble estación

Distribución estacionaria con un volumen de trabajo definido. Distribuciones de una o dos estaciones que admiten procesamiento continuo.

Desplazamiento por piso

Movimiento coordinado de 7 ejes en una amplia envolvente de trabajo. Para piezas grandes y emplazamientos donde cambia la ubicación.

Mesa alterna

Permite preparar la siguiente pieza mientras el corte está en marcha — adecuado para cambios frecuentes.

Alimentación automatizada por rodillos

Se considera cuando se requieren elementos largos o alimentación continua.

Ejemplos de configuración adicionales. Se seleccionan según la pieza de trabajo y las condiciones de producción.

  • Estación de trabajo elevada
  • Línea multiestación
  • Disposición de doble estación opuesta con desplazamiento a nivel de suelo
  • Cámara global fija con doble estación de trabajo
  • Configuración para piezas de trabajo propensas a distorsión
  • Corte de bisel compuesto, incluyendo un alcance de proceso más amplio

Lógica de cuatro etapas y una implementación de seis pasos

El trabajo se desarrolla en cuatro etapas: definición de la tarea, escaneo y localización, reconocimiento y planificación, y ejecución del corte. Los seis pasos siguientes trasladan esa lógica al orden en planta.

01

Definición de la tarea

Defina qué cortar y qué bisel. La colocación de la pieza según el flujo de seis pasos corresponde a esta sección.

02

Escaneo y localización

Reconozca la pieza completa y establezca posición y orientación.

03

Reconocimiento y planificación

Adquirir la geometría del contorno y del bisel, luego generar las ubicaciones y trayectorias de corte.

04

Ejecución del corte

Confirme el plan, inicie el ciclo y ejecute el corte a bisel por gas.

01

Colocar la pieza

Posicionar la pieza objetivo según la definición de la tarea.

02

Reconozca la pieza completa

Como escaneo y localización, reconocer posición, orientación y forma. Utiliza una arquitectura de visión distinta del reconocimiento de nervios de soldadura.

03

Adquirir la geometría del contorno y del bisel

Capturar bordes, contornos, forma del bisel y dimensiones reales.

04

Determinar las posiciones de corte

Como detección y planificación, definir las posiciones de corte a partir de los datos adquiridos.

05

Generar la trayectoria de corte

Generar una trayectoria adaptada a la geometría del bisel y al alcance de la antorcha.

06

Confirme, inicie y ejecute

Ejecución del corte. Confirme el plan, inicie el ciclo y ejecute el corte de biseles por oxicorte de forma automática.

Corte de bisel robótico (gas) — secuencia completa del proceso

実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。

動画はクリック後に読み込み・再生します(自動再生なし)。

Reconocimiento de la pieza, preparación de contorno y bisel, generación de trayectoria, corte por gas y procesamiento de bisel.

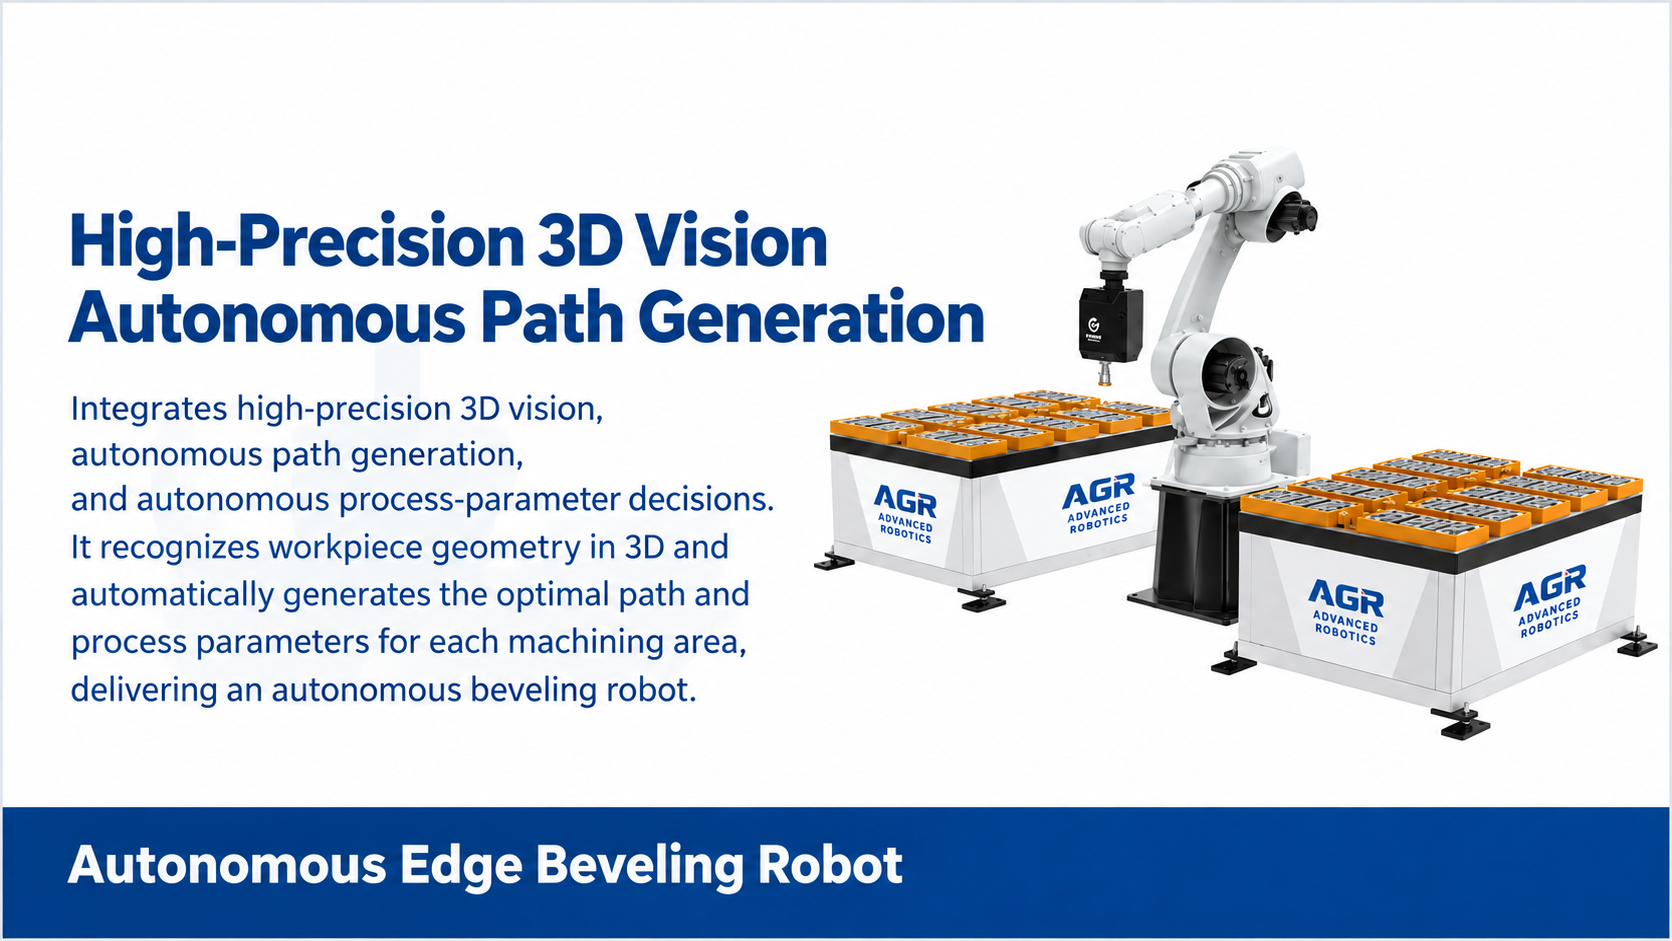
Reconocimiento por visión 3D y generación de trayectorias adaptadas a la geometría de la pieza

Un robot de chaflanado Teachless automatiza el chaflanado con visión 3D. Es un proceso independiente previo a la soldadura — no un accesorio del corte de bisel. Acaba bordes como perímetros de agujeros, contornos exteriores y esquinas en lugar de cortar la geometría de la junta de soldadura.

En configuraciones compatibles, el chaflanado de borde libre puede incluir desbarbado automatizado como paso secundario. El desbarbado está disponible como proceso acompañante en configuraciones de robot de chaflanado compatibles. El propósito principal es el chaflanado.

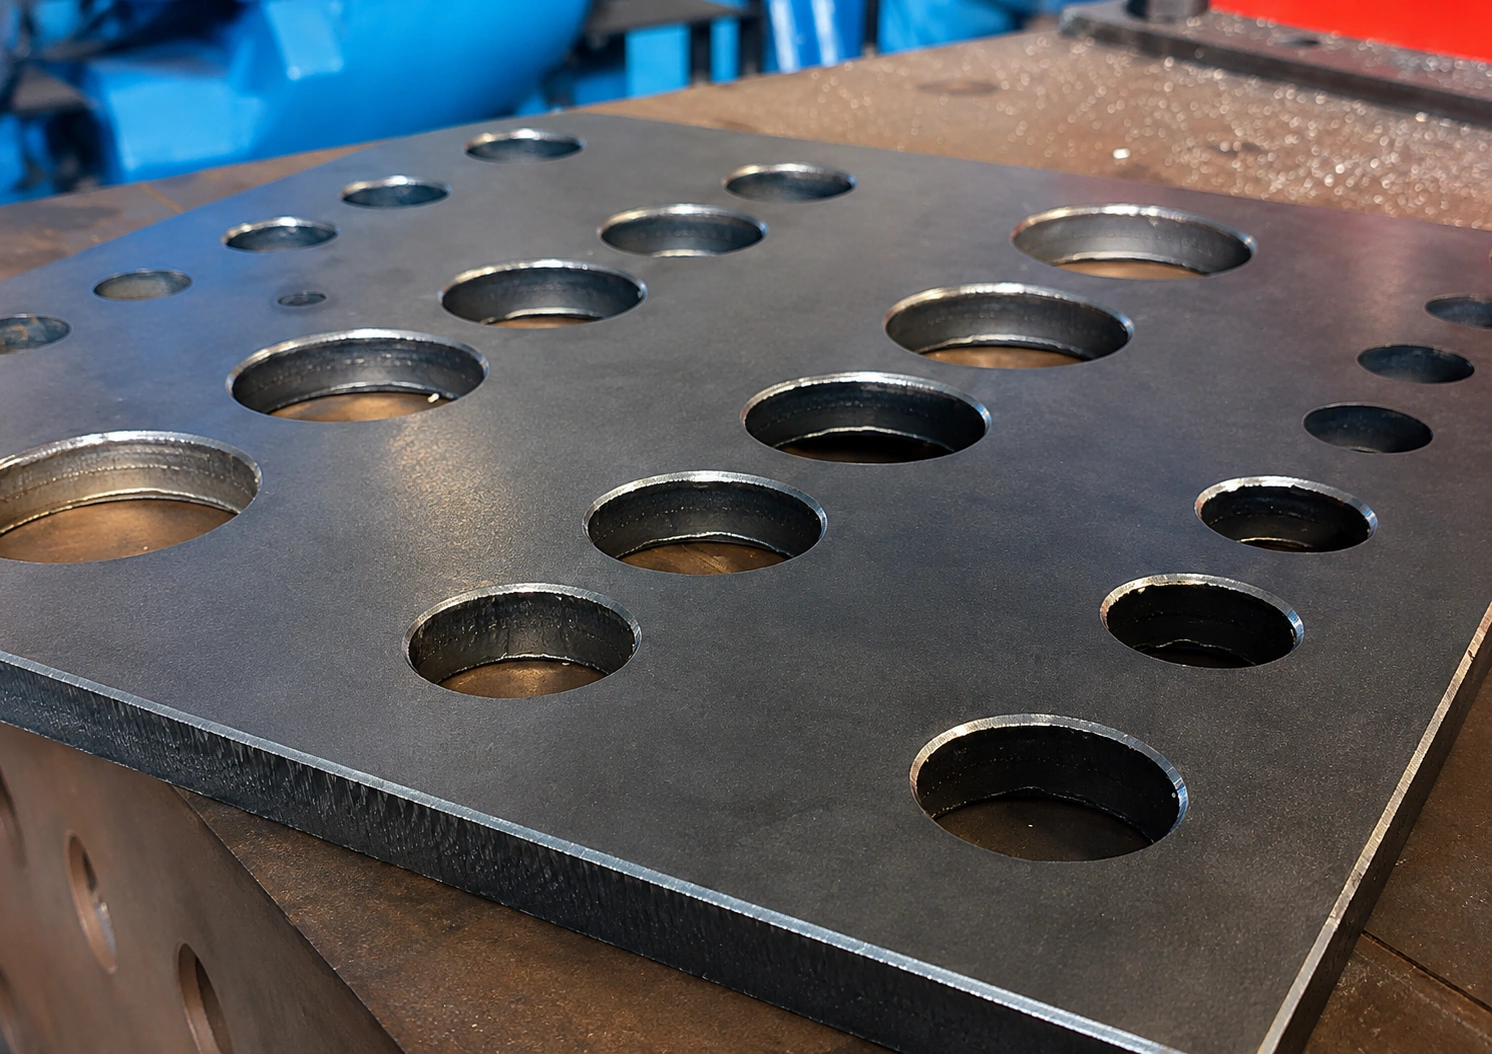
Chamfering example on an irregular workpiece
Chamfering on an irregular workpiece. 3D vision recognition and geometry-matched path generation follow complex contours.
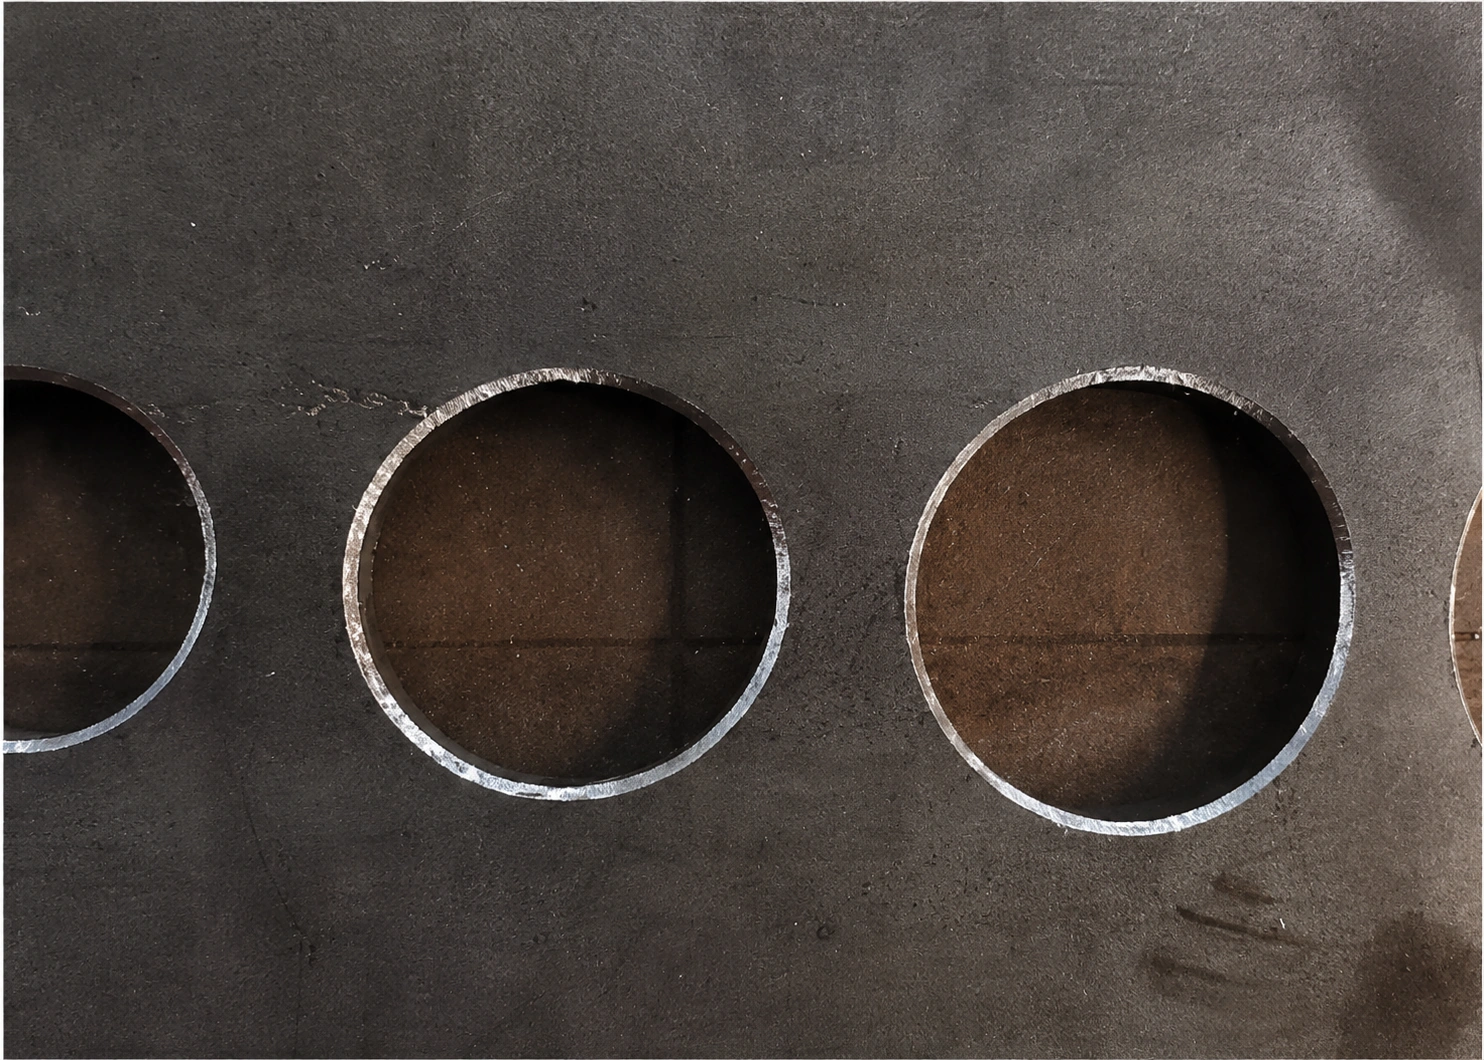
Circular hole chamfering example
Chamfering around a circular hole. Arc paths are matched per workpiece.
Outer-edge chamfering example
Outer-edge and perimeter chamfering. Long straights and curves often mix in these zones.
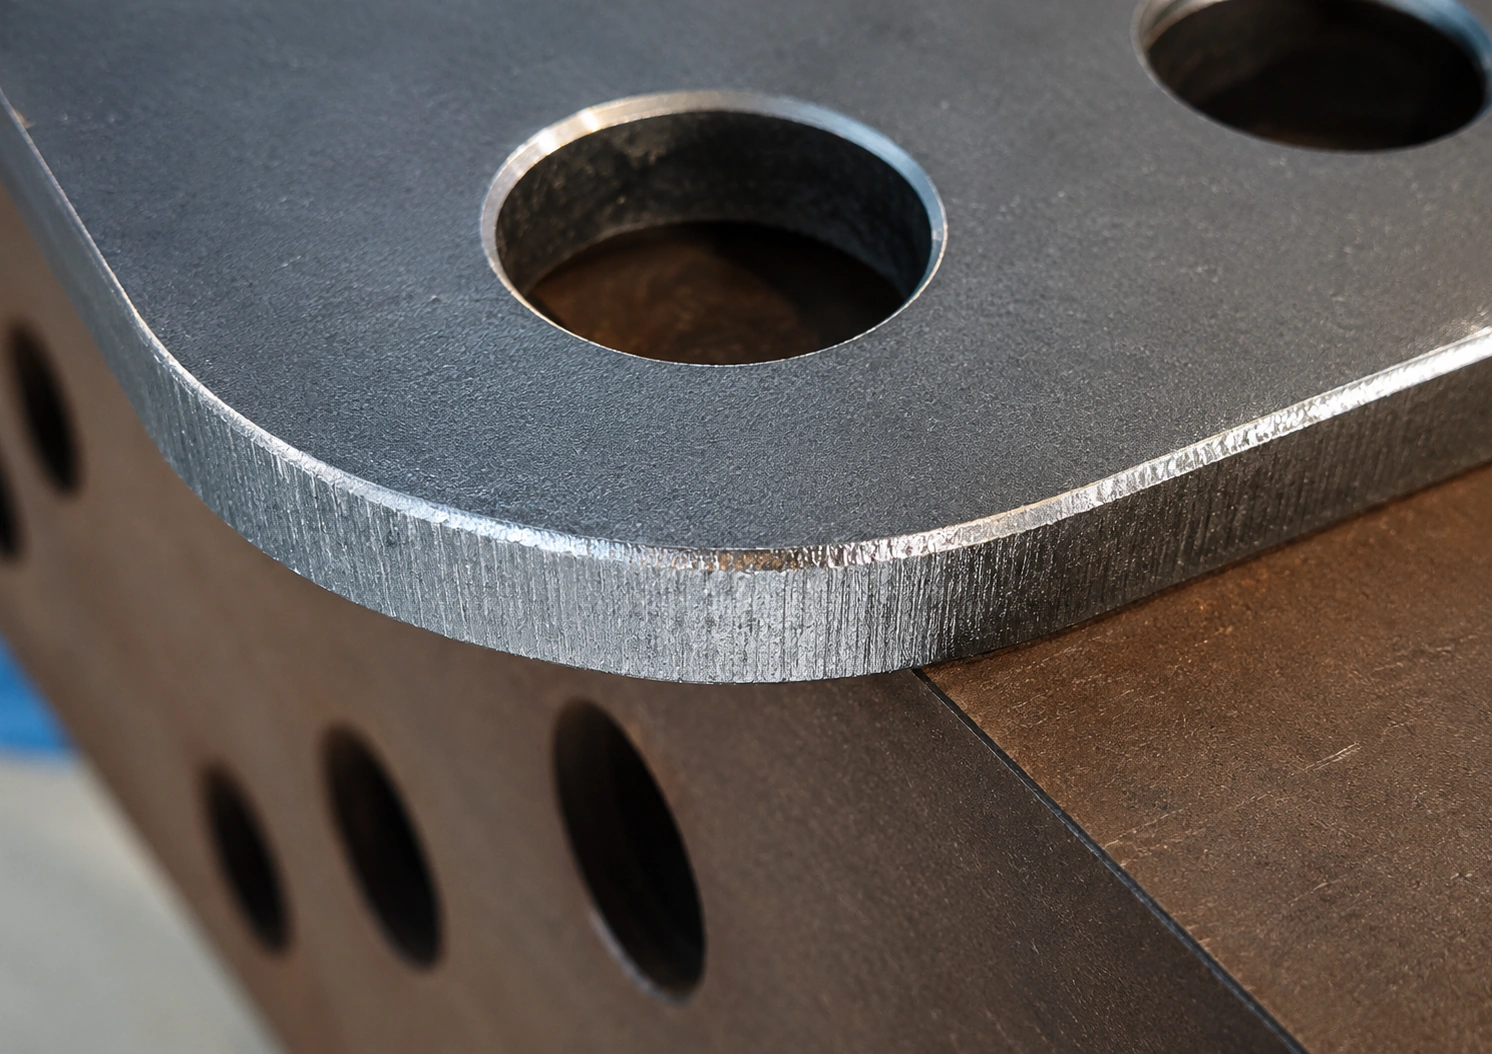
Right-angle corner chamfering example
Right-angle corner chamfering. Path transitions are required at corners.

Reconocimiento, trayectoria, procesamiento y operación

Organizado en cuatro grupos de capacidad: reconocimiento y entrada de datos, generación de trayectorias, procesamiento y cambio de referencia/operación.

Reconocimiento y entrada

Capturar geometría y aceptar datos

Formas diversas de piezas
Soporta líneas rectas, arcos y curvas.
Entrada 2D / 3D
DXF, DWG, STEP e IGS pueden usarse como entradas.

Generación de trayectorias

Construir trayectorias sin depender de la enseñanza manual

Creación autónoma de trayectorias
Genera trayectorias tras confirmar los bordes objetivo. No asume enseñanza manual por pieza.

Procesamiento

Seguimiento de cabezal y procesamiento concurrente

Cabezal de esmerilado adaptable
Una configuración de cabezal que admite comportamiento de seguimiento y estabilidad del proceso.
Procesamiento concurrente
Hay configuraciones disponibles que manejan múltiples piezas de forma concurrente.

Cambio de formato y operación

Cambio de formato y acople/desacople

Interfaz de operador sencilla
Una interfaz diseñada para una confirmación clara de tareas.
Cambio rápido
Diseños que hacen prácticos los cambios de configuración cuando cambian las piezas.
Acoplamiento/desacoplamiento automatizado de herramienta y pieza
Las configuraciones compatibles pueden incluir acoplamiento/desacoplamiento para reducir la manipulación manual. La aplicabilidad depende de la pieza de trabajo y la disposición del equipo.

¿Qué formas aborda el chaflanado?

El biselado con programa fijo asume la repetición del mismo contorno. Cuando el diámetro del agujero, el radio, la longitud del perímetro o las condiciones de esquina cambian por pieza, las trayectorias deben reconstruirse. El reconocimiento y la generación de trayectorias adaptadas a la geometría están diseñados para reducir esa carga.

Agujeros circulares y esquinas con radio

Zonas de arcos continuos. Cuando cambia el diámetro o el radio del agujero, las trayectorias fijas suelen requerir retrabajo de puntos. Se captura la geometría real de la pieza para que las trayectorias de arco puedan ajustarse.

Bordes exteriores

Se mezclan tramos rectos y curvas, y los perfiles exteriores cambian según la familia de piezas. La enseñanza manual de todo el perímetro añade programas en cada cambio de producto.

Esquinas en ángulo recto

Las esquinas requieren transiciones de trayectoria y actitud del cabezal. Las trayectorias fijas son propensas a interferencias o acabado incompleto en estas zonas.

Piezas irregulares

Perfiles fuera de los contornos estándar. Se combina la entrada del modelo con el reconocimiento de la pieza real para que las trayectorias sigan sus bordes.

Chamfering automation system overview
Chamfering automation system overview. Integrates 3D vision recognition, geometry-matched path generation, and a robot processing cell.

La velocidad, la precisión, el espesor de la placa y el tiempo de ciclo dependen de la pieza y de las condiciones del proceso.

Relacionado: Automatización de soldadura robótica de alta mezcla · Celdas de Soldadura Robotizada · Automatización de corte de bisel Teachless en una fábrica de piezas estructurales

Preguntas frecuentes

Un sistema fijo de corte de bisel robotizado es una disposición estacionaria con una envolvente de trabajo definida. Funciones como visualización en espejo, procesamiento por lotes, arranque con un solo toque y procesamiento continuo de múltiples piezas pertenecen a las configuraciones fijas. Un sistema de corte de bisel robotizado con desplazamiento por el suelo se mueve por un área más amplia con movimiento coordinado de 7 ejes y planificación flexible de tareas. Ninguna de las dos configuraciones es una cámara de robot de soldadura reutilizada para corte.

Los objetivos típicos incluyen piezas estructurales de placa gruesa para maquinaria de construcción, equipos de minería, estructuras metálicas para puentes, construcción naval y energía eólica. También se incluye la producción única de alta variedad y bajo volumen. Las piezas propensas a distorsión y los biseles compuestos se evalúan según la configuración. La especificación final depende de la confirmación de las condiciones reales de la pieza. El alcance actual es únicamente el corte automatizado de biseles por oxicorte.
El corte en bisel prepara la geometría de la junta para la soldadura. El chaflanado remata bordes como perímetros de agujeros y contornos exteriores. Ambos son procesos previos a la soldadura, pero son diferentes. El desbarbado es un acabado de borde secundario disponible en configuraciones compatibles de robot de chaflanado; no es sinónimo de corte en bisel ni de chaflanado.

Soporta diversas formas de piezas, incluyendo líneas rectas, arcos y curvas. Los ejemplos de procesamiento incluyen orificios circulares, esquinas con radio, bordes exteriores, esquinas en ángulo recto y piezas irregulares. Se admiten entradas 2D/3D (DXF, DWG, STEP, IGS). Las formas difíciles de programar con trayectorias fijas se benefician más del reconocimiento y la generación de trayectorias adaptados a la geometría de la pieza.

En configuraciones compatibles de robot de chaflanado teachless, el chaflanado de borde libre puede incluir desbarbado automatizado como paso secundario. El propósito principal es el chaflanado. El desbarbado no es un producto dedicado y es un proceso diferente al corte de bisel.

No. El corte y la preparación de bisel reconocen contornos y geometría de bisel; la visión de soldadura reconoce juntas y candidatos de cordón. Cada uno está diseñado para las condiciones de su pieza. No se trata de un sistema de visión compartido donde solo se cambia la herramienta del brazo.

El alcance actual es únicamente el corte de biseles sin enseñanza mediante oxicorte. El corte por láser, el corte por plasma y otros métodos de corte no están incluidos en el alcance.

Ver todas las preguntas frecuentes →

El soporte continúa después de la instalación.

AGR proporciona soporte técnico remoto y en sitio para los sistemas entregados, incluidos instalación y puesta en marcha, capacitación de operadores, configuración del sistema, resolución de problemas, soporte de mantenimiento y arranque de producción. El alcance del servicio se coordina según la configuración del sistema, la región de entrega, los requisitos del proyecto y el acuerdo de servicio establecido.

Servicio técnico global

Soporte de ingeniería y coordinación técnica para sistemas AGR entregados.

[email protected]

Oficina de Representación en Canadá

Toronto, Ontario, Canadá — comunicación regional y coordinación de servicio para América del Norte.

[email protected]

Oficina en Dinamarca

Incuba Navitas, Inge Lehmanns Gade 10, 6th Floor, DK-8000, Aarhus C, Dinamarca — comunicación regional y coordinación de servicio para Europa.

+45 5376 5172
[email protected]

Disponibilidad regional de repuestos: Los consumibles comunes y las piezas de servicio seleccionadas pueden almacenarse regionalmente según los sistemas instalados y los requisitos de servicio para reducir el plazo de entrega de piezas y apoyar una respuesta de mantenimiento más rápida.

Comenzar con una evaluación de aplicación de corte de bisel

El material, el espesor de la placa, la geometría del bisel y los planos ayudan al equipo de ventas global a avanzar con una evaluación técnica.

Consultar el corte en bisel para su aplicación Solicite una Evaluación de la Pieza