
Spawanie robotyczne części konstrukcyjnych maszyn budowlanych.
W przypadku procesów spawania grubościennych części konstrukcyjnych, takich jak wysięgniki, ramiona, ramy i wsporniki. AGR ocenia, czy zrobotyzowana cela spawalnicza czy zintegrowana linia lepiej pasuje do rodziny części, miksu produkcyjnego i wielkości produkcji dla każdego typu maszyny.

Rodziny części zmieniające się w zależności od typu maszyny — często w tym samym systemie produkcyjnym.
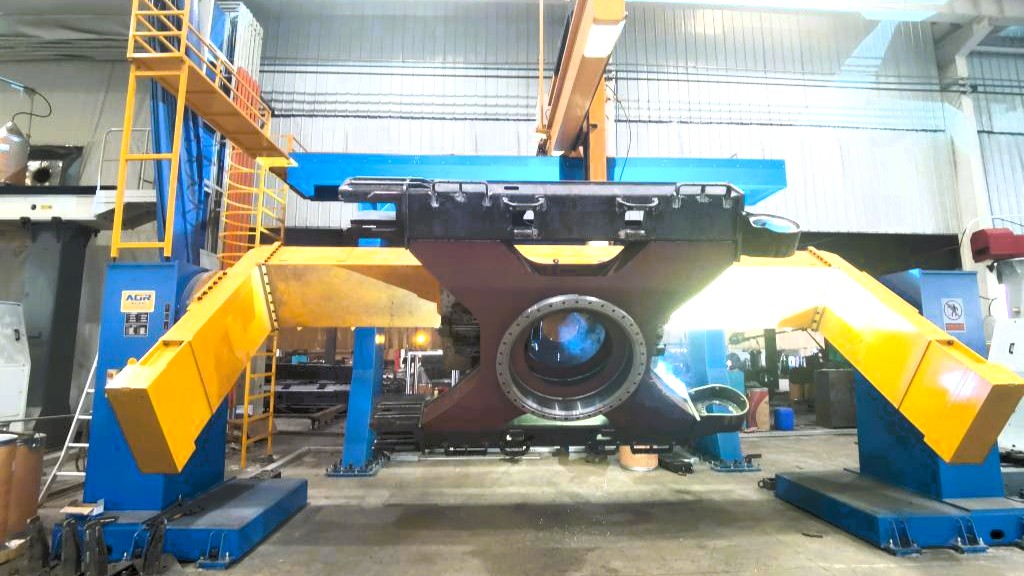
Produkcja sprzętu budowlanego zazwyczaj obejmuje rodziny części różniące się modelem i specyfikacją — wysięgniki, ramiona, ramy, ramy obrotowe, wsporniki i powiązane konstrukcje — wytwarzane w tym samym systemie produkcyjnym. Kluczowe jest spawanie grubych blach, w tym spawanie w rowku, spawanie wielowarstwowe wielościegowe oraz strefy wymagające częściowego obracania lub kontroli orientacji.
- Spawanie dużych elementów konstrukcyjnych, takich jak wysięgniki i ramiona
- Rodziny części, w tym ramy, elementy podwozia i wsporniki
- Wymiary i złącza zmieniające się w zależności od typu i specyfikacji maszyny
- Spawanie w rowkach w grubej blasze oraz spawanie wielowarstwowe i wielościegowe
- Duże elementy wymagające obracania i pozycjonowania
Wymiary detali obejmują odchyłki obróbki i montażu. Stałe programy zamieniają przesunięcie położenia złącza i różnice szczeliny graniowej w rozrzut jakości. W produkcji wieloasortymentowej skutecznym podejściem jest weryfikacja spoiny za pomocą czujników, a następnie wyznaczenie ruchu robota.
Gdzie w spawaniu grubych blach w produkcji wieloasortymentowej koncentrują się problemy.
- Praca związana z nauczaniem i edycją programów przy każdej zmianie asortymentu
- Zmienne pozycje spawania i jakość zależna od operatora.
- Odkształcenia grubej blachy oraz trudność projektowania mocowań i oprzyrządowania
- Nakład pracy i bezpieczeństwo przy obracaniu i pozycjonowaniu dużych elementów
- Wymagania dotyczące kontroli wizualnej i wymiarowej oraz poprawek
Niektóre z tych problemów można rozwiązać wyłącznie w procesie spawania; inne wymagają projektowania całego procesu. Pierwszym krokiem jest zlokalizowanie, gdzie faktycznie leży problem.
Rozdziel komórkę od linii według rodziny części i wolumenu.
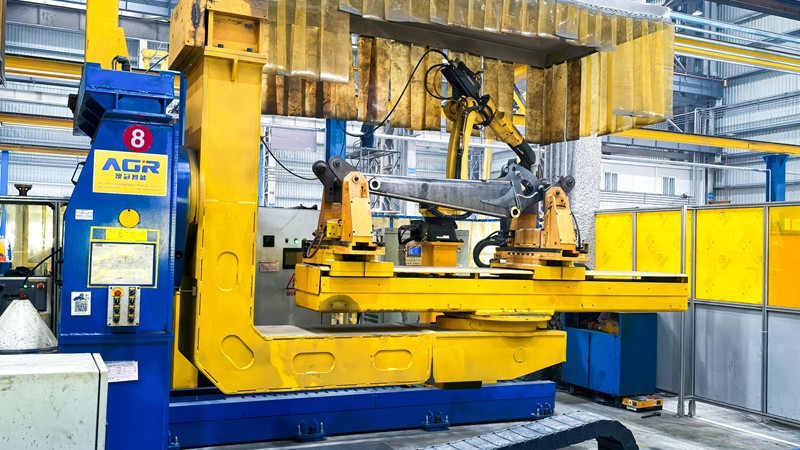
W przypadku automatyzacji spawania konstrukcji maszyn budowlanych wychodzimy od Gniazda spawania robotycznego. Gdy wielkość produkcji jest większa i trzeba połączyć wiele etapów procesu, oceniamy Linie spawalnicze robotyczne.
- Stabilizacja jakości i wydajności w ramach stałej rodziny detali → układ celi
- Integracja transferu, wielu stanowisk oraz etapów poprzedzających i następczych → układ linii
- Wykrywanie dotykowe i wykrywanie łukowe do kompensacji zmienności położenia złącza
- Pozycjonery i projektowanie oprzyrządowania do kontroli pozycji spawania i odkształceń
Powiązana technologia: Wykrywanie dotykowe i wykrywanie łukowe · Próby i walidacja spawania
Powiązane lektury: Jak podchodzimy do spawania robotycznego grubych blach · Podstawy pozycjonerów i oprzyrządowania
Omów konstrukcje maszyn budowlanych
Rodzina detali, grubość, liczba asortymentów i wielkość produkcji przyspieszają wstępną ocenę.
Zamów ocenę techniczną