
Potwierdzenie dostawy / produkcji
Materiały dotyczące dostawy i eksploatacji są udostępniane zgodnie z warunkami projektu.
Cela spawalnicza zrobotyzowana automatyzuje spawanie dla zdefiniowanej rodziny detali. AGR ocenia detal wraz z projektowaniem bezpieczeństwa jako jedną architekturę celi, a następnie projektuje i uruchamia system zbudowany do pracy produkcyjnej.
Jest to inna rola niż High-Mix Robotic Welding Automation, które zakłada zmieniające się detale i generowanie ścieżki oparte na rozpoznawaniu. Cela jest budowana do stabilnego spawania zdefiniowanych rodzin detali w warunkach opartych na oprzyrządowaniu.
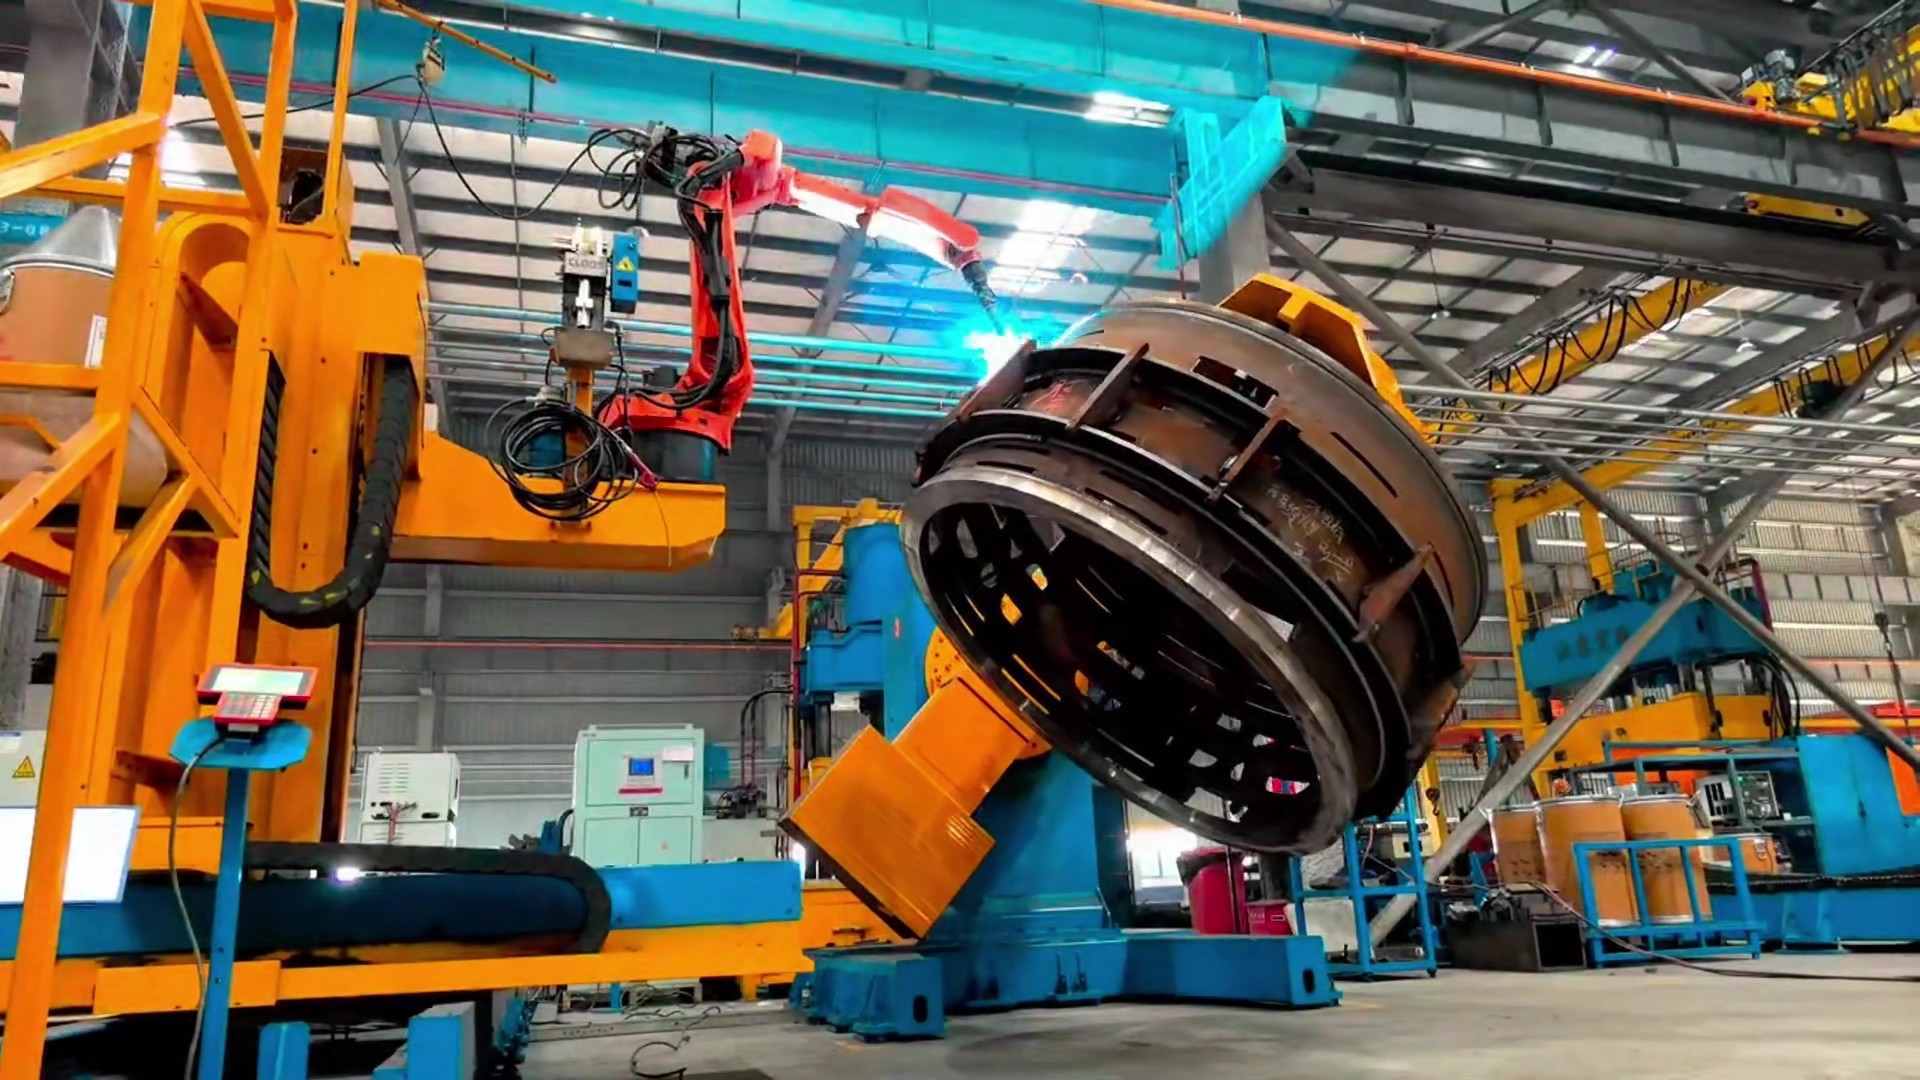
Gniazda spawania robotycznego sprawdzają się w procesach dedykowanych, stabilnej produkcji powtarzalnej, identycznych lub podobnych rodzinach detali oraz zlokalizowanej automatyzacji. Typowe przesłanki to zmienność jakości spoin, zależność od wykwalifikowanych spawaczy, rosnący wolumen i obciążenie przezbrojeniami. Jeśli głównym problemem jest ponowne uczenie robota przy każdej istotnej zmianie geometrii przedmiotu obrabianego, zacznij od Automatyzacja zrobotyzowanego spawania o wysokiej różnorodności. Cela spawalnicza i automatyzacja produkcji wieloasortymentowej to nie to samo pojęcie.
Wideo konfiguracji celi spawalniczej — w tym robot, źródło prądu spawalniczego, oprzyrządowanie, pozycjonery i zabezpieczenia — oraz rzeczywistego ruchu spawania. Odtwarzanie rozpoczyna się po kliknięciu; bez autoodtwarzania.
動画はクリック後に読み込み・再生します(自動再生なし)。
Potwierdź materiał, grubość, złącza, dostęp palnika i wymagania jakościowe.
Wybierz pod kątem rozmiaru przedmiotu obrabianego, osiągalności i warunków spawania.
Projekt indywidualny na podstawie warunków mocowania, orientacji i przezbrojenia.
Kompensacja rzeczywistej geometrii detalu, systemy bezpieczeństwa, walidacja próbna, instalacja i rozruch.
Uchwyty, pozycjonery, osie przesuwu, czujniki i bezpieczeństwo są projektowane wokół detalu i środowiska zakładu. AGR nie zatrzymuje się na ramieniu robota: źródła zasilania spawalniczego, osie zewnętrzne, sterowanie, a w razie potrzeby system wizyjny i śledzenie spoiny są zintegrowane w celi. Koncepcja, projekt, budowa i rozruch pozostają pod jedną odpowiedzialnością inżynierską.
Elementy, które można zintegrować z gniazdem
Robot, źródło spawania, oprzyrządowanie, pozycjonery i osie jazdy są zintegrowane jako jedna cela spawalnicza, przy czym osie jazdy i pozycjonery są sterowane jako zewnętrzne osie robota. Etap od koncepcji przez wykonanie i montaż po rozruch pozostaje w firmie.
Przyrządy ręczne, pneumatyczne lub hydrauliczne zaprojektowane w oparciu o geometrię detalu, wymiary, ułożenie spoiny i warunki ustawienia.
Pozycjonery, osie przesuwu oraz mechanizmy podnoszenia/obrotu dobrane do masy detalu, środka ciężkości, przestrzeni roboczej i wymaganych pozycji spawania.
Wykrywanie dotykowe, wykrywanie łukowe, śledzenie spoiny, odciąg spalin, osłony, blokady drzwi i powiązane układy sterowania bezpieczeństwem w razie potrzeby.
W konstrukcjach z grubej blachy i częściach maszyn budowlanych tolerancje cięcia, formowania i sczepiania sumują się. Rzeczywiste położenie połączenia i szczelina pierwotna są zmienne. Samo oprzyrządowanie nie usunie w pełni tej zmienności na dużych elementach lub elementach z grubej blachy. Dlatego AGR łączy podstawowe pozycjonowanie oprzyrządowaniem z kompensacją opartą na czujnikach, według rzeczywistego elementu.
Utrzymanie pozycji odniesienia i orientacji spoiny za pomocą oprzyrządowania i pozycjonerów. Nie zakłada się, że dokładność zapewni samo oprzyrządowanie — następuje kompensacja.
Czujnik dotykowy wykrywa położenie spoiny i koryguje przesunięcie. Szczelina graniowa może być mierzona, gdy proces tego wymaga.
Podczas spawania czujnik łuku lub laserowe śledzenie spoiny koryguje odchylenie złącza w miarę postępu spawania.
Zmierzona szczelina może służyć do doboru parametrów spawania do jej szerokości. Czujniki i algorytmy są dobierane pod geometrię połączenia, grubość i warunki materiałowe, a następnie integrowane w cela spawalnicza.
Próby technologiczne i testy spawalnicze potwierdzają wygląd, jakość wewnętrzną i uwzględnienie odkształceń. Warunki są dopracowywane przed instalacją i rozruchem. Tam, gdzie mają zastosowanie wymagania dotyczące badań, są one analizowane na etapie projektowania procesu.
| Typowy zakres | Elementy konstrukcyjne z grubej blachy i rodziny części odpowiednie do produkcji powtarzalnej |
|---|---|
| Elementy systemu | Robot, źródło prądu spawalniczego, oprzyrządowanie, pozycjonery, osie zewnętrzne, układy sterowania, systemy bezpieczeństwa; system wizyjny i śledzenie spoiny w razie potrzeby |
| Punkty przeglądu | Grubość, złącza, dostęp palnika, normy jakości, takt, konserwacja |
| Ograniczenie | To nie jest uniwersalna cela — każda rodzina elementów wymaga oceny zastosowania |
Materiały dotyczące dostawy i eksploatacji są udostępniane zgodnie z warunkami projektu.
Próby technologiczne i testy spawalnicze potwierdzają aspekty jakościowe.
Rysunki referencyjne na etapie oferty różnią się od dowodów dostawy.
Linia produkcyjna fabryki Grupy AGR do spawania wysięgników i ramion maszyn budowlanych.
Wdrożenie u klienta spawania zrobotyzowanego elementów maszyn rolniczych.
Wdrożenia u klientów systemów spawania zrobotyzowanego do wytwarzania urządzeń do spalania i flar.
Cela spawalnicza to urządzenie produkcyjne, które automatyzuje spawanie dla określonej rodziny detali. Robot, źródło prądu spawalniczego, oprzyrządowanie, pozycjonery, systemy czujników i zabezpieczenia są zaprojektowane razem jako jedna cela i skonfigurowane wokół warunków detalu.
Cela spawalnicza sprawdza się, gdy koncentrujesz się na określonej rodzinie detali i potrzebujesz stabilniejszego przygotowania oraz jakości spawania. Typowe przesłanki to zmienność jakości spawania, zależność od wykwalifikowanych spawaczy, rosnąca wielkość produkcji i obciążenie przezbrojeniami.
Nie. AGR projektuje celę jako zintegrowany system: ocena detalu i procesu spawania, dobór robota i źródła prądu, oprzyrządowanie i pozycjonery, osie zewnętrzne, sterowanie, sensoryka, bezpieczeństwo, walidacja próbna i rozruch. Wizja i śledzenie spoiny są uwzględniane, gdy wymaga tego zastosowanie.
Uchwyty i pozycjonery ustalają bazowanie i ustawienie detalu. Czujnik dotykowy następnie wykrywa pozycje spoin i koryguje przesunięcie; szczelinę nasadową można zmierzyć w razie potrzeby. Podczas spawania czujnik łuku lub laserowe śledzenie spoiny mogą korygować odchylenie złącza w miarę postępu spawania.
Tak. Osłony, blokady drzwi i sterowanie bezpieczeństwem są projektowane w celi z uwzględnieniem środowiska zakładowego i warunków spawania.
Od etapu koncepcji AGR potwierdza warunki elementu, waliduje jakość poprzez próby i testy spawalnicze, a następnie instaluje i uruchamia system. Przydatność jest oceniana na podstawie geometrii detalu, grubości, wielkości produkcji i wymagań kontrolnych.
AGR zapewnia zdalne i na miejscu wsparcie techniczne dla dostarczonych systemów, w tym instalację i uruchomienie, szkolenie operatorów, konfigurację systemu, rozwiązywanie problemów, wsparcie w utrzymaniu i rozruch produkcji. Zakres usług jest koordynowany zgodnie z konfiguracją systemu, regionem dostawy, wymaganiami projektu i uzgodnionymi warunkami serwisu.
Wsparcie inżynierskie i koordynacja techniczna dla dostarczonych systemów AGR.
Toronto, Ontario, Kanada — regionalna komunikacja i koordynacja serwisu dla Ameryki Północnej.
Incuba Navitas, Inge Lehmanns Gade 10, 6th Floor, DK-8000, Aarhus C, Dania — regionalna komunikacja i koordynacja serwisu dla Europy.
+45 5376 5172
[email protected]
Regionalna dostępność części: Typowe materiały eksploatacyjne i wybrane części serwisowe mogą być magazynowane regionalnie w oparciu o zainstalowane systemy i wymagania serwisowe, aby skrócić czas dostawy części i wspierać szybszą reakcję serwisową.
Przekaż informacje o docelowych elementach, grubości, wielkości produkcji i wymaganiach kontrolnych.
Omów celę spawalniczą