
Spawanie robotyczne stojanów i wirników energetyki wiatrowej.
AGR projektuje zrobotyzowane systemy spawalnicze dla dużych spawanych części konstrukcyjnych do stojanów i wirników turbin wiatrowych, dopasowane do warunków przedmiotu obrabianego i wymagań kontrolnych.

Na dużych, ciężkich elementach o jakości decyduje projekt procesu.
Stojany i wirniki turbin wiatrowych to duże i ciężkie spawane konstrukcje z grubych blach. Sposób obracania i pozycjonowania detalu, dostęp palnika i kontrola pozycji spawania stają się kluczowymi zagadnieniami projektowania urządzeń.
- Spawane elementy konstrukcyjne z grubej blachy tworzące stojan i wirnik
- Obracanie, pozycjonowanie i dostęp do dużych, ciężkich detalów
- Spawanie wielowarstwowe wielościegowe, spawanie w rowku i zarządzanie odkształceniami cieplnymi
- Projektowanie procesu z uwzględnieniem norm kontroli (w tym UT)
Im większy element, tym większy wpływ odkształceń spawalniczych i zmienności położenia złącza. Metodę ograniczania, kolejność spawania i kontrolę wprowadzanego ciepła należy oceniać łącznie z projektem urządzeń.
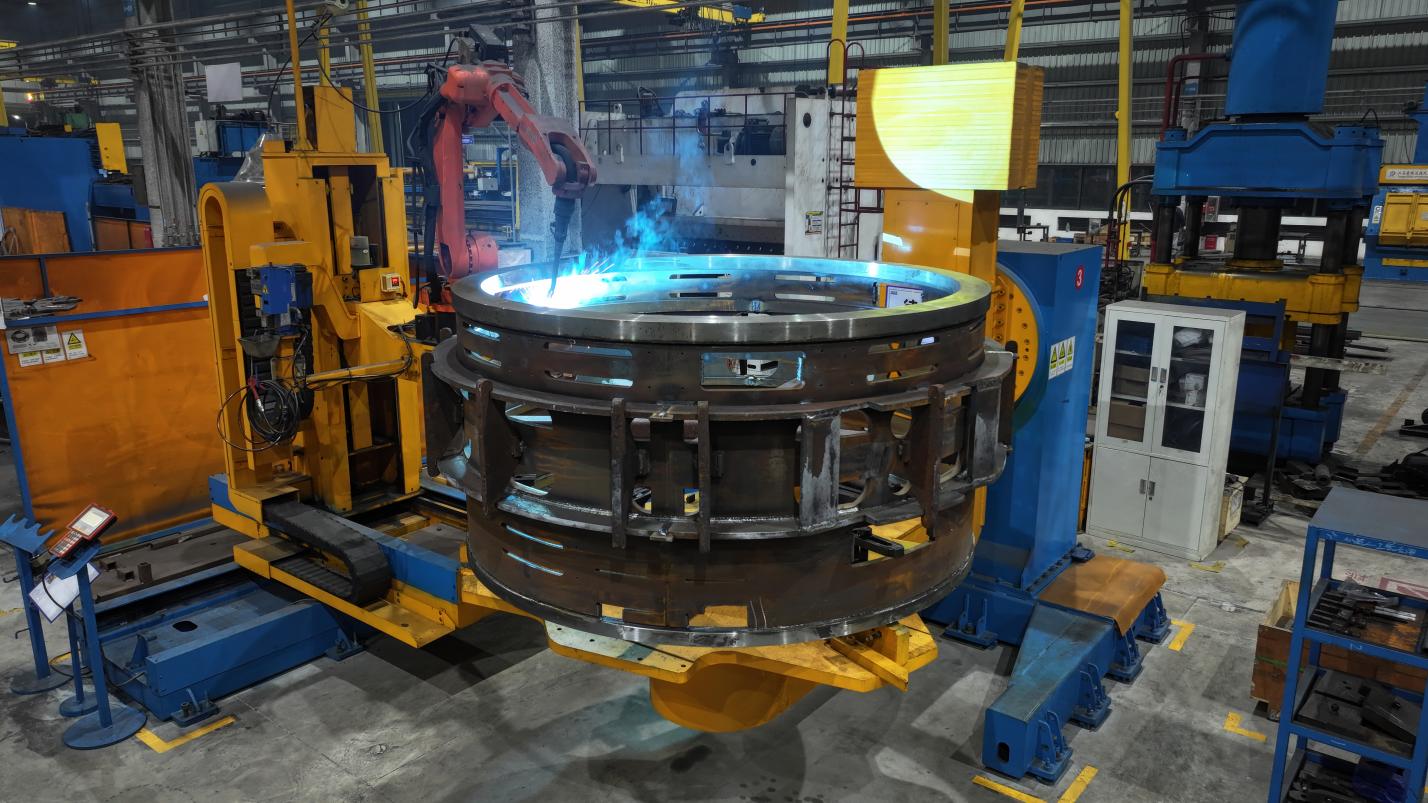
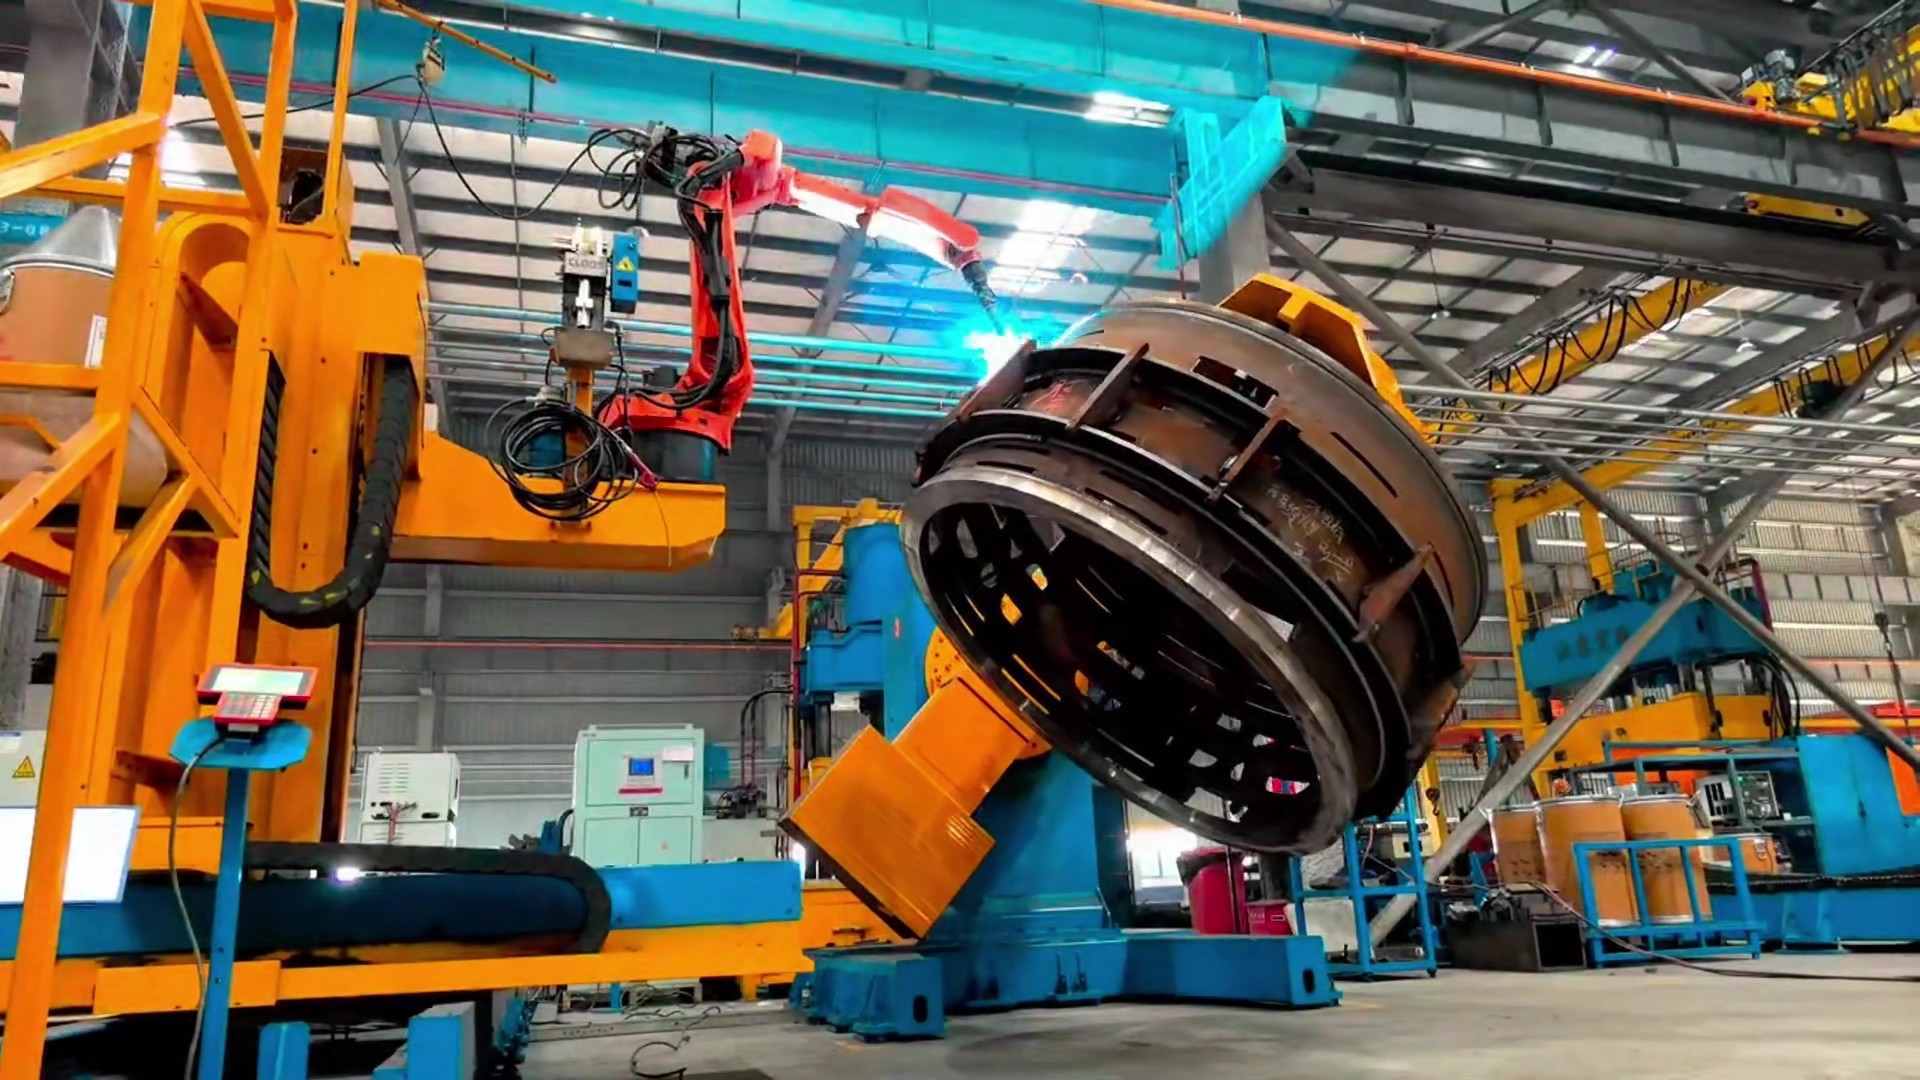
Zabezpiecz w procesie jakość, której wygląd nie jest w stanie pokazać.
Spawanie stojana i wirnika można oceniać według standardów kontroli jakości wewnętrznej, których kontrola wizualna nie może potwierdzić—brak przetopienia, wady grani i jakość międzywarstwowa. Traktowanie kryteriów kontroli jako wymagań projektowych procesu—nie tylko jako kontroli po spawaniu—jest punktem wyjścia przy ocenie automatyzacji.
- Potwierdź normy kontroli (w tym UT) i kryteria odbioru
- Zarządzanie geometrią rowka i strefą korzenia, a także wprowadzanym ciepłem i temperaturą międzywarstwową
- Ustaw parametry spawania i zwaliduj spawanie poprzez próby
Powiązane lektury: Potwierdzenie jakości z badaniem ultradźwiękowym (UT)
Oceniać jako celę lub linię na podstawie warunków detalu.
Automatyzacja spawania stojana i wirnika jest oceniana jako Gniazdo spawania robotycznego lub Linia spawalnicza robotyczna. Obsługa dużych, ciężkich detali i wielkość produkcji determinują sposób podziału układu.
- Pozycjonowanie i przekładanie dużych detali oraz projektowanie pozycjonerów i oprzyrządowania
- Reagowanie na zmienność położenia spoin (czujnik dotykowy i łukowy)
- Dobór układu robota dopasowany do położenia spoiny i dostępu
- Projektowanie procesu od prób i walidacji spawania po rozruch
Powiązana technologia: Wykrywanie dotykowe i wykrywanie łukowe · Próby i walidacja spawania
Omów spawanie stojanów i wirników
Rysunki, grubość i dane norm kontroli dla docelowych detali przyspieszają wstępną ocenę.
Zamów ocenę techniczną