
Produkcja fabryczna Grupy AGR
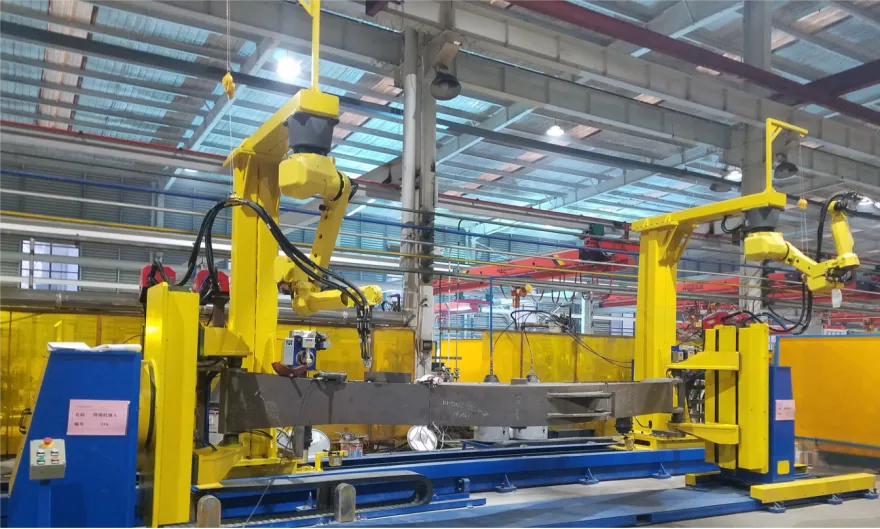
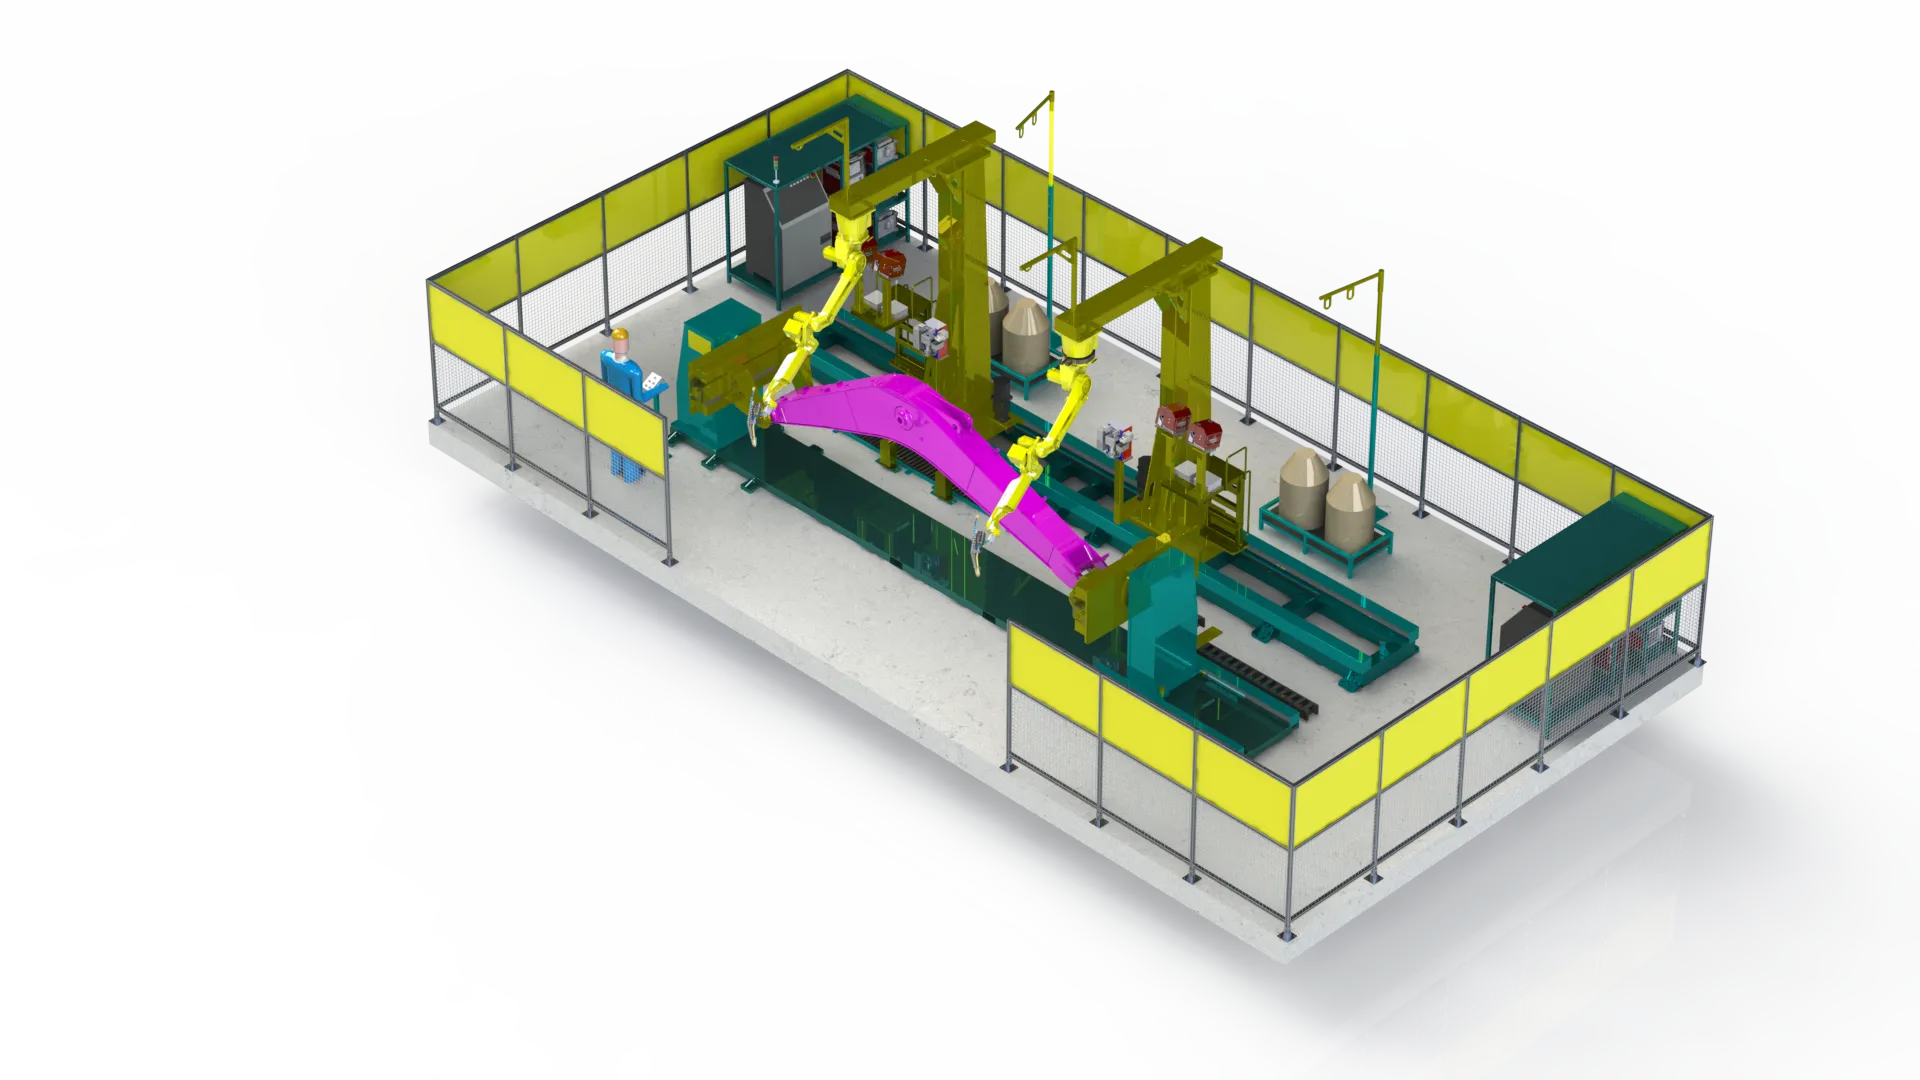
Stanowisko spawalnicze z koordynacją dwóch robotów do wysięgników koparek
Stanowisko produkcyjne wykorzystujące skoordynowane spawanie dwoma robotami dla konstrukcji wysięgników koparek.
Jest to zastosowanie wdrożone produkcyjnie w fabryce AGR Group.

Element obrabiany
Wysięgnik koparki hydraulicznej.
Wyzwanie produkcyjne
2 roboty musiały niezawodnie wykonywać spawanie skoordynowane we wspólnej przestrzeni roboczej.
Rozwiązanie AGR
Stanowisko wykorzystuje skoordynowany ruch między 2 robotami spawalniczymi łukowo, bibliotekę parametrów spawania oraz komunikację szyną między robotami a źródłami prądu spawania.
Konfiguracja systemu
2 roboty spawalnicze łukowo, ruch koordynowany, biblioteka parametrów spawania, komunikacja szyna robota/źródło zasilania oraz sterowanie koordynowane we wspólnej strefie roboczej.
Wdrożenie
Zastosowane w produkcji w fabryce części konstrukcyjnych Grupy AGR.
Wyniki realizacji
Spawanie koordynowane 2 robotami jest eksploatowane w zakładzie.
Warunki zastosowania
Można ocenić podobne zastosowania spawania wysięgników.
Najważniejsze aspekty inżynierskie
- Ruch skoordynowany między 2 robotami
- Biblioteka parametrów spawania
- Komunikacja magistralą między robotem a źródłem prądu spawalniczego
- Praca skoordynowana we wspólnej strefie roboczej
Media i widoki systemu
Omów podobne zastosowanie
Rysunki, zdjęcia przedmiotu obrabianego, materiał, grubość blachy, wielkość produkcji i obecny proces pomagają nam dokonać wstępnej oceny.
Omów swoje zastosowaniePowiązane strony
Produkty · Zastosowania · Zasoby technologiczne · Studia przypadków · Zobacz zastosowania w maszynach budowlanych · Zobacz cely spawalnicze · Powrót do studiów przypadków · Przeczytaj o dopasowaniu automatyzacji do produkcji wieloasortymentowej małoseryjnej · Omów z rysunkiem lub szczegółami detalu