
Carico/scarico pressa e trasferimento tra processi
Linea di movimentazione materiali e automazione di processo
AGR progetta linee di automazione specifiche per ogni caso combinando trasferimento, carico/scarico, trasferimento inter-processo, assemblaggio, lavorazione meccanica, saldatura e altre fasi necessarie per rispecchiare il processo produttivo reale. L'esempio di progetto riportato di seguito è una linea di trasferimento automatizzata per un processo di pressatura.
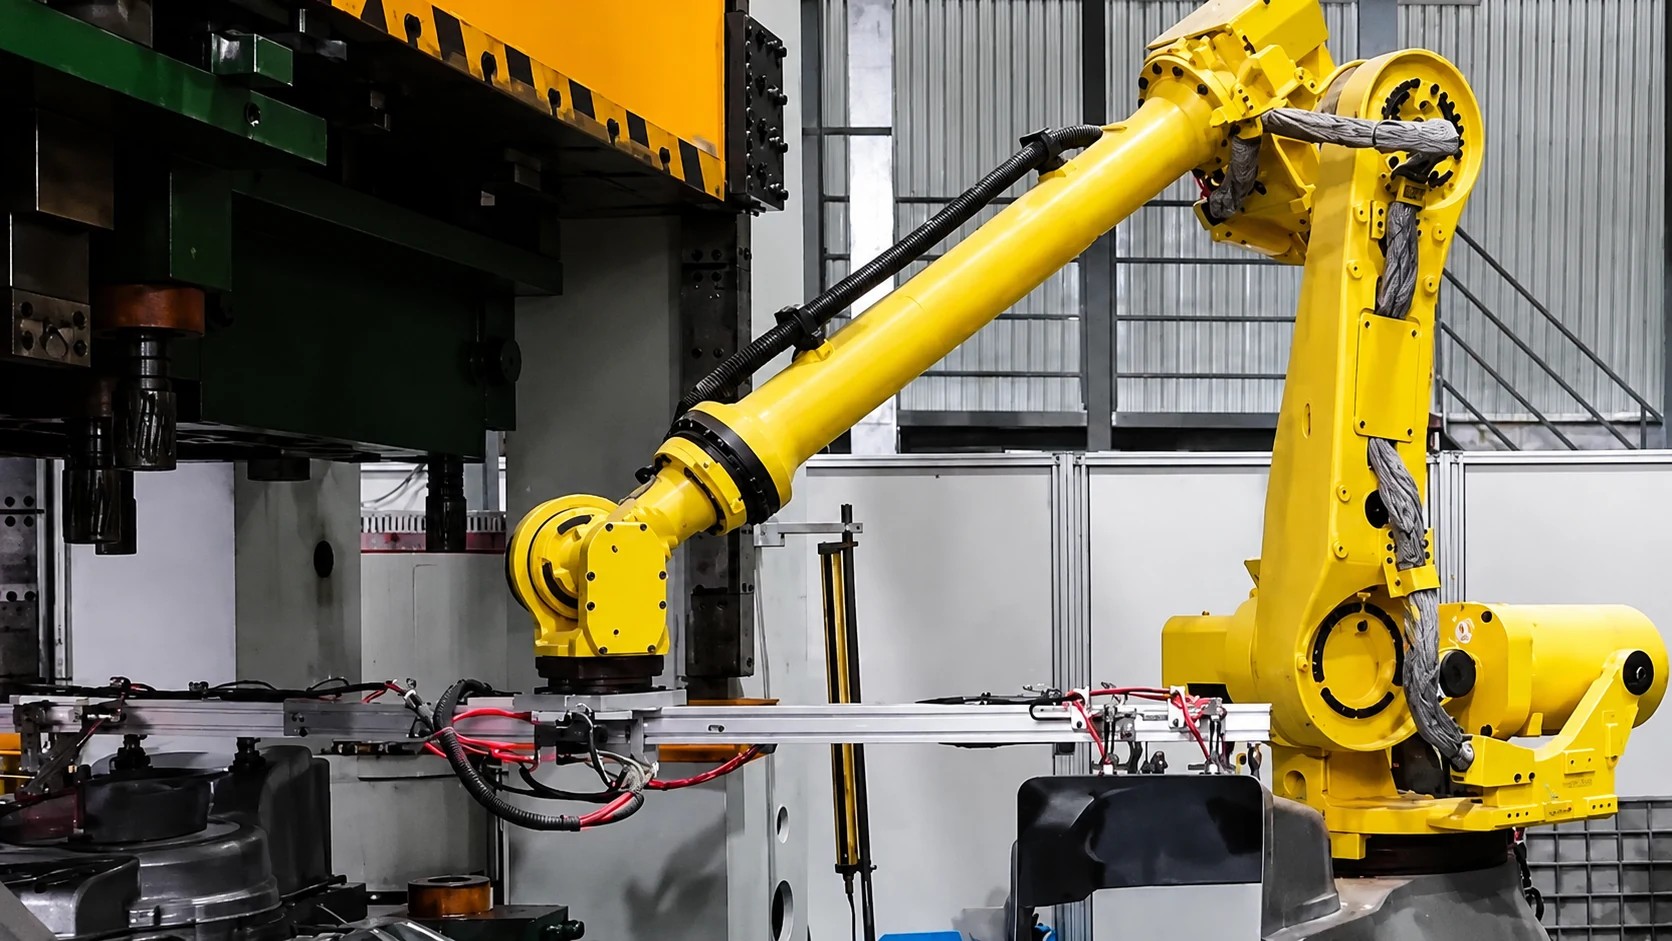
Una linea che collega le fasi di processo.
Mentre una linea di saldatura robotizzata si concentra sul collegamento delle fasi di saldatura, una linea di movimentazione materiali e automazione di processo realizza una linea che può includere anche fasi non di saldatura. L'ambito di ispezione e controllo elettrico varia da progetto a progetto. I layout sono progettati caso per caso in base al pezzo, al processo e al volume.
Elementi che fanno funzionare la linea.
Robot o meccanismi di movimentazione, alimentazione dei pezzi, posizionamento, trasferimento, stazioni, sicurezza e controllo centralizzato vengono combinati in base alle condizioni del progetto.
Robot / meccanismo di manipolazione
Meccanismi che bloccano, trasferiscono e caricano i pezzi.
Approvvigionamento e posizionamento dei pezzi
Metodo di alimentazione e precisione di posizionamento adeguati al processo.
Trasferimento e stazioni
Trasferimento tra processi e ruolo di ciascuna stazione.
Sicurezza
Protezioni, interblocchi e il confine tra persone e attrezzature.
Controllo centralizzato
Gestisce la sequenza operativa della linea, la gestione dei guasti e le azioni di ripristino.
Layout specifico del progetto
Progettato per adattarsi al layout dello stabilimento e al flusso dei materiali.
Dall'alimentazione allo scarico.
Quello che segue è un flusso di riferimento per la valutazione di una linea. Non ogni progetto include visione, ispezione o integrazione di sistema di livello superiore.
- 01
Approvvigionamento dei pezzi
Caricare i pezzi target sulla linea.
- 02
Trasferimento
Trasferimento che collega le stazioni.
- 03
Posizionamento
Garantisce l'assetto e la posizione necessari per la fase successiva.
- 04
Lavorazione meccanica, assemblaggio e saldatura
Eseguire lavorazioni meccaniche, assemblaggio, saldatura o altre fasi secondo le esigenze del progetto.
- 05
Trasferimento tra processi
Trasferimento tra le fasi di processo.
- 06
Scarico
Scaricare i pezzi finiti o trasferirli alla fase successiva.
Linea di trasferimento automatizzata per processi di stampaggio di carter per rasaerba
Un progetto reale in cui cinque robot di trasferimento gestiscono carico/scarico e trasferimento tra processi nella fase di pressatura per alloggiamenti di rasaerba.
Esempio di configurazione
- Cinque robot di trasferimento
- Carico/scarico pressa e trasferimento tra processi
- Posizionamento e preparazione in fase di alimentazione (aspirazione a vuoto, aspirazione telescopica, posizionamento)
- Attrezzatura di fine braccio del robot (ventose e pinze)
- Ispezione in linea prima dei processi a valle
- Ripari di sicurezza e interblocchi
- Pacchetto completo di controllo elettrico inclusi PLC e HMI, più avviamento
- Visualizzazione delle operazioni e allarmi
Fasi di processo in questo progetto
Approvvigionamento e posizionamento dei pezzi
Orientare i pezzi in ingresso e aumentare l'affidabilità della presa.
Presa del robot
Trattenere l'alloggiamento con l'attrezzatura a fine braccio del robot.
Carico pressa
Caricare il pezzo nel processo di pressatura.
Scarico pressa
Scaricare il pezzo dopo la lavorazione.
Trasferimento tra processi
Trasferimento alla stazione successiva.
Ispezione in linea
Identificare i pezzi non conformi prima dei processi a valle.
Processo a valle
I pezzi vengono ispezionati manualmente e inviati al processo successivo.
Sicurezza, elettrica/PLC e HMI/monitoraggio completano la linea nel suo complesso. L'inclusione dell'ispezione in linea—e il suo ambito—vengono definiti in base ai requisiti di processo del progetto.
Sostituire il trasferimento manuale
I robot gestiscono carico/scarico e trasferimento della pressa, riducendo l'onere del trasferimento manuale e diminuendo la necessità che gli operatori entrino nella zona di lavoro della pressa.
Movimentazione stabile
Ripetibilità, posizionamento lato fornitura e presa affidabile riducono le collisioni con l'alloggiamento e i segni, proteggendo la qualità estetica.
Ispezione prima delle fasi a valle
L'ispezione in linea identifica i pezzi non conformi e riduce il rischio di rilavorazione e scarto nelle fasi a valle.
Risposta alla variazione di specifica
I layout sono progettati in modo che le variazioni di specifica siano gestite principalmente tramite la sostituzione dell'utensile a fine braccio e la regolazione dei parametri di posizionamento. L'idoneità viene decisa dopo aver verificato le condizioni del pezzo e dell'attrezzatura.
Visualizzazione delle operazioni
Lo stato della linea, gli allarmi e la visibilità delle condizioni di guasto rendono più semplice l'identificazione della causa radice.
Sicurezza e controllo elettrico
Ripari di sicurezza e interblocchi, oltre a PLC, HMI e quadri di controllo, vengono forniti come un unico pacchetto per ridurre il coordinamento tra più fornitori.
Organizzare la linea prima di affidare il lavoro ai processi a valle.
Ispezione in linea
Un layout di stazione che può includere visione e software correlato oltre a barriere fotoelettriche di sicurezza identifica i particolari non conformi prima dei processi a valle. Gli obiettivi di ispezione e i criteri di valutazione sono impostati in base al pezzo e ai requisiti di qualità.
Sicurezza
I ripari di sicurezza e l'interblocco di corsa e finecorsa riducono la necessità di far entrare persone nelle zone pericolose attorno alla pressa. Le apparecchiature di sicurezza sono progettate in funzione del processo di destinazione e del layout delle apparecchiature.
Pacchetto completo di controllo elettrico
PLC, pannello touch, quadro di comando, spie luminose, cablaggio e avvio sono forniti in un unico pacchetto. Il lead time è definito caso per caso dopo la conferma delle specifiche delle apparecchiature e dell'ambito di processo.
Design modulare
Aumenta il riutilizzo delle attrezzature e rende più semplice la risposta ai cambi di prodotto. Non ogni nuovo codice articolo può essere gestito con il solo cambio di parametri.
Cosa può essere integrato nella linea.
- Trasferimento
- Carico / scarico
- Automazione del processo di pressa
- Trasferimento tra processi
- Connessione multi-processo
- Movimentazione del pezzo
- Layout specifico del progetto
Movimento dal vivo delle attrezzature per una linea di movimentazione materiali e automazione di processo
Confermare il layout e il movimento reali delle attrezzature. Il video si carica e si riproduce dopo il clic (nessuna riproduzione automatica).
動画はクリック後に読み込み・再生します(自動再生なし)。
Discutere un progetto
Diagrammi di processo, pezzi target, flusso dei materiali e layout dello stabilimento aiutano la prima organizzazione a procedere più rapidamente.
Discutere un progetto