
Chargement/déchargement de presse et transfert inter-opérations
Ligne de manutention et d'automatisation de procédés
AGR conçoit des lignes d'automatisation spécifiques à chaque cas en combinant transfert, chargement/déchargement, transfert inter-processus, assemblage, usinage, soudage et autres étapes requises pour correspondre au processus de production réel. L'exemple de projet ci-dessous est une ligne de transfert automatisée pour un processus de presse.
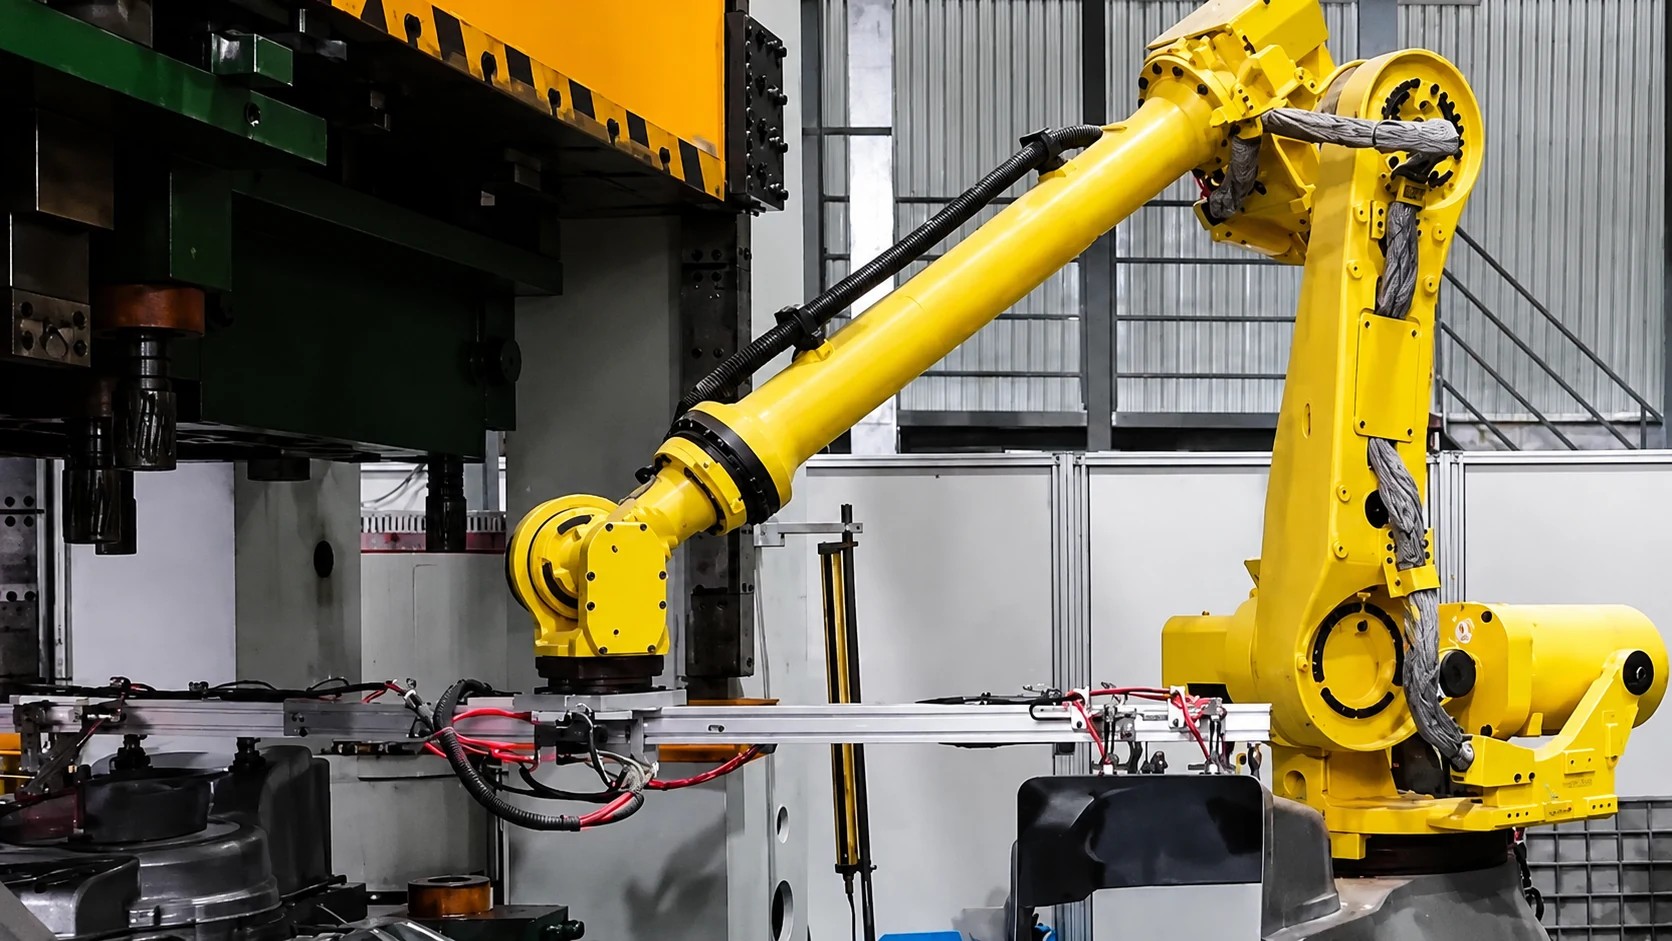
Une ligne qui relie les étapes du procédé.
Là où une ligne de soudage robotisée se concentre sur l'enchaînement des étapes de soudage, une ligne de manutention et d'automatisation de procédé construit une ligne pouvant inclure des étapes hors soudage. Le périmètre d'inspection et de contrôle électrique varie selon le projet. Les implantations sont conçues au cas par cas pour correspondre à la pièce, au procédé et au volume.
Éléments qui font fonctionner la ligne.
Robots ou mécanismes de manutention, alimentation en pièces, positionnement, transfert, postes, sécurité et commande centralisée sont combinés en fonction des conditions du projet.
Robot / mécanisme de manutention
Mécanismes de maintien, de transfert et de chargement des pièces.
Approvisionnement et positionnement des pièces
Mode d'approvisionnement et précision de positionnement adaptés au procédé.
Transfert et stations
Transfert inter-processus et le rôle de chaque poste.
Sécurité
Protections, verrouillages de sécurité et séparation entre les personnes et les équipements.
Commande centralisée
Gère la séquence de fonctionnement de la ligne, la gestion des défauts et les actions de reprise.
Implantation spécifique au projet
Conçu pour s'adapter à l'implantation de l'usine et au flux de matières.
De l'alimentation à l'évacuation.
Ce qui suit est un flux de référence lors de l'évaluation d'une ligne. Tous les projets n'incluent pas la vision, l'inspection ou une intégration système de niveau supérieur.
- 01
Approvisionnement des pièces
Charger les pièces cibles sur la ligne.
- 02
Transfert
Transfert qui relie les stations.
- 03
Positionnement
Garantir l'orientation et la position nécessaires pour l'étape suivante.
- 04
Usinage, assemblage et soudage
Réaliser l'usinage, l'assemblage, le soudage ou d'autres étapes selon les exigences du projet.
- 05
Transfert inter-processus
Transfert entre les étapes du procédé.
- 06
Déchargement
Décharger les pièces finies ou les remettre à l'opération suivante.
Ligne de transfert automatisée pour emboutissage de carter de tondeuse à gazon
Un projet réel dans lequel cinq robots de transfert gèrent le chargement/déchargement et le transfert inter-procédés dans le procédé de presse pour des carters de tondeuse à gazon.
Exemple de configuration
- Cinq robots de transfert
- Chargement/déchargement de presse et transfert inter-opérations
- Positionnement et préparation à l'approvisionnement (ventouses à vide, aspiration télescopique, positionnement)
- Outillage en bout de bras du robot (aspiration et préhension)
- Inspection en ligne avant les processus en aval
- Protecteurs et interverrouillage de sécurité
- Ensemble complet de contrôle électrique incluant API et IHM, ainsi que la mise en service
- Visualisation des opérations et alarmes
Étapes du procédé sur ce projet
Approvisionnement et positionnement des pièces
Orienter les pièces d'approvisionnement et augmenter la fiabilité de la préhension.
Préhenseur du robot
Maintenir le carter avec l'outillage en bout de bras du robot.
Chargement de presse
Charger la pièce dans le procédé de presse.
Déchargement de presse
Décharger la pièce après traitement.
Transfert inter-processus
Transfert vers la station suivante.
Inspection en ligne
Identifier les pièces non conformes avant les processus en aval.
Processus en aval
Pièces inspectées manuellement, transférées vers le processus suivant.
La sécurité, la partie électrique/automate programmable et l'interface homme-machine/surveillance englobent la ligne dans son ensemble. L'inclusion ou non d'un contrôle en ligne — et son périmètre — est conçue en fonction des exigences de procédé du projet.
Remplacer le transfert manuel
Les robots assurent le chargement/déchargement de la presse et le transfert des pièces, réduisant la charge de transfert manuel et le besoin pour les opérateurs d'entrer dans la zone de travail de la presse.
Manutention stable
La répétabilité, le positionnement côté alimentation et une prise fiable réduisent les collisions avec le boîtier et les marques, et protègent la qualité d'aspect.
Inspection avant les opérations aval
L'inspection en ligne identifie les pièces non conformes et réduit le risque de reprise et de rebut en aval.
Réponse au changement de spécification
Les implantations sont conçues de sorte que les changements de spécification soient principalement traités par des échanges d'outillage en bout de bras et des ajustements de paramètres de positionnement. L'adéquation est décidée après confirmation des conditions de la pièce et de l'équipement.
Visualisation des opérations
L'état de la ligne, les alarmes et la visibilité des défauts facilitent l'identification des causes racines.
Sécurité et commande électrique
Les protecteurs et interverrouillages de sécurité, ainsi que les automates programmables, les interfaces homme-machine et les armoires de commande, sont fournis en un seul lot pour réduire la coordination entre plusieurs fournisseurs.
Organiser la ligne avant de transférer le travail aux procédés en aval.
Inspection en ligne
Une implantation de poste pouvant inclure la vision et les logiciels associés ainsi que des barrières immatérielles de sécurité identifie les pièces non conformes avant les processus en aval. Les cibles d'inspection et les critères de jugement sont définis pour correspondre à la pièce et aux exigences de qualité.
Sécurité
Les protections de sécurité et l'interverrouillage de course et par fins de course réduisent le besoin pour les opérateurs de pénétrer dans les zones dangereuses autour de la presse. Les équipements de sécurité sont conçus en fonction du procédé visé et de l'implantation des équipements.
Ensemble complet de contrôle électrique
API, panneau tactile, pupitre de commande, voyants, câblage et mise en service sont livrés en un seul lot. Le délai est défini au cas par cas après confirmation des spécifications d'équipement et du périmètre du procédé.
Conception modulaire
Augmente la réutilisation des équipements et facilite la réponse aux changements de produit. Tous les nouveaux numéros de pièce ne peuvent pas être traités par de simples changements de paramètres.
Ce qui peut être intégré dans la ligne.
- Transfert
- Chargement / déchargement
- Automatisation du processus de presse
- Transfert inter-processus
- Connexion multi-procédés
- Manutention des pièces
- Implantation spécifique au projet
Démonstration en mouvement d'un équipement pour une ligne de manutention et d'automatisation de procédés
Confirmer l'implantation et les mouvements de l'équipement en conditions réelles. La vidéo se charge et se lance après clic (pas de lecture automatique).
動画はクリック後に読み込み・再生します(自動再生なし)。
Discuter d'un projet
Les schémas de procédé, les pièces cibles, les flux de matières et l'implantation d'usine aident la première organisation à avancer plus rapidement.
Discuter d'un projet