
Carga/descarga de prensa y transferencia entre procesos
Línea de manipulación de materiales y automatización de procesos
AGR diseña líneas de automatización específicas para cada caso combinando transferencia, carga/descarga, transferencia entre procesos, ensamblaje, mecanizado, soldadura y otros pasos requeridos para ajustarse al proceso de producción real. El ejemplo de proyecto a continuación es una línea de transferencia automatizada para un proceso de prensado.
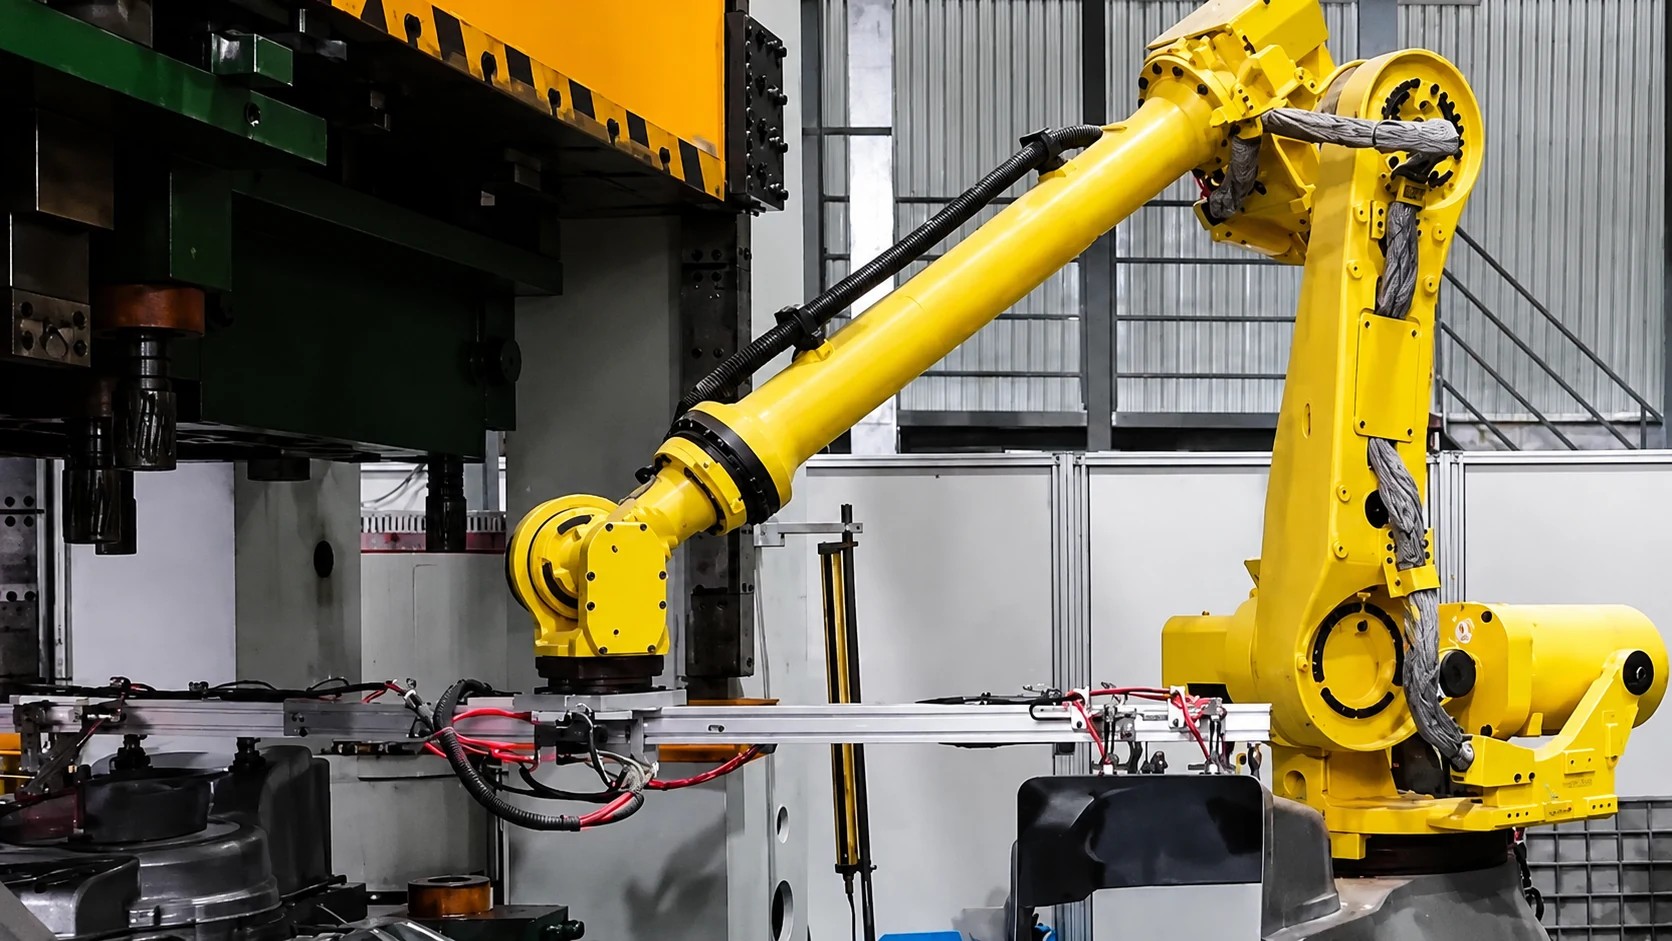
Una línea que conecta etapas del proceso.
Mientras que una Línea de soldadura robótica se centra en conectar los pasos de soldadura, una Línea de automatización de manipulación de materiales y procesos construye una línea que puede incluir también pasos que no son de soldadura. El alcance de inspección y control eléctrico varía según el proyecto. Los diseños se elaboran caso por caso para adaptarse a la pieza, el proceso y el volumen.
Elementos que hacen funcionar la línea.
Se combinan robots o mecanismos de manipulación, suministro de piezas, posicionamiento, transferencia, estaciones, seguridad y control centralizado para adaptarse a las condiciones del proyecto.
Robot / mecanismo de manipulación
Mecanismos que sujetan, transfieren y cargan piezas.
Suministro y posicionamiento de piezas
Método de suministro y precisión de posicionamiento adaptados al proceso.
Transferencia y estaciones
Transferencia entre procesos y la función de cada estación.
Seguridad
Protecciones, enclavamientos y el límite entre las personas y el equipo.
Control centralizado
Gestiona la secuencia operativa de la línea, el manejo de fallas y las acciones de recuperación.
Disposición específica del proyecto
Diseñado para adaptarse a la distribución de la planta y al flujo de materiales.
Desde el suministro hasta la descarga.
El siguiente es un flujo de referencia al evaluar una línea. No todos los proyectos incluyen visión, inspección o integración de sistemas de nivel superior.
- 01
Suministro de piezas
Cargar las piezas objetivo en la línea.
- 02
Transferencia
Transferencia que conecta estaciones.
- 03
Posicionamiento
Asegure la orientación y la posición necesarias para el siguiente paso.
- 04
Mecanizado, montaje y soldadura
Realizar mecanizado, montaje, soldadura u otras operaciones según lo requiera el proyecto.
- 05
Transferencia entre procesos
Transferencia entre pasos del proceso.
- 06
Descarga
Descargar las piezas terminadas o entregarlas al siguiente proceso.
Línea de transferencia automatizada para proceso de prensado de carcasa de cortacésped
Un proyecto real en el que cinco robots de transferencia realizan la carga/descarga y la transferencia entre procesos en el proceso de prensado de carcasas de cortadoras de césped.
Ejemplo de configuración
- Cinco robots de transferencia
- Carga/descarga del proceso de prensa y transferencia entre procesos
- Posicionamiento y preparación en el suministro (succión por vacío, succión telescópica, posicionamiento)
- Herramientas de final de brazo del robot (ventosa y pinza)
- Inspección en línea antes de los procesos posteriores
- Protecciones de seguridad y enclavamientos
- Paquete completo de control eléctrico que incluye PLC y HMI, más puesta en marcha
- Visualización de operación y alarmas
Pasos del proceso en este proyecto
Suministro y posicionamiento de piezas
Orientar las piezas de suministro y aumentar la fiabilidad del agarre.
Agarre del robot
Sujetar la carcasa con el efector final del robot.
Carga de prensa
Cargar la pieza en el proceso de prensado.
Descarga de prensa
Descargue la pieza después del procesamiento.
Transferencia entre procesos
Transferencia a la siguiente estación.
Inspección en línea
Identificar piezas no conformes antes de los procesos posteriores.
Proceso posterior
Piezas inspeccionadas manualmente para el siguiente proceso.
La seguridad, la parte eléctrica/PLC y la HMI/monitorización abarcan la línea en su conjunto. Si se incluye la inspección en línea —y su alcance— se diseña para adaptarse a los requisitos de proceso del proyecto.
Reemplazar la transferencia manual
Los robots se encargan de la carga/descarga y la transferencia de la prensa, lo que reduce la carga de transferencia manual y disminuye la necesidad de que los operarios entren en la zona de trabajo de la prensa.
Manipulación estable
La repetibilidad, el posicionamiento en el lado de alimentación y un agarre fiable reducen las colisiones y marcas en la carcasa y protegen la calidad de la apariencia.
Inspección antes de las etapas posteriores
La inspección en línea identifica piezas no conformes y reduce el riesgo de retrabajo y desperdicio en las etapas posteriores.
Respuesta al cambio de especificación
Los diseños se conciben para que los cambios de especificación se resuelvan principalmente mediante cambios de herramienta en el extremo del robot y ajustes de parámetros de posicionamiento. La idoneidad se decide tras confirmar las condiciones de la pieza y del equipo.
Visualización de operación
La visibilidad del estado de la línea, las alarmas y los estados de falla facilita la identificación de la causa raíz.
Seguridad y control eléctrico
Las protecciones de seguridad y los enclavamientos, junto con PLC, HMI y paneles de control, se suministran como un solo paquete para reducir la coordinación entre múltiples proveedores.
Organizar la línea antes de entregar el trabajo a los procesos posteriores.
Inspección en línea
Una disposición de estación que puede incluir visión y software relacionado, además de cortinas de luz de seguridad, identifica piezas no conformes antes de los procesos posteriores. Los objetivos de inspección y los criterios de evaluación se establecen según la pieza y los requisitos de calidad.
Seguridad
Las protecciones de seguridad y los enclavamientos de recorrido y de finales de carrera reducen la necesidad de que las personas entren en zonas peligrosas alrededor de la prensa. El equipo de seguridad se diseña para adaptarse al proceso objetivo y a la disposición del equipo.
Paquete completo de control eléctrico
PLC, panel táctil, panel de control, luces indicadoras, cableado y puesta en marcha se entregan como un solo paquete. El plazo de entrega se establece caso por caso tras confirmar las especificaciones del equipo y el alcance del proceso.
Diseño modular
Aumenta la reutilización de equipos y facilita la respuesta a cambios de producto. No todos los nuevos números de pieza pueden manejarse solo con cambios de parámetros.
Qué se puede integrar en la línea.
- Transferencia
- Carga / descarga
- Automatización del proceso de prensa
- Transferencia entre procesos
- Conexión multiproceso
- Manipulación de piezas
- Disposición específica del proyecto
Movimiento de equipos en vivo para una línea de manejo de materiales y automatización de procesos
Confirme la disposición y el movimiento del equipo en vivo. El video se carga y reproduce después del clic (sin reproducción automática).
動画はクリック後に読み込み・再生します(自動再生なし)。
Consultar un proyecto
Los diagramas de proceso, las piezas de trabajo objetivo, el flujo de materiales y la distribución de planta ayudan a la primera organización a avanzar más rápido.
Consultar un proyecto